En

რა არის რადიომართვა და რისგან შედგება
რადიომართვა (RC, radio control) ნიშნავს, რომ რობოტს მანძილიდან, რადიოსიგნალით მართავთ — ასე იმართება საბრძოლო რობოტები, RC მანქანები და დრონები. ავტონომიური რობოტები, მაგალითად სუმო რობოტი ან ხაზზე მავალი რობოტი, გადაწყვეტილებას თავად იღებენ.
რობოტის რადიომართვის სისტემა ოთხი ნაწილისგან შედგება:
- გადამცემი (TX) — რადიო კონტროლერი, ანუ პულტი თქვენს ხელში: ჯოისტიკები (sticks), გადამრთველები და რადიომოდული;
- მიმღები (RX) — პატარა დაფა რობოტში, რომელიც ბრძანებებს იღებს;
- შემსრულებლები — ძრავის რეგულატორები (ESC) და სერვოები;
- კვება — აკუმულატორი და მთავარი ჩამრთველი; მიმღებს, როგორც წესი, ESC-ში ჩაშენებული 5 ვოლტიანი წყარო (BEC) კვებავს.
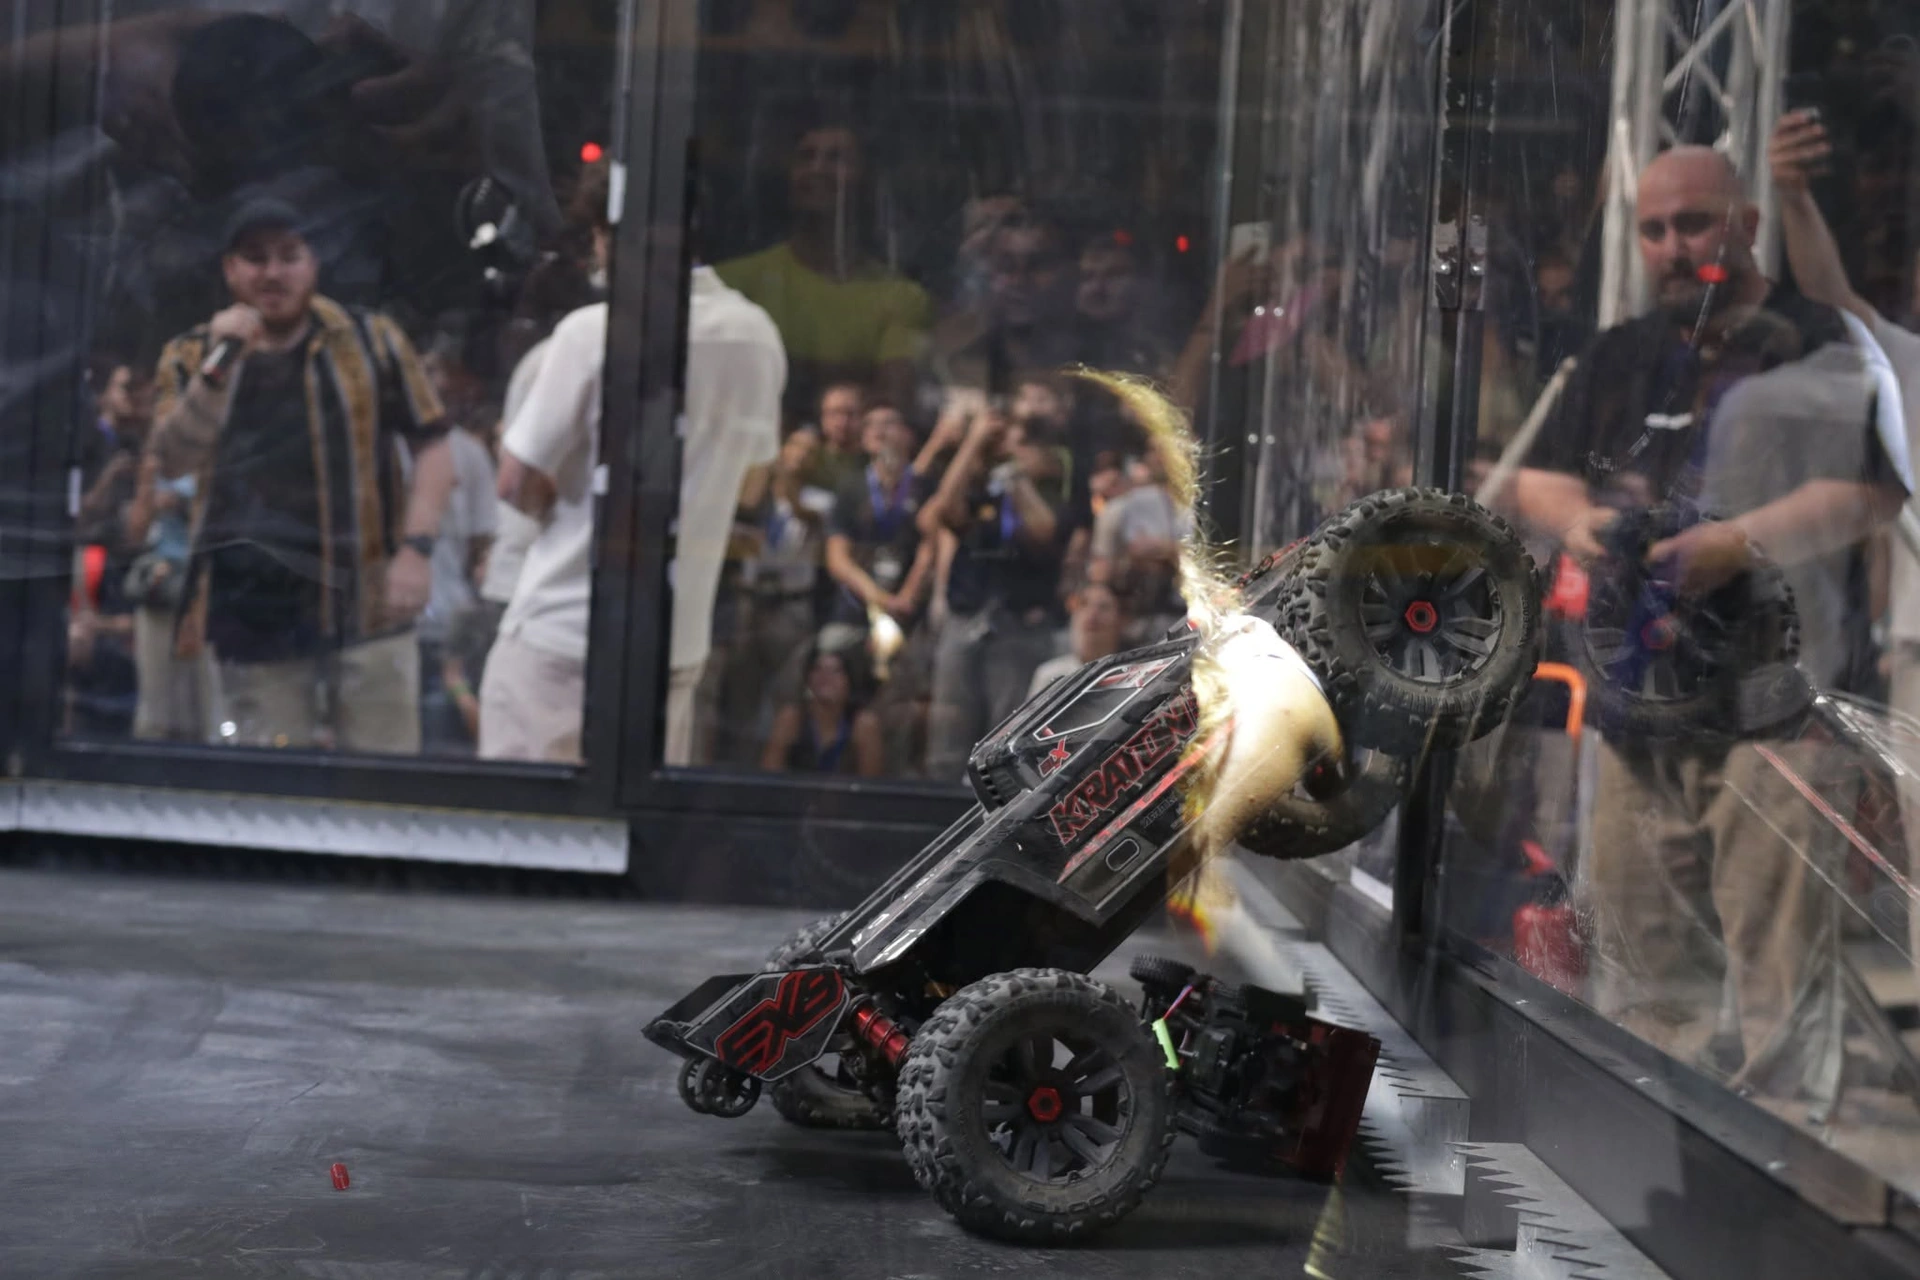
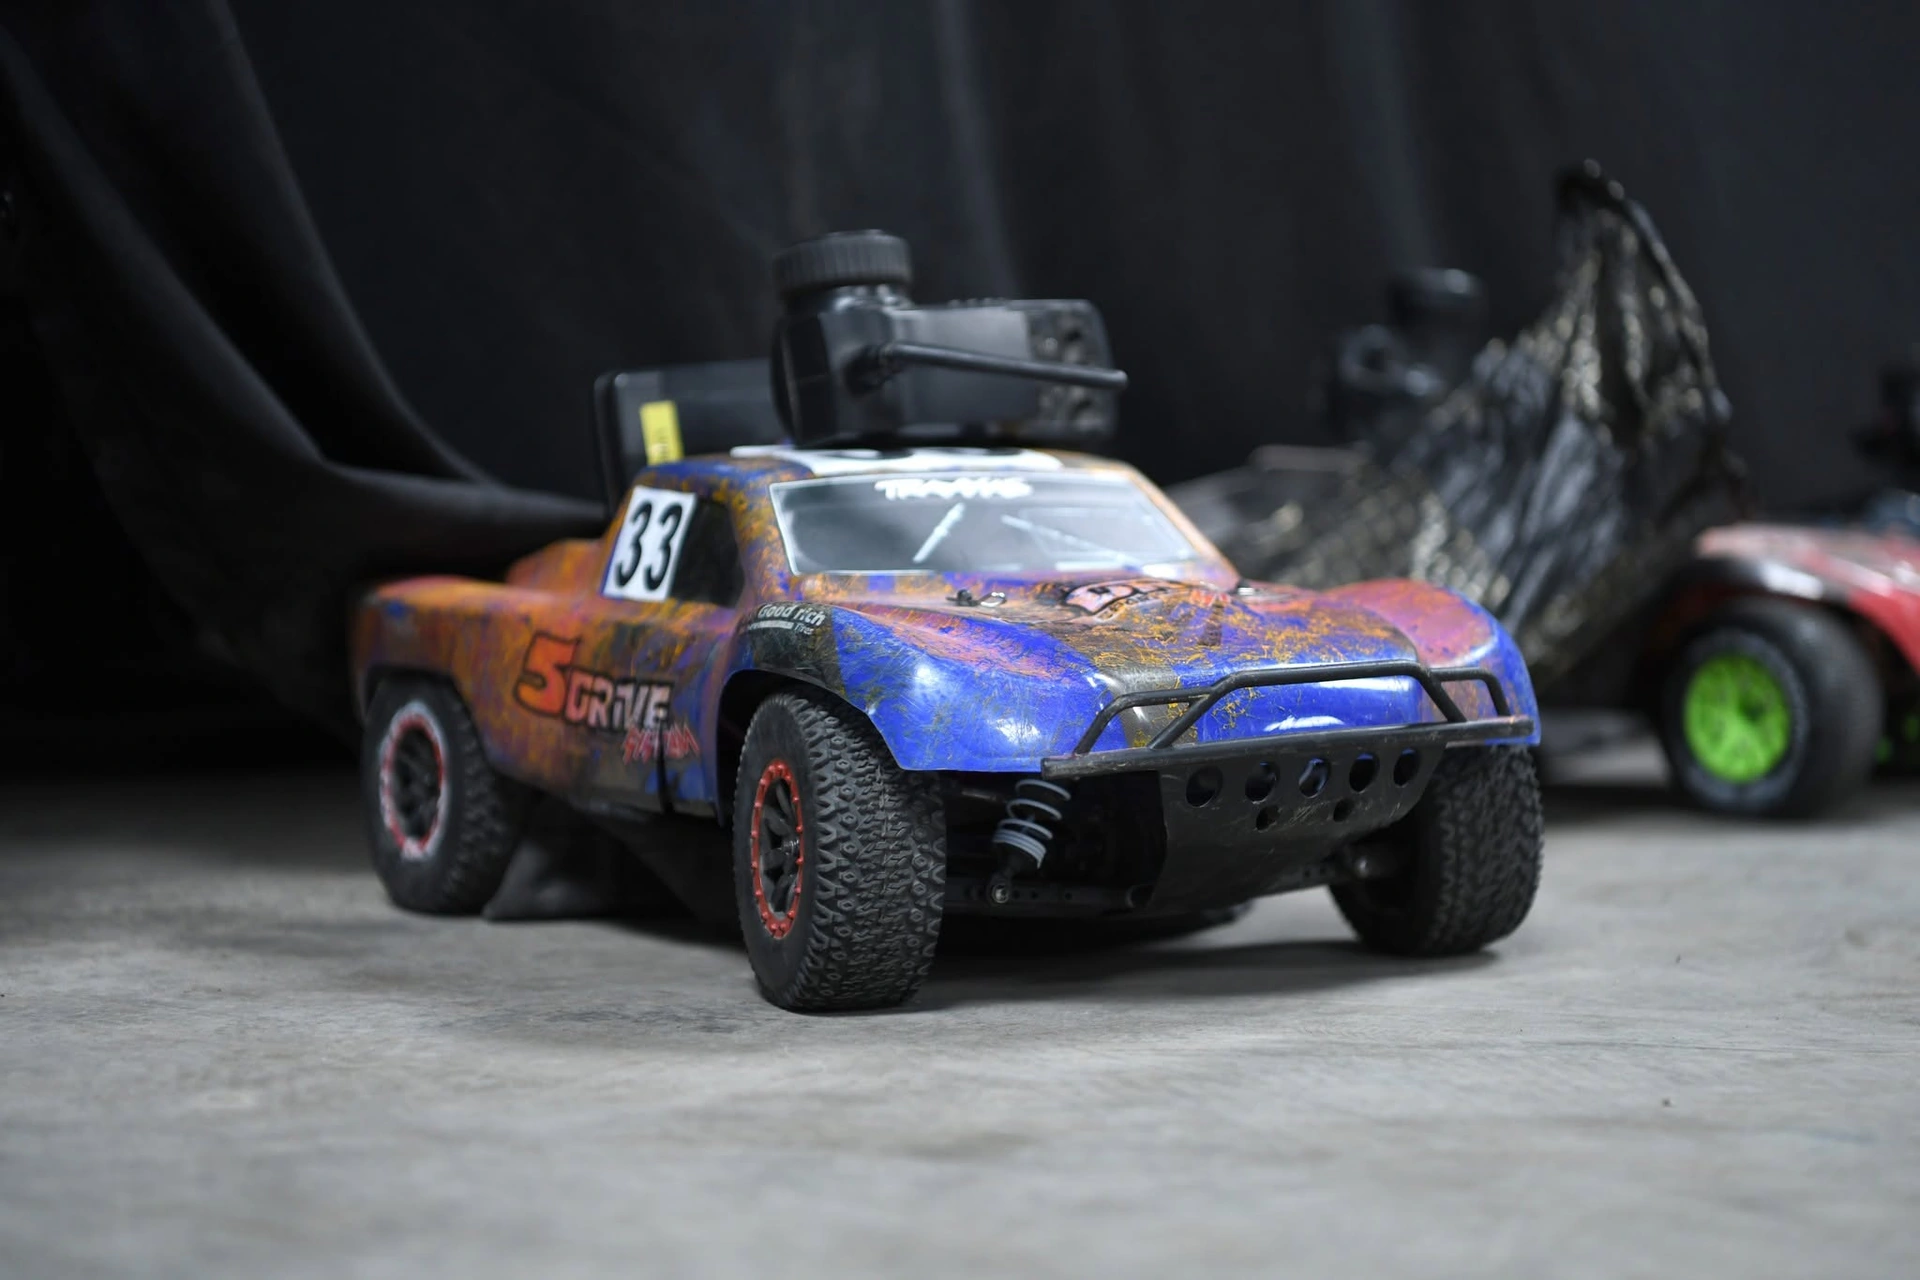
საქართველოს რობოტიკის ასოციაციის ღონისძიებებზე რადიომართვას საბრძოლო რობოტების ჩემპიონატ ROBO BATTLE-ზე და RC მანქანების რბოლებზე ნახავთ: RC რბოლები ROBO BATTLE 2025-ის პროგრამაშიც იყო, 2026 წლის 20 ივნისს კი ცალკე RC მანქანების ჩემპიონატი გაიმართა.
რადიო კონტროლერის ნაწილები: ჯოისტიკები, არხები, მიმღები
არხი (channel) ერთი დამოუკიდებელი ბრძანებაა: „წინ–უკან“, „მარცხნივ–მარჯვნივ“ ან „იარაღის ჩართვა“. ჯოისტიკი ორ არხს მართავს, ყოველი გადამრთველი კიდევ ერთს ამატებს.
სქემაზე:
- გადამცემი: მარჯვენა ჯოისტიკი — CH1 და CH2, მარცხენა — CH3 და CH4, გადამრთველი — CH5 (მინიჭება პულტის მენიუში იცვლება);
- რადიოკავშირი 2.4 GHz სიხშირეზე;
- მიმღები: ყოველ არხს თავისი სამპინიანი გამოსასვლელი აქვს;
- მარცხენა (L) და მარჯვენა (R) ძრავის ESC-ები;
- იარაღის ESC და ძრავა;
- სერვო (მაგ., ამწის ან ამომგდები ბერკეტისთვის — flipper);
- სიგნალი: ყოველ 20 მილიწამში ერთი იმპულსი, 1000–2000 მიკროწამის ხანგრძლივობით (1500 — შუა, ანუ „გაჩერება“);
- სამი სადენი: სიგნალი (S), +5 V და მიწა (−); +5 V-ს ESC-ის BEC იძლევა.
მოძრაობას 2 არხი სჭირდება, იარაღიან საბრძოლო რობოტს — 3–4; პირველი პულტი 6 ან მეტი არხით აიღეთ. თუ რობოტში რამდენიმე ESC-ია და თითოეულს BEC აქვს, მიმღები მხოლოდ ერთმა უნდა კვებოს — დანარჩენების კაბელში წითელი (+) სადენი გათიშეთ, თუ ESC-ის ინსტრუქცია სხვას არ ამბობს.
PWM, PPM, SBUS და CRSF — მარტივად
მიმღები შემსრულებლებს ბრძანებებს სხვადასხვა „ენით“ — პროტოკოლით — გადასცემს:
- PWM — კლასიკური სერვო-სიგნალი (სქემის მე-7 პუნქტი), თითო არხს თითო სადენი; მას თითქმის ყველა ESC და სერვო იგებს.
- PPM — ყველა არხის იმპულსი რიგრიგობით, ერთ სადენზე; ძველი სტანდარტია.
- SBUS და iBUS — ციფრული სიგნალი: ერთ სადენზე ბევრი არხი (SBUS-ში 16-მდე). ESC მას პირდაპირ ვერ კითხულობს, სამაგიეროდ მოსახერხებელია მიკროკონტროლერისთვის (მაგ., Arduino).
- CRSF (ExpressLRS და მსგავსი სისტემები) — სწრაფი ორმხრივი ციფრული კავშირი: უკან ტელემეტრია ბრუნდება — სიგნალის სიძლიერე, აკუმულატორის ძაბვა.
თუ მიმღები პირდაპირ ESC-ებს უერთდება, აირჩიეთ PWM; თუ რობოტს მიკროკონტროლერი მართავს (საკუთარი მიქსი, სენსორები), ერთ სადენზე SBUS ან CRSF გაცილებით მოსახერხებელია. გადამცემი და მიმღები ერთი და იმავე სისტემის (პროტოკოლის) უნდა იყოს.
ROBO BATTLE 2026-ის წესებით ავტონომიური ფუნქციები დასაშვებია მხოლოდ მაშინ, თუ მათი დისტანციურად გამორთვა ან გაუქმება შეგიძლიათ.
2.4 GHz, ბაინდინგი და სიხშირეები
თანამედროვე ნაკრებები 2.4 GHz სიხშირეზე მუშაობს და სიხშირეს წამში ბევრჯერ იცვლის (frequency hopping), ამიტომ ერთ დარბაზში ბევრი პულტი ერთმანეთს არ ეჯახება.
ბაინდინგი (binding) მიმღების ერთ კონკრეტულ გადამცემთან „დაწყვილებაა“: მიმღებს bind რეჟიმში რთავთ, პულტზე bind-ს ირჩევთ და მიმღების ნათურა მუდმივად აინთება — ახლა ის მხოლოდ თქვენს პულტს უსმენს.
- პულტში ყოველ რობოტს საკუთარი მოდელი (model memory) შეუქმენით (რევერსები, მიქსი, failsafe) და მართვამდე შეამოწმეთ, სწორი მოდელია თუ არა არჩეული;
- მიმღების ანტენები ლითონის კორპუსიდან გამოიტანეთ, ერთმანეთის მიმართ 90°-ით და ძრავების სადენებისგან მოშორებით; ანტენის დამჭერი ადვილად იბეჭდება — იხ. 3D ბეჭდვის გზამკვლევი;
- შეჯიბრამდე სიგნალის მანძილი შეამოწმეთ (range check).
GRA-ს ROBO BATTLE 2026-ის წესებით თქვენი სისტემა არ უნდა ერეოდეს სხვა გუნდების სისტემებს, განსაკუთრებით მსგავს სიხშირეზე — ამაზე გუნდია პასუხისმგებელი. RC სისტემებს შეჯიბრამდე ამოწმებენ; ჩარევის შემთხვევაში, ან თუ გუნდი სისტემის საიმედოობას ვერ დაამტკიცებს, შესაძლოა დისკვალიფიკაცია. დამატებითი ანტენის ან საბაზო სადგურის დასაყენებლად 60 წამი გაქვთ და მოსახსნელად — კიდევ 60.
ტანკის მართვა: მიქსი ორ ძრავზე
საბრძოლო რობოტების უმეტესობას — და სუმო რობოტებსაც — საჭე არ აქვს: მარცხენა და მარჯვენა ბორბლებს ცალკე ძრავები ატრიალებს, მოხვევა კი მათი სიჩქარეების სხვაობით ხდება (ტანკური მართვა). ერთი ჯოისტიკით სამართავად მიქსი (mixing) გჭირდებათ: ბრძანებები „წინ“ (T) და „მოხვევა“ (S) ორ ძრავზე ასე ნაწილდება: მარცხენა L = T + S, მარჯვენა R = T − S.
სქემაზე:
- ჯოისტიკის მდებარეობა;
- ძრავების ბრძანებები (+100 — სრულად წინ, −100 — სრულად უკან);
- მოძრაობა: წინ, რკალით მარჯვნივ, ადგილზე შემობრუნება, უკან, გაჩერება;
- ფორმულა.
მიქსი მხოლოდ ერთ ადგილას გააკეთეთ — პულტში, ორმაგ (dual) ESC-ში ან მიკროკონტროლერში, თორემ რობოტი გაუგებრად მოძრაობს.
გამართვა — რობოტი სადგამზე, ბორბლები ჰაერში:
- ჯოისტიკი წინ — ორივე ბორბალი წინ ბრუნავს (თუ არა, არხის რევერსი ჩართეთ);
- ჯოისტიკი მარჯვნივ — მარცხენა ბორბალი წინ, მარჯვენა უკან;
- ჯოისტიკი შუაში — ბორბლები უძრავია (საჭიროებისამებრ ტრიმი, trim);
- მოხვევა შეარბილეთ (dual rate, expo).
თავდაყირაც მავალი რობოტისთვის პულტზე გადამრთველი გამოყავით, რომელიც მართვას აბრუნებს.
Failsafe: რა ხდება, როცა კავშირი წყდება
Failsafe ის მდგომარეობაა, რომელზეც მიმღები სიგნალის დაკარგვისას გადადის — პულტს ელემენტი დაუჯდა, ის გამოირთო ან რობოტი შორს წავიდა:
- ბოლო ბრძანების შენარჩუნება (hold) — ყველაზე სახიფათოა: რობოტი მოძრაობას აგრძელებს (✗);
- წინასწარ დაყენებული მნიშვნელობები — მოძრაობა „შუაზე“, იარაღი „გამორთულზე“ (✓).
სქემაზე:
- სიგნალი დაიკარგა ან პულტი გამოირთო;
- hold: ძრავა ბრუნვას აგრძელებს;
- failsafe: მოძრაობის არხი შუაზე (1500 µs) გადადის და რობოტი ჩერდება;
- იარაღი ითიშება და ჩერდება — ROBO BATTLE-ზე არაუმეტეს 60 წამში.
Failsafe ინსტრუქციით დააყენეთ და აუცილებლად შეამოწმეთ: რობოტი სადგამზე, იარაღი მოხსნილი ან დაბლოკილი; ძრავები ნელა აამუშავეთ და პულტი გამორთეთ — ყველაფერი უნდა გაჩერდეს.
GRA-ს ROBO BATTLE 2026-ის წესებით:
- სიგნალის დაკარგვისას, გადამცემის გამორთვისას ან მართვის სისტემის კვების დაკარგვისას სამოძრაო სისტემა და ყველა აქტიური იარაღი ავტომატურად უსაფრთხო, გამორთულ მდგომარეობაში უნდა გადავიდეს — ამას ტექნიკურ შემოწმებაზე ამოწმებენ;
- მბრუნავ იარაღს RC სიგნალის დაკარგვისთვის ავარიული გამომრთველი სჭირდება და მაქსიმალური სიჩქარიდან არაუმეტეს 60 წამში უნდა გაჩერდეს;
- სავალდებულოა მინიმუმ ორი მთავარი ჩამრთველი (მოძრაობისა და იარაღის) და ადვილად მისაწვდომი ავარიული გამომრთველი (Kill Switch), იარაღისგან მოშორებით; ჩართვა-გამორთვა ერთმა ადამიანმა 30 წამში უნდა მოასწროს, ჩართვისას რობოტი არ უნდა დაიძრას, ნათურამ კი კვების ჩართვა უნდა აჩვენოს.
ტექნიკური შემოწმება (Tech Check) ღონისძიებამდე ერთი კვირით ადრე ტარდება: წონა, მართვა, failsafe, იარაღი, იარაღის ჩამკეტი (weapon lock) და კვება.
როგორ ავარჩიოთ პირველი რადიო კონტროლერი
შეამოწმეთ, რომ ნაკრებს ჰქონდეს:
- 2.4 GHz და 6 ან მეტი არხი;
- failsafe ყველა არხზე, წინასწარ დაყენებული მნიშვნელობებით — ეს ყველაზე მნიშვნელოვანია;
- რამდენიმე მოდელის მეხსიერება, მიქსი, რევერსი, dual rate / expo;
- ცალკე შესაძენი მიმღებები — ყოველ რობოტს თავისი;
- სასურველია ტელემეტრია (აკუმულატორის ძაბვა ეკრანზე).
RC მანქანებისთვის გავრცელებულია „პისტოლეტის“ ფორმის პულტი (საჭე და ჩახმახი, trigger), საბრძოლო რობოტისთვის — ორჯოისტიკიანი. ტელეფონით, Bluetooth-ით ან Wi-Fi-ით მართვა საკლასო რობოტისთვის კარგია, არენისთვის — არა: კავშირის დაკარგვისას რობოტი პროგნოზირებადად უნდა გაჩერდეს, ROBO BATTLE-ზე კი RC სისტემის საიმედოობა უნდა დაამტკიცოთ.
RC მანქანების ჩემპიონატის შესახებ GRA-ს 2026 წლის წესებში წერია, რომ ინფორმაციას ადგილზე გაგაცნობენ — დეტალები ორგანიზატორებს წინასწარ ჰკითხეთ. ყოველი ჩემპიონატი მიმდინარე წესებს თავის გვერდზე აქვეყნებს.
LiPo აკუმულატორი: დატენეთ მხოლოდ ბალანსირების ფუნქციის მქონე დამტენით, ცეცხლგამძლე ჩანთაში და მეთვალყურეობით; გაბერილი აკუმულატორი აღარ გამოიყენოთ; რობოტზე მუშაობისას აკუმულატორი გამოაერთეთ.
რა არის შემდეგი
- სრული სქემა აკუმულატორიდან მიმღებამდე — როგორ ავაწყოთ საბრძოლო რობოტი; უსაფრთხოება და დიზაინის ტიპები — როგორი უნდა იყოს საბრძოლო რობოტი;
- მიმღებისა და ანტენის დამჭერები — 3D პრინტერით დაბეჭდილი რობოტი;
- ROBO BATTLE 2026 2026 წლის ნოემბერში, პირველად საერთაშორისო ფორმატით გაიმართება და მაყურებლებისთვისაც ღია იქნება;
- წინა ჩემპიონატები: ROBO BATTLE 2025, RC მანქანების ჩემპიონატი 2026;
- ღონისძიებები — ღონისძიებების გვერდზე; ყველა სტატია რადიომართვაზე — თეგის გვერდზე.