En

სარბოლო ლაინფოლოვერი და RoboChallenge-ის კატეგორიები
ამ სტატიაში სახელოსნოში ვართ: ნულიდან ვაწყობთ სარბოლო ლაინფოლოვერს — ხაზის მიმდევარ რობოტს — საკუთარი ბეჭდური დაფით (PCB), მსუბუქი შასით, ენკოდერიანი ძრავებითა და, Turbo კლასისთვის, შეწოვის ვენტილატორით. ლაინფოლოვერის აწყობა პირველად გიწევთ? დაიწყეთ დამწყებთა გზამკვლევით; PID, წესები და გუნდი კავთაზი ცალკე სტატიაშია. RoboChallenge 2026-ზე, ბუქარესტში, კლასიკურ კატეგორიაში 83 რობოტიდან დრო მხოლოდ 35-მა დააფიქსირა (ჩვენი შედეგები) — ჯერ საიმედოობაა საჭირო.
RoboChallenge-ის 2026 წლის წესებით ყველა კატეგორიას ერთი ჩარჩო აქვს: 25 × 25 სმ და 1 კგ, შავი 15 მმ-იანი ხაზი თეთრ ფონზე, მოსახვევის რადიუსი არანაკლებ 75 მმ, 70°-ზე მახვილი კუთხე არ არის, ხაზები არ იკვეთება, გარბენი მაქსიმუმ 3 წუთს გრძელდება. ტრასის დამახსოვრება (mapping) აკრძალულია — თუ ეს მოხდა, ტრასას ცვლიან.
- Line Follower (კლასიკური) — შეწოვის ტურბინა (EDF) დაშვებულია, მაგრამ სავალდებულო არ არის.
- Turbo — ტურბინა სავალდებულოა: ტექნიკურ შემოწმებაზე მის მუშაობას თავდაყირა დაყენებული რობოტით ამოწმებენ; ტრასაზე მარყუჟებია.
- Enhanced — ხაზში 10 სმ-იანი წყვეტა, აგური (დაახლოებით 25 × 12 × 6,5 სმ), რომელსაც რობოტმა უნდა შემოუაროს, და საქანელა.
- Advanced — 2026 წლის ახალი კატეგორია: ტურბინა სავალდებულოა, ტრასა ჭერზე ადის, სადაც ხაზი თეთრია შავ ფონზე და რობოტი თავდაყირა დადის.
ყოველი კლასი ახალ მოთხოვნას ამატებს: Turbo — ტურბინასა და დახურულ ფსკერს, Enhanced — მანძილის სენსორს, Advanced — რობოტის წონაზე ძლიერ შეწოვას. ვიდეოში მექსიკური Exotic Team-ის EVA-R Turbo კლასშია (2024); ამავე გუნდის NEON 01-მა 2026 წელს ბუქარესტში კლასიკურიც მოიგო და Turbo-ც.
პროფესიონალური ლაინფოლოვერის დიზაინი: განლაგება, წონა, ზომა
პირველ ნახაზზე რობოტი ზემოდანაა, დაახლოებით ნამდვილი პროპორციებით:
- რკალისებური სენსორების დაფა (წითელი სენსორები ხაზის თავზეა);
- „ყელი“ — ზოლი სენსორებსა და მთავარ დაფას შორის;
- მიკროკონტროლერი;
- ძრავების დრაივერები;
- რედუქტორიანი ძრავები ენკოდერებით;
- ბორბლები სილიკონის საბურავებით;
- შეწოვის ვენტილატორი და მისი დახურული კამერა (წყვეტილი ხაზი);
- LiPo აკუმულატორი;
- ეკრანი, ღილაკები, სტარტის მიმღები;
- სრიალა საყრდენები ან სფერული ბორბლები.
წყვეტილი კვადრატი 25 × 25 სმ-იანი ჩარჩოა, d — მანძილი ღერძიდან სენსორებამდე.
- დაფა თავადაა შასი: taifur-ის რობოტი ერთი T-ს ფორმის დაფაა; OPRobots-ის DragonBot-სა და FujitoraBot-ს მასზე მხოლოდ ძრავებისა და ვენტილატორის სამაგრები აქვთ დამატებული.
- სიმსუბუქე: 1 კგ დაშვებულია, მაგრამ Pololu-ს ბლოგზე აღწერილი Suckbot ბატარეიანად დაახლოებით 300 გრამს იწონიდა; ყოველი გრამი აჩქარებასაც აფერხებს და დამუხრუჭებასაც.
- მასა ღერძთან (ასე აწყობს midhun_s) — მობრუნებისას ინერცია ნაკლებია.
- რკალი ყველა სენსორს ღერძიდან თითქმის ერთ მანძილზე აყენებს; ისეთი სიგანე მიეცით, რომ რობოტმა 70°-იან კუთხეში ხაზი არ დაკარგოს.
- ჯერ კომპიუტერში: დაფა KiCad-ში, მექანიკა FreeCAD-ში, Fusion 360-ში ან Tinkercad-ში; ყველაფერი ეტევა თუ არა, KiCad-ის STEP მოდელით შეამოწმეთ, ყველა ნაწილის წონა კი ცხრილში აღრიცხეთ.
ელექტრონიკა: სქემა ბლოკებად და სენსორების დაფა
მეორე ნახაზზე წითელი კვებაა, შავი — სიგნალები, წყვეტილი — ჩართვა-გამორთვა:
- LiPo აკუმულატორი, 2S–3S;
- ჩამრთველი და დამცველი (fuse);
- ძაბვის სტაბილიზატორები, 5 ვ და 3,3 ვ;
- მიკროკონტროლერი (MCU);
- სენსორების დაფა მულტიპლექსორებით (MUX);
- ძრავების დრაივერები;
- ძრავები ენკოდერებით — ენკოდერების იმპულსები (A/B) კონტროლერს უბრუნდება;
- რეგულატორი (ESC) და ვენტილატორი;
- გიროსკოპი;
- ეკრანი, ღილაკები, Bluetooth, სტარტის მიმღები;
- ძაბვის გამყოფი ბატარეის გასაზომად.
კონტროლერი — 32-ბიტიანი, ბევრი ანალოგური შესასვლელით (ADC) და ტაიმერით, საკმარისად სწრაფი წამში 1000 ციკლისთვის: STM32F103 (taifur), STM32F405 (FujitoraBot2), Teensy 3.6 (midhun_s), ESP32-C3 (OPRobots-ის ღია მოდულური ნაკრები PX-01).
სენსორები — 12 (taifur), 16 (FujitoraBot), 24 სამი 8-არხიანი მულტიპლექსორით (FujitoraBot2). ნაბიჯი ხაზის სიგანეზე ნაკლები უნდა იყოს: midhun_s-ის QTRX დაფაზე ნაბიჯი 8 მმ-ია, 15 მმ-იან ხაზს ყოველთვის ორი სენსორი ხედავს და მისი მდებარეობა ზუსტად გამოითვლება. გარე სინათლე რომ მოაშოროთ, სენსორი ჩართული და გამორთული შუქდიოდით წაიკითხეთ და ჩვენებები გამოაკელით; დაბეჭდილი გარსიც (taifur) ეხმარება. სიმაღლე მონაცემთა ფურცლით დააყენეთ: Pololu QTR-ისთვის დაახლოებით 5 მმ-ს ასახელებს, QTRX-ისთვის — 10 მმ-ს.
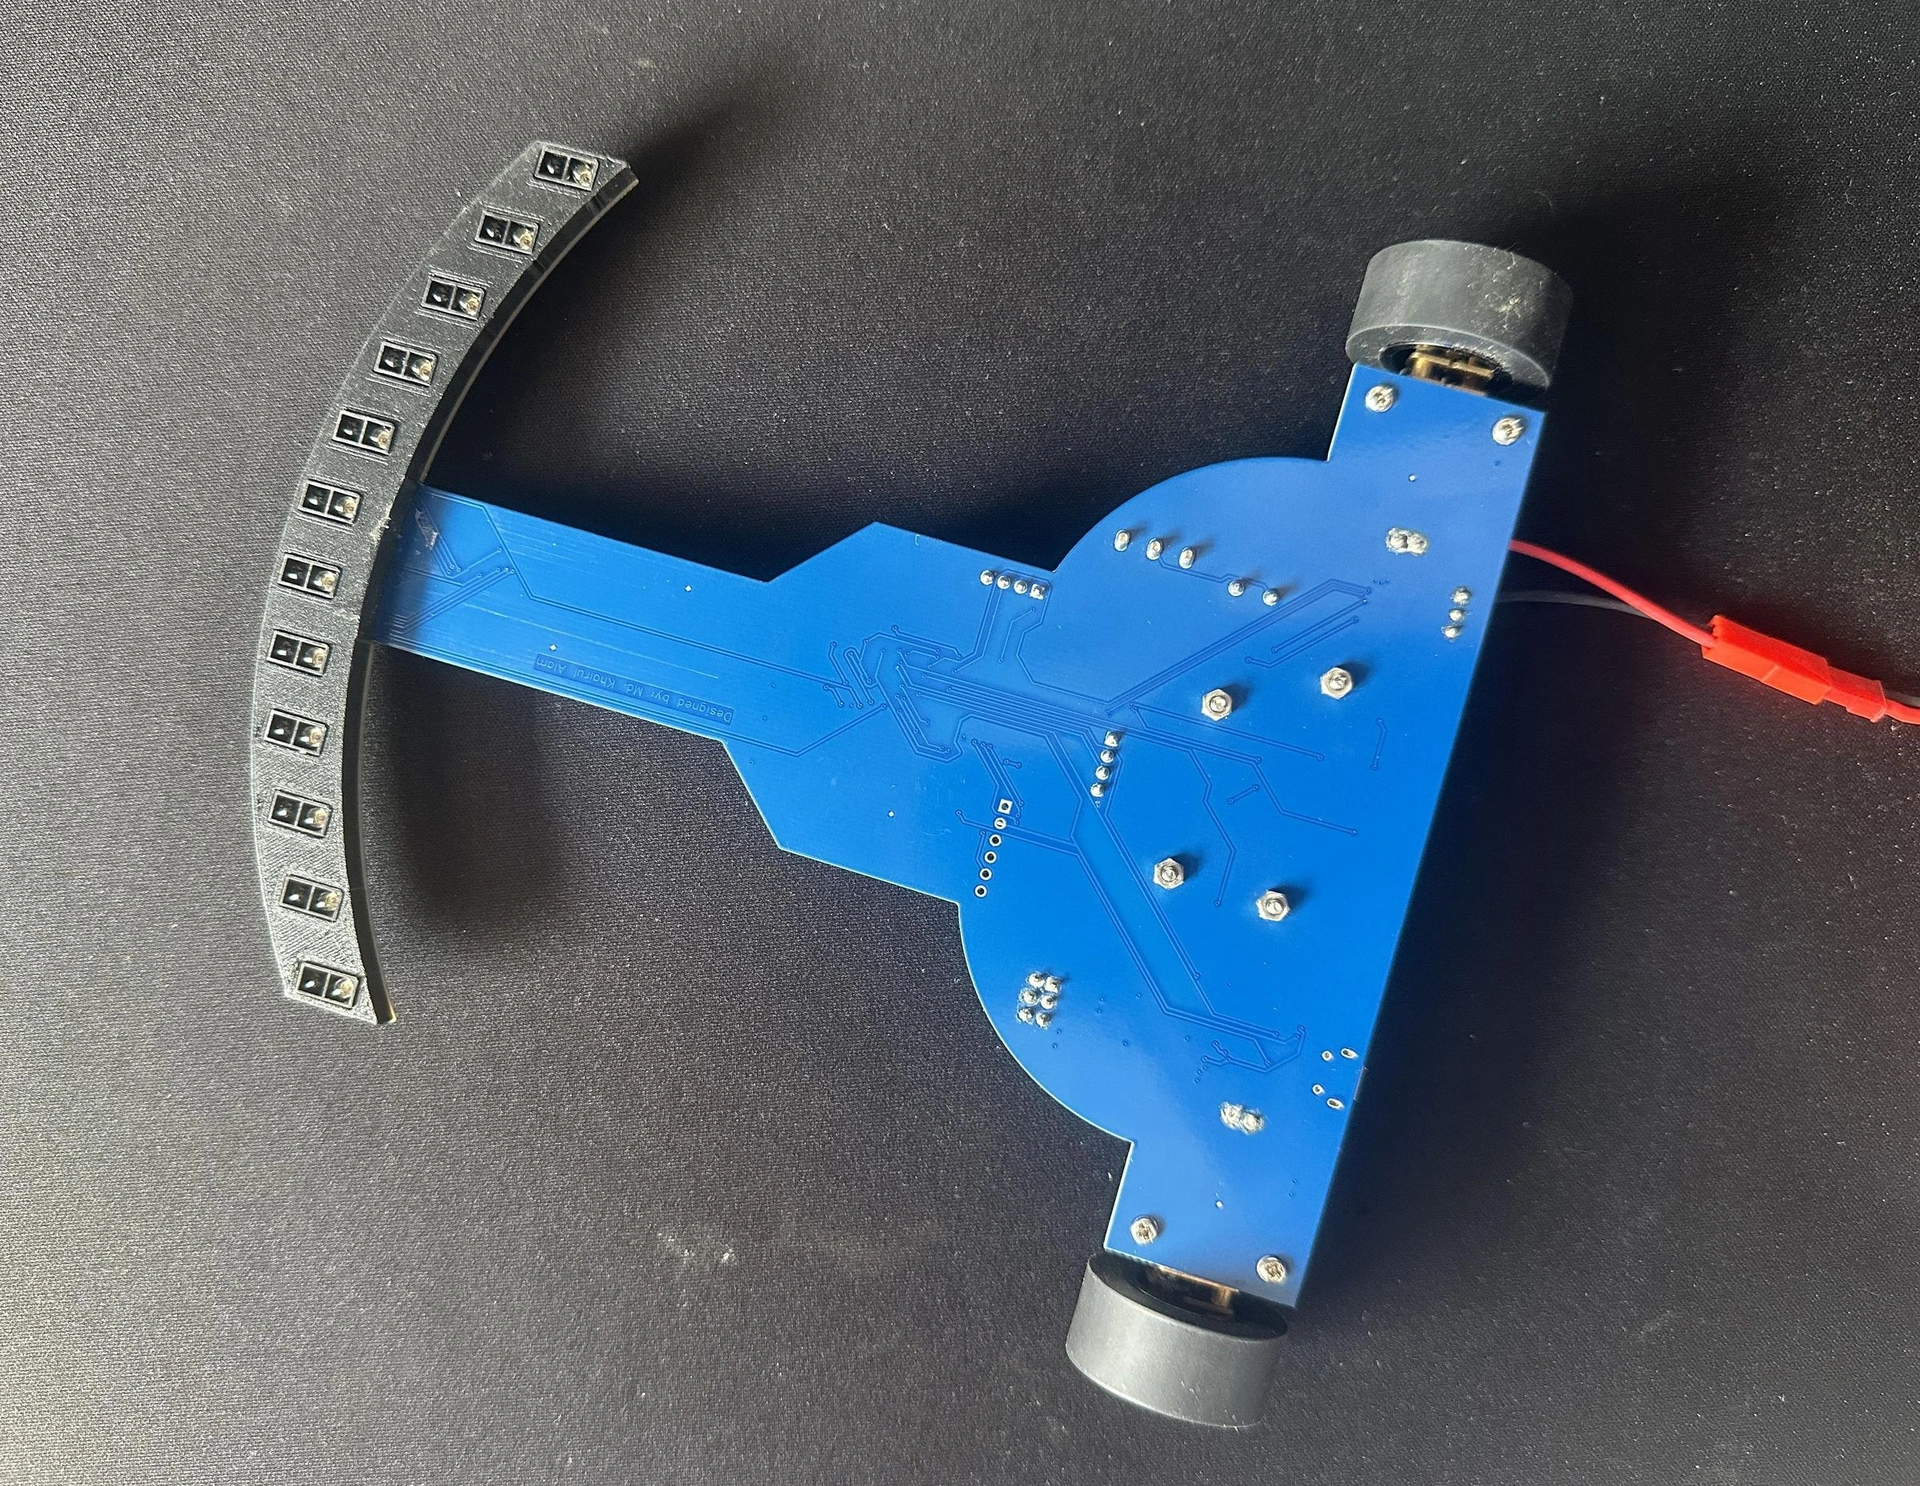
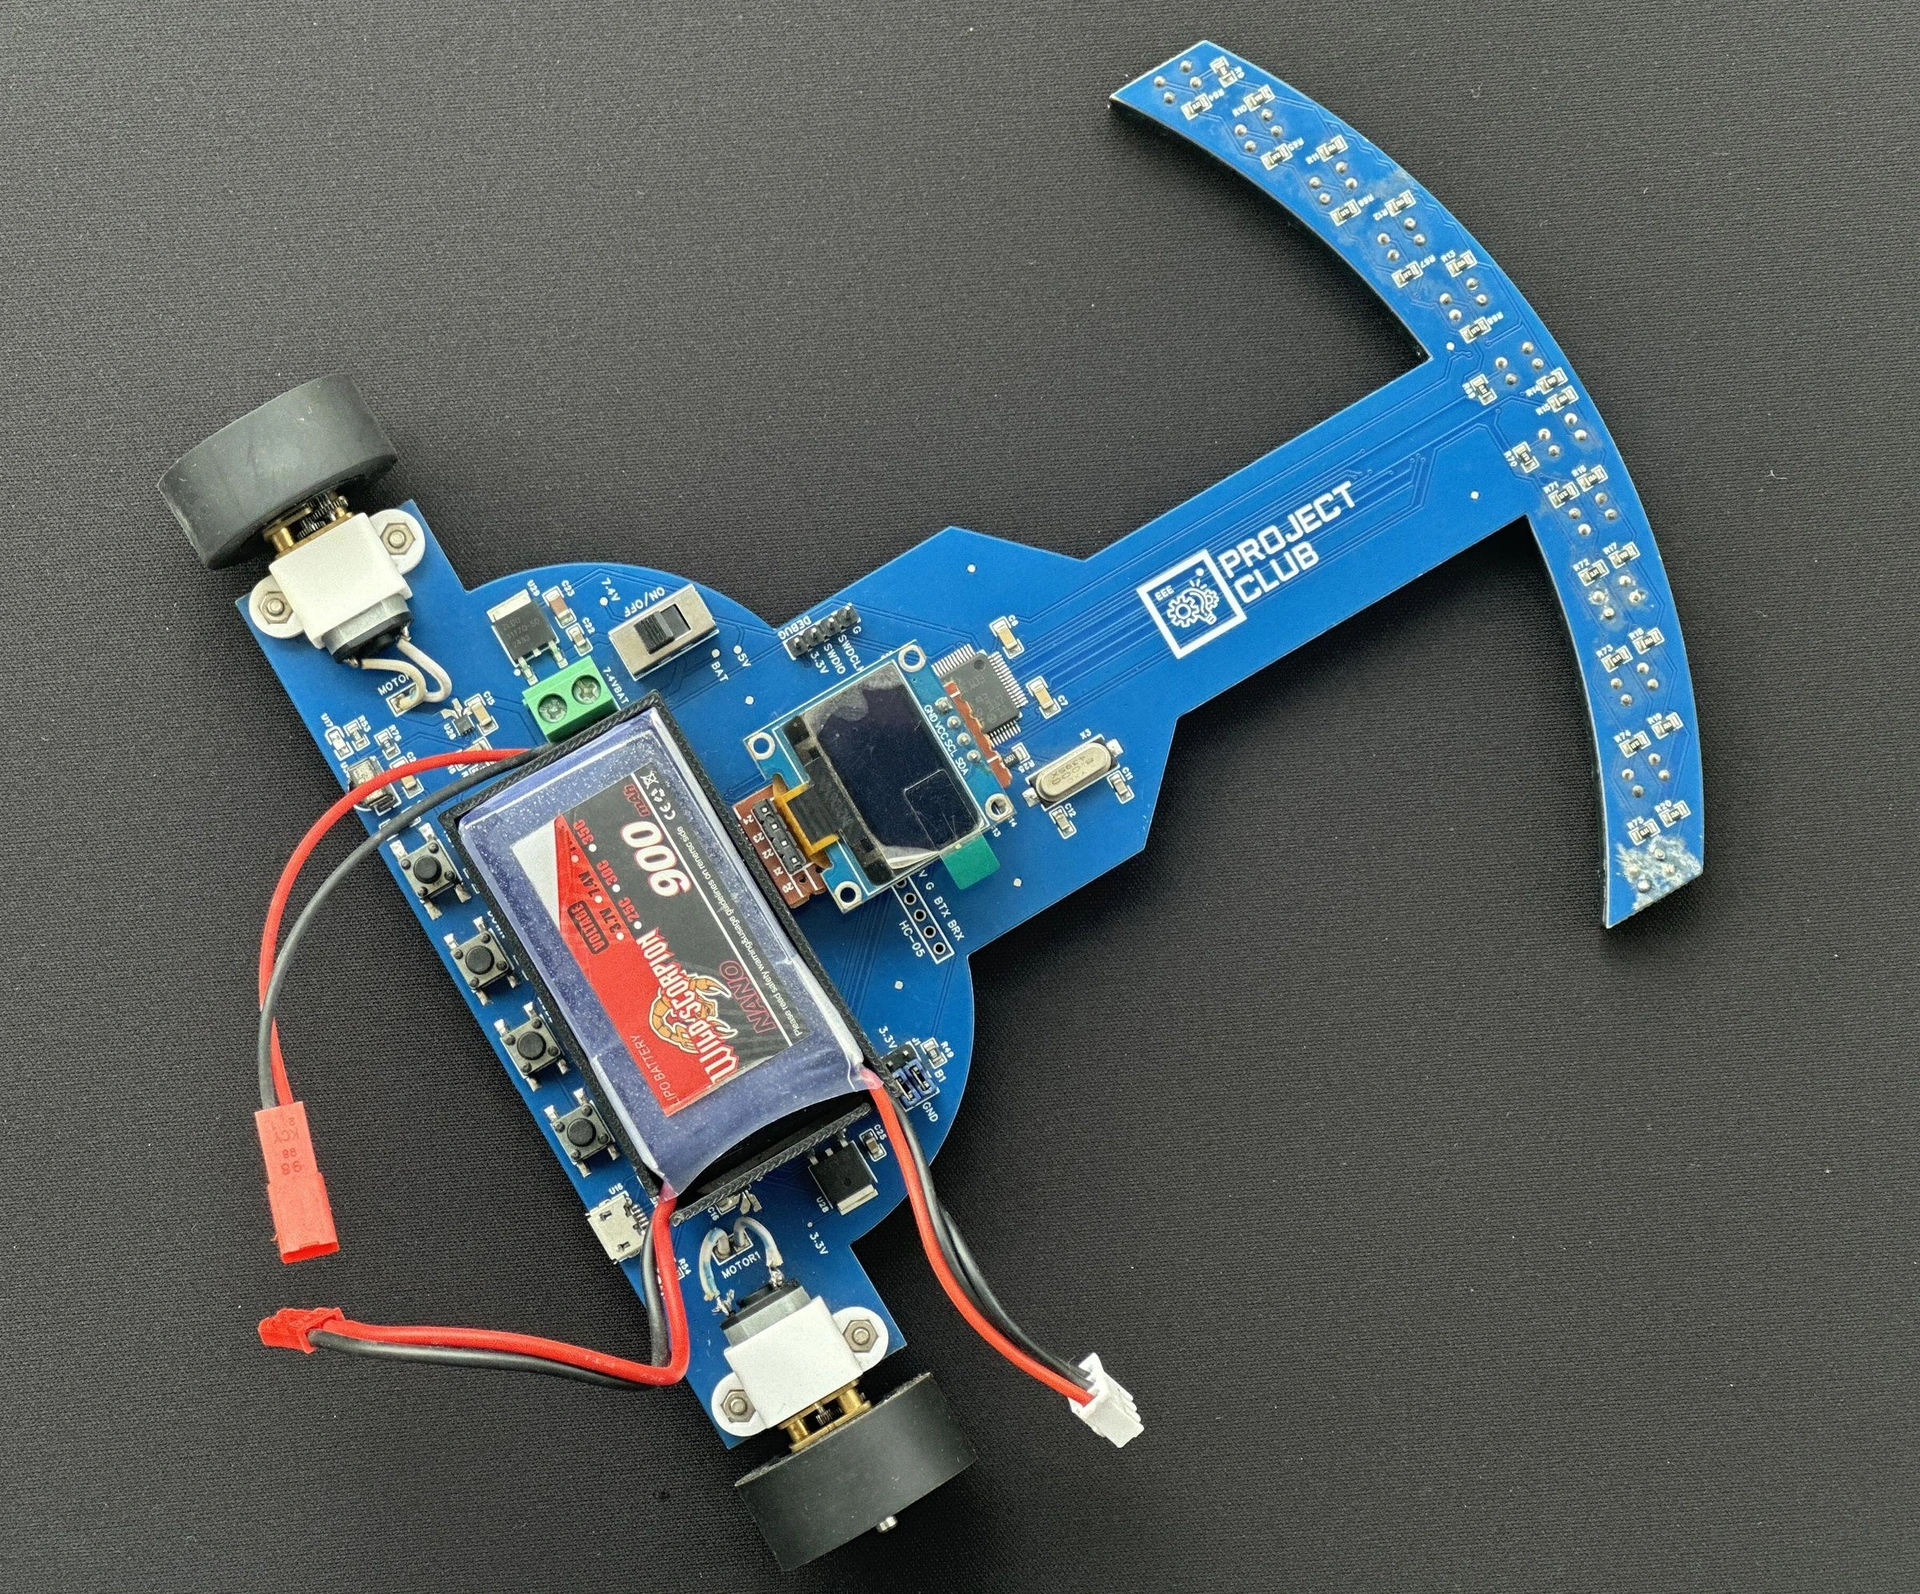
დრაივერი გაჩერების დენით აირჩიეთ: DRV8838 თითო ძრავაზე (taifur), TB6612FNG (DragonBot), DRV8833-ის პარალელური არხები (midhun_s). ლოგიკასა და სენსორებს ცალ-ცალკე სტაბილიზატორი მიეცით, PWM კი ბატარეის ძაბვას მოარგეთ. ფოტოზე taifur-ის რობოტია ქვემოდან.
ფოტო: taifur, Instructables (CC BY-NC-SA 4.0)
ლაინფოლოვერის ბეჭდური დაფა (PCB): დაპროექტება და დამზადება
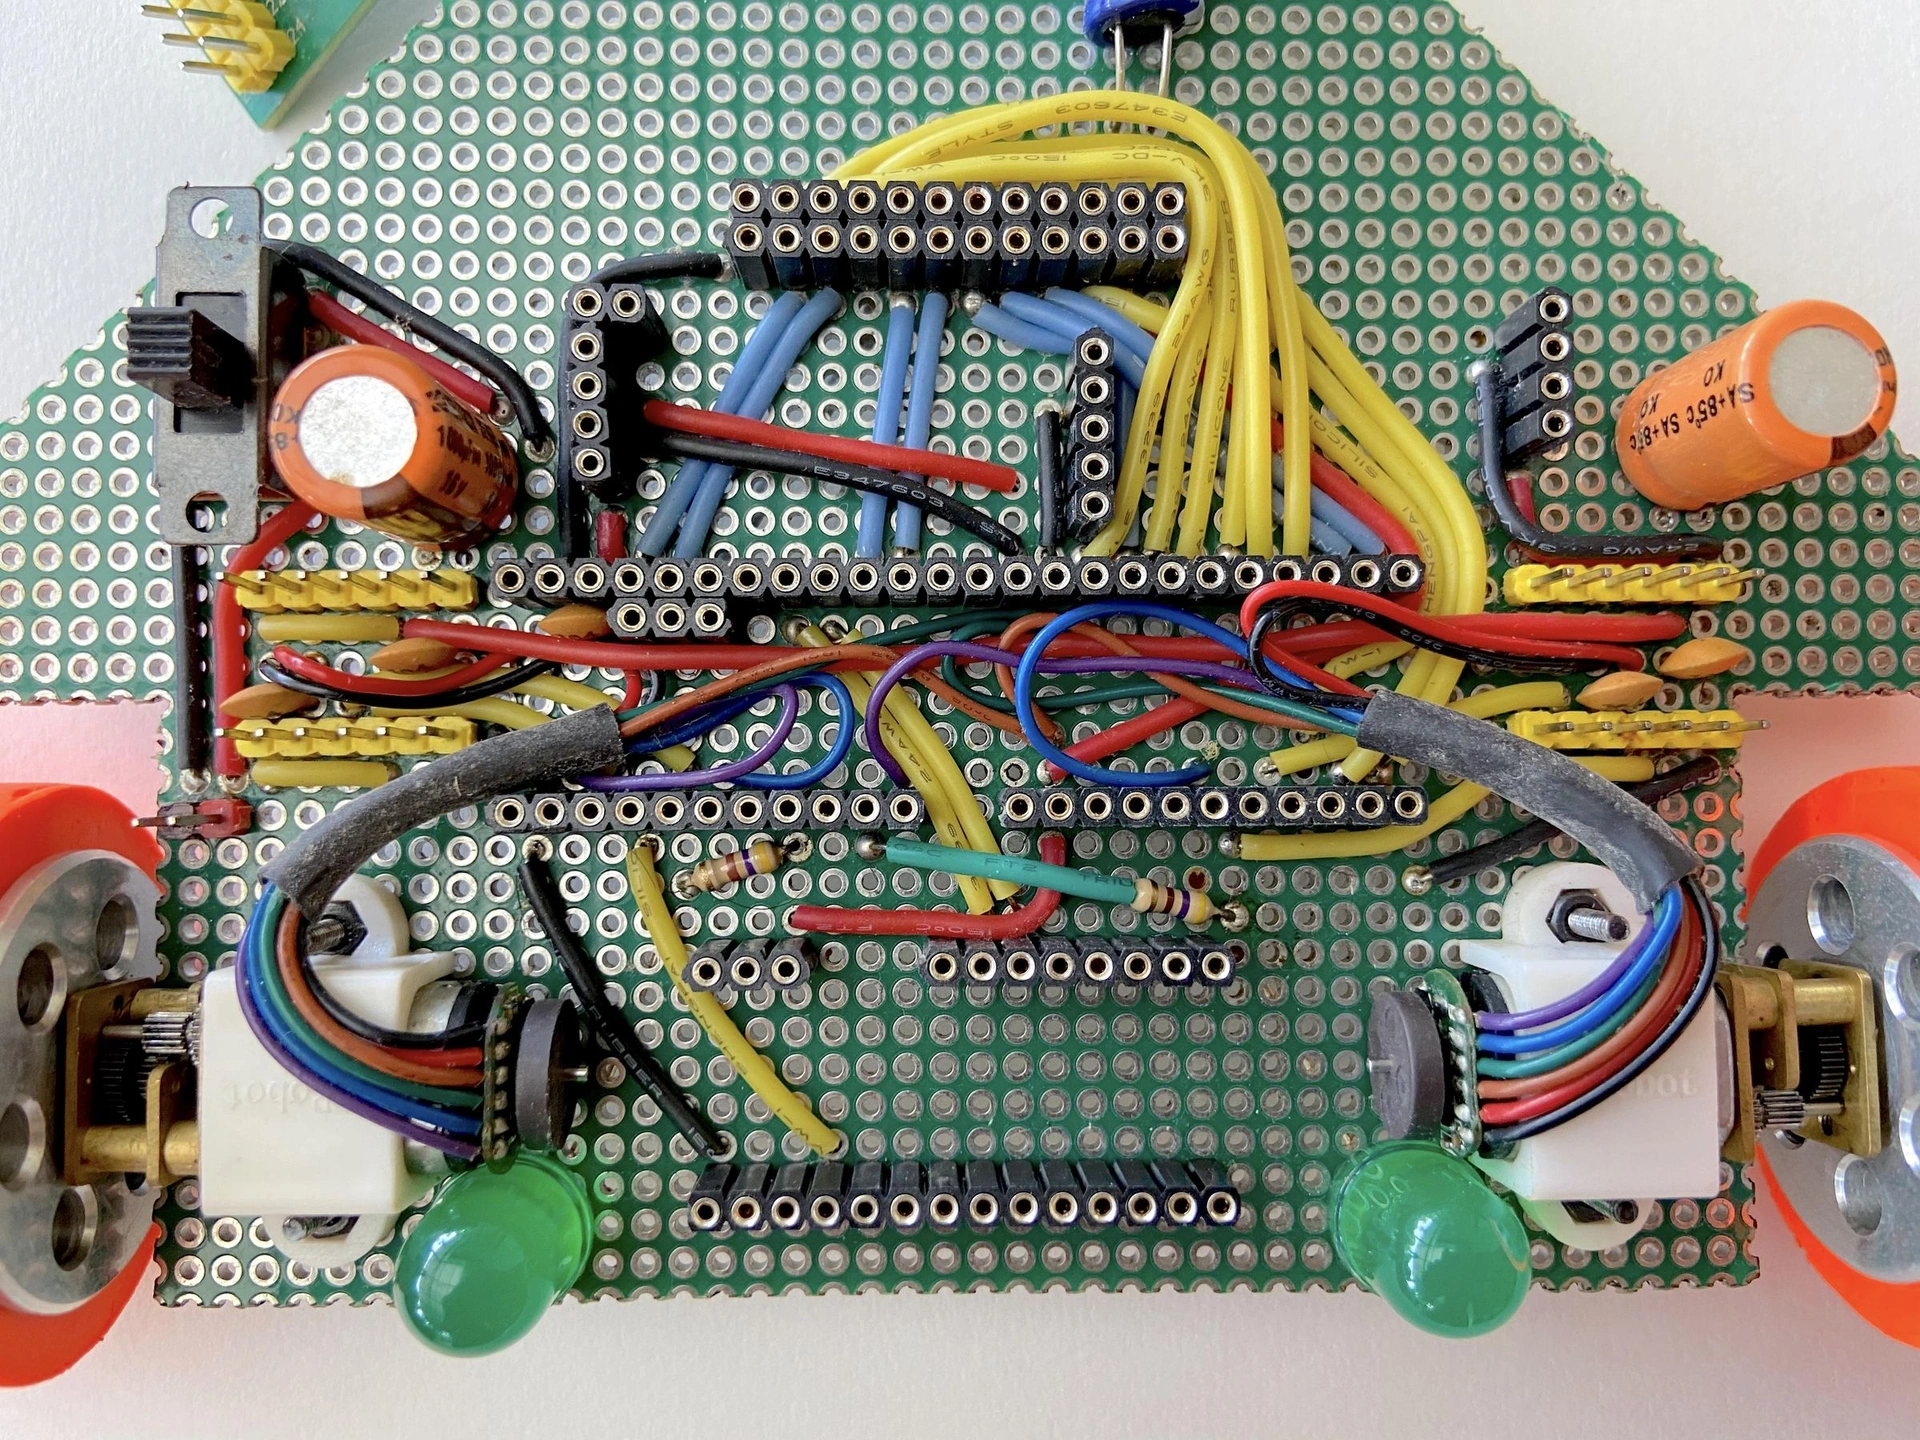
- ჯერ მაკეტი პერფორირებულ დაფაზე (perfboard) — midhun_s-ის მაკეტი რობოტის კორპუსიც იყო.
- სქემა KiCad-ში (უფასოა; taifur-მა EasyEDA გამოიყენა): ყველა ნაწილს სიმბოლო და ფეხების განლაგება (footprint) სჭირდება; კვების წრედები მონაცემთა ფურცლებიდან აიღეთ.
- გაყვანილობა: ძრავებისთვის განიერი ბილიკები, მთლიანი „მიწის“ (GND) შრე, კონდენსატორი ყველა მიკროსქემასთან, სენსორების ბილიკები ძრავების PWM-ისგან შორს, დაპროგრამების (SWD) შემაერთებელი, საკონტროლო წერტილები. ბრტყელ კაბელზე მიერთებული სენსორების დაფა (midhun_s, PX-01) ადვილად იცვლება; PX-01-ის მთავარი დაფა ორშრიანია, 1,2 მმ სისქის.
- შემოწმება: DRC, 3D ხედი, ქაღალდზე 1:1 ამობეჭდილი დაფა და ზედ დალაგებული ნაწილები.
- შეკვეთა: Gerber და ბურღვის ფაილები; ცარიელი ან აწყობილი დაფა (PCBA) — taifur-ს SMD ნაწილები ქარხანამ მიარჩილა, ძრავები, ეკრანი და სენსორები კი ავტორმა თავად მიარჩილა.
- რჩილვა: ტემპერატურის რეგულატორიანი სარჩილავი, ფლუსი, პინცეტი, ან ტრაფარეტი (stencil), სარჩილი პასტა და ცხელი ფირფიტა (reflow).
- პირველი ჩართვა: კვებასა და GND-ს შორის მოკლე ჩართვა არ უნდა იყოს; პირველად დენის შეზღუდვიანი წყაროთი ჩართეთ; შეამოწმეთ 3,3 და 5 ვ; აციმციმეთ LED; მერე სენსორები, ბოლოს ძრავები — ბორბლები ჰაერში.
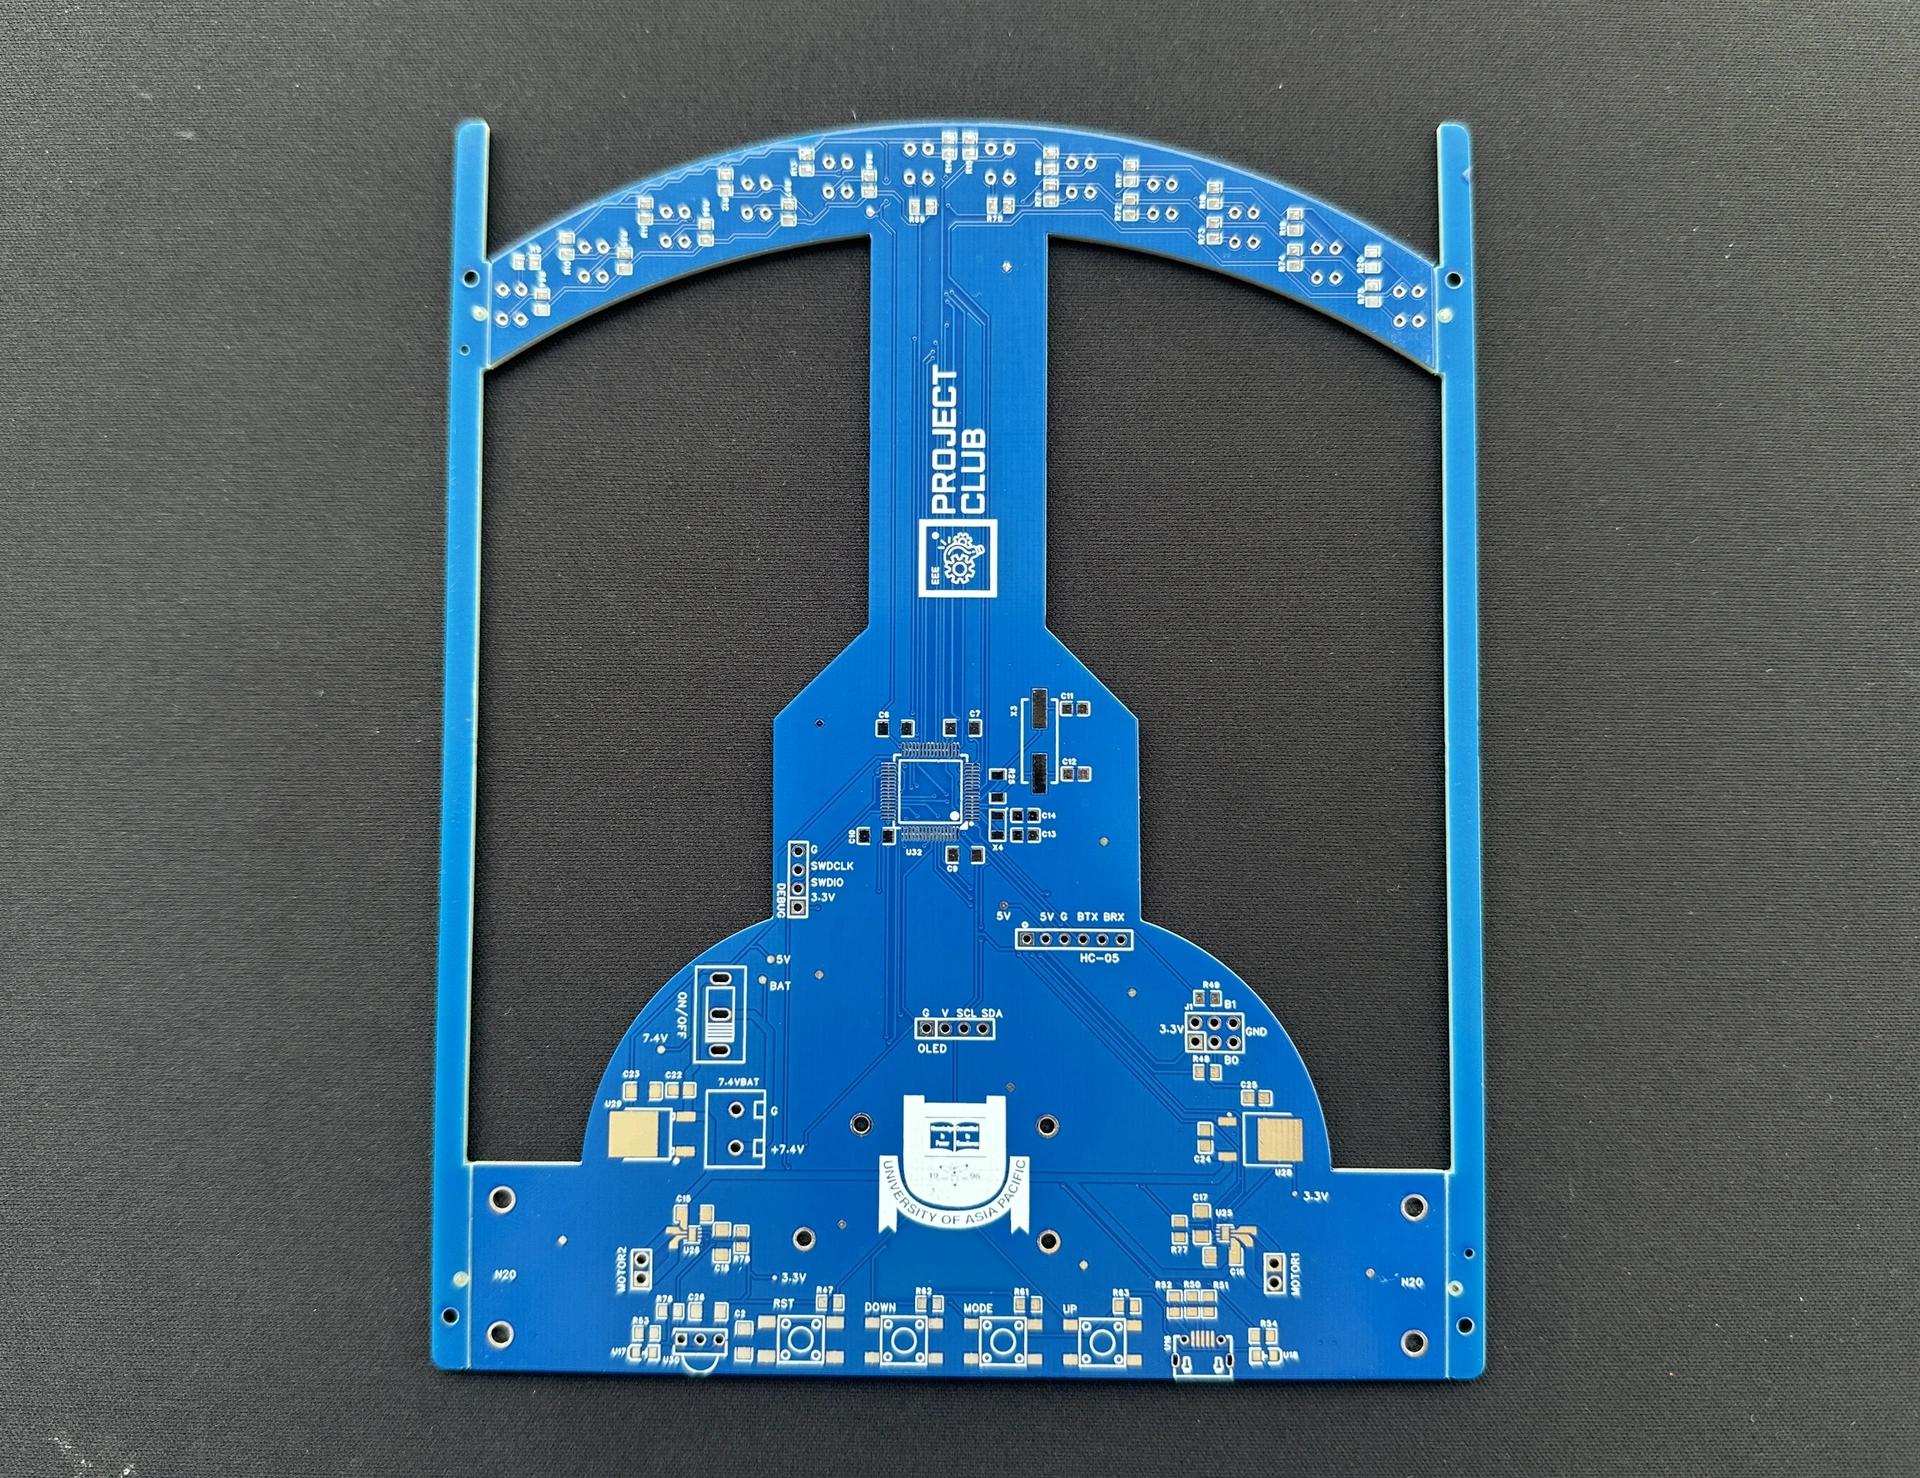
სახლში ქიმიური ამოჭმით (etching — ასე დაამზადა თავისი დაფა Black As Line-ის ავტორმა) ან პატარა CNC-ზე ფრეზირებით მარტივ ცალმხრივ დაფას მიიღებთ; წვრილი და ხშირი ფეხების მქონე მიკროსქემას ქარხნული დაფა სჭირდება. ფოტოებზე: taifur-ის დაფა ქარხნულ ჩარჩოში და midhun_s-ის მაკეტი ქვემოდან.
ფოტოები: taifur და midhun_s, Instructables (CC BY-NC-SA 4.0)
მექანიკა: 3D ბეჭდვა, CNC და ლაზერული ჭრა
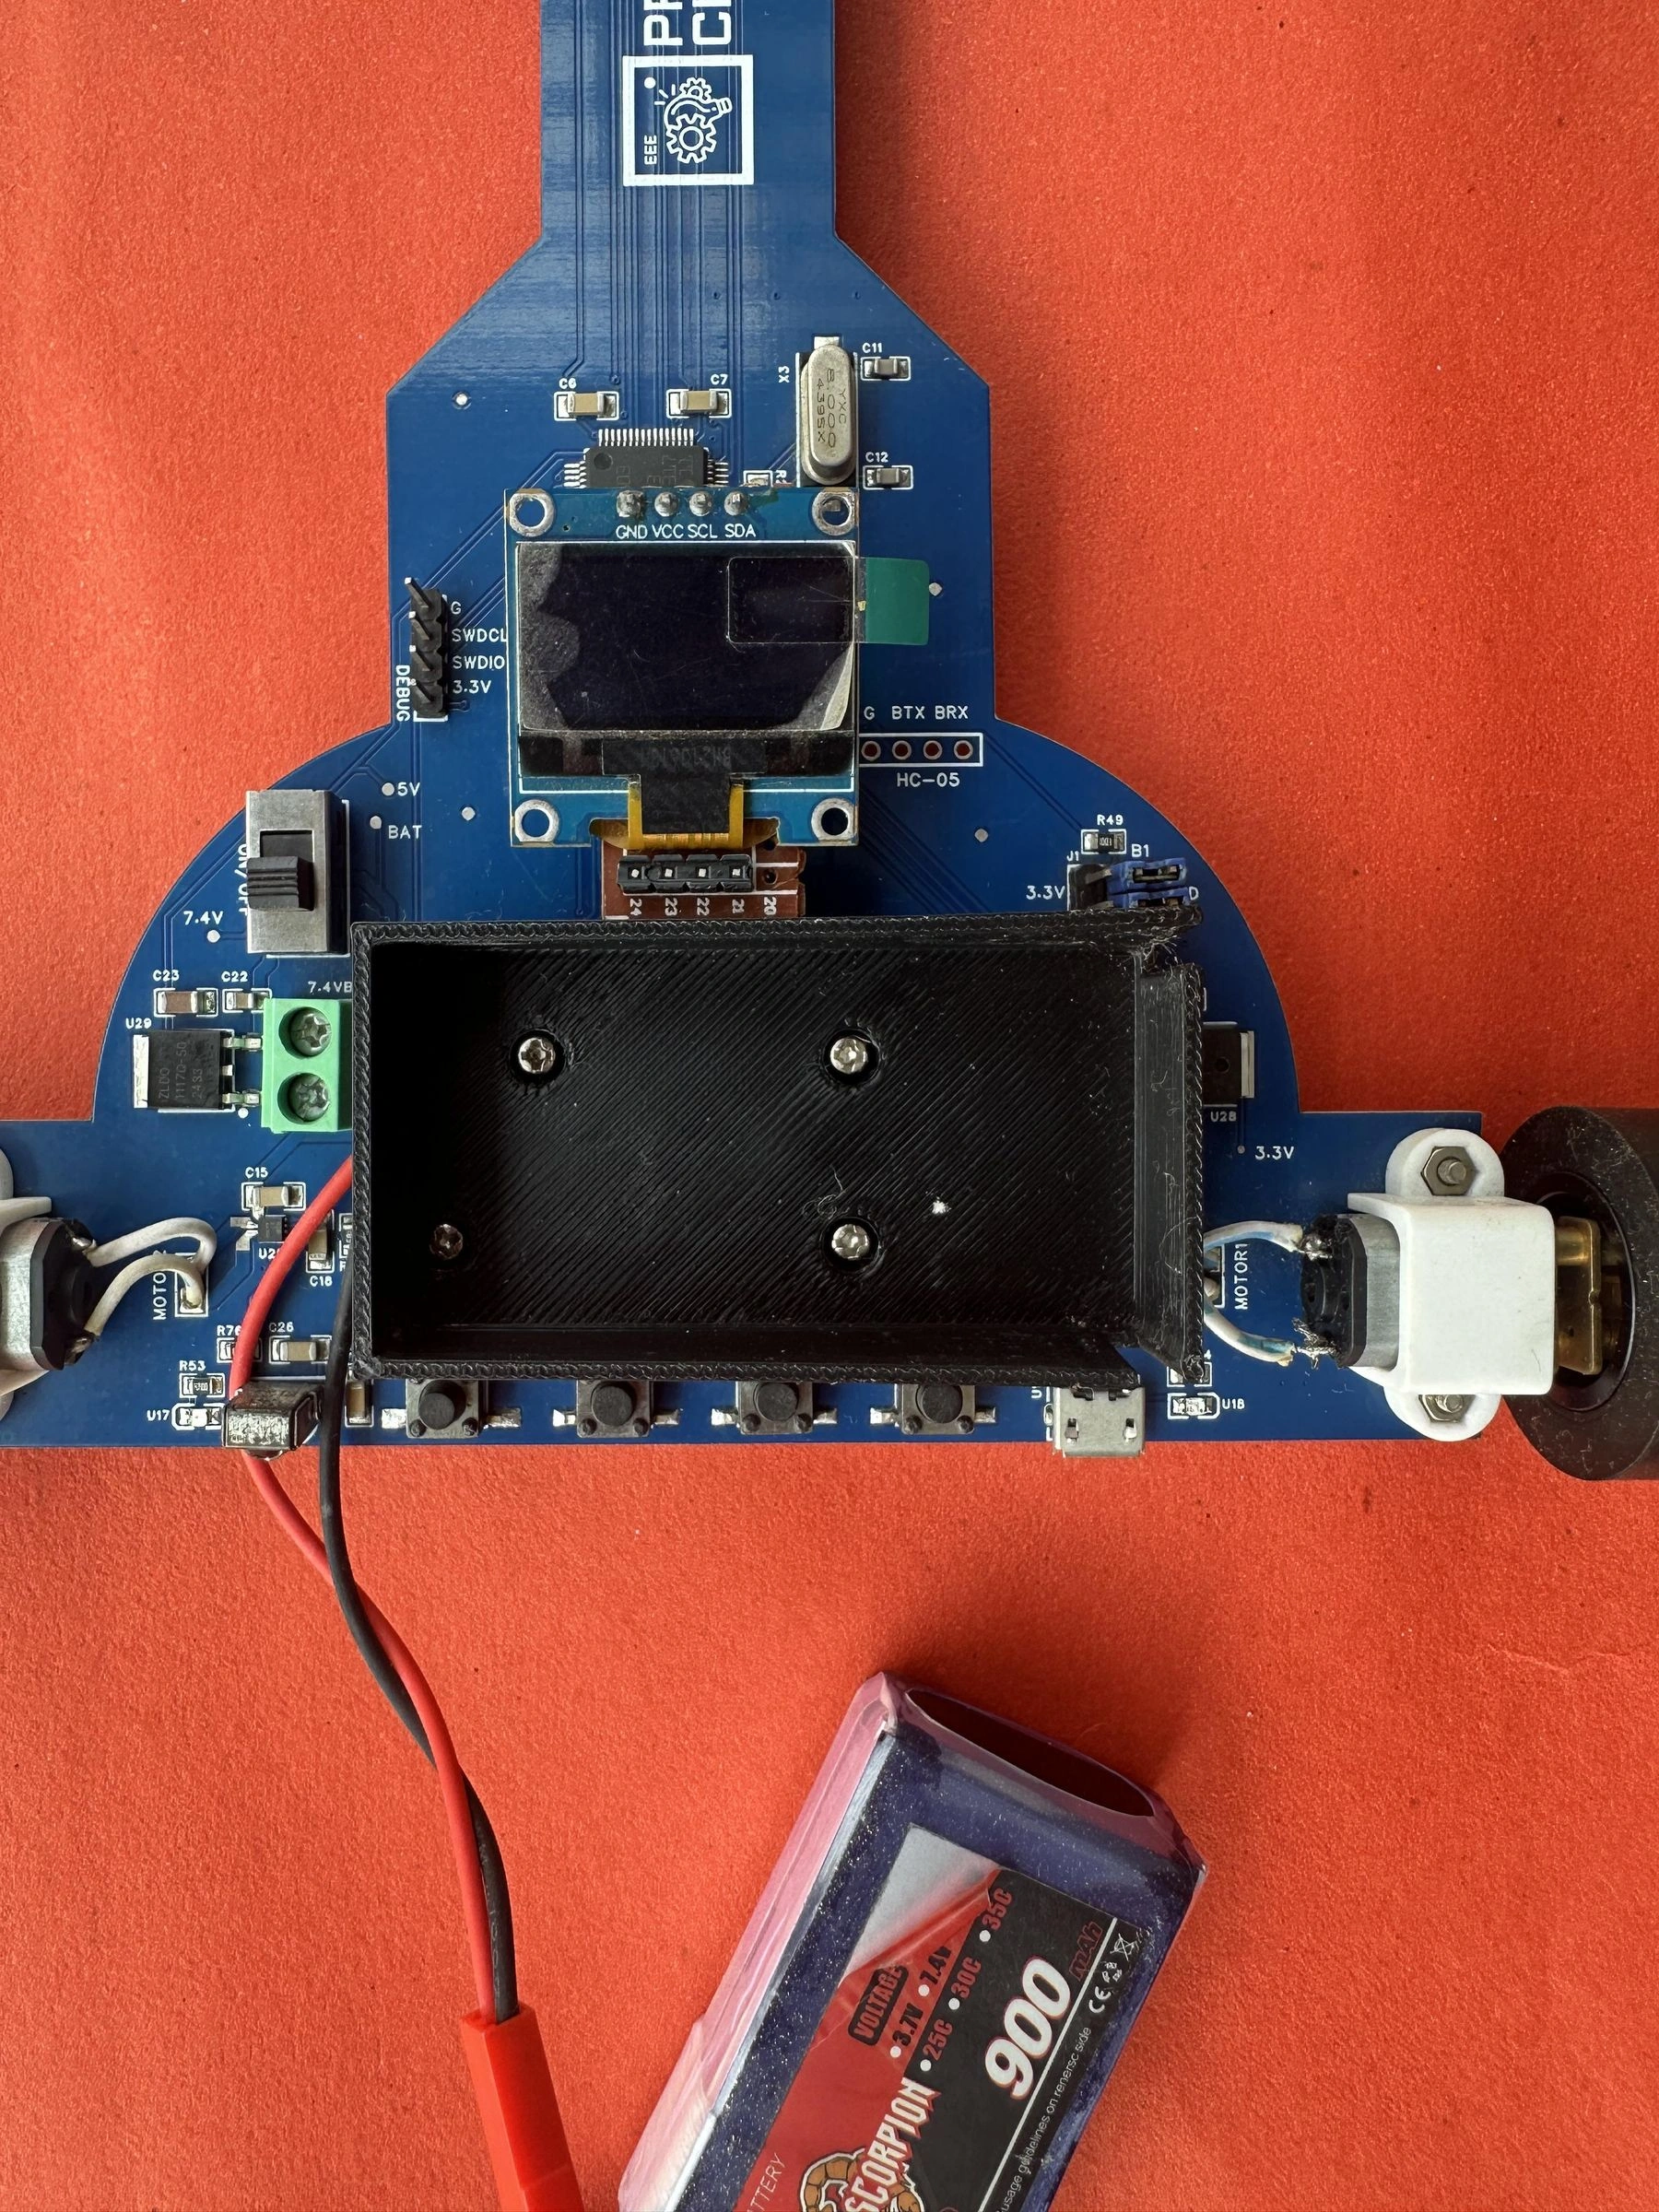
3D ბეჭდვა. taifur-მა დაბეჭდა სენსორების გარსი, ბატარეის ბუდე (ფოტოზე), ორბურთულიანი საყრდენი და ბორბლებიც. DragonBot-ის სამაგრები PLA-საგანაა, FujitoraBot-ისა — PA12 ნეილონისგან, ლაზერული შეცხობით (SLS) დამზადებული: უფრო მტკიცე და ზუსტი. ძრავასთან PETG ან ნეილონი სჯობს; ძრავის სამაგრის სატესტო ნაწილი ჯერ დაბეჭდეთ და ხვრელი მილიმეტრის მეათედებით შეასწორეთ (3D ბეჭდვის სახელმძღვანელო).
რიცხვითი მართვის ჩარხი (CNC). „ყელი“ ან მთელი შასი 1–2 მმ-იანი ნახშირბადბოჭკოვანი (კარბონის) ფირფიტიდან გამოფრეზეთ მყარშენადნობიანი ფრეზით, მტვერი კი წყლით ან მტვერსასრუტით დააკავეთ. ბორბლების ალუმინის დისკები სახარატო ჩარხზე მზადდება.
ლაზერული ჭრა (laser cutting). აკრილი ან ფანერა პროტოტიპებისა და სამარჯვებისთვის, მაგალითად, 25 × 25 სმ-იანი საკონტროლო ჩარჩოსთვის. კარბონს, დაფის მასალას (FR-4) და PVC-ს ლაზერით არასოდეს ჭრათ — წვისას მომწამვლელი აირი გამოიყოფა.
ფოტო: taifur, Instructables (CC BY-NC-SA 4.0)
ძრავები, ენკოდერები და ბორბლები
კლასიკური არჩევანი N20 ზომის ლითონის რედუქტორიანი მიკროძრავაა, მაღალი სიმძლავრის ვერსიით: 10:1 გადაცემა (taifur) სწრაფია, 30:1 (Suckbot) — ძლიერი. სიჩქარე v = π · D · n / 60 (რიცხვები PID-ის სტატიაშია).
ენკოდერს ძრავის უკანა ლილვი სჭირდება. Pololu-ს მაგნიტური ენკოდერი ძრავის ერთ ბრუნზე 12 იმპულსს იძლევა: 10:1-ზე ეს ბორბლის ერთ ბრუნზე 120 იმპულსია, 30 მმ-იან ბორბალზე — დაახლოებით 0,8 მმ ერთ იმპულსზე. ხაზის PID საჭეს მართავს, მეორე რეგულატორი კი ენკოდერით გაზომილ სიჩქარეს ინარჩუნებს (FujitoraBot2) — ბატარეის დაცლისას სიჩქარე აღარ ეცემა. ენკოდერი მანძილსა და მდებარეობასაც იძლევა: midhun_s-ის რობოტი X–Y კოორდინატებსა და მობრუნების კუთხეს ითვლის.
უჯაგრისო (brushless) ძრავები უმაღლესი დონეა: FujitoraBot-ის ორ 1306 ზომის, 2700 kV ძრავას ოთხარხიანი BLHeli რეგულატორი მართავს. რეგულატორს ჩართვისას საწყისი თანმიმდევრობა სჭირდება, უკუსვლა კი მის პარამეტრებში უნდა ჩაირთოს.
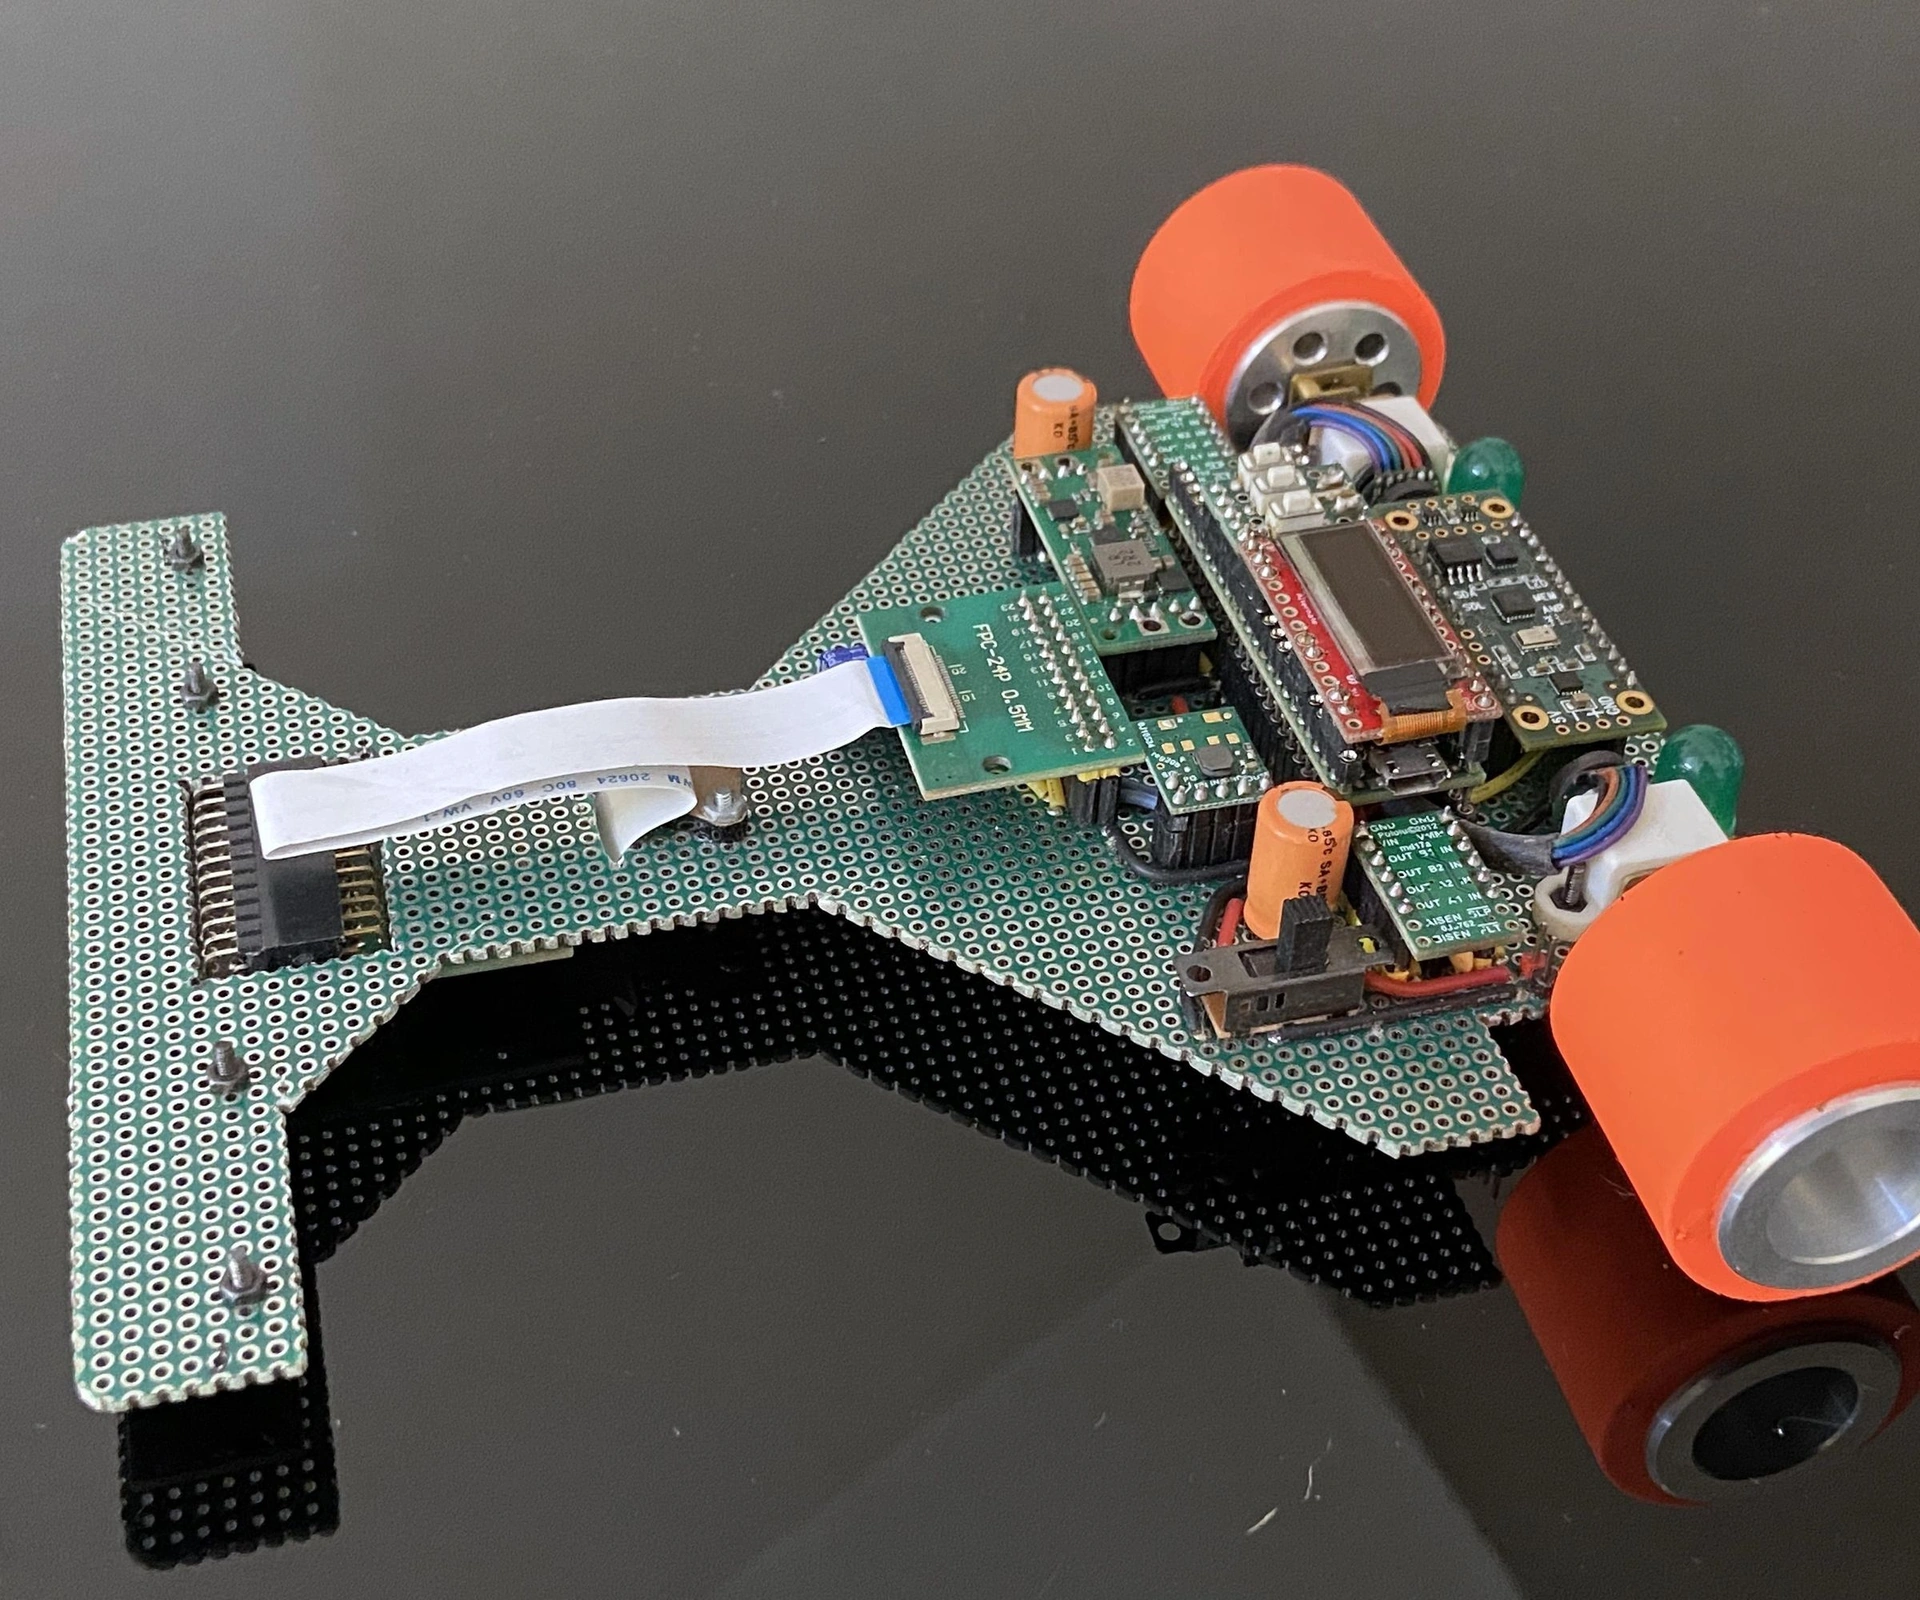
ბორბლები: სილიკონის საბურავები ალუმინის დისკებზე (midhun_s, ფოტოზე), სლოტ-მანქანების საბურავები (OPRobots) ან დაბეჭდილი ბორბალი, რომელზეც სილიკონის მილია წამოცმული (taifur-ის რჩევა). საბურავის ჩამოსხმა მინი სუმოს სტატიაშია. წებოვანი საბურავი აკრძალულია (A4 ფურცლის ტესტი).
ფოტო: midhun_s, Instructables (CC BY-NC-SA 4.0)
შეწოვის ვენტილატორი (ტურბინა) Turbo კლასისთვის
ვენტილატორი რობოტის ქვეშიდან ჰაერს იწოვს და მიწოლის ძალას (downforce) ქმნის მასის გაზრდის გარეშე. მესამე ნახაზის მარჯვნივ m·g წონაა, F — ვენტილატორის ძალა (6), N — ტრასის რეაქცია. მოსახვევში სიჩქარე დაახლოებით v ≤ √(μ · (g + F/m) · R)-ია: R = 75 მმ-სა და μ = 1-ზე ვენტილატორის გარეშე 0,86 მ/წმ, წონის ტოლი F-ით — 1,21 მ/წმ (41%-ით მეტი), ორმაგით — 1,49 მ/წმ; უმჯობესდება დამუხრუჭებაც და აჩქარებაც.
- ტურბინა (EDF) — მილში ჩასმული პროპელერი თვითმფრინავის მოდელებიდან: PX-01-ში EDF30-ია 20-ამპერიანი რეგულატორით; OPRobots ტესტზე 40%-მდე, შეჯიბრზე 70%-მდე სიმძლავრეს გირჩევთ — ბევრ დენს მოიხმარს.
- ცენტრიდანული ვენტილატორი 1104 ზომის, 4000 kV უჯაგრისო ძრავით — OPRobots-ის თქმით, დაახლოებით სამჯერ ეკონომიურია, მაგრამ თვითნაკეთია და ნაკლებად მტკიცე.
Suckbot-ის 30 მმ-იანმა ვენტილატორმა (დაახლოებით 30 000 ბრ/წთ) 300-გრამიან რობოტზე მხოლოდ 140 გრამამდე ტვირთი აწია — თავდაყირა სიარულს ეს არ ჰყოფნის. მისი გაკვეთილები: ღრიჩო ძალიან მცირე უნდა იყოს (დაახლოებით 1,3 მმ), სფერული საყრდენები კი ქარხნული აირჩიეთ — დაბეჭდილი შეწოვისას ცუდად გორავდა.
ვენტილატორი დაძვრამდე ჩართეთ: FujitoraBot2 მას სტარტის უკუთვლის 75%-ზე ნახევარი სიჩქარით რთავს და გარბენის შემდეგ ნახევარ წამში თიშავს. Advanced-ში F რობოტის წონას საგრძნობლად უნდა აღემატებოდეს.
აწყობა ნაბიჯ-ნაბიჯ
- დაფა: დაათვალიერეთ და მიარჩილეთ, რაც ქარხანამ არ დააყენა.
- ენკოდერები: დაფა ძრავის უკანა მხარეს, მაგნიტი ლილვზე; ბორბალი ხელით დაატრიალეთ და შეამოწმეთ, ორივე მიმართულებით სწორად ითვლის თუ არა.
- ძრავები: ბორბლები ერთმანეთის პარალელური, დაფის მართობული და ერთნაირი დიამეტრის.
- სენსორები: ყველა ერთ სიმაღლეზე, საყრდენებზე (შეამოწმეთ ქაღალდის დასტით).
- ვენტილატორი: კამერა ჩაკეტეთ, ღრიჩო დააყენეთ, სადენები ფრთებს მოაშორეთ და მიამაგრეთ.
- ბატარეა ღერძთან, სამაგრით; ჩამრთველი ხელმისაწვდომად.
- აწონვა და გაზომვა: ≤ 1 კგ და 25 × 25 სმ-იანი ჩარჩო.
- ჩართვა, ბორბლები ჰაერში: სენსორების ჩვენებები, ძრავების მიმართულება, ენკოდერების ნიშანი და ბოლოს ვენტილატორი დაბალ სიმძლავრეზე, რობოტი ხელში მყარად.
ფოტოზე და ვიდეოში — taifur-ის დასრულებული რობოტი.
ფოტო: taifur, Instructables (CC BY-NC-SA 4.0)
პროგრამა: სიჩქარის პროფილები და ტრასის მეხსიერება
მართვის ციკლი ტაიმერით, თანაბარი ინტერვალით სრულდება — FujitoraBot2-ში წამში 1000-ჯერ: სენსორები → ხაზის მდებარეობა → PD საჭე → სიჩქარის რეგულატორი ენკოდერებით → PWM (PID-ის თეორია).
კალიბრაცია ტრასაზე: taifur-ის რობოტი მარჯვნივ და მარცხნივ ტრიალდება და ყოველი სენსორის მინიმუმსა და მაქსიმუმს იმახსოვრებს; მნიშვნელობები EEPROM-ში ან Flash-ში შეინახეთ.
სიჩქარის პროფილები: FujitoraBot2-ს ექვსი აქვს, 2-დან 4,5 მ/წმ-მდე, თითოეულს — თავისი აჩქარება, დამუხრუჭება და ვენტილატორის სიმძლავრე; 20 მ/წმ² აჩქარებით რობოტი 4 მ/წმ-ს 0,2 წამში აღწევს. დაიწყეთ უსაფრთხო პროფილით.
ტრასის მეხსიერება (მესამე ნახაზი, მარცხნივ): აჩქარება (1), დამუხრუჭება (2), R რადიუსისთვის დასაშვები სიჩქარე (3), აჩქარება გამოსვლისას (4). დამუხრუჭება მოსახვევამდე (v²max − v²R) / (2a) მანძილზე იწყება, ამიტომ რობოტმა წინასწარ უნდა იცოდეს, სად არის მოსახვევი. იაპონურ Robotrace-ში (თეთრი ხაზი შავზე) სიმრუდის ცვლილებას ხაზის გვერდით ნიშნულები (5) აჩვენებს; რობოტი პირველ წრეზე ტრასას ენკოდერებითა და გიროსკოპით იწერს, მერე კი ზუსტ დროს ამუხრუჭებს — 2023 წლის იაპონიის სტუდენტურ ჩემპიონატში hayabusa2.2-მა ასე, შეწოვის ვენტილატორებით, საშუალოდ 4,927 მ/წმ აჩვენა. midhun_s-ის ACCL რეჟიმი იგივეს ხელით აკეთებს: წრის სიგრძესა და სწრაფ მონაკვეთებს მანძილით უთითებთ.
RoboChallenge-ზე დამახსოვრება აკრძალულია, ამიტომ სიჩქარე მიმდინარე გაზომვით შეცვალეთ: შეანელეთ, როცა ხაზი დაფის კიდეს უახლოვდება ან გიროსკოპი სწრაფ მობრუნებას აჩვენებს, და აუჩქარეთ გრძელ სწორზე.
Enhanced და Advanced: წყვეტა გიროსკოპითა და ენკოდერებით გადაიარეთ, აგურს მანძილის სენსორის სიგნალზე შემოუარეთ, ჭერზე კი სენსორების ჩვენება შეაბრუნეთ. ტელემეტრია: FujitoraBot2 ერთ გარბენზე 30 000-მდე ჩანაწერს ინახავს — ჩანს, სად დაიკარგა ხაზი.
ტესტი, ჰომოლოგაცია და უსაფრთხოება
სავარჯიშო ტრასა წესების ზომებით: მქრქალი თეთრი დაფა, 15 მმ-იანი შავი ლენტი, 75 მმ რადიუსის მოსახვევები, 70°-იანი კუთხეები, ხაზებს შორის 15 სმ; Turbo-სთვის მარყუჟი, Enhanced-ისთვის წყვეტა, აგური და საქანელა. ერთ გარბენზე ერთი ცვლილება; ყოველი დრო ჩაიწერეთ; გამოცადეთ ნახევრად დაცლილი ბატარეითა და სხვადასხვა განათებით.
ჰომოლოგაცია (ტექნიკური შემოწმება): უძირო 25 × 25 სმ-იანი ჩარჩო და ≤ 1 კგ (ყოველი მცდელობის წინაც ამოწმებენ); A4 ფურცელი (≤ 2 წმ); Turbo-ში ვენტილატორის შემოწმება თავდაყირა; ორგანიზატორების ნომერი თვალსაჩინოდ; სტარტი ღილაკით ან ინფრაწითელი პულტით; დატენილი სათადარიგო ბატარეა.
უსაფრთხოება:
- LiPo — ბალანსური დამტენი, ცეცხლგამძლე ჩანთა, არასოდეს უყურადღებოდ; ელემენტი 3 ვ-ზე დაბლა არ დაცალოთ; გაბერილი ბატარეა აღარ გამოიყენოთ.
- რჩილვა და reflow — ვენტილაცია; ტყვიიანი სარჩილის შემდეგ ხელები დაიბანეთ.
- კარბონის მტვერი — მავნეა და დენს ატარებს: წყალი ან მტვერსასრუტი, რესპირატორი, სათვალე.
- ლაზერული ჩარხი — არასოდეს უყურადღებოდ, ცეცხლმაქრი ახლოს.
- ვენტილატორი წუთში ათიათასობით ბრუნს აკეთებს: რობოტი მყარად დაიჭირეთ, თითები მოაშორეთ, სათვალე გაიკეთეთ, მასზე მუშაობისას ბატარეა გამორთეთ.
სხვა კატეგორიები: როგორ ავაწყოთ ისინი
- მეგა სუმო — 3 კგ, 20 × 20 სმ: CNC-ით დამუშავებული ჩარჩო და 3D ბეჭდვა.
- მინი სუმო — 500 გ, 10 × 10 სმ: დაფა-შასი, SMD რჩილვა, ჩამოსხმული საბურავები.
- მიკრო სუმო — 100 გ, 5 × 5 სმ: მინიატურიზაცია, დაფა-კორპუსი.
- ნანო სუმო — 25 გ, 2,5 სმ-იანი კუბი: ყველაზე პატარა ნაწილები.
- დამწყებთათვის: სუმო რობოტი ნაბიჯ-ნაბიჯ და ლაინფოლოვერი ნაბიჯ-ნაბიჯ.
- წესები და ჩემპიონები: მეგა სუმო, მინი სუმო, ლაინფოლოვერი, PID და კავთაზი.
- საბრძოლო რობოტები: პირველი საბრძოლო რობოტის აწყობა.
შეჯიბრისთვის ემზადებით? GRA-ს ჩემპიონატები და მათი წესები შეჯიბრების გვერდზეა; საბრძოლო რობოტების საერთაშორისო ჩემპიონატზე, ROBO BATTLE 2026–2027-ზე, რეგისტრაცია უკვე ღიაა. ყველა სტატია ამ თემაზე — ლაინფოლოვერის თეგში.
წყაროები და ვიდეოები
- Professional Line Follower V1, taifur / Instructables
- Advanced Line Following Robot, midhun_s / Instructables
- FujitoraBot, FujitoraBot2 და DragonBot, OPRobots / GitHub
- PX-01 OPRobots Linefollower KIT, OPRobots / PCBWay
- Nathan's line following robot: Suckbot, Pololu Blog
- Black As Line, TheSuperSewcio / Instructables
- წესები: Line Follower, RoboChallenge, Turbo, Enhanced, Advanced
- Robotrace rules (2010), New Technology Foundation
- QTR Reflectance Sensors, Pololu და Magnetic Encoder Pair Kit, Pololu
- ვიდეოები: EVA-R at Robochallenge 2024, Exotic Team; PCB Line Follower - Part 1 of 2, Tech Recipe; hayabusa2.2, 2023 All Japan student robotrace contest, JUING-HUEI
ფოტოები: taifur და midhun_s, Instructables (CC BY-NC-SA 4.0). მთავარი ფოტო: საქართველოს რობოტიკის ასოციაცია, ROBO BATTLE 2025-ის სახელოსნო ზონა.