En

შესავალი
ნაბიჯი 1: აირჩიეთ სუმო რობოტის კლასი
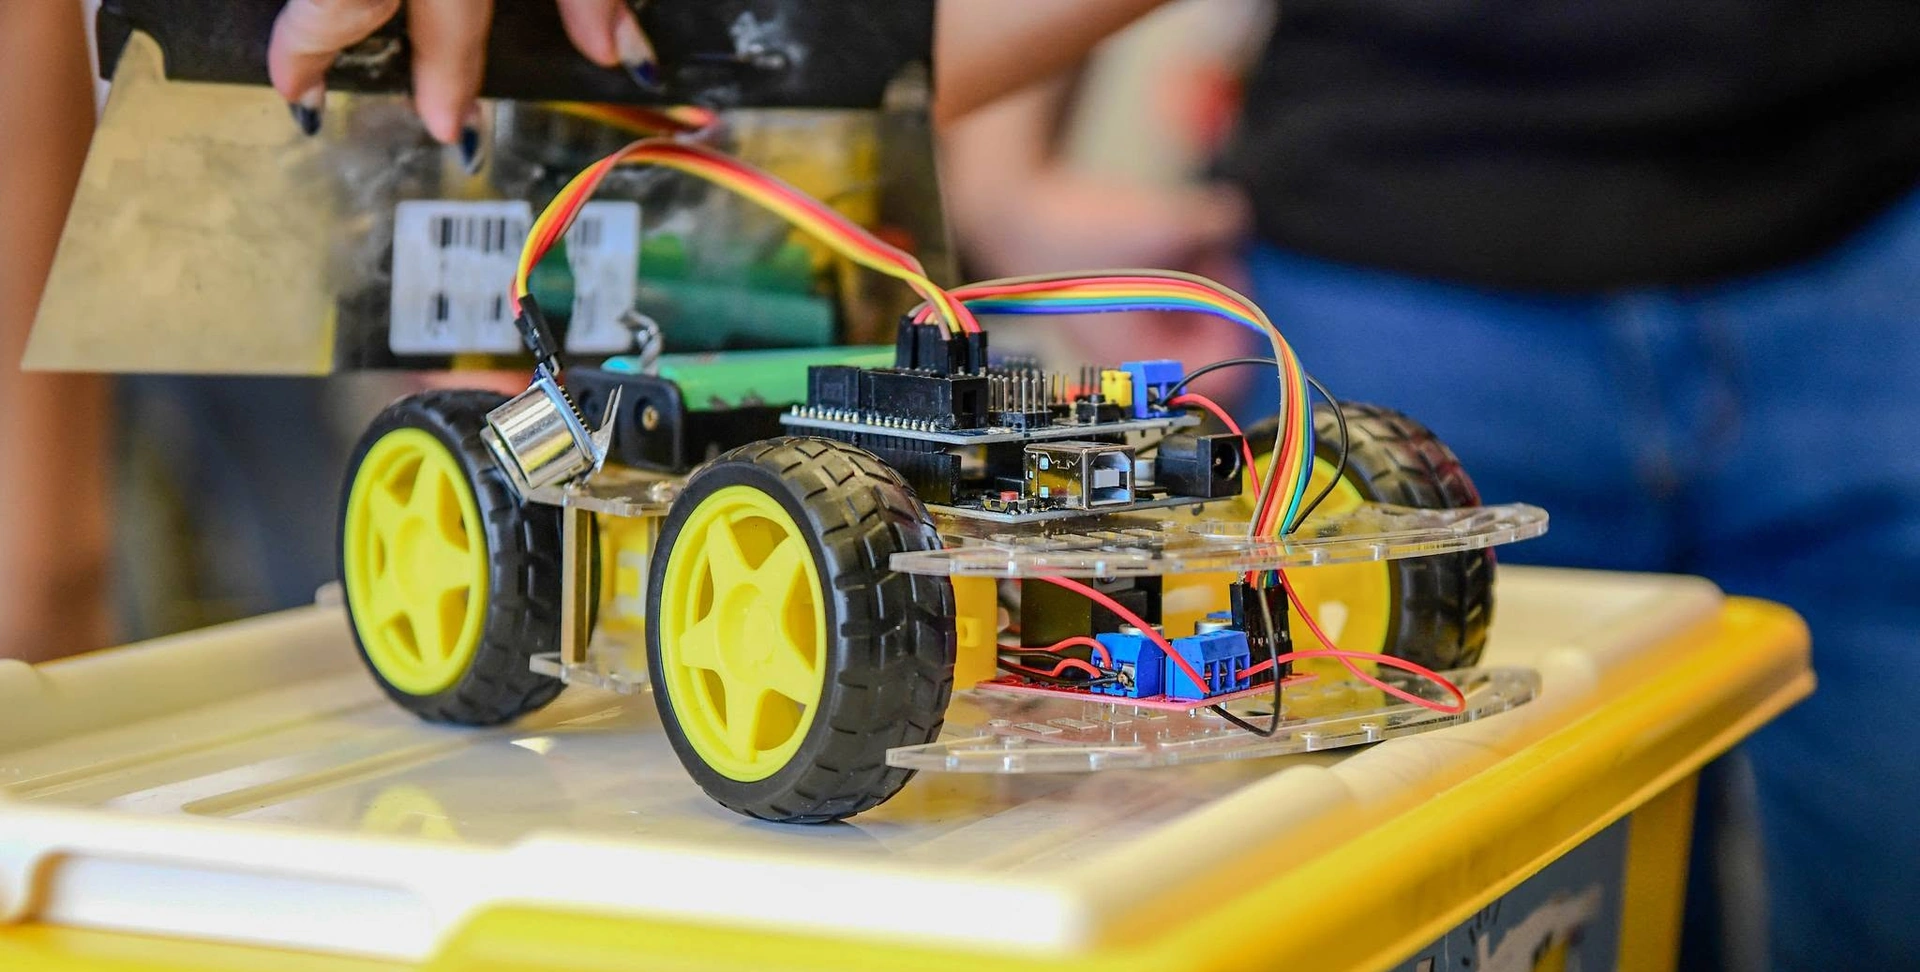
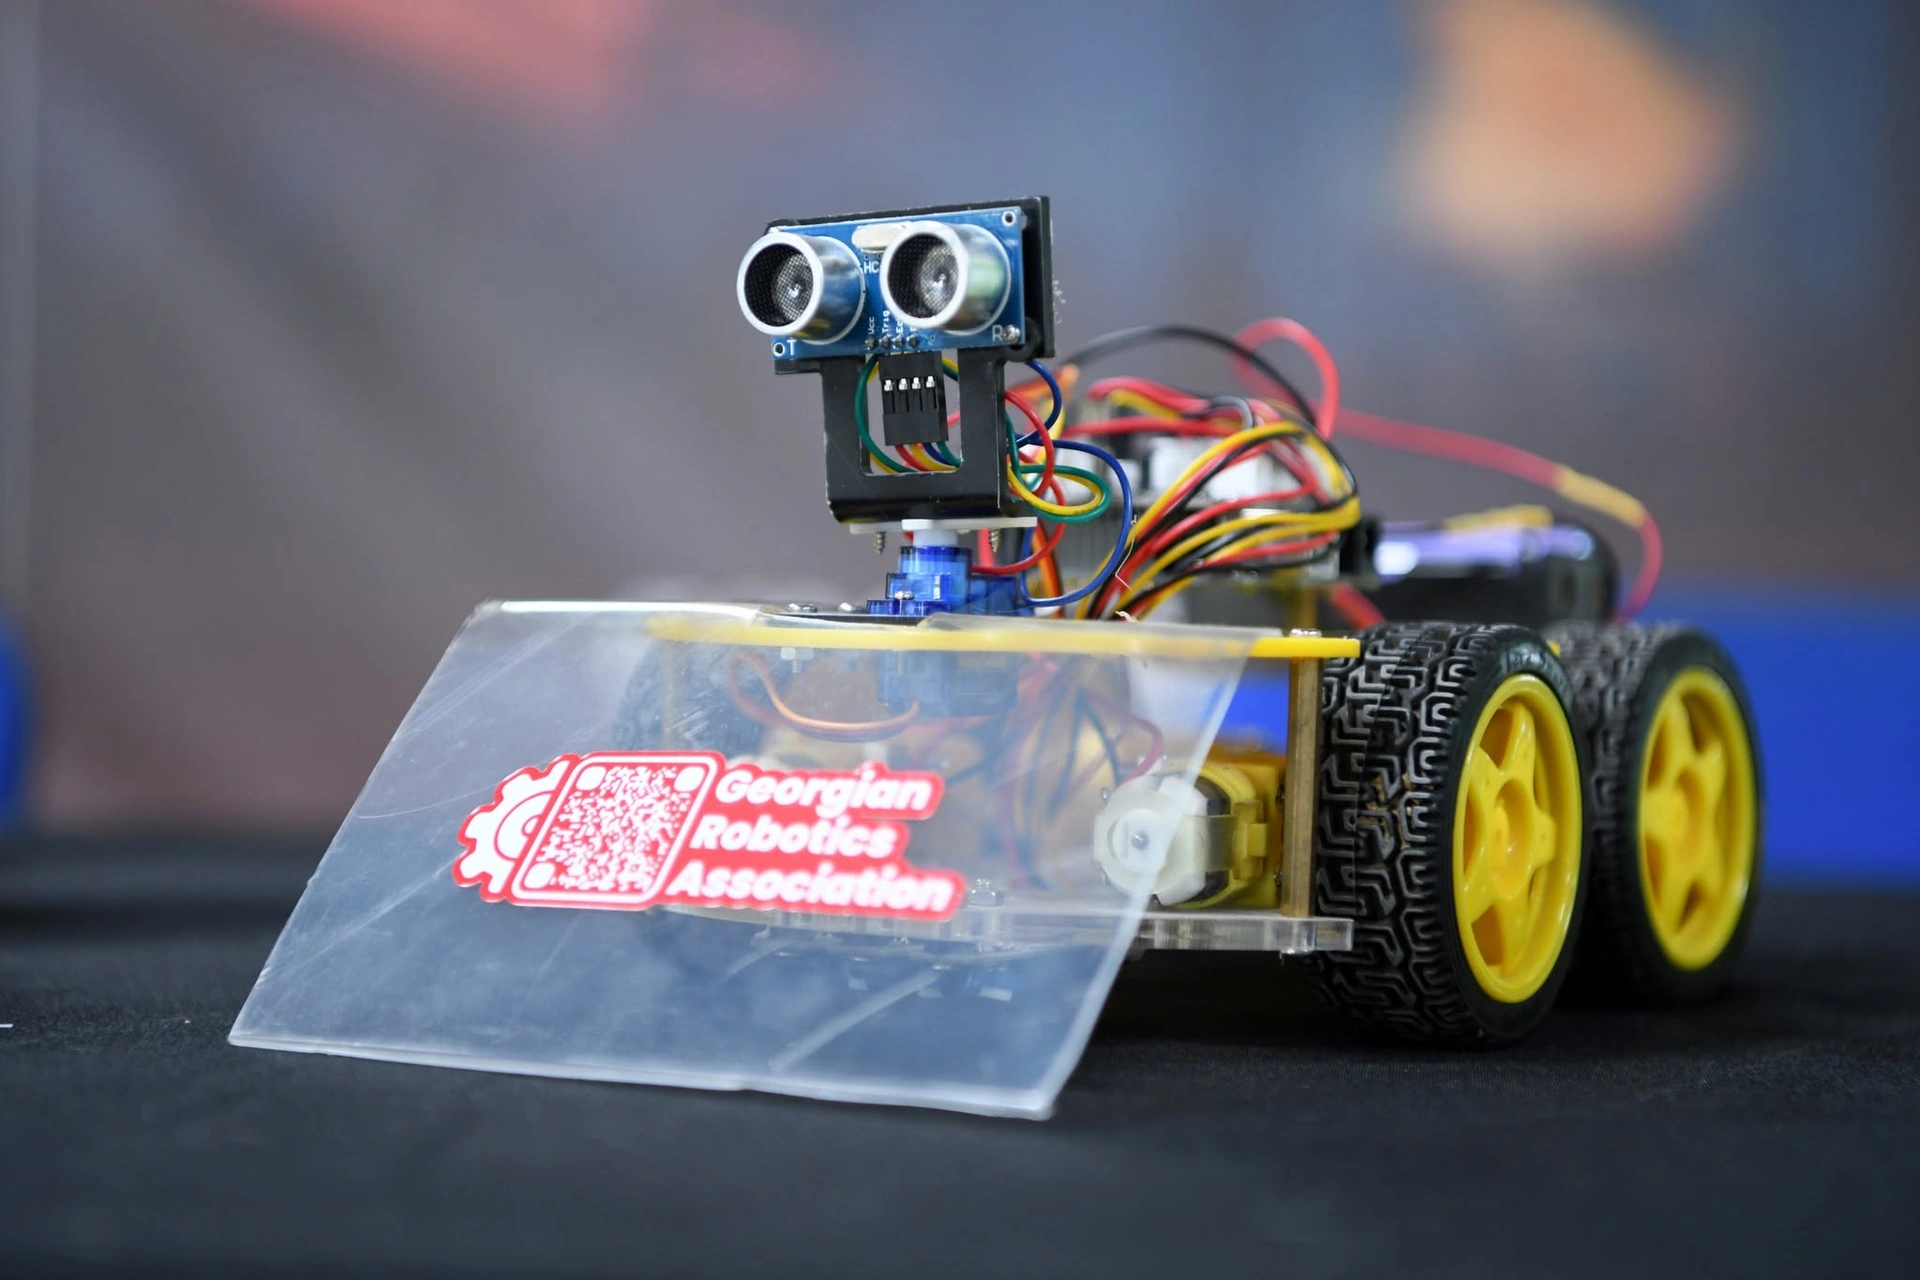
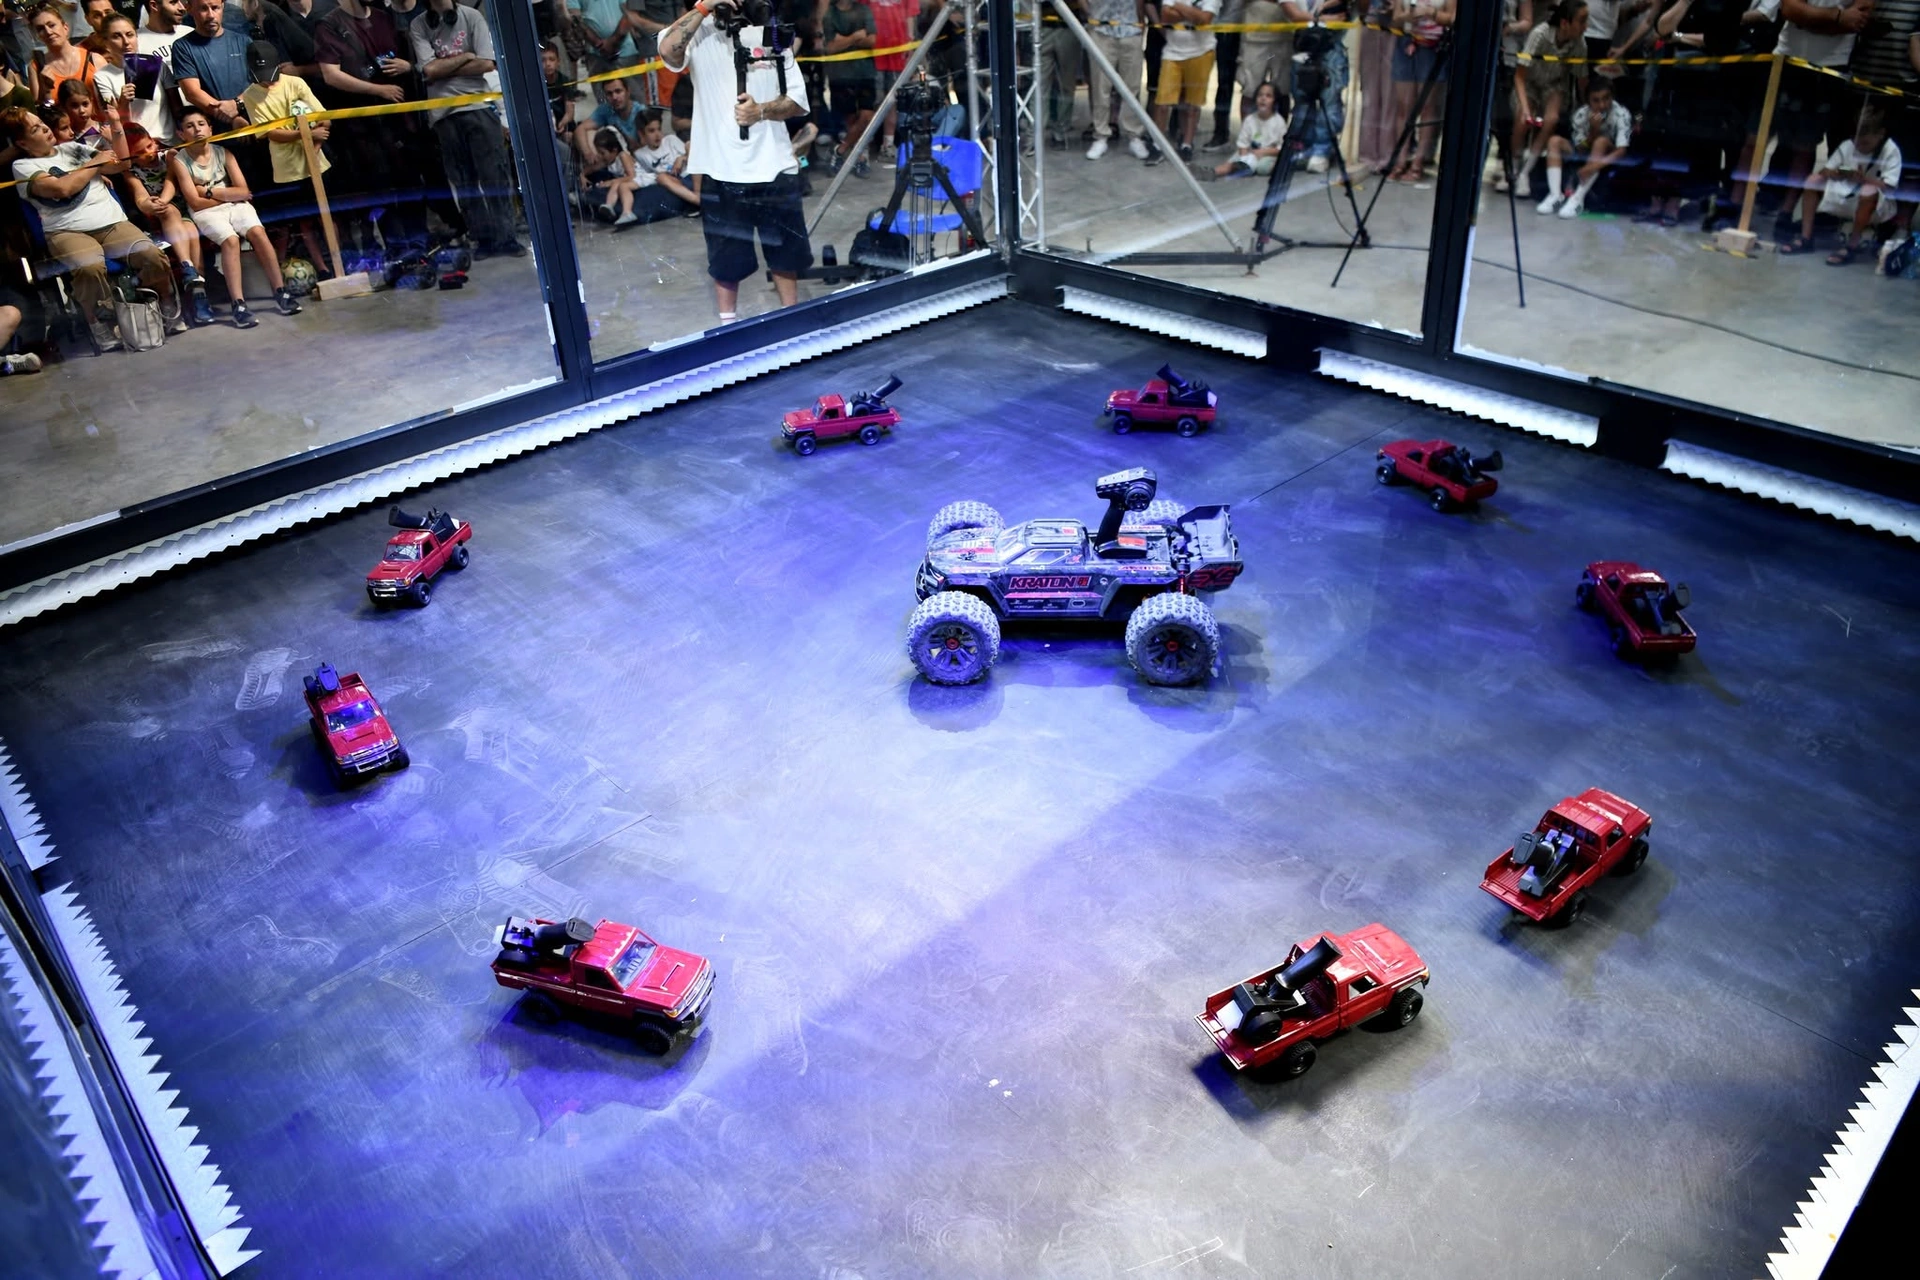
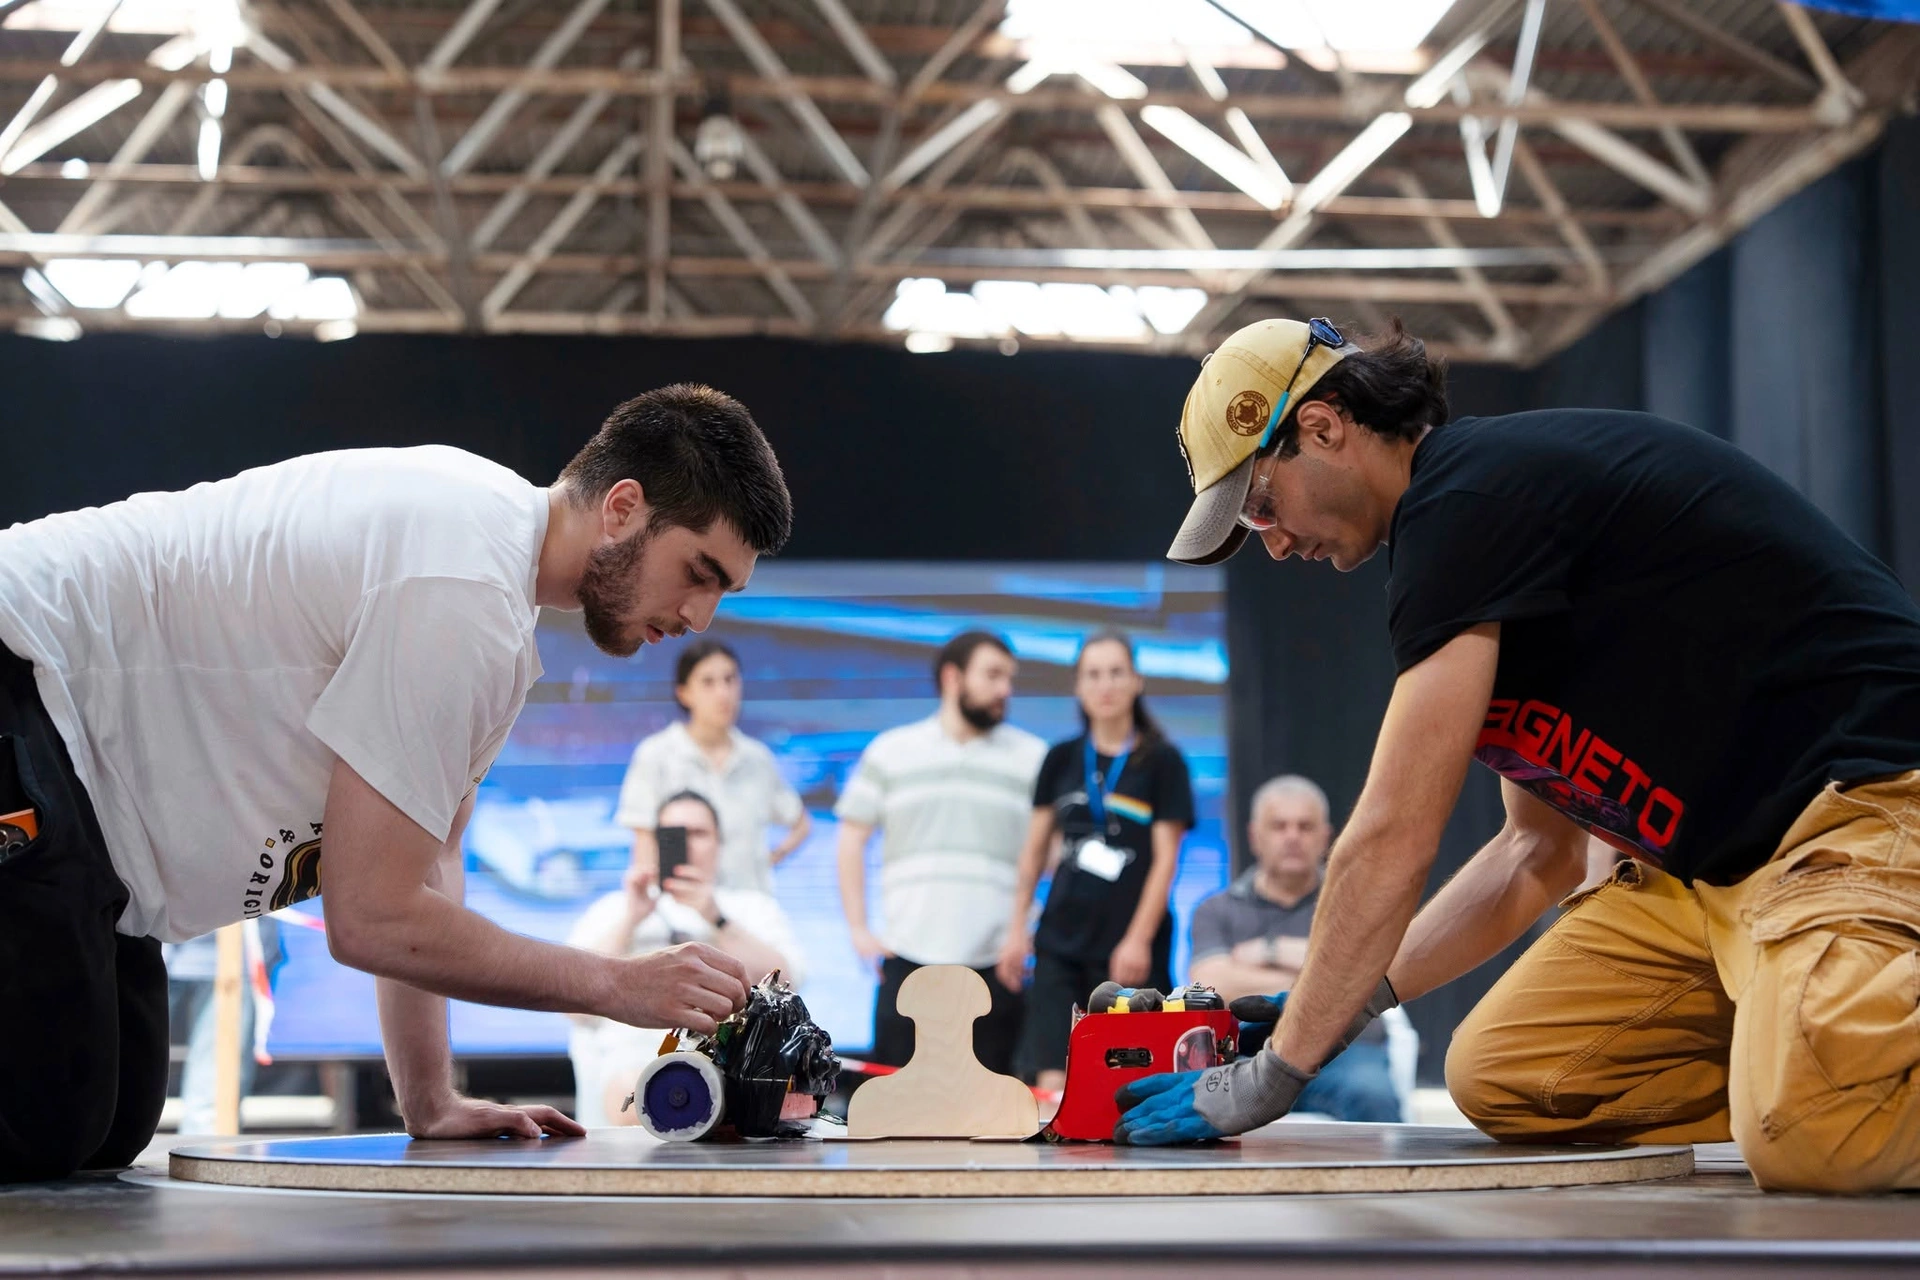
სუმო რობოტი ავტონომიური რობოტია, რომელიც მოწინააღმდეგეს მრგვალი რინგიდან გაძევებას ცდილობს. როგორ მიმდინარეობს ტურნირი, ჩვენს SUMO-ს გზამკვლევში დამწყებთათვის წერია; თუ რობოტი ჯერ არასოდეს აგიწყვიათ, დაიწყეთ ჩემი პირველი რობოტიდან. თუ ეძებთ, როგორ შევქმნა სუმო რობოტი საკუთარი ხელით, აქ ნაბიჯ-ნაბიჯ გაჩვენებთ, როგორ ავაწყოთ სუმო რობოტი — კლასის არჩევიდან რინგზე ტესტირებამდე.
GRA-ს 2026 წლის წესებში (საქართველოს რობოტიკის ჩემპიონატი 2026) SUMO-ს ორი კლასი იყო:
- Mini Sumo — მაქსიმუმ 0,5 კგ (სასწორზე 0,505 კგ-მდე) და 10 × 10 სმ, სიმაღლე შეზღუდული არ არის. რინგი: 77 სმ დიამეტრის შავი დისკი 2,5 სმ სიგანის თეთრი ზოლით. მაგნიტები და ვაკუუმური ტუმბოები აკრძალულია.
- Mega Sumo — მაქსიმუმ 3 კგ (სასწორზე 3,005 კგ-მდე) და 20 × 20 სმ. რინგი: 154 სმ დიამეტრის შავი ფოლადის დისკი, მიწიდან 5 სმ-მდე აწეული. მაგნიტები და ვაკუუმი დაშვებულია, ავარიული გამთიშველი (kill switch) კი სავალდებულოა.
ორივე კლასში რობოტი სრულად ავტონომიურია და მას მსაჯი ინფრაწითელი start/stop მოდულით რთავს და აჩერებს. სტარტის შემდეგ რობოტს გაშლა შეუძლია, მაგრამ ერთიან კონსტრუქციად უნდა დარჩეს. აკრძალულია მოწინააღმდეგის სენსორების ჩახშობა, სითხეები, ცეცხლი, სასროლი მოწყობილობები, წებოვანი საბურავები (ბორბლებმა A4 ფურცელი 2 წამზე მეტხანს არ უნდა აწიონ და დაიჭირონ) და თეთრი დანა.
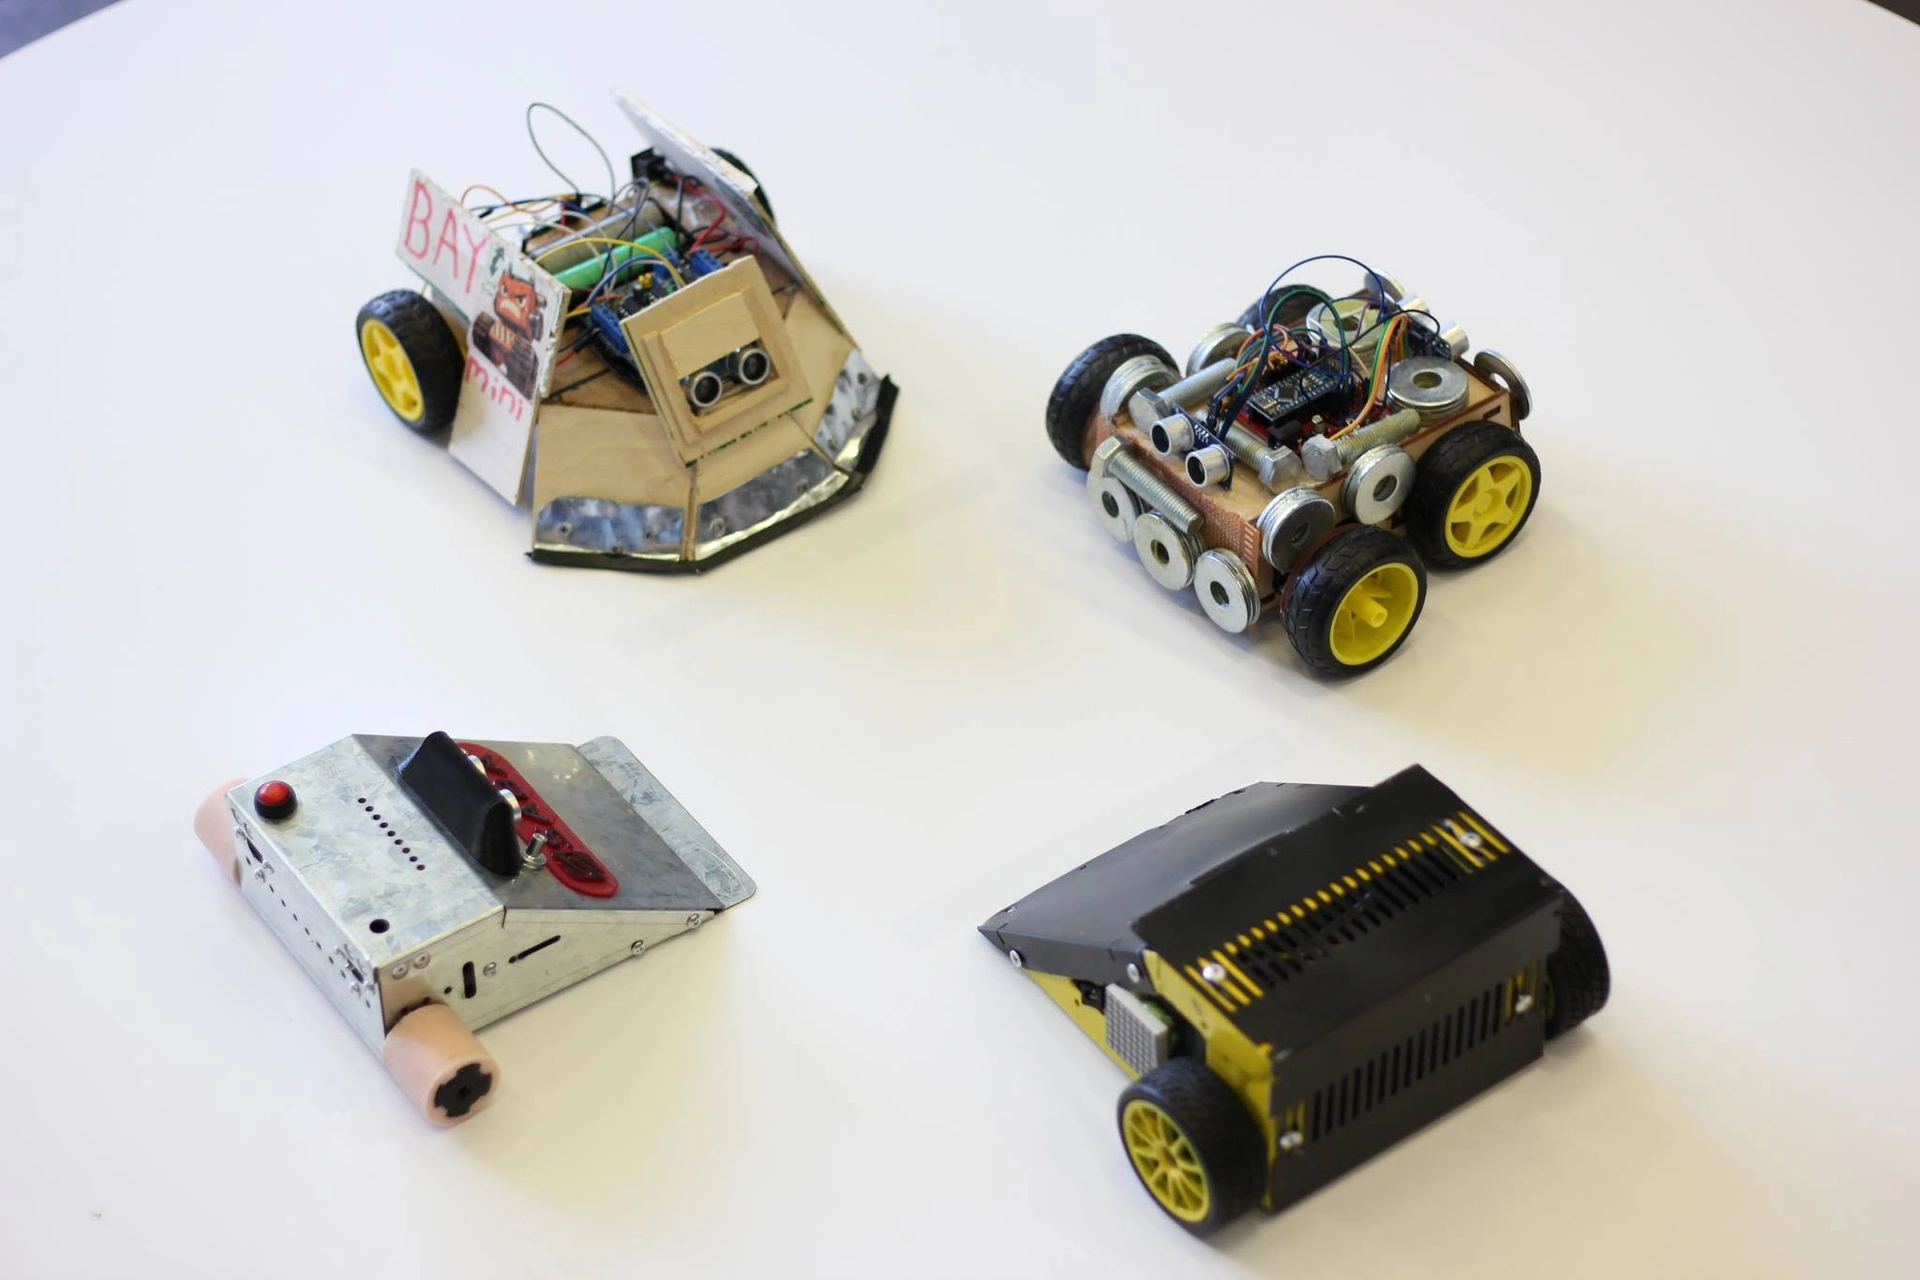
პირველი რობოტისთვის აირჩიეთ Mini Sumo: უფრო პატარა, უსაფრთხო და იაფია, მისი რინგი კი საკლასო ოთახშიც ეტევა. წესები იცვლება — ყოველი ჩემპიონატი მიმდინარე წესებს თავის გვერდზე აქვეყნებს: იხილეთ შეჯიბრები.
ნაბიჯი 2: შასი, წონა და ზომა
- დაბალი სიმძიმის ცენტრი. ბატარეა და მოტორები რაც შეიძლება დაბლა მოათავსეთ — ასეთი რობოტის აწევა და გადაბრუნება ძნელია.
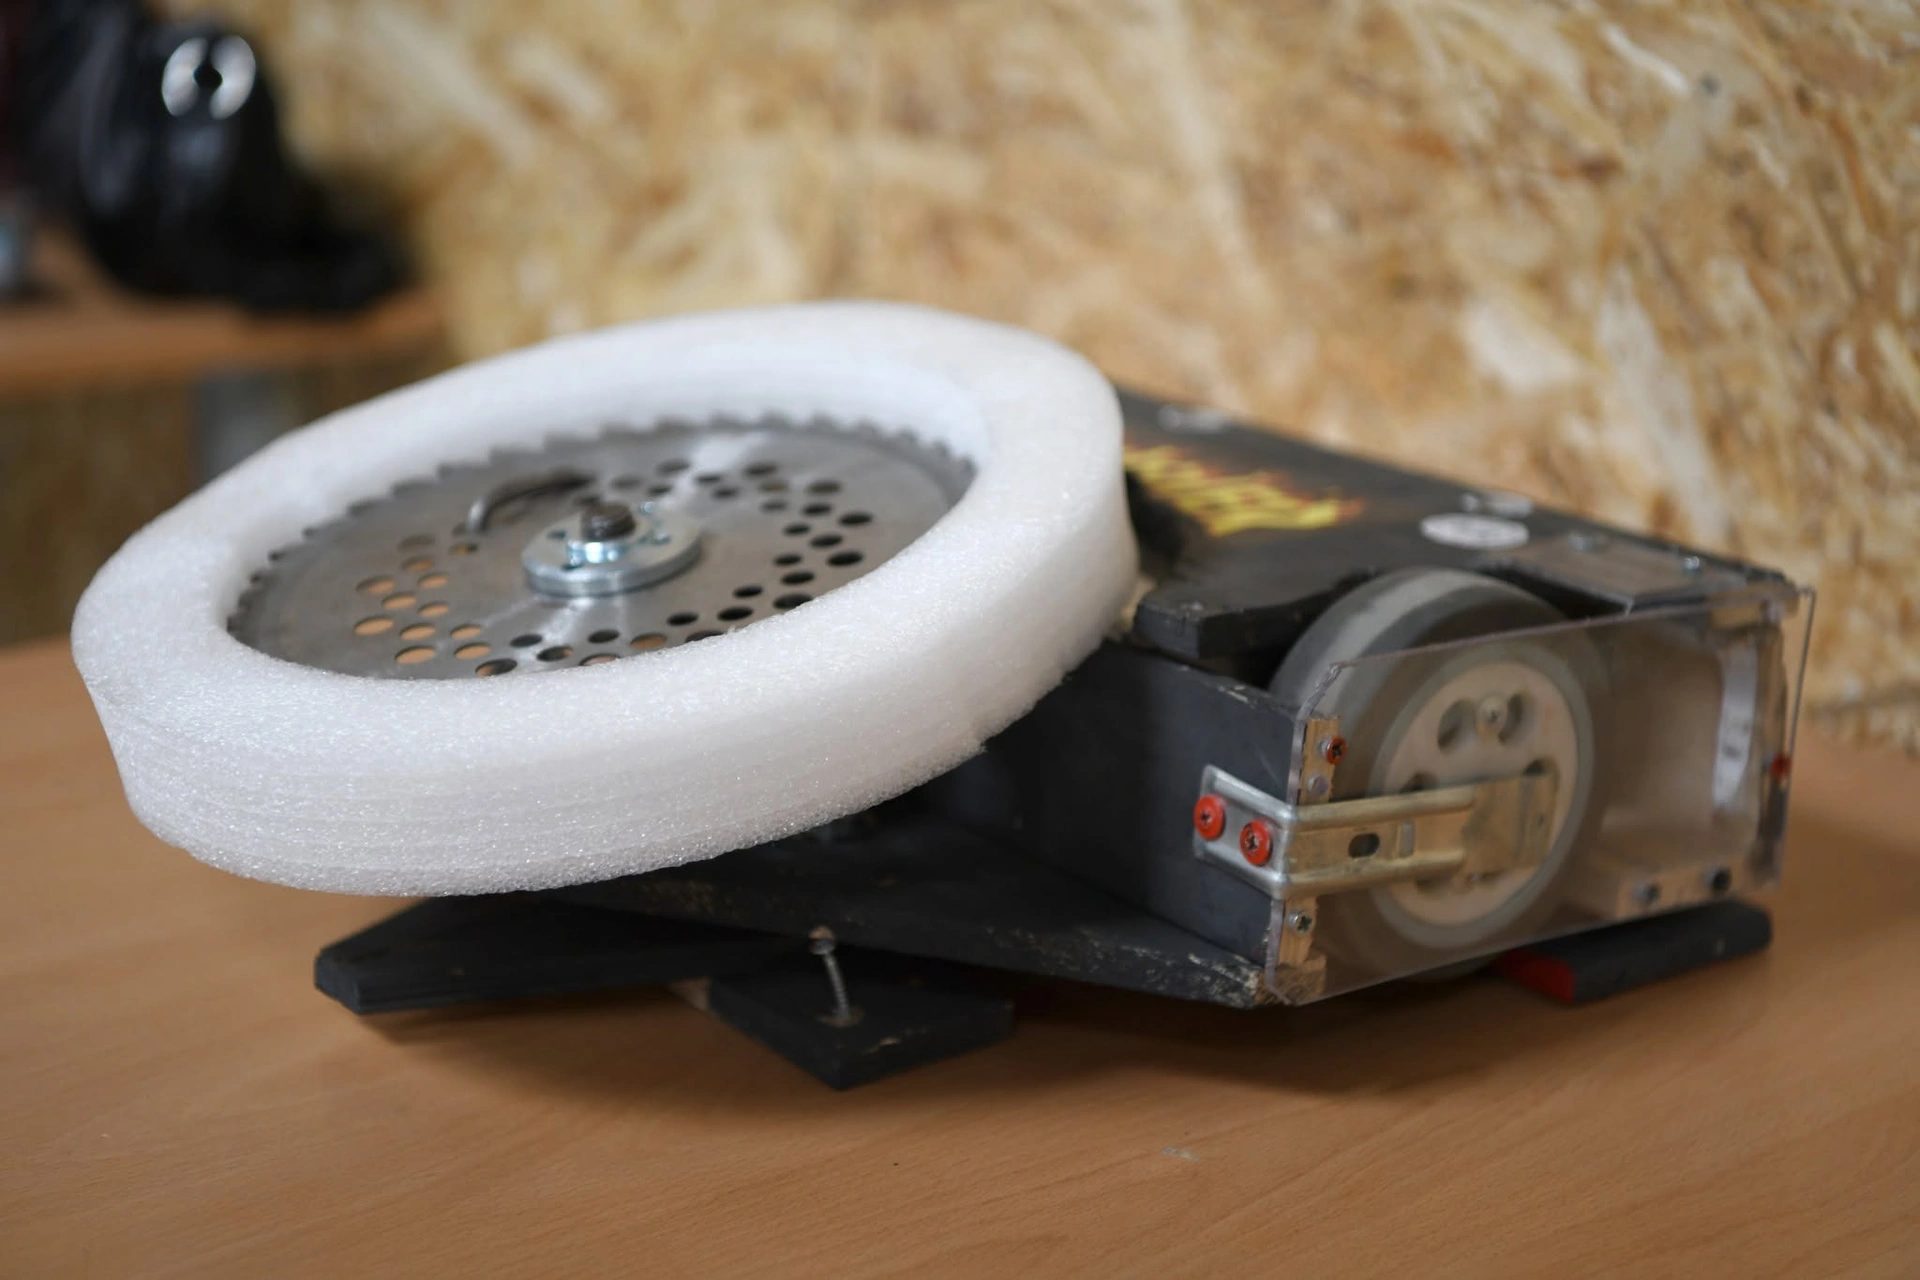
- სოლი (დანა) წინ. თხელი, მყარი და სწორი კიდე, რომელიც რინგს ეხება, მოწინააღმდეგის ქვეშ შედის და მის ბორბლებს წევს — აწეული რობოტი მოჭიდებას კარგავს. კიდისთვის ფოლადი გამოიყენეთ, პირველი კორპუსისთვის — ალუმინი, 3D პრინტერზე დაბეჭდილი PLA/PETG ან ფანერა.
- გამოიყენეთ მთელი წონა. ბიძგის ძალა მოჭიდებიდან მოდის, მოჭიდება კი — წონიდან: აწყობისას რობოტი ხშირად აწონეთ და ლიმიტს მიუახლოვდით.
- ააწყვეთ ზომაზე ოდნავ პატარა. მიზნად 98–99 მმ დაისახეთ და არა 100. შემოწმებაზე რობოტს ზემოდან უძირო ჩარჩოს ადებენ (Mini — 10,3 × 10,3 სმ, Mega — 20,3 × 20,3 სმ): ასეთი ჩარჩო სახლშიც გააკეთეთ.
- ხელმისაწვდომობა. ბატარეას, ჩამრთველსა და USB პორტს დაშლის გარეშე უნდა მისწვდეთ: მატჩის დროს შეკეთებისთვის 1 წუთი გეძლევათ (ორგანიზატორებს მისი 5 წუთამდე გაზრდა შეუძლიათ).
ნაბიჯი 3: რობოტის მოტორები, ბორბლები და მოჭიდება
სუმოში რობოტის მოტორები მუდმივი დენის რედუქტორიანი მოტორებია: Mini Sumo-ში — პატარა ლითონის რედუქტორიანი N20 ტიპის მოტორები, Mega Sumo-ში — უფრო დიდი, 25–37 მმ დიამეტრისა. მცირე გადაცემის რიცხვი სწრაფია, მაგრამ სუსტი, დიდი — ძლიერი, მაგრამ ნელი; პირველი Mini Sumo-სთვის საშუალო აირჩიეთ და გამოცადეთ.
ნამდვილი ზღვარი კი მოჭიდებაა (traction): რობოტს მაქსიმუმ დაახლოებით იმ ძალით შეუძლია ბიძგი, რასაც მისი წონა გამრავლებული საბურავების ხახუნის კოეფიციენტზე იძლევა. კარგი საბურავებით (ხახუნის კოეფიციენტი 1-თან ახლოს) 0,5 კგ-იანი რობოტი დაახლოებით 5 ნიუტონით აწვება — ამაზე მეტი მაბრუნი მომენტი ბორბლებს მხოლოდ ადგილზე დაატრიალებს. ამიტომ გამოიყენეთ რბილი, განიერი სილიკონის ან პოლიურეთანის საბურავები და სუფთად შეინახეთ.
მოტორის დრაივერმა უნდა გაუძლოს გაჩერების დენს (stall current) — დენს, რომელსაც მოტორი მოიხმარს, როცა აწვება, მაგრამ ვერ ბრუნავს; სუმოში ეს ჩვეულებრივი მდგომარეობაა. Mini-ს მოტორებს ორარხიანი H-ხიდი ჰყოფნის, Mega-ს — უფრო მძლავრი დრაივერი ან კოლექტორიანი ძრავის რეგულატორი (brushed ESC) სჭირდება.
Mini Sumo-ში ხშირად 2S (7,4 ვ) LiPo აკუმულატორს იყენებენ: დიდი დენი მცირე წონაში. დატენეთ ბალანსური დამტენით, არაწვად ზედაპირზე და არასოდეს უყურადღებოდ; ელემენტის ძაბვა დაახლოებით 3,3 ვ-ზე დაბლა არ ჩამოიყვანოთ; ისე დაამაგრეთ, რომ ვერაფერმა გახვრიტოს; გაბერილი აკუმულატორი აღარ გამოიყენოთ. GRA-ს 2026 წლის წესებით, შემოწმებაზე ბატარეა დატენილი უნდა იყოს.
ნაბიჯი 4: სუმო რობოტის სენსორები — მოწინააღმდეგე და რინგის კიდე
პირველ დიაგრამაზე სუმო რობოტის ტიპური განლაგებაა:
- დანა;
- მოწინააღმდეგის სენსორები — მარცხენა, ცენტრალური და მარჯვენა, რომ რობოტმა იცოდეს, საით მოუხვიოს;
- გვერდითი სენსორები — გვერდიდან შეტევის შესამჩნევად;
- კიდის სენსორები — ინფრაწითელი არეკვლის სენსორები წინა კუთხეებში და ერთი უკან, ქვემოთ მიმართული;
- მოტორები და ბორბლები;
- ბატარეა — დაბლა და შუაში;
- კონტროლერი;
- start/stop მოდულის ინფრაწითელი მიმღები.
მოწინააღმდეგის სენსორები: ინფრაწითელი მანძილის სენსორები სწრაფი და ვიწრო სხივისაა — ყველაზე გავრცელებული არჩევანი; ToF (time-of-flight) ლაზერული სენსორები ზუსტია; ულტრაბგერითი (HC-SR04 ტიპის) ნელი და ფართო სხივისაა, მაგრამ პირველი რობოტისთვის გამოდგება. ისე დაამაგრეთ, რომ დაბალი მოწინააღმდეგეც დაინახონ. GRA-ს 2026 წლის წესები გირჩევთ, 38 kHz სიხშირის ინფრაწითელი სენსორები მხოლოდ სტარტის სიგნალის შემდეგ ჩართოთ, რომ start მოდულს ხელი არ შეუშალონ.
კიდის სენსორები (დიაგრამის მარჯვენა ნაწილი): სენსორი ქვემოთ ინფრაწითელ სინათლეს ასხივებს; შავი რინგი მას ცოტას ირეკლავს, თეთრი ზოლი — ბევრს. როცა ჩვენება არჩეულ ზღვარს გადაკვეთს, რობოტი კიდეზეა. სენსორები ბორბლების წინ მოათავსეთ, ყოველ ციკლში წაიკითხეთ და ზღვარი ნამდვილ ზედაპირზე დააკალიბრეთ.
ნაბიჯი 5: start/stop მოდული და ავარიული გამთიშველი
GRA-ს ჩემპიონატებზე ორივე რობოტს მსაჯი ინფრაწითელი პულტით რთავს და აჩერებს. 2026 წლის წესების პირველი დანართის მიხედვით:
- start მოდული სავალდებულოა ორივე კლასში; ავარიული გამთიშველი, რომელიც მსაჯის „Stop“ ბრძანებაზე მოტორების კვებას მყისიერად თიშავს, სავალდებულოა მხოლოდ 3 კგ-იან კლასში;
- შეგიძლიათ გამოიყენოთ მზა მოდული (ღია კოდი და აპარატურა, 5 ვ ან 3,3 ვ, ერთი შემავალი პინი, 10,5 × 12,5 × 4 მმ) ან ააწყოთ საკუთარი 38 kHz ინფრაწითელი მიმღებით;
- სიგნალზე რობოტი დაუყოვნებლივ იწყებს მოძრაობას.
მეორე დიაგრამაზე:
- მსაჯის ინფრაწითელი პულტი;
- 38 kHz ინფრაწითელი მიმღები (ან მზა მოდული);
- მიკროკონტროლერი, რომელიც RC-5 პროტოკოლის ბრძანებებს ამოიცნობს: მისამართი 0x07 სტარტი/სტოპია, 0x0B კი ადგენს, რომელ რინგს (dohyo) უსმენს რობოტი; ბრძანების ბოლო ბიტი სტარტისთვის 1-ია, სტოპისთვის — 0 (სტოპი 0x12 → სტარტი 0x13);
- სტატუსის შუქდიოდი: მუდმივად ანთია — რობოტი დაძრულია, ციმციმებს — გაჩერებულია;
- ავარიული გამთიშველის გამოსასვლელი: რეზისტორი R2 და NPN ტრანზისტორი T1;
- რელე K1, რომლის კონტაქტი მოტორების კვების წრედშია; დიოდი D1 ტრანზისტორს კოჭის უკუდენისგან იცავს;
- ბატარეა;
- მოტორის დრაივერი და მოტორები — კვება ეთიშებათ, როცა სიგნალი დაბალ დონეზე ჩამოდის.
მდგომარეობა ენერგოდამოუკიდებელ მეხსიერებაში (EEPROM/Flash) ინახება: გადატვირთვის შემდეგ რობოტი ბოლო მდგომარეობას უბრუნდება, ამიტომ ყოველი მატჩი მსაჯის „Stop“-ით უნდა დასრულდეს. დანართში თვითნაკეთი მოდულისა და სატესტო პულტის Arduino-ს კოდიცაა.
ნაბიჯი 6: ბრძოლის სტრატეგია კოდში
პროგრამა მდგომარეობების მანქანად (state machine) დაწერეთ:
- ლოდინი (WAIT) — მოტორები გამორთულია სტარტის სიგნალამდე.
- ძებნა (SEARCH) — მოწინააღმდეგე არ ჩანს: რობოტი ადგილზე ტრიალებს ან რკალზე მოძრაობს.
- შეტევა (ATTACK) — ცენტრალური სენსორი ხედავს: სრული სიმძლავრით წინ; გვერდითი ხედავს: მოძრაობისას მისკენ მოუხვიეთ.
- კიდე (EDGE) — კიდის სენსორი თეთრს ხედავს: უკუსვლა, მოხვევა კიდიდან და ისევ ძებნა.
- გაჩერება (STOP) — სტოპის სიგნალზე მოტორები მაშინვე ითიშება.
ყოველ ციკლში ჯერ სტოპი შეამოწმეთ, მერე კიდე, მერე მოწინააღმდეგე და მხოლოდ ბოლოს — ძებნა: რობოტი, რომელიც თეთრ ზოლზე გადასვლით მისდევს მოწინააღმდეგეს, რინგიდან თავად გადის.
მესამე დიაგრამაზე ორივე რინგი ერთ მასშტაბშია: Ø 77 სმ (0,5 კგ) და Ø 154 სმ (3 კგ).
- შავი სათამაშო ზედაპირი;
- თეთრი ზოლი (Mini Sumo-ში 2,5 სმ);
- სასტარტო ჯვარი, რომელიც რინგს ოთხ მეოთხედად ყოფს;
- რობოტები მოპირდაპირე მეოთხედებში იწყებენ — ადგილს მსაჯები ასახელებენ;
- კიდიდან თავის დაღწევა: ზოლის დანახვა → უკუსვლა → მოხვევა.
რობოტი, რომელიც 10 წამით შეწყვეტს მოძრაობას, ინიციატივას კარგავს და მოწინააღმდეგე ქულას („იუკო“) იღებს — დიდხანს ნუ დაელოდებით. მატჩი სამ რაუნდამდეა, თითოეული მაქსიმუმ 3 წუთი; იგებს ის, ვინც პირველი მოიპოვებს ორ ქულას (ფინალში — ხუთი რაუნდიდან საუკეთესო).
ნაბიჯი 7: ტესტირება რინგზე
სუმოში მატჩების უმეტესობას რობოტები კიდესთან აგებენ და არა მოწინააღმდეგესთან. გამოცადეთ ამ თანმიმდევრობით:
- სავარჯიშო რინგი: Mini Sumo-სთვის — 77 სმ დიამეტრის MDF-ის ან ფანერის დისკი, მქრქალ შავად შეღებილი, 2,5 სმ სიგანის თეთრი ზოლით — პრიალა შავი ინფრაწითელ სინათლეს თეთრივით ირეკლავს.
- კიდის ტესტი: რობოტი კიდისკენ ყველა კუთხით, სრული სიჩქარით, 50-ჯერ გაუშვით — რინგიდან არც ერთხელ არ უნდა გავარდეს.
- მოწინააღმდეგის ტესტი: ჯერ იმავე წონის ყუთი, მერე ნამდვილი რობოტი.
- ბატარეის ტესტი: გაიმეორეთ ნახევრად დაცლილი ბატარეით.
- განათების ტესტი: კაშკაშა ნათურები და ფანჯრები — მზის სინათლე ინფრაწითელსაც შეიცავს.
- შემოწმების ტესტი: წონა, ჩარჩო, A4 ფურცელი საბურავებზე და start მოდული სატესტო პულტით.
შეჯიბრზე სათადარიგოები წაიღეთ: ბატარეა, საბურავები, ხრახნები, სადენები, სარჩილავი და ლეპტოპი.
რა შემდეგ
- რობოტიკაში ახალი ხართ? ჩემი პირველი რობოტი — რობოტის ნაწილები, ელექტრონიკა და პროგრამირება ნულიდან.
- შემდეგი ჩემპიონატი, მისი წესები და რეგისტრაცია — შეჯიბრები; შეხვედრები და ვორქშოპები — ღონისძიებები; ტურნირზე დახმარება — ჩაერთეთ.
ჩვენი ყველა სტატია სუმო რობოტებზე — SUMO-ს თეგით.