En

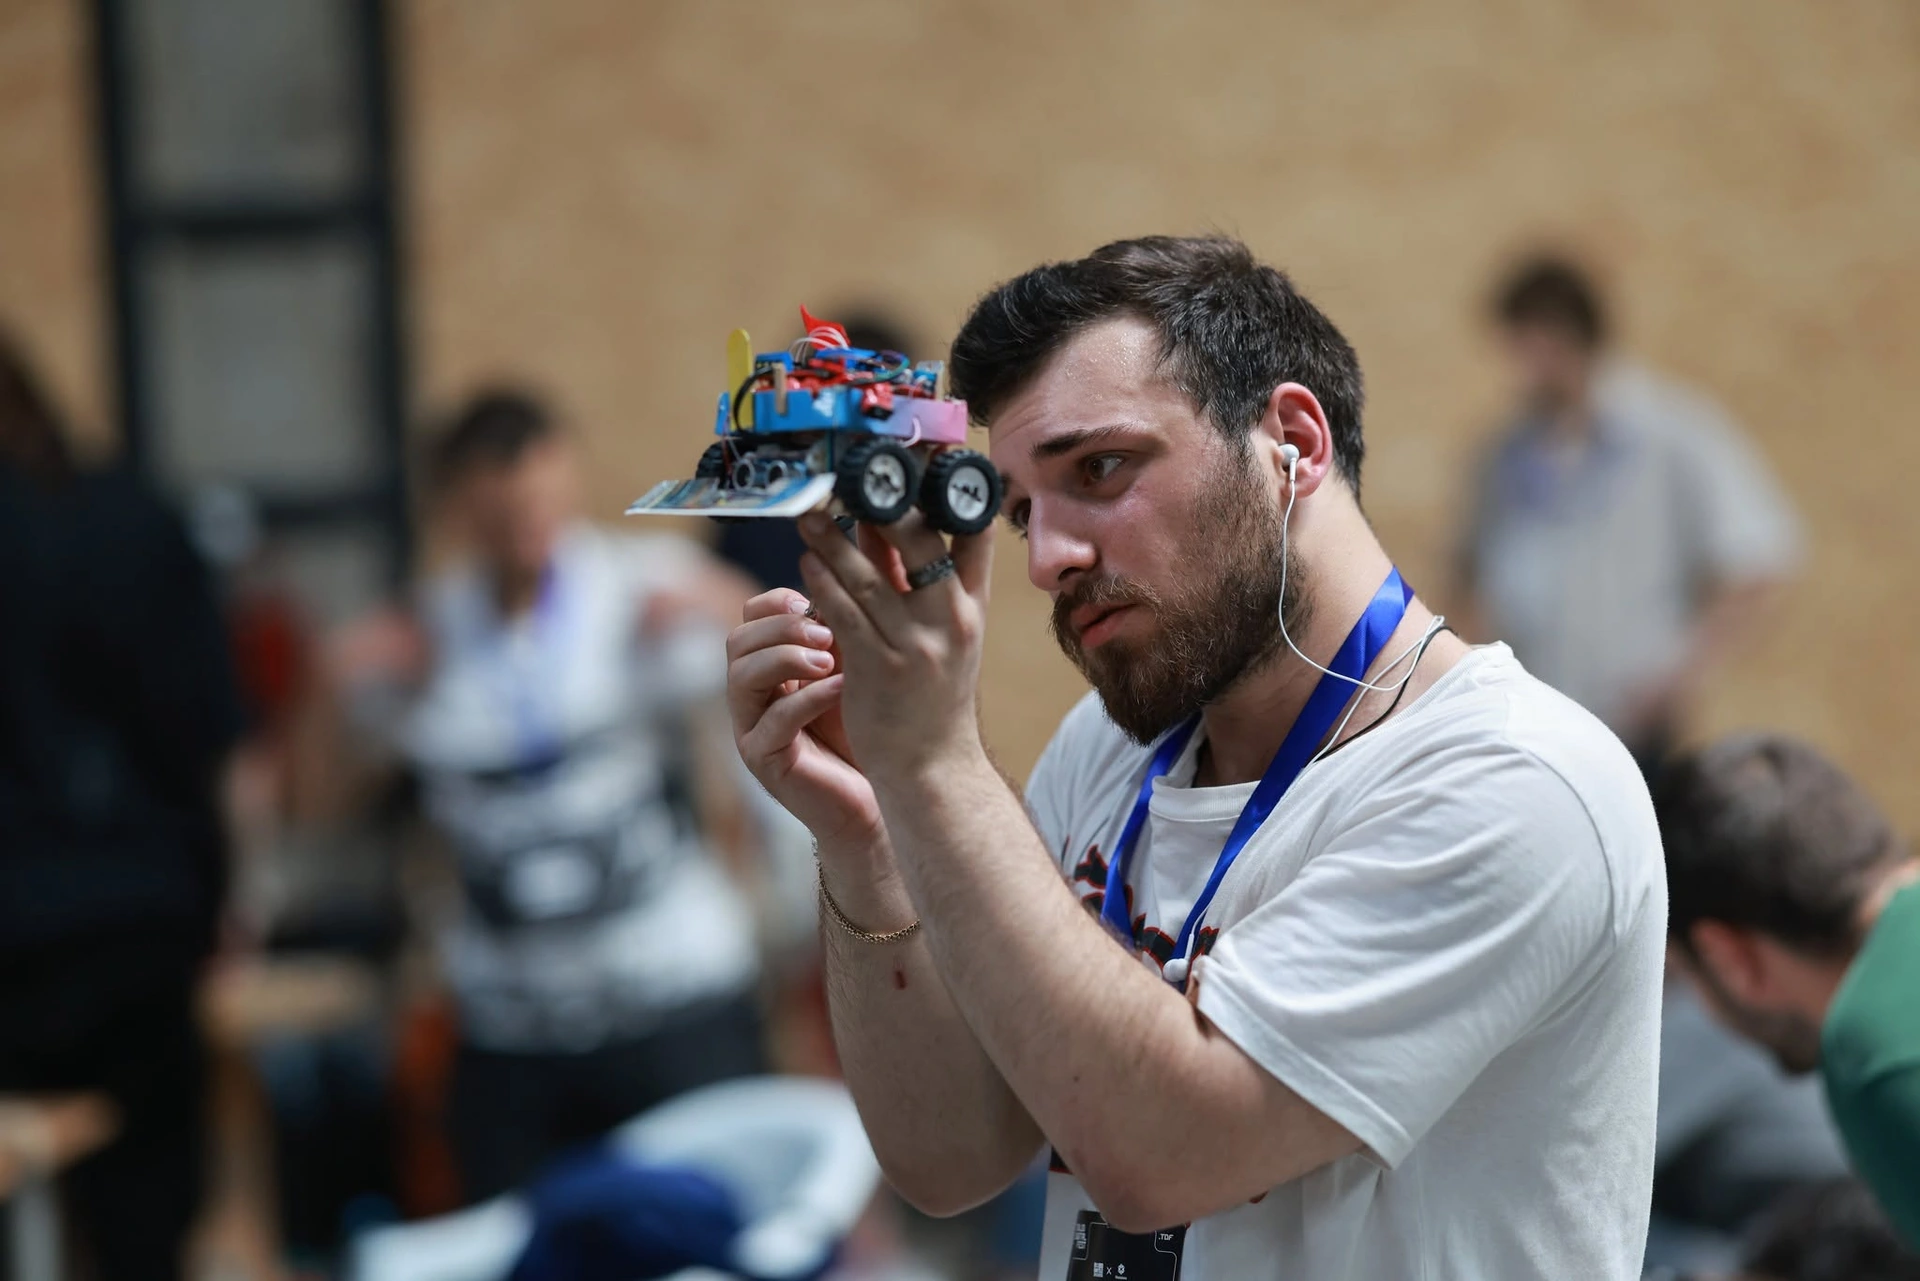
ნანო სუმო რობოტი: სუმოს ყველაზე პატარა კატეგორია
ნანო სუმო რობოტი რობოტული სუმოს ყველაზე პატარა კატეგორიაა: რობოტი 2,5 სანტიმეტრის გვერდის მქონე კუბში უნდა ჩაეტიოს და 25 გრამზე ნაკლები იწონოს — დაახლოებით იმდენი, რამდენიც საოფისე ქაღალდის ხუთი ფურცელი. ის სრულად ავტონომიურია, მსაჯის ინფრაწითელ სიგნალზე იწყებს ბრძოლას და მოწინააღმდეგეს სულ 19,25 სმ დიამეტრის შავი რინგიდან აძევებს.
სუმოში ახალი ხართ? ჯერ ჩვენი სუმო რობოტის ნაბიჯ-ნაბიჯ გზამკვლევი და Mini Sumo-ს წესები წაიკითხეთ. ეს სტატია კი სახელოსნოა: როგორ ავაწყოთ ნანო სუმო რობოტი — CAD-იდან და ბეჭდური დაფიდან ხელით დამზადებულ ბორბლებამდე და რინგზე ტესტამდე.
კატეგორია ცოცხალია: 2025 წელს ბუქარესტის RoboChallenge-ზე ნანო სუმოში პირველი და მეორე ადგილი ბუქარესტის პოლიტექნიკური უნივერსიტეტის გუნდმა HBFS Robotics-მა დაიკავა, კატალონიელმა ფერან გასკონმა (Ferran Gascon) კი რობოტით FuriousPuça ვენის RobotChallenge-ზე (სხვა შეჯიბრია) ნანო კლასი სამჯერ ზედიზედ მოიგო, 2010–2012 წლებში. GRA-ს ჩემპიონატებზე ნანო კატეგორია ჯერ არ არის (იხ. ჩვენი შედეგები RoboChallenge 2026-ზე), ამიტომ ეს გზამკვლევი საზღვარგარეთ მიმავალ გუნდებს ეხმარება.
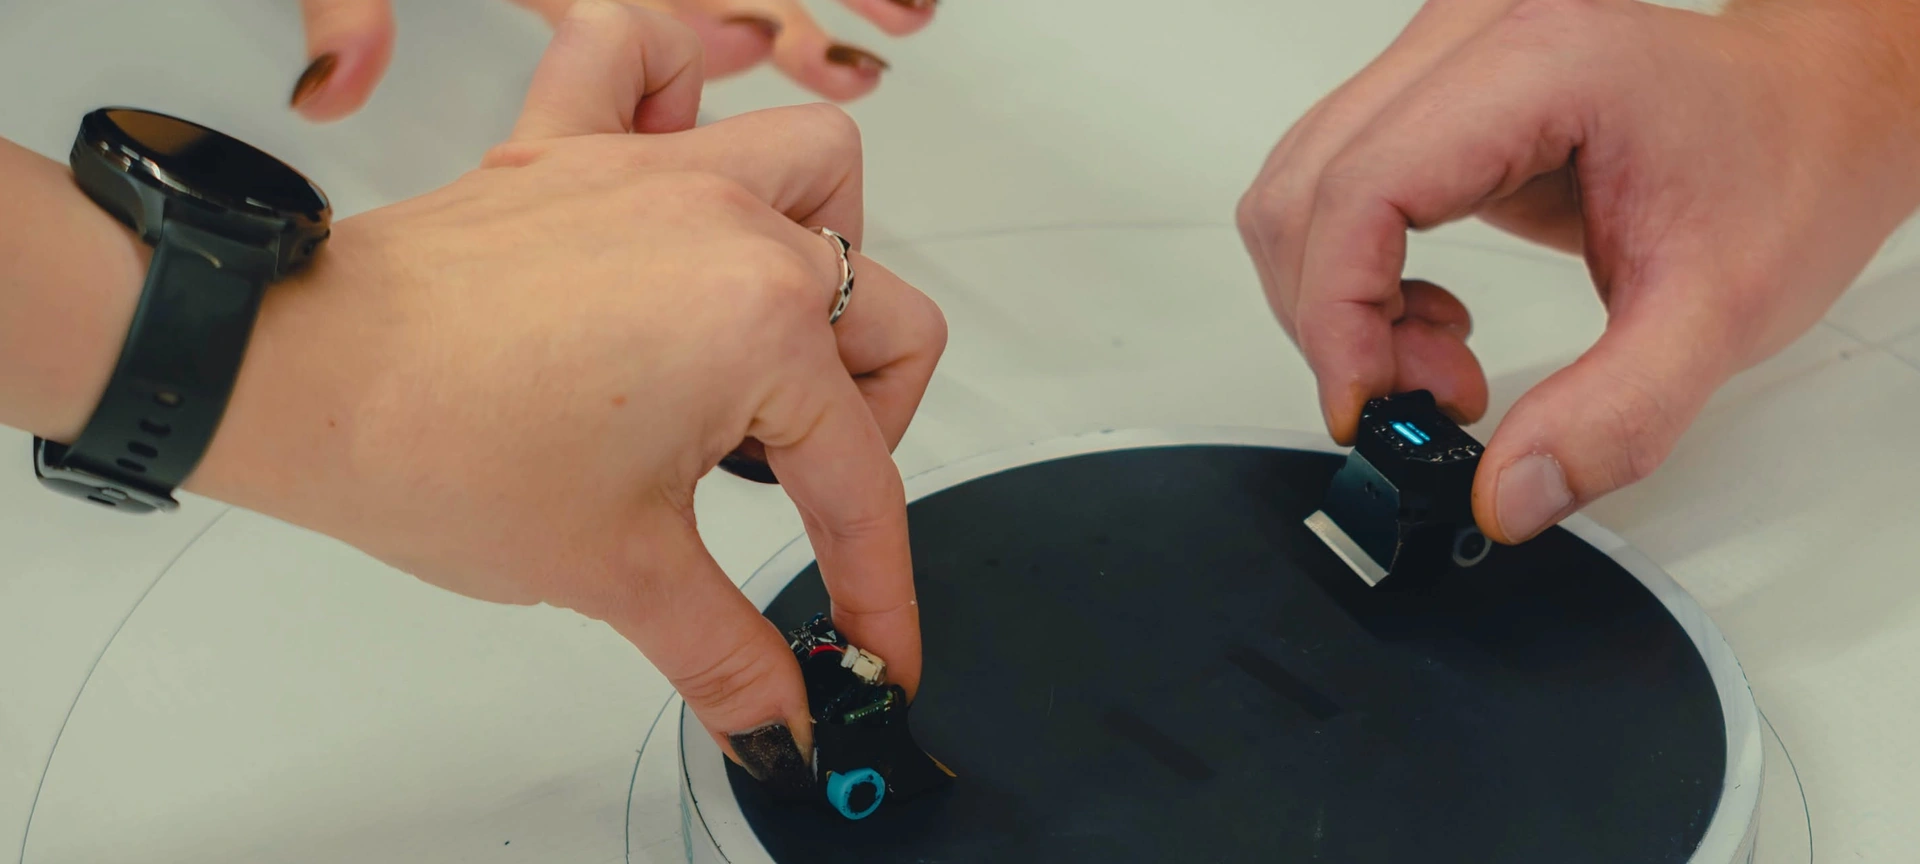
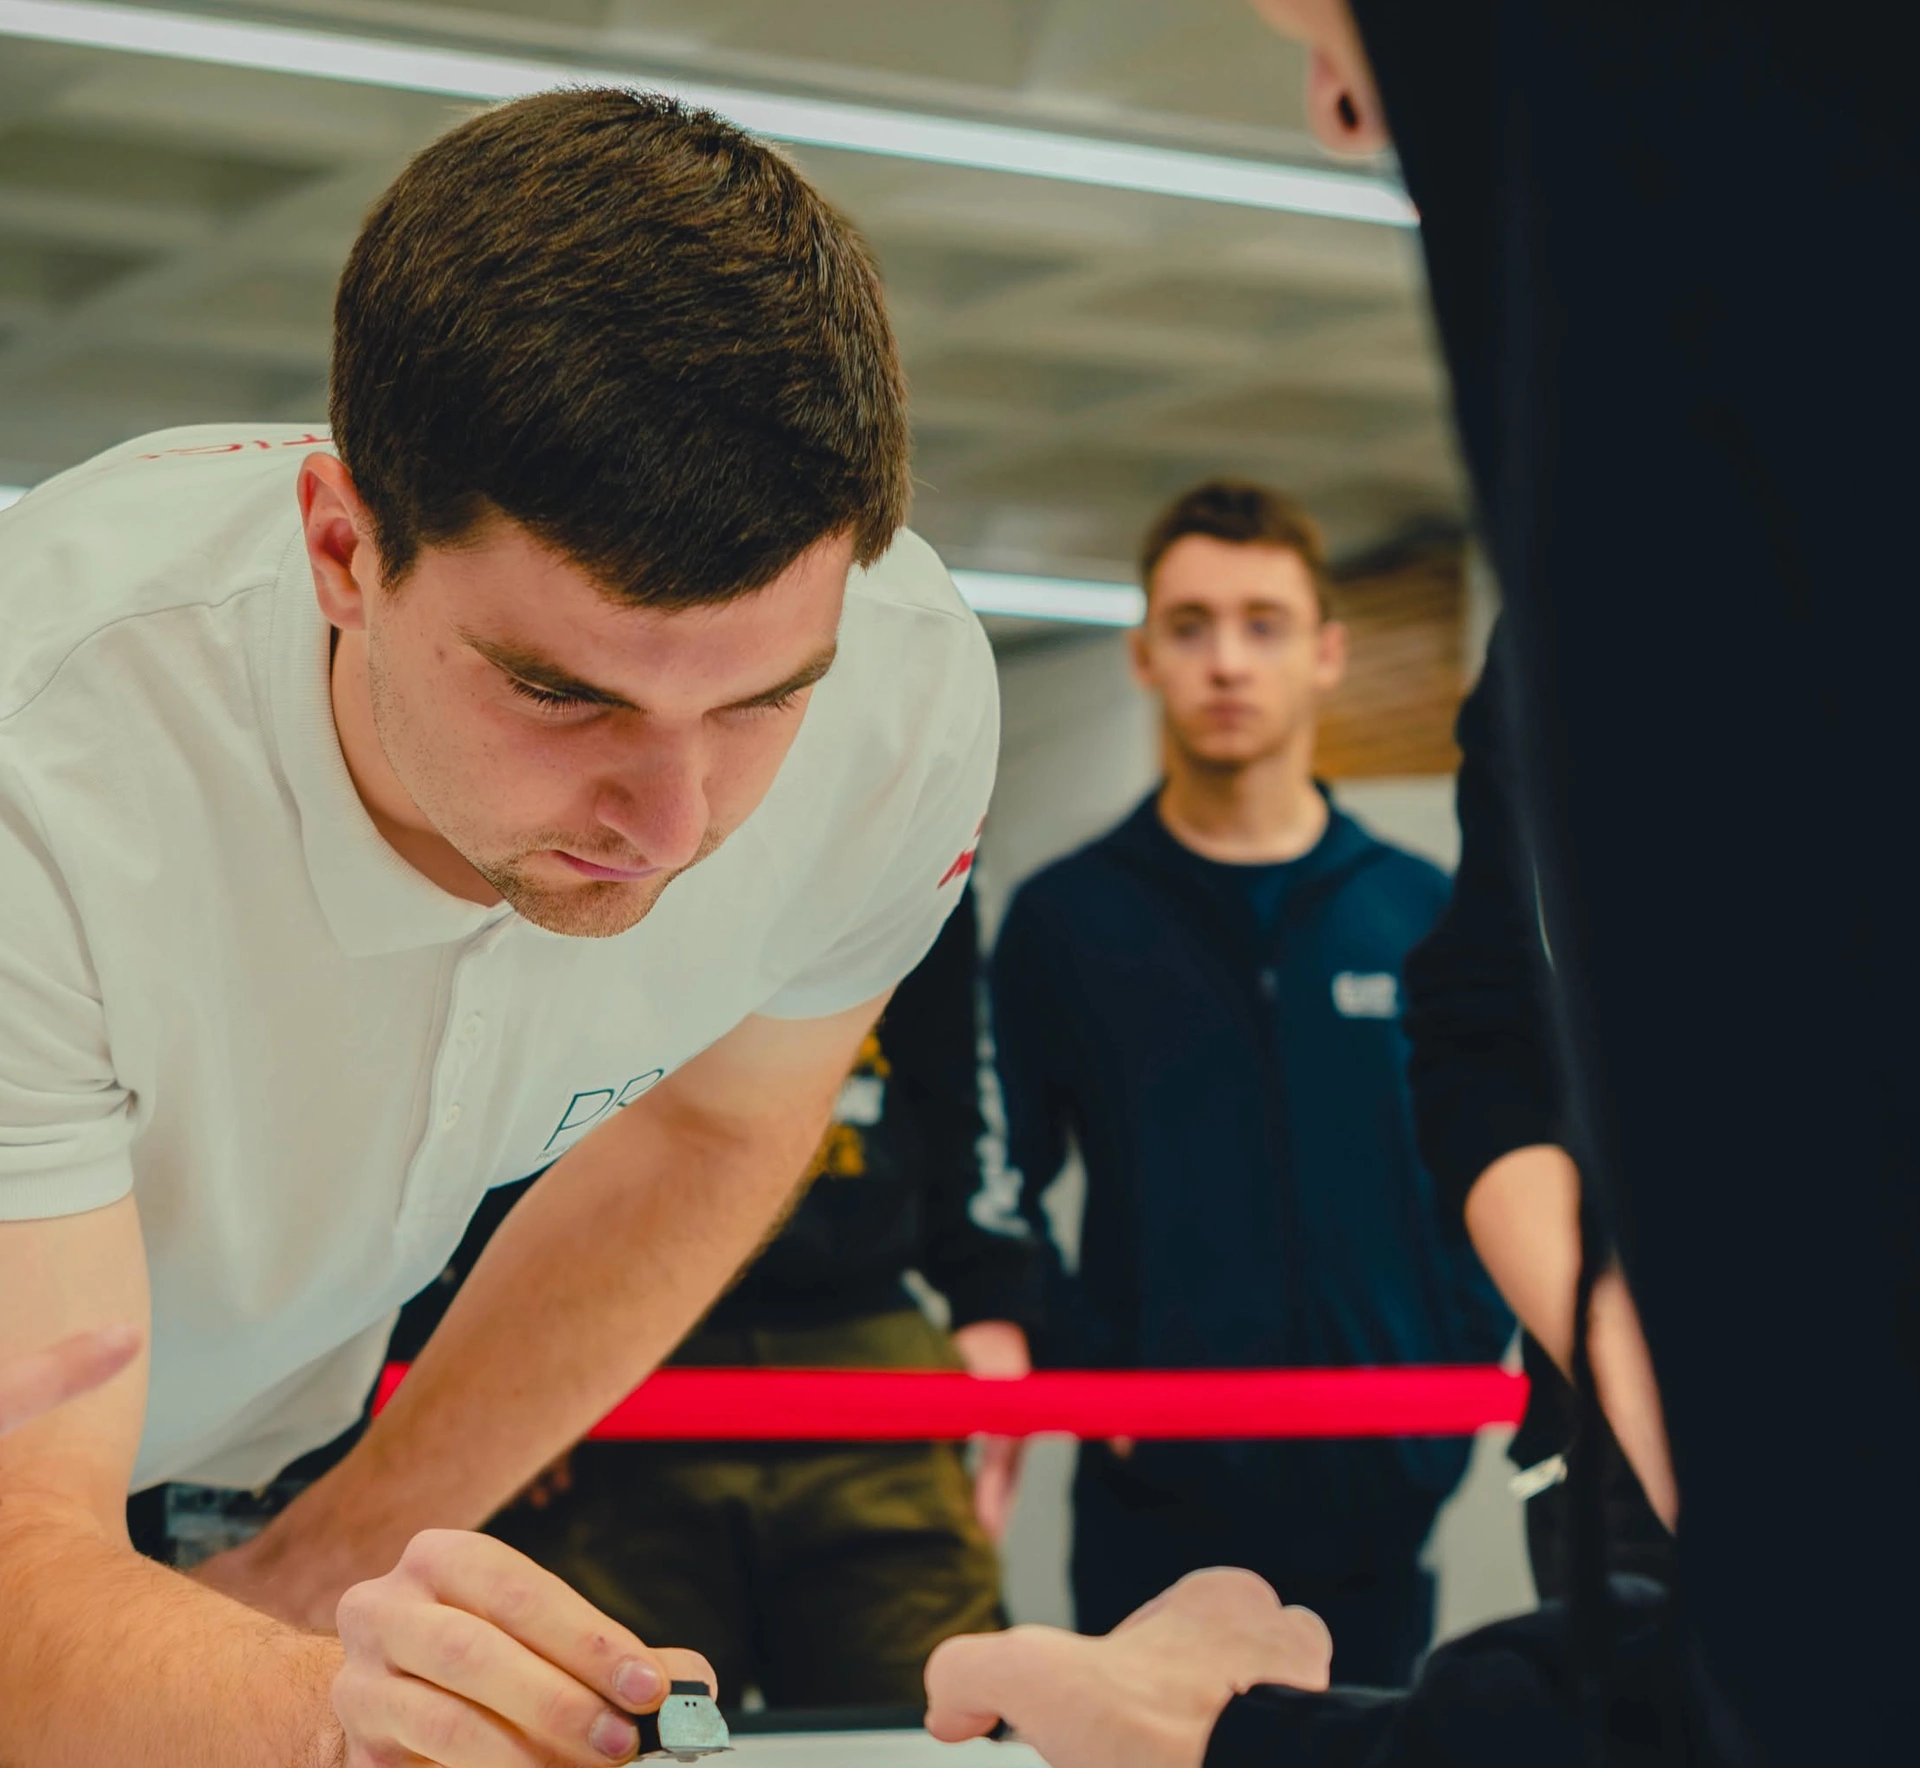
ფოტოებზე: ნანო სუმოს მატჩი RoboChallenge 2026-ზე, ბუქარესტში — რობოტი ორ თითში ეტევა. ფოტო: Ionescu Darius (LSE București).
სუმო რობოტის წონითი კატეგორიები: მეგადან ნანომდე
RoboChallenge-ის მოქმედი წესებით (2026 წლის ნოემბერი) კატეგორიას წონა და ზომა განსაზღვრავს, რინგიც მათზეა მორგებული:
- Mega Sumo — 3 კგ-ზე ნაკლები, 20 × 20 სმ, სიმაღლე თავისუფალია; ფოლადის რინგი Ø 154 სმ, თეთრი ზოლი 5 სმ; მაგნიტები და ვაკუუმი დაშვებულია.
- Mini Sumo — 500 გ-ზე ნაკლები, 10 × 10 სმ, სიმაღლე თავისუფალია; ხის რინგი Ø 77 სმ, ზოლი 2,5 სმ.
- Micro Sumo — 100 გ-ზე ნაკლები, 5 სმ-იანი კუბი; რინგი Ø 38,5 სმ, ზოლი 1,25 სმ.
- Nano Sumo — 25 გ-ზე ნაკლები, 2,5 სმ-იანი კუბი; რინგი Ø 19,25 სმ, ზოლი 6,25 მმ.
ყოველ საფეხურზე რობოტის გვერდიც და რინგის დიამეტრიც ორჯერ მცირდება. ვენტილატორები და ვაკუუმური ტუმბოები, რომლებიც რობოტს რინგს აჭერს, ყველგან აკრძალულია, გარდა Mega-სი, ხოლო რობოტი, რომელიც უფრო პატარა კატეგორიაში ეტევა, Mini-სა და Micro-ში ვერ გამოვა.
პირველ დიაგრამაზე მარცხნივ ნანო სუმოს რინგი და რობოტებია ერთ მასშტაბში, მარჯვნივ — ტექნიკური შემოწმება:
- შავი ხის ზედაპირი, 1,25 სმ სისქის;
- თეთრი ზოლი, 6,25 მმ;
- სასტარტო ხაზები (shikiri-sen), 25 × 10 მმ;
- ორი 25 × 25 მმ-იანი რობოტი;
- ჰომოლოგაცია: 26 × 26 მმ-იანი უძირო ჩარჩო, სიმაღლე 26 მმ-ზე ნაკლები;
- სასწორი: მაქსიმუმ 26 გ;
- A4 ტესტი: საბურავებმა 80 გ/მ² ქაღალდი 2 წამზე მეტხანს არ უნდა დაიჭირონ;
- მსაჯის ინფრაწითელი პულტი და რობოტის სავალდებულო start/stop მიმღები.
მარაგი მხოლოდ 1 მმ და 1 გ-ია, ამიტომ დაპროექტეთ 24–24,5 მმ-ზე და დაახლოებით 24 გრამზე.
რა არის რეალური სასკოლო გუნდისთვის
ნანო სუმო ყველაზე რთული კატეგორიაა: ჯერ Mini Sumo ან Micro Sumo ააწყვეთ. მერე დონე აირჩიეთ:
- ხელით აწყობილი პროტოტიპი. Instructables-ის ავტორმა mikey77-მა თავისი Mr. Cube ერთ კუბურ დუიმში ხვრელებში ჩასამაგრებელი დეტალებით ააწყო: ორი ნახევარი პინების მწკრივებით (header) ერთდება, მოტორები მზა 6 მმ-იანი რედუქტორიანია, მიკროსქემა კი თავდაყირაა ჩამონტაჟებული. ავტორის თქმით, ასეთ ზომაში აწყობას ორჯერ მეტი დრო სჭირდება; დუიმი კი (25,4 მმ) ზღვარზე ცოტა მეტია.
- საკუთარი ბეჭდური დაფა. რჟეშოვის ტექნოლოგიური უნივერსიტეტის სტუდენტური რობოტიკის წრის წევრმა გჟეგოჟ პიეცუხმა (Grzegorz Piecuch) ზედაპირულად დასამონტაჟებელი (SMD) დეტალებისთვის ორი ორმხრივი დაფა დააპროექტა, პატრიკ მაკკეიბმა (Patrick McCabe) კი თავისი დაფა ქარხანაში დაამზადებინა და პასტით დაარჩილა. მენტორთან ერთად ძლიერი სასკოლო გუნდისთვის ეს რეალური, რამდენიმეთვიანი მიზანია.
- შეჯიბრის დონე. HBFS-ის მსგავსი უნივერსიტეტის გუნდები დაფებს, სენსორებსა და კოდს წლობით ხვეწენ.
ხელსაწყოები: ლუპა, წვრილწვერიანი სარჩილავი, 0,4 მმ-იანი სარჩილი, ფლუსი, პინცეტი, 0,01 გ სიზუსტის სასწორი და გამაცხელებელი ფილა; 3D პრინტერი, ლაზერული საჭრელი და სახარატო ჩარხი — მეიქერსპეისში ან უნივერსიტეტში.
მესამე დიაგრამაზე მთელი პროცესია:
- მოდელი CAD-ში;
- ბეჭდური დაფის პროექტი, მაგალითად, KiCad-ში;
- თხელი (0,8–1,0 მმ) დაფები ქარხნიდან;
- სარჩილი პასტა, დეტალები და პასტით რჩილვა, ანუ რეფლოუ (reflow);
- 3D ბეჭდვა — კორპუსი;
- ლაზერული ჭრა (laser cutting) — ბრტყელი დეტალები;
- სახარატო ან რიცხვითი მართვის ჩარხი (CNC) — ბორბლები და ღერძები;
- აწყობა;
- შემოწმება. წითელი ისარი შემდეგი ვერსიაა: ნანო რობოტი პირველივე ცდაზე იშვიათად გამოდის.
დაპროექტება CAD-ში: მილიმეტრები და გრამები
პიეცუხმა ჯერ ყველა დეტალი — მოტორი, ბორბალი, აკუმულატორი, სენსორი — ზუსტად გაზომა და CAD-ში დაამოდელა (Autodesk Inventor-ში; დღეს FreeCAD-იც გამოდგება და Fusion 360-იც), უმნიშვნელო წვრილმანები გამოტოვა და მხოლოდ მერე დააპროექტა კორპუსი. მისივე სიტყვით, 25 გრამში კონსტრუქტორმა ფანტაზია უნდა შეიზღუდოს.
წონა და მოცულობა. კუბში სულ 15,6 სმ³ ეტევა; mikey77-მა თავისი კუბის დაახლოებით 85% შეავსო. ყოველი დეტალი 0,01 გ სიზუსტის სასწორზე აწონეთ და ცხრილში ჩაწერეთ. GM15-ის ტიპის 6 მმ-იანი პლანეტარულრედუქტორიანი მოტორი მწარმოებლის მონაცემით დაახლოებით 1,2 გ-ია; 25 × 25 მმ-იანი მინატექსტოლიტის (FR4) დაფა 1,6 მმ სისქისას დაახლოებით 2 გ-ია, 0,8 მმ-ისას — ნახევარი. დარჩენილი წონა დაბლა მოათავსეთ: ბიძგი მოჭიდებიდან მოდის, მოჭიდება კი — წონიდან.
ფიზიკა. მაქსიმალური ბიძგი დაახლოებით μ·m·g-ია: μ ≈ 1-ზე 25-გრამიანი რობოტისთვის სულ 0,25 ნიუტონი. ორი ასეთი მოტორი 12 მმ-იან ბორბლებზე თეორიულად 1 ნიუტონზე მეტს იძლევა, ანუ ბორბლები მოტორების გაჩერებამდე დაიწყებს ბუქსაობას — გადამწყვეტი წონა და საბურავებია. მთავარი პრობლემა სიჩქარეა: 920 ბრ/წთ (3 ვ, მწარმოებლის მონაცემი) 12 მმ-იან ბორბალზე დაახლოებით 0,58 მ/წმ-ია — რინგს წამის მესამედში გადაკვეთთ. mikey77-ის რობოტი 25:1 გადაცემით ზედმეტად სწრაფი და ძნელად სამართავი გამოდგა: სიჩქარის მართვა თავიდანვე გაითვალისწინეთ.
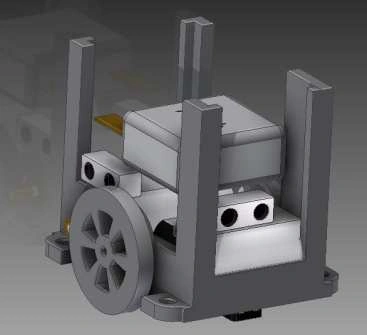
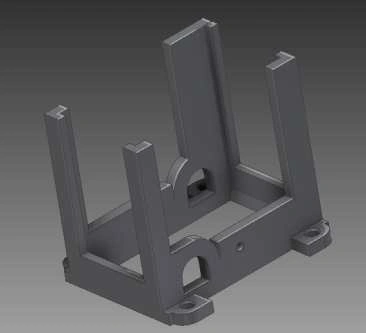
სურათებზე პიეცუხის რობოტის ვირტუალური მოდელი და 3D ბეჭდვისთვის დაპროექტებული კორპუსია.
ილუსტრაციები: Grzegorz Piecuch, JETACOMPS (CC BY-SA 4.0)
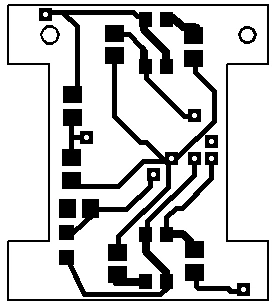
ბეჭდური დაფა (PCB) როგორც შასი: დაპროექტება და დამზადება
ნანო სუმოში ბეჭდური დაფა (PCB) ხშირად თავად რობოტის სხეულია. მასზეა მიკროკონტროლერი (Arduino Nano-ს ზომის, 45 × 18 მმ-იანი მზა დაფა არ ეტევა; პიეცუხმა ATmega8 გამოიყენა, მაკკეიბმა — ATmega328, ორივე ზედაპირულად დასამონტაჟებელ კორპუსში), ორი მოტორის H-ხიდი, კიდისა და მოწინააღმდეგის სენსორები, start/stop მოდულის შესასვლელი, LiPo ელემენტი ჩამრთველითა და ფილტრით, შუქდიოდი, პროგრამირების გასართი და აკუმულატორის ძაბვის შესასვლელი ანალოგურ-ციფრული გარდამქმნელის (ADC) პინზე — პიეცუხის რობოტი დატენვის დონეს შუქდიოდის ციმციმის სიხშირით გვიჩვენებს.
პიეცუხმა ყველაფერი ერთ ორმხრივ დაფაზეც ვერ დაატია და ორი დაფა გააკეთა: ქვედა შასიცაა (სურათზე მისი სპილენძის ფენაა, ბორბლებისთვის ამოჭრილი H-ის ფორმით), ზედა კი მოწინააღმდეგის სენსორებსა და აკუმულატორს შორისაა; დაფები მავთულებით ერთდება. მაკკეიბის 21 × 23 მმ-იან დაფაზე ATmega328-ია, რომელშიც Arduino-ს ჩამტვირთავი (bootloader) ICSP გასართით ჩაიწერა, და პროგრამის ასატვირთი FTDI პორტი; დაფა პირდაპირ ერგება ერთამპერიან ორარხიან მოტორის დრაივერს.
KiCad-ში დაფის კონტური CAD-იდან (DXF) შემოიტანეთ, ბორბლების ამონაჭრებით; ჯერ ფიქსირებული ადგილის დეტალები დაალაგეთ (კიდის სენსორები წინ და ქვემოთ, მოწინააღმდეგის სენსორები წინა კიდეზე); მოტორის გამტარები მოკლე, განიერი და სენსორების ხაზებისგან შორს იყოს — mikey77-ის გამოცდილებით, მოტორების ხმაური შესასვლელებს აბნევს. შეუკვეთეთ თხელი ორფენიანი დაფა ლითონის ტრაფარეტთან ერთად; მერე ტრაფარეტით პასტა წაუსვით, დეტალები პინცეტით ლუპის ქვეშ დაალაგეთ და გამაცხელებელ ფილაზე ან ცხელი ჰაერით დაარჩილეთ (მაკკეიბის დაფაც პასტით არის დარჩილული); შეამოწმეთ, ხომ არ შეერთდა მეზობელი ფეხები, და პირველად დენშეზღუდულ კვების წყაროზე ჩართეთ.
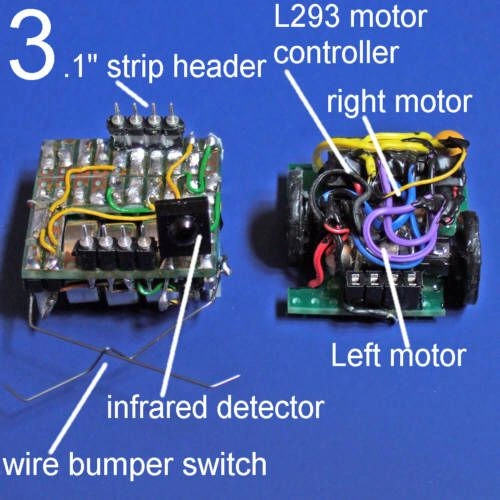
ფოტოზე ხელით აწყობის გზაა: mikey77-მა L293 დრაივერი ზურგზე გადააბრუნა („მკვდარი ხოჭოს“ ხერხი, dead bug), ფეხებზე წვრილი მავთულები მიარჩილა, თხევადი რეზინით დაფარა და თავისუფალ ადგილას ჩატია.
ილუსტრაცია: Grzegorz Piecuch, JETACOMPS (CC BY-SA 4.0)
ფოტო: mikey77, Instructables (CC BY-NC-SA 4.0)
მექანიკა ხელით: მოტორები, ბორბლები, კორპუსი
mikey77-ის აზრით, პაწია რობოტში ყველაზე ძნელი პატარა და ნელი რედუქტორიანი მოტორის პოვნაა. წყაროებში სამი გამოსავალია:
- 6 მმ-იანი პლანეტარულრედუქტორიანი პეიჯერის მოტორი (GM15-ის ტიპის): დიამეტრი 6 მმ-ზე ნაკლები, სიგრძე დაახლოებით 19 მმ, 25:1, 3 ვ, დაახლოებით 920 ბრ/წთ და 100 მილიამპერი. მაკკეიბის თანაგუნდელის, გარის (Gary) სიტყვით, ეს ერთადერთი რედუქტორი იყო, რომელიც 25 მმ-ში ეტეოდა; mikey77-მაც იგივე გამოიყენა;
- მოდელისტური მიკროსერვოს მოტორი — პიეცუხის რჩევით, პაწია ზომაში ყველაზე დიდ მაბრუნ მომენტს სწორედ ის იძლევა;
- განლაგება: ორი 19 მმ-იანი მოტორი ერთ ღერძზე ვერ დალაგდება (38 მმ > 25 მმ), ამიტომ გარიმ ბორბლები ღვედით აამოძრავა, mikey77-მა კი მოტორები ისე წაანაცვლა, რომ ერთი ბორბალი მეორეზე წინაა.
ბორბლები. გარიმ ალუმინის ბორბლები სახარატო ჩარხზე გამოჩარხა, ღვედის ღართან ერთად, 2,39 მმ-იან ფოლადის ღერძებზე; საბურავებად 12 მმ-იანი რეზინის რგოლები (O-ring) გამოიყენა, 1,5 მმ კვეთით. mikey77-მა პლასტმასის ბორბლები მომუშავე მოტორზე საჭირო ზომამდე გახეხა და თხევადი რეზინით დაფარა. ბილ უაილერის (Bill Weiler) ერთდუიმიანი Skoobot-ის ბორბლები ლაზერით ამოჭრილი სტიროლის ფენებისგანაა, სილიკონით შეწებებული. ნებისმიერმა საბურავმა A4 ტესტი უნდა გაიაროს.
კორპუსი. პიეცუხმა კორპუსი 3D პრინტერზე დაბეჭდა ისე, რომ არცერთი ნაწილი ჰაერში არ „ეკიდოს“ (იხ. 3D ბეჭდვის გზამკვლევი). უაილერმა რთული ფორმის კორპუსი დაბეჭდა, მოტორის ბრტყელი სამაგრები კი 0,8 მმ-იანი აცეტალისგან (Delrin) ლაზერით ამოჭრა, გაახურა და სამარჯვში 90 გრადუსზე მოხარა. წესი ასეთია: რთული ფორმა — ბეჭდვით, ბრტყელი — ლაზერით, ზუსტი მრგვალი ლითონის დეტალი — სახარატო ან რიცხვითი მართვის ჩარხით (CNC).
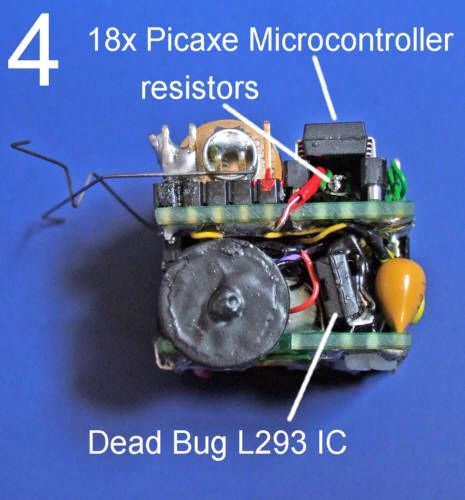
ფოტოზე mikey77-ის რობოტის შიგნეულობაა წარწერებით: მოტორები, დრაივერი, ინფრაწითელი მიმღები და შეჯახების „ულვაშები“.
ფოტო: mikey77, Instructables (CC BY-NC-SA 4.0)
სენსორები, აკუმულატორი და start/stop მოდული
მოწინააღმდეგის სენსორები. პიეცუხმა 6 სმ-იანი მოქმედების ინფრაწითელი მანძილის სენსორები გამოიყენა, მაკკეიბმა — ერთი ციფრული დაბრკოლების სენსორი, უაილერმა კი VL6180X-ის ტიპის ToF (time-of-flight) სენსორი, რომელიც დაახლოებით 10 სმ-მდე, ანუ თითქმის ნახევარ რინგამდე ზომავს. სენსორი დაბლა და წინ დაამაგრეთ.
კიდის სენსორები. რუმინელი ანდრეი პოპესკუ-ფილიმონის (Andrei Popescu-Filimon) არეკვლის მოდული QRE1113GR სენსორით მინი, მიკრო და ნანო სუმოსთვისაა: სულ 7,9 × 7,2 მმ, საუკეთესოდ ზედაპირიდან 3 მმ-ზე მუშაობს. ზოლი მხოლოდ 6,25 მმ-ია, ამიტომ სენსორი ყოველ ციკლში წაიკითხეთ.
აკუმულატორი. მაკკეიბმა ერთი 50 mAh, 20C LiPo ელემენტი გამოიყენა (დატენილი 4,2 ვ, დენი 1 ამპერამდე), პიეცუხის მოდელში 70 mAh-იანი ელემენტია. mikey77-ის მონეტის ზომის ელემენტები რამდენიმე წუთში იცლებოდა: მოტორები 90–115 მილიამპერს მოიხმარდა. ზედმეტი დაცლა LiPo-ს ღუპავს, ამიტომ პიეცუხის რობოტი ძაბვას მუდმივად ზომავს; მაკკეიბმა დამტენიც თავად ააწყო MAX1555 მიკროსქემაზე.
Start/stop მოდული. RoboChallenge-ზე სავალდებულოა: ოთხი პინი (VCC, GND, Start, Kill), კვება 5 ან 3,3 ვოლტი; Start პინზე ჩართვისას 0-ია, სტარტზე 1, სტოპზე ისევ 0. GRA-ს წესებში აღწერილი მზა მოდული (10,5 × 12,5 × 4 მმ) ნანოს ფართობის მეხუთედს იკავებს, მაგრამ RoboChallenge საკუთარ აპარატურასაც უშვებს: 38 kHz ინფრაწითელ მიმღებს, რომლის სიგნალს თქვენივე მიკროკონტროლერი შიფრავს (GRA-ს წესებში — RC-5 პროტოკოლი, იხ. სუმო რობოტის გზამკვლევი; ორგანიზატორს წინასწარ ჰკითხეთ). გაუმართავი მოდულით რობოტი შეჯიბრში არ დაიშვება.
ნანო სუმო რობოტის აწყობა ნაბიჯ-ნაბიჯ
მეორე დიაგრამაზე ნანო სუმოს ერთ-ერთი ტიპური განლაგებაა გვერდიდან, 25 × 25 მმ-იან საზღვარში:
- სოლი (დანა);
- კიდის სენსორი, ზედაპირიდან დაახლოებით 3 მმ-ზე;
- ქვედა დაფა — შასი;
- 6 მმ-იანი მოტორი, სიგრძივ;
- 12 მმ-იანი ბორბალი რეზინის რგოლით;
- LiPo ელემენტი;
- ზედა დაფა მიკროკონტროლერით;
- მოწინააღმდეგის სენსორი;
- start/stop მოდულის მიმღები.
აწყობის რიგი:
- ყოველი დაფა ჯერ ცალკე გამოცადეთ — mikey77 სქემას საცდელ დაფაზე (breadboard) ამოწმებს და მხოლოდ მერე არჩილავს და ამაგრებს.
- მოტორები: დაბალ სიჩქარეზე ორივე სწორი მიმართულებით უნდა ბრუნავდეს.
- ბორბლები თავისუფლად უნდა ბრუნავდეს; mikey77-ის რობოტი უკან ნეილონის ჭანჭიკის თავს ეყრდნობა, იატაკიდან დაახლოებით 0,8 მმ-ზე.
- კიდის სენსორები 3 მმ-ზე; შავისა და თეთრის ჩვენებები ჩაიწერეთ.
- აკუმულატორი დაბლა და შუაში; ჩამრთველი ხელმისაწვდომი.
- ზედა დაფა პინების მწკრივებზე, რომ შესაკეთებლად მოიხსნას; მოტორის მავთულები სენსორებისგან შორს.
- სენსორები წინ, მიმღები ზემოთ; სოლი რინგს ეხება და თეთრი არ არის.
- მირჩილული მავთულები წებოთი დაამაგრეთ; ბოლოს აწონეთ და ჩარჩოში გაატარეთ.
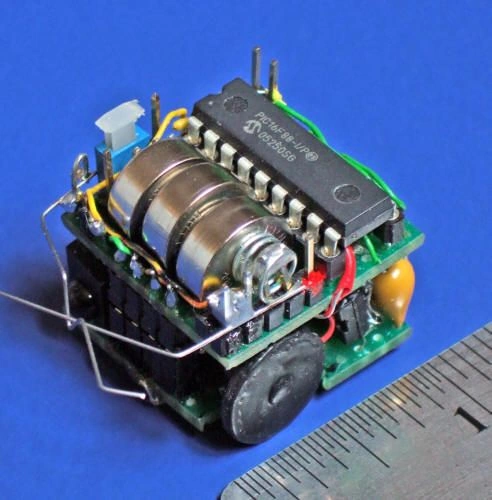
ფოტოზე mikey77-ის დასრულებული ერთდუიმიანი რობოტია სახაზავის გვერდით.
ფოტო: mikey77, Instructables (CC BY-NC-SA 4.0)
პროგრამა 19-სანტიმეტრიანი რინგისთვის
ლოგიკა იგივეა, რაც დიდ სუმოში — მდგომარეობების მანქანა (state machine): ლოდინი, ძებნა, შეტევა, კიდიდან თავის დაღწევა და გაჩერება (იხ. სუმო რობოტის გზამკვლევი). ნანოში მთავარი სიჩქარე და სივრცეა:
- ყოველ ციკლში ჯერ start/stop პინი წაიკითხეთ: 0 ნიშნავს, რომ მოტორები უნდა გამოირთოს.
- სიჩქარე შეზღუდეთ. მაკკეიბის პროგრამა ძებნისას მოტორებს რამდენიმემილიწამიანი იმპულსებით რთავს, mikey77-მა კი იმპულსის სიგანის მოდულაციით (PWM) სიჩქარე დაახლოებით 30%-მდე დაწია. სრული სიმძლავრე შეტევას დაუტოვეთ.
- კიდე. მაკკეიბის კოდი ანალოგური სენსორის ჩვენებას ზღვრულ მნიშვნელობას ადარებს: თეთრზე რობოტი უკან იხევს და უხვევს.
- პრიორიტეტები. პიეცუხის რობოტი დანახულ მოწინააღმდეგეს კიდეზეც აწვება, რადგან როცა ორივე გადავარდება, აგებს ის, ვინც პირველი გავიდა. ეს სარისკოა — მხოლოდ მაშინ, როცა მოწინააღმდეგე პირდაპირ წინაა.
- ზღვრები ნამდვილ რინგზე დააკალიბრეთ და გრძელ დაყოვნებებს (delay) მოერიდეთ: წამის მესამედში რობოტი მთელ რინგს გადაკვეთს.
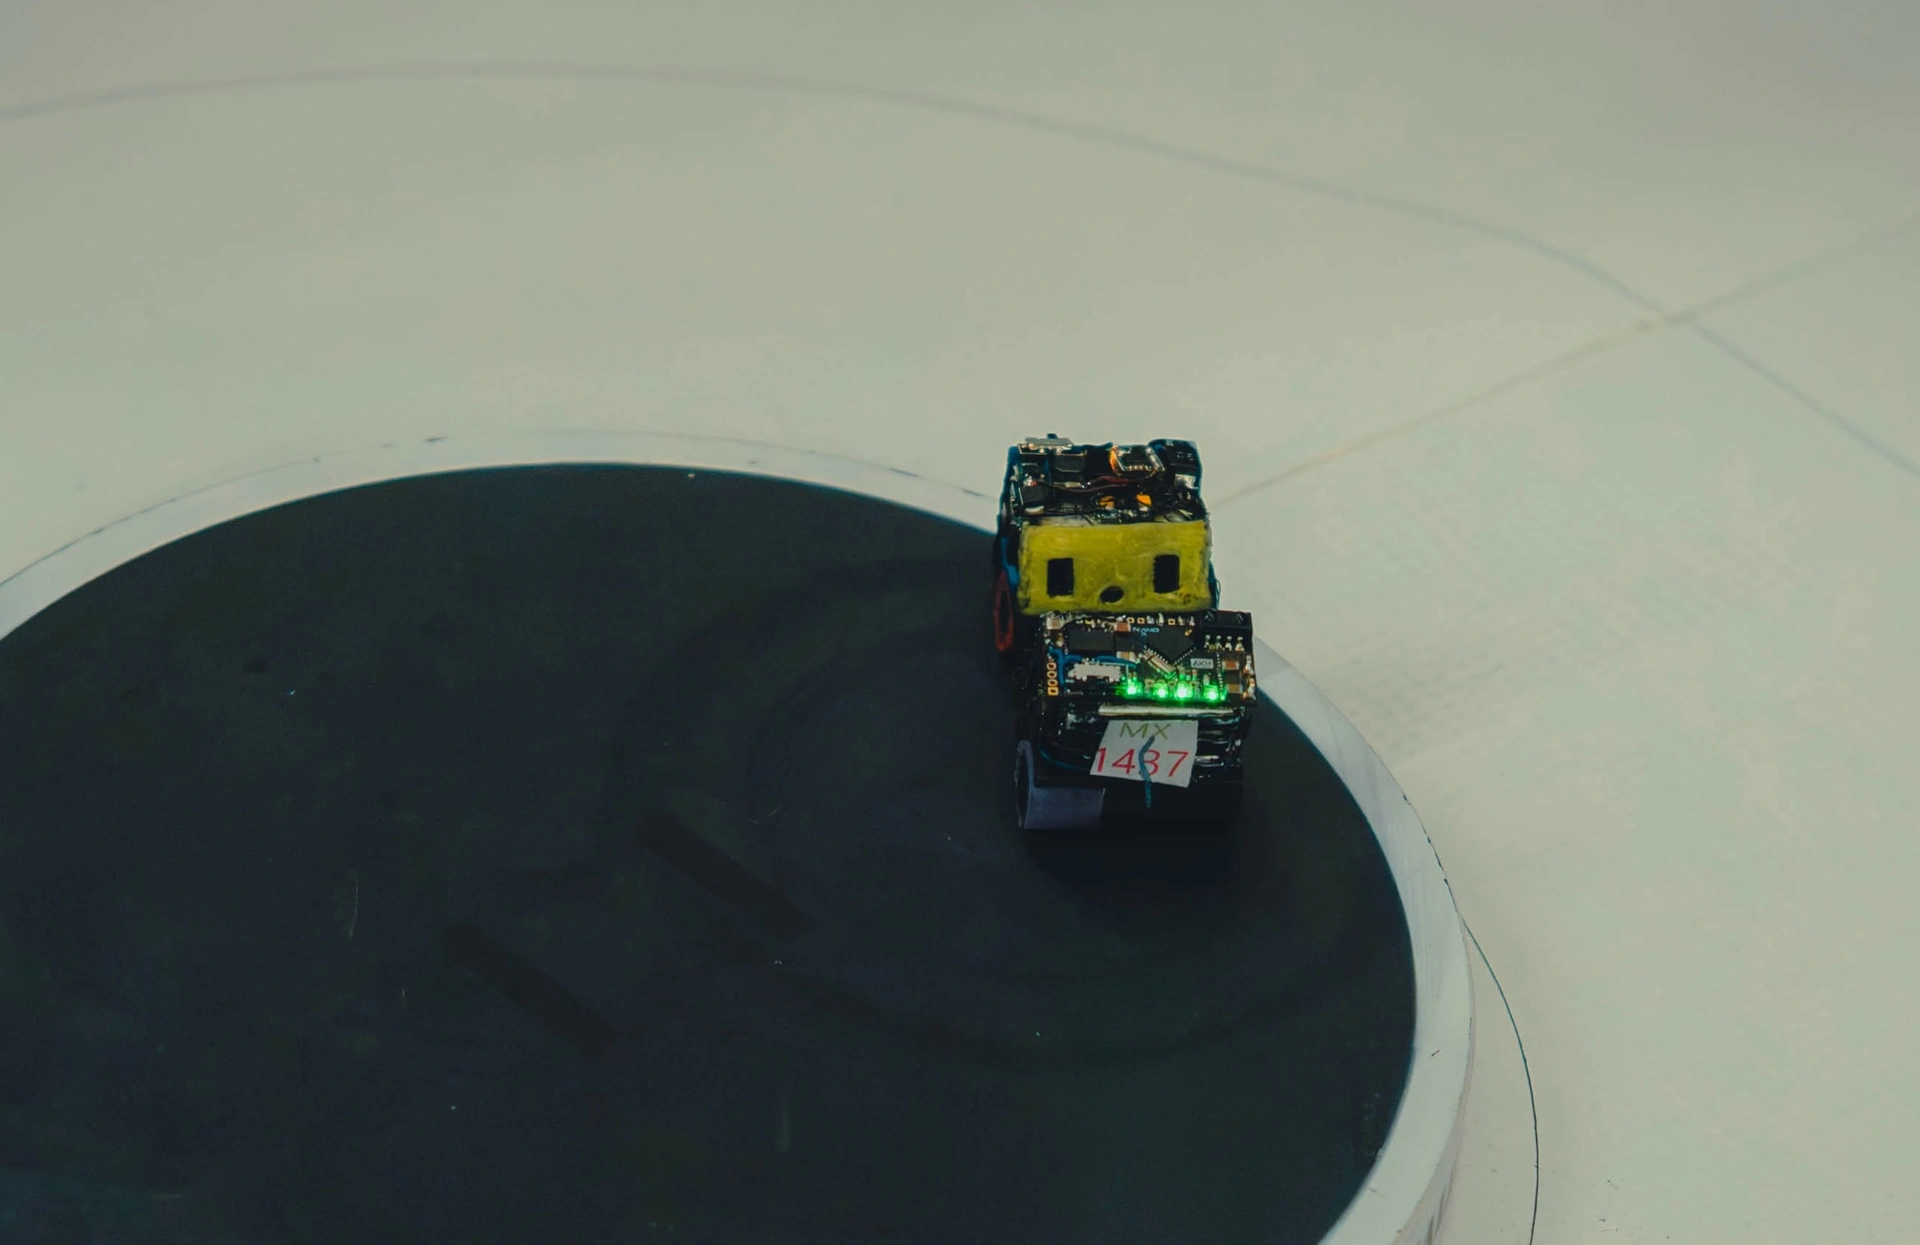
ფოტოზე: ორი ნანო სუმო რობოტი ერთმანეთს აწვება, RoboChallenge 2026, ბუქარესტი. ფოტო: Ionescu Darius (LSE București).
ტესტირება, ტექნიკური შემოწმება და უსაფრთხოება
სავარჯიშო რინგი: 19,25 სმ დიამეტრის, 1,25 სმ სისქის ფანერის ან MDF-ის დისკი, მქრქალ შავად შეღებილი, 6,25 მმ-იანი თეთრი ზოლითა და 25 × 10 მმ-იანი სასტარტო ხაზებით.
შემოწმების სია: 26 მმ-იანი ჩარჩო და სიმაღლე; წონა 26 გ-მდე (საკუთარ სასწორზე 24–25 გ); A4 ტესტი; სტარტი და სტოპი პულტით ზედიზედ ათჯერ; კიდის ტესტი ყველა კუთხიდან 50-ჯერ, ერთი გავარდნის გარეშე; იგივე ნახევრად დაცლილი აკუმულატორით.
უსაფრთხოება:
- პაწია LiPo მაინც LiPo-ა: დატენეთ შესაფერისი დამტენით და დაბალი დენით (50 mAh-იანს დაახლოებით 50 მილიამპერით), არაწვად ზედაპირზე, ყურადღების გარეშე არასოდეს; გაბერილ ელემენტს ნუ გამოიყენებთ.
- მონეტის ზომის ელემენტები და წვრილი დეტალები პატარა ბავშვებს მოარიდეთ — გადაყლაპვა სახიფათოა.
- რჩილვა და რეფლოუ: გამწოვი ან ღია ფანჯარა, ფლუსის კვამლს ნუ ჩაისუნთქავთ, პასტის შემდეგ ხელები დაიბანეთ.
- ლაზერული საჭრელი: PVC-ს არასოდეს ჭრით (ქლორი გამოიყოფა), აცეტალის ჭრისას გამწოვი აუცილებელია, მომუშავე საჭრელს მარტო ნუ დატოვებთ.
- სახარატო და CNC ჩარხი: დამცავი სათვალე, შეკრული თმა, მბრუნავ ნაწილთან ხელთათმანი არა; ბორბლის გახეხვისასაც სათვალე გაიკეთეთ.
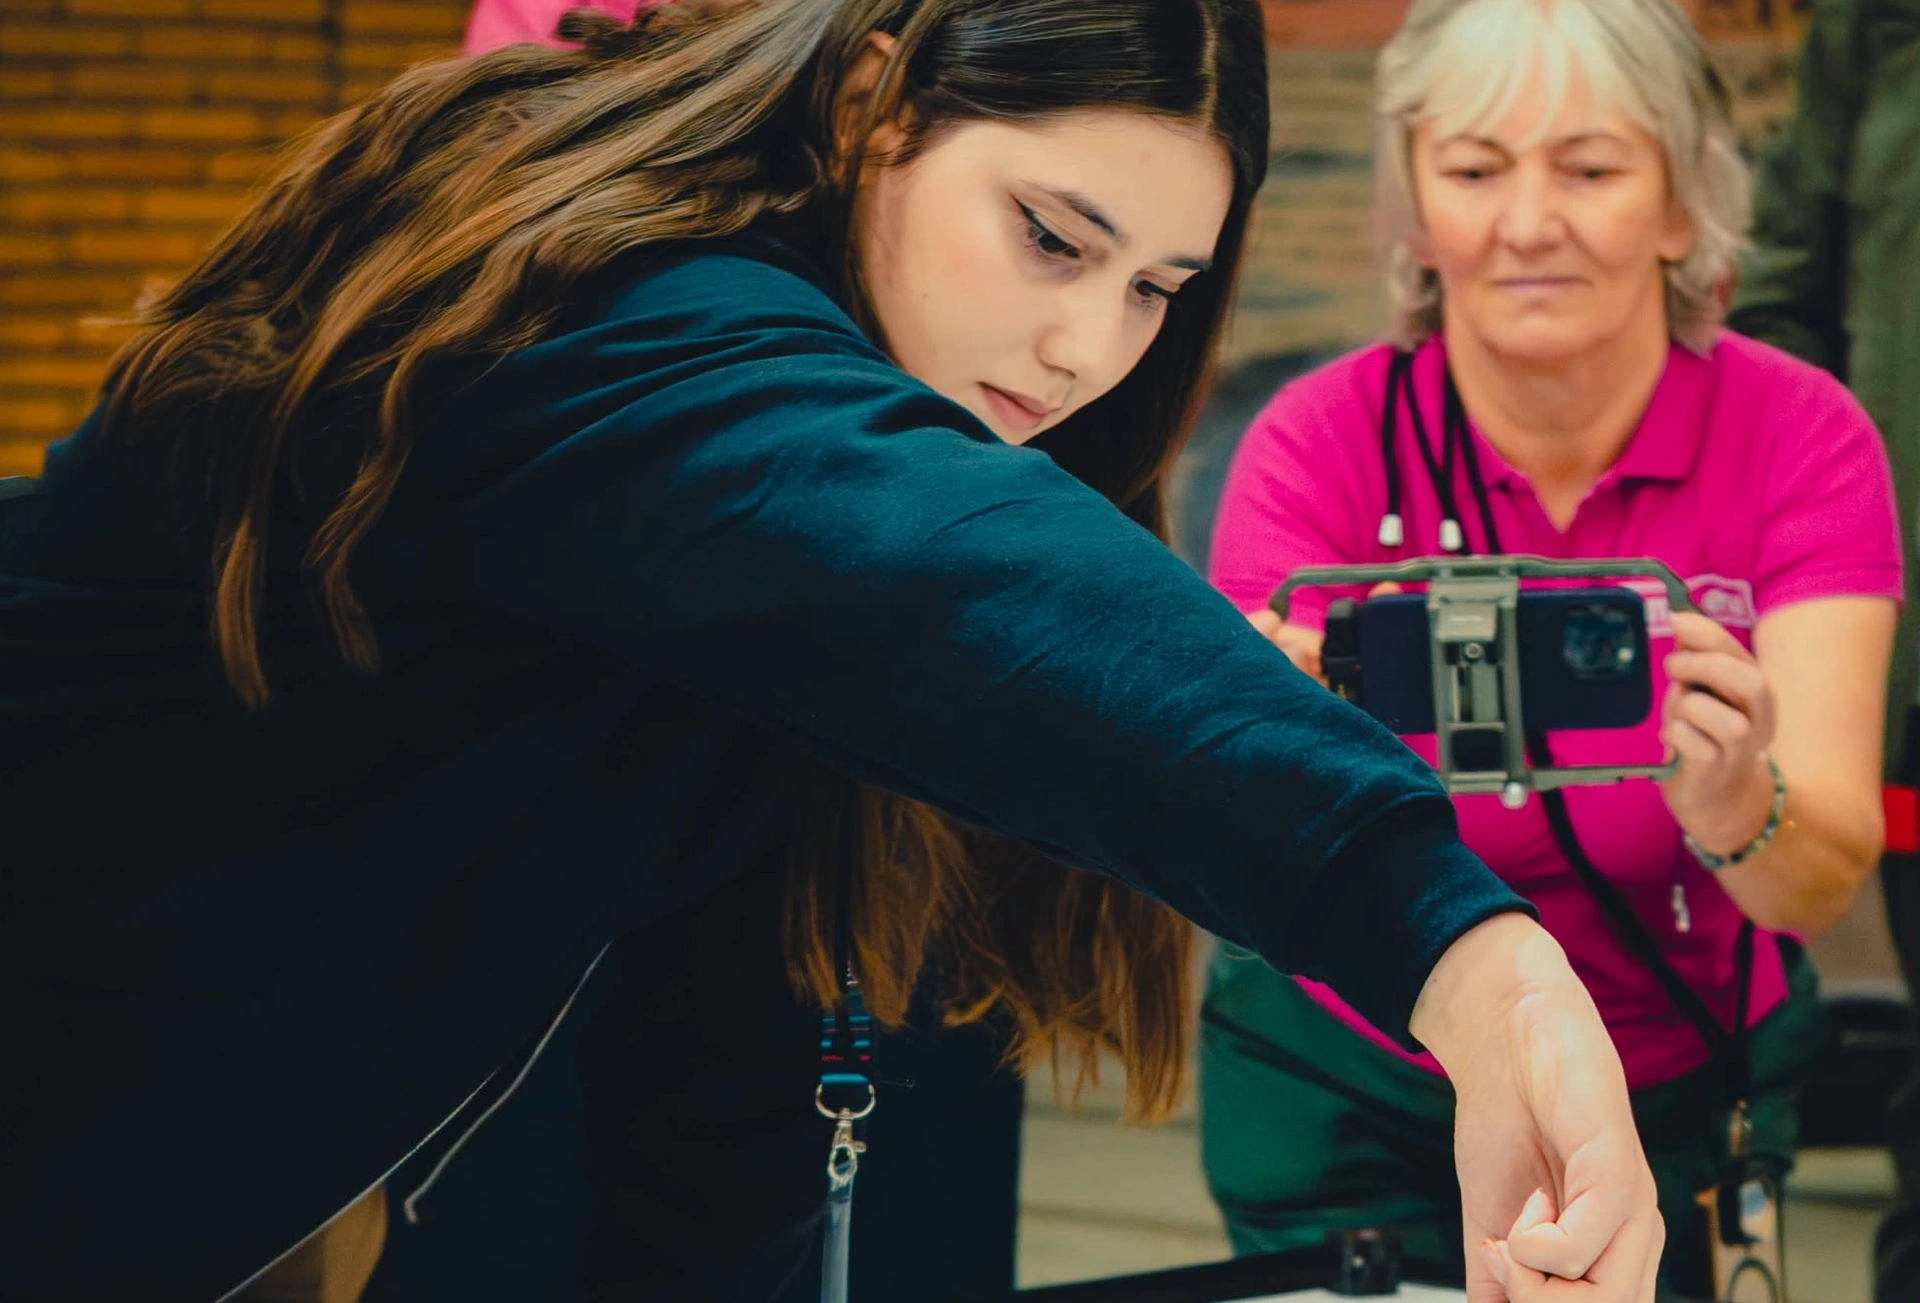
ფოტოზე: ყველა ტესტის შემდეგ — ნამდვილი მატჩი. მონაწილე რობოტს რინგზე დებს, RoboChallenge 2026, ბუქარესტი. ფოტო: Ionescu Darius (LSE București).
სხვა კატეგორიები: როგორ ავაწყოთ ისინი
- Mega Sumo: როგორ ავაწყოთ 3 კგ-იანი რობოტი — CNC ჩარჩო, ლაზერული ჭრა, მაგნიტები და ძლიერი მოტორები.
- Mini Sumo: 500-გრამიანი საშეჯიბრო რობოტი — საკუთარი დაფა, SMD რჩილვა, ჩამოსხმული საბურავები და ნაწრთობი სოლი.
- Micro Sumo: 100-გრამიანი რობოტი — მინიატურიზაციის საფეხური ნანომდე.
- საშეჯიბრო ლაინფოლოვერი ნულიდან — სენსორების დაფა, მსუბუქი შასი, ენკოდერები და ტურბინა.
- დამწყებთათვის: სუმო რობოტი ნაბიჯ-ნაბიჯ და ხაზზე მავალი რობოტი ნაბიჯ-ნაბიჯ.
- წესები და ჩემპიონები: Mega Sumo და RageByte, Mini Sumo და Kokadama, ლაინფოლოვერი, PID და Kavtazi.
- საბრძოლო რობოტები: პირველი საბრძოლო რობოტის აწყობა.
შეჯიბრისთვის ემზადებით? GRA-ს ჩემპიონატები და მათი წესები შეჯიბრების გვერდზეა; საბრძოლო რობოტების საერთაშორისო ჩემპიონატზე, ROBO BATTLE 2026–2027-ზე, რეგისტრაცია უკვე ღიაა. ყველა სტატია ამ თემაზე — სუმოს თეგში.
წყაროები და ვიდეოები
- Nano Sumo Regulation, RoboChallenge
- Micro Sumo Regulation, RoboChallenge
- Mini Sumo Regulation, RoboChallenge
- Mega Sumo Regulation, RoboChallenge
- Nanoroboty – koncepcja i realizacja robota nanosumo, Grzegorz Piecuch / JETACOMPS, 2012
- Building Small Robots: Making One Cubic Inch Micro-Sumo Robots and Smaller, mikey77 / Instructables
- Nano Sumo Robot, Patrick McCabe / Patrick McCabe Makes
- Nano Sumo Robot Takes On All Comers, Hackaday
- Skoobot, William Weiler / Hackaday.io
- Skoobot-Design (STL), William Weiler / GitHub
- Mini-Sumo-Line-Sensor, Andrei Popescu-Filimon / GitHub
- Competitions, HBFS Robotics
- FuriousPuça: Nano Sumo Robot Winner of RobotChallenge 2010 (Vienna), Ferran Gascon / YouTube
- Nano, Micro and Mini Sumo Robots at RobotChallenge Beijing 2019, HBFS Robotics / YouTube
- Nano Sumo Fighting Robot, Patrick Mccabe / YouTube
ილუსტრაციები: Grzegorz Piecuch, JETACOMPS (CC BY-SA 4.0). ფოტოები: mikey77, Instructables (CC BY-NC-SA 4.0). მთავარი ფოტო: საქართველოს რობოტიკის ასოციაცია, SUMO — სასკოლო რობოტების შეჯიბრი 2024. დიაგრამები: GRA.