En

შესავალი
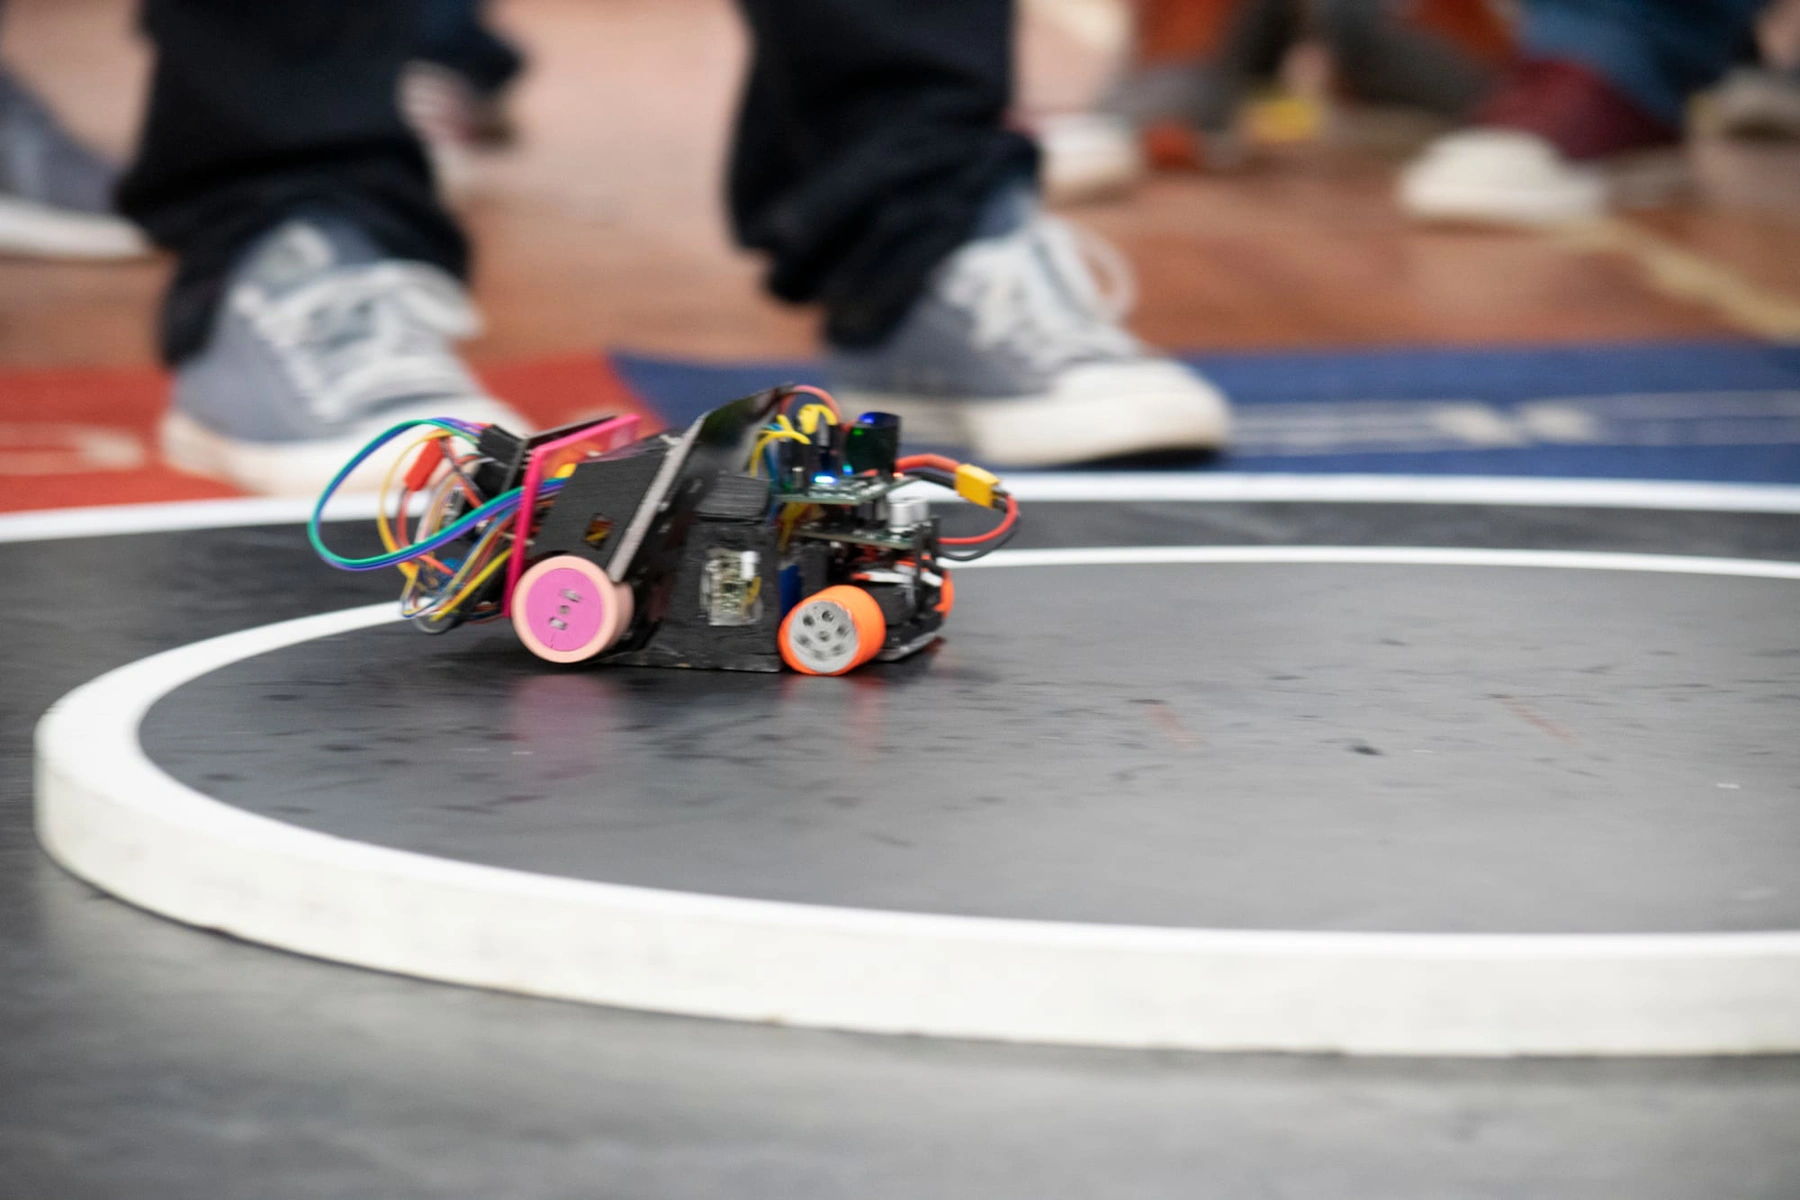
ხაზზე მავალი რობოტი შეჯიბრებაზე
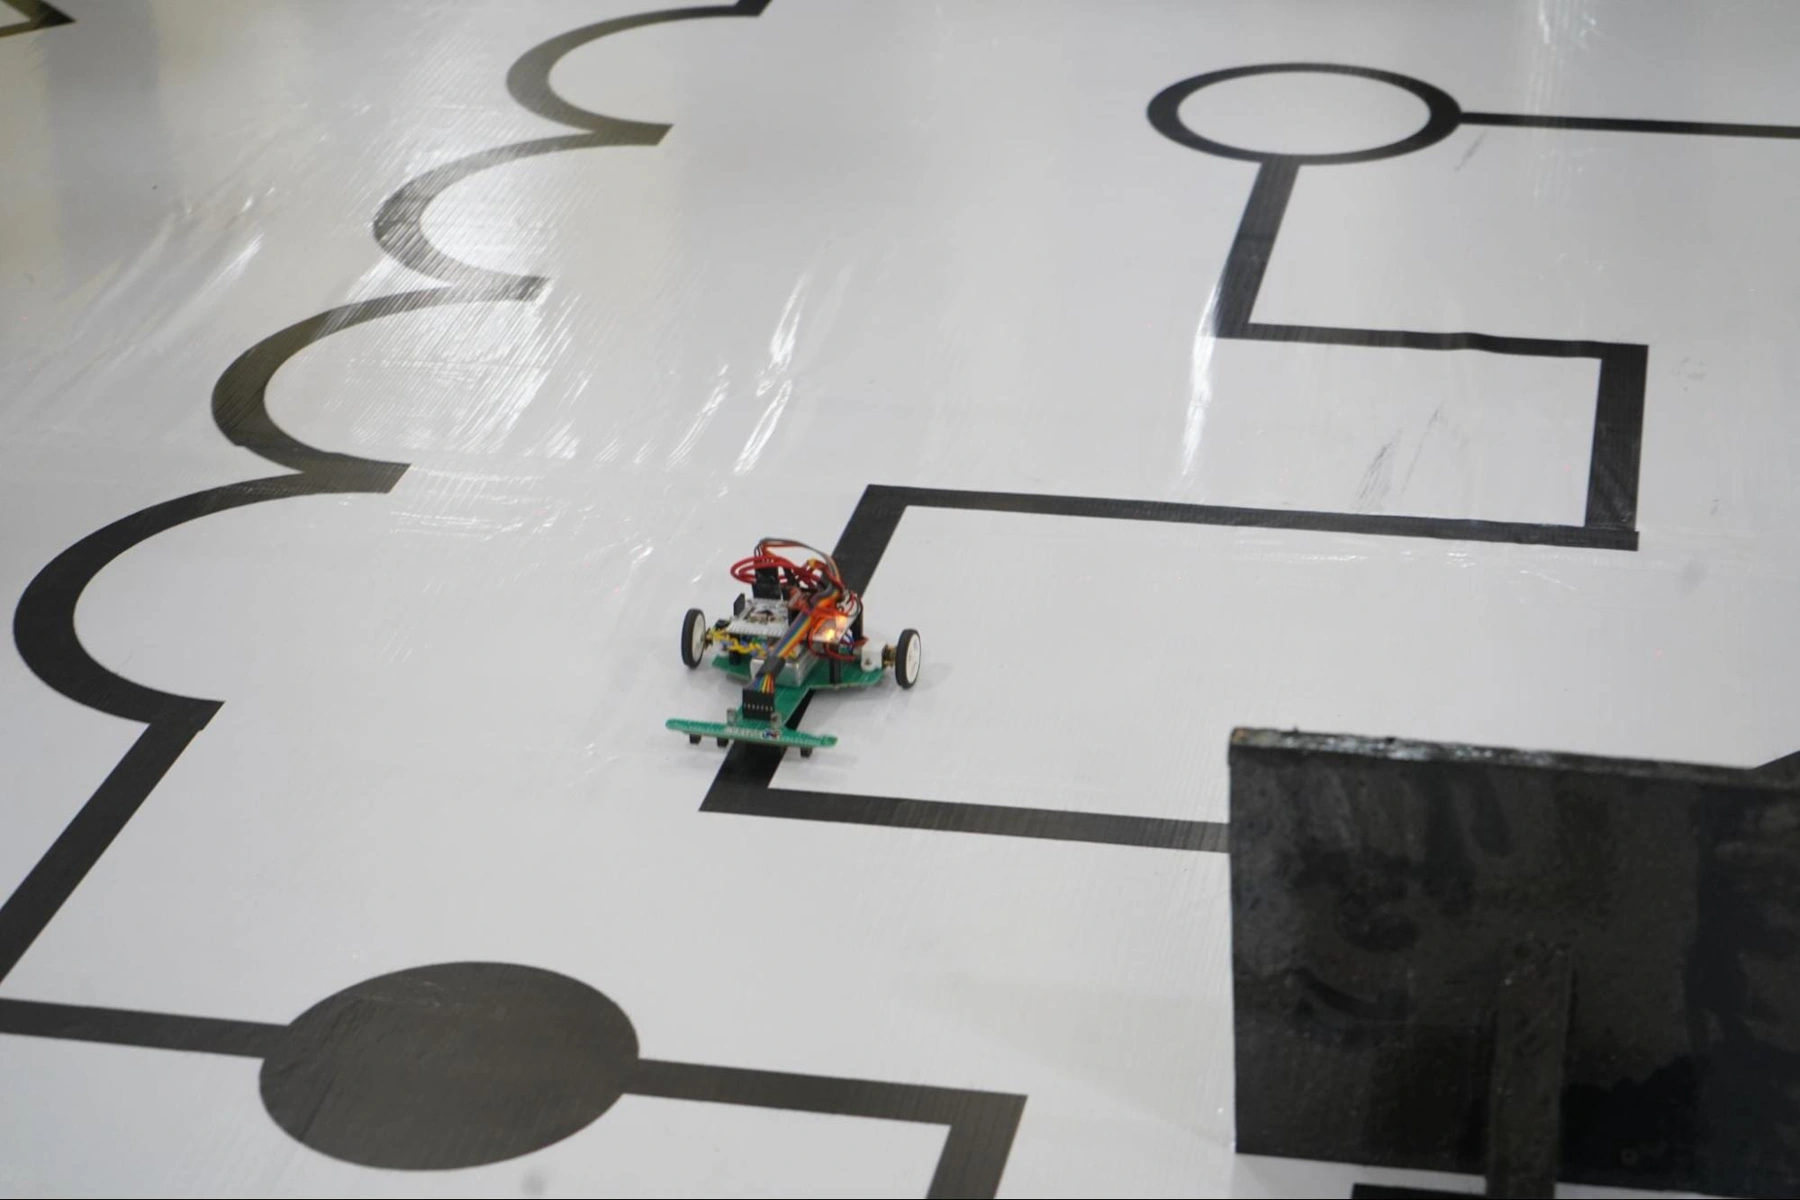
ხაზზე მავალი რობოტი (line follower, ასევე „ხაზის მიმდევარი რობოტი“) ავტონომიური რობოტია, რომელიც თეთრ ზედაპირზე დახატულ შავ ხაზს ინფრაწითელი სენსორებით არჩევს და ტრასას რაც შეიძლება სწრაფად გადის. პირველ რობოტს ორი სენსორი და ორი ძრავა ჰყოფნის, საშეჯიბრო რობოტს კი სენსორების მწკრივი, PID რეგულატორი, მსუბუქი შასი, სწრაფი ძრავები და ზოგჯერ შემწოვი ტურბინა (EDF) აქვს.
ეს სტატია რბოლაზეა. პირველი ხაზზე მავალი რობოტის ასაწყობად გამოიყენეთ ჩვენი ნაბიჯ-ნაბიჯ გზამკვლევი, შეჯიბრების ძირითადი წესები კი ხაზზე მავალი რობოტის წესების სტატიაშია. თემა ახლა განსაკუთრებით აქტუალურია: 2026 წლის 20 ივნისს, საქართველოს STEAM და რობოტიკის ჩემპიონატზე, რომელიც ჩვენმა ასოციაციამ გამართა, Line Follower კატეგორიაში გუნდმა Kavtazi გაიმარჯვა და ახლა ქვეყანას ბუქარესტში, RoboChallenge 2026-ზე წარმოადგენს.
რა იგებს ხაზზე მავალი რობოტების რბოლას?
რობოტი სტარტიდან შავ ხაზს მიჰყვება და ფინიშამდე მიდის, დროს კი ელექტრონული კარიბჭე ზომავს. სტარტის შემდეგ რობოტი სრულად ავტონომიურია, გამარჯვებულს კი საუკეთესო დრო ავლენს. ტრასაზე სწორი მონაკვეთებიც არის და მკვეთრი მოსახვევებიც: სწრაფი რობოტი, რომელიც ხაზს კარგავს, ნელ, მაგრამ საიმედო რობოტს აგებს. ამიტომ გამარჯვებული რობოტი სამი რამის ბალანსია:
- სენსორი, რომელიც ზუსტად გეუბნებათ, სადაა ხაზი;
- ალგორითმი, რომელიც ამ ინფორმაციაზე სწორად რეაგირებს;
- აპარატურა, რომელიც რეაქციას სწრაფად ასრულებს.
სუმო რობოტების შეჯიბრზე წაიკითხეთ ჩვენს სტატიაში SUMO რობოტების შეჯიბრი: რა არის და როგორ მოვემზადოთ.
სენსორები: როგორ „ხედავს“ საშეჯიბრო რობოტი ხაზს
ხაზის სენსორში ინფრაწითელი შუქდიოდი (IR LED) ზედაპირს ანათებს, ფოტოტრანზისტორი კი არეკლილ სინათლეს ზომავს: თეთრი ზედაპირი სინათლის დიდ ნაწილს აირეკლავს, შავი ხაზი კი შთანთქავს (მიერთება ჩვენს აწყობის გზამკვლევშია). ყველაზე გავრცელებული ცალკეული სენსორია Vishay-ს TCRT5000: მონაცემთა ფურცლის (datasheet) მიხედვით, მისი შუქდიოდის ტალღის სიგრძე 950 ნმ-ია, საუკეთესო მანძილი ზედაპირამდე 2.5 მმ, სამუშაო დიაპაზონი 0.2–15 მმ, კორპუსში კი დღის სინათლის ფილტრია (daylight blocking filter). საშეჯიბრო რობოტები უფრო ხშირად მზა მწკრივებს იყენებენ, მაგალითად Pololu-ს QTR-8A-ს: მასზე 8 სენსორი ერთმანეთისგან 9.525 მმ-ითაა დაშორებული, ოპტიმალური სიმაღლე 3 მმ-ია, მაქსიმალური რეკომენდებული კი 6 მმ.
RoboChallenge-ის ტრასაზე ხაზის სიგანე 15 მმ-ია. თუ სენსორებს შორის მანძილი ამაზე ნაკლებია, ხაზი ყოველთვის ერთ ან ორ სენსორს ფარავს და მეზობელი სენსორების მნიშვნელობებიდან მისი ზუსტი მდებარეობა გამოითვლება. უფრო ფართო განლაგებისას სენსორებს შორის „ბრმა ზონები“ ჩნდება.
- 2 სენსორი: მხოლოდ „მარცხნივ თუ მარჯვნივ“; პირველი რობოტი, ნელი ტრასა.
- 3–5 სენსორი: უხეში მდებარეობა, P რეგულატორი; სასწავლო რბოლები.
- 8 სენსორი: ზუსტი მდებარეობა, ფართო ხედვა; PID რობოტები.
- 12 და მეტი: მეტი მარაგი მწვავე კუთხეებში; სწრაფი საშეჯიბრო რობოტები.
რაც უფრო ფართოა მწკრივი (8 სენსორი 9.525 მმ ბიჯით დაახლოებით 67 მმ-ია), მით უფრო გვიან კარგავს რობოტი ხაზს მკვეთრ მოსახვევში.
კალიბრაცია ყველაზე იაფი გაუმჯობესებაა. ორი ერთნაირი სენსორიც კი სხვადასხვა მნიშვნელობას აჩვენებს, განათება კი ყველგან სხვაა, ამიტომ სტარტამდე რობოტი ხაზის თავზე მარცხნივ-მარჯვნივ გადაატარეთ: პროგრამა თითოეული სენსორის მინიმუმს (თეთრი) და მაქსიმუმს (შავი) იმახსოვრებს და ყოველ წაკითხვას 0–1000 დიაპაზონზე გადაიყვანს. კალიბრაცია ოფიციალურ ტრასაზე ჩაატარეთ.
PID რბოლისთვის: მაგალითი ცდომილებიდან ძრავის სიჩქარემდე
ორსენსორიანი „ჩართე-გამორთე“ (bang-bang) მართვა მხოლოდ ორ რეაქციას იცნობს, „ძლიერად მოუხვიე“ ან „არაფერი გააკეთო“, ამიტომ რობოტი ზიგზაგობს და სიჩქარეზე ხაზიდან გადავარდება. სენსორების მწკრივით პროპორციული (P) მართვა მობრუნებას ცდომილების (error) პროპორციულად ითვლის, ანუ იმის მიხედვით, რამდენადაა ხაზი რობოტის ცენტრიდან გადახრილი, მაგრამ მხოლოდ ახლანდელ გადახრას ხედავს და სიჩქარეზე ცენტრს „გადაახტება“. PID რეგულატორი სამ წევრს აჯამებს. P ახლანდელი ცდომილებაა, გამრავლებული Kp-ზე. I დაგროვილი ცდომილებაა, გამრავლებული Ki-ზე: ის მუდმივ გადახრას ასწორებს, მაგრამ ხაზზე მავალ რობოტში ხშირად ნულია ან ძალიან მცირე. D ცდომილების ცვლილების სიჩქარეა, გამრავლებული Kd-ზე: ის „ხედავს“, რომ რობოტი ცენტრს სწრაფად უახლოვდება, და მობრუნებას დროზე ასუსტებს. საფუძვლები ჩვენს აწყობის გზამკვლევშია.
ავიღოთ 8 კალიბრებული სენსორი, ნომრებით 0-დან 7-მდე. ხაზის მდებარეობა შეწონილი საშუალოა: თითოეული სენსორის მნიშვნელობას ვამრავლებთ მის „წონაზე“ (ნომერი × 1000), ვაჯამებთ და ვყოფთ მნიშვნელობების ჯამზე. მდებარეობა 0–7000 დიაპაზონშია, ცენტრი კი 3500.
ვთქვათ, მე-3, მე-4 და მე-5 სენსორები აჩვენებს 600-ს, 1000-ს და 400-ს, დანარჩენები კი 0-ს:
- ჯამი 2000-ია, შეწონილი ჯამი: 600 × 3000 + 1000 × 4000 + 400 × 5000 = 7 800 000.
- მდებარეობა: 7 800 000 / 2000 = 3900, ცდომილება: 3900 − 3500 = 400.
- წინა ციკლში ცდომილება 300 იყო, ანუ ცვლილება 100-ია.
- Kp = 0.05 და Kd = 0.5: P = 20, D = 50, შესწორება = 70.
- საბაზისო სიჩქარე 150 (PWM 0–255): ერთი ძრავა 220, მეორე 80. რობოტი ხაზისკენ უხვევს.
შემდეგ ციკლში ცდომილება 320-მდე შემცირდა: P = 16, მაგრამ D = 0.5 × (320 − 400) = −40, ანუ შესწორება −24-ია. რობოტი მობრუნებას ცენტრამდე მისვლამდე ასუსტებს და ხაზს არ „გადაახტება“. რაც უფრო სწრაფად მიდის რობოტი, მით უფრო სწრაფად იცვლება ცდომილება და მით უფრო ძლიერად ახშობს D რხევას. 2 მ/წმ სიჩქარით რობოტი ერთ მილიწამში 2 მმ-ს გადის, ამიტომ მართვის ციკლი სწრაფი და თანაბარი უნდა იყოს.
მართვის ციკლი მარტივი სიტყვებით
Arduino Nano-ზე (8 ანალოგური შესასვლელი, A0–A7) რბოლის პროგრამა ამ ნაბიჯებს შეუჩერებლად იმეორებს:
- კითხულობს 8-ივე სენსორს და კალიბრაციის მნიშვნელობებით თითოეულს 0–1000 დიაპაზონზე გადაიყვანს (1000 = შავი).
- ითვლის ხაზის მდებარეობას. თუ წაკითხვების ჯამი 300-ზე ნაკლებია, ხაზი დაიკარგა: მდებარეობად იმ მხარის კიდე აიღება, სადაც ხაზი ბოლოს ჩანდა, და რობოტი იქით ბრუნდება.
- ცდომილება = მდებარეობა − 3500.
- შესწორება = Kp × ცდომილება + Kd × (ცდომილება − წინა ცდომილება); ცდომილებას შემდეგი ციკლისთვის იმახსოვრებს.
- ერთ ძრავას აძლევს საბაზისო სიჩქარეს პლუს შესწორებას, მეორეს საბაზისო სიჩქარეს მინუს შესწორებას, 0–255 დიაპაზონში.
თუ სენსორი შავზე პატარა რიცხვს აჩვენებს, სკალა შეაბრუნეთ; თუ რობოტი ხაზს შორდება, შესწორების ნიშანი შეცვალეთ. delay() და Serial.print() ციკლს ანელებს, ამიტომ რბოლის ვერსიიდან ამოიღეთ. თუ Arduino-ს ჯერ არ იცნობთ, დაიწყეთ სტატიით Arduino დამწყებთათვის.
როგორ შევარჩიოთ Kp და Kd
1. დაიწყეთ დაბალი სიჩქარით, Ki = 0 და Kd = 0.
2. Kp ნელ-ნელა გაზარდეთ, სანამ რობოტი ხაზს მიჰყვება, მაგრამ სწორზე ირხევა.
3. Kp ოდნავ შეამცირეთ და Kd იქამდე გაზარდეთ, სანამ რხევა არ გაქრება.
4. თუ ძრავები ზუზუნებს და რობოტი ცახცახებს, Kd ზედმეტია: შეამცირეთ.
5. სიჩქარე ცოტათი აწიეთ და გაიმეორეთ. Pololu-ს რჩევაც ესაა: ჯერ მომუშავე სიჩქარეზე მოარგეთ, მერე სიჩქარე ეტაპობრივად გაზარდეთ.
6. Ki მხოლოდ მაშინ დაამატეთ, თუ რობოტი სწორზე მუდმივად ერთ მხარეს იწევს. ყოველი პარამეტრი და წრის დრო ჩაიწერეთ.
აპარატურა სიჩქარისთვის: შასი, ძრავები, ბორბლები, ბატარეა და EDF
ძრავებისა და დრაივერების საფუძვლები ჩვენს აწყობის გზამკვლევშია.
შასი. მსუბუქი რობოტი სწრაფად აჩქარდება და მუხრუჭდება, ამიტომ სწრაფ რობოტებში შასად ხშირად თავად ბეჭდური დაფა (PCB) გამოიყენება.
ძრავები. ყველაზე გავრცელებულია N20 ფორმატის მიკრო გადაცემათა ძრავები (micro metal gearmotors): გადაცემათა კოლოფის კვეთი 10×12 მმ-ია, ლილვი 3 მმ. Pololu-ს 6-ვოლტიანი HPCB ვერსიები დატვირთვის გარეშე დაახლოებით 1100 ბრ/წთ-ს ავითარებს 30:1 გადაცემით, 3300-ს 10:1-ით და 6500-ს 5:1-ით. სიჩქარე ასე ითვლება: ბრუნები წუთში × π × ბორბლის დიამეტრი / 60. 30 მმ ბორბლით 1100 ბრ/წთ დაახლოებით 1.7 მ/წმ-ია, 3300 ბრ/წთ კი 5.2 მ/წმ; დატვირთვისას ნაკლები. მაღალბრუნიან ძრავას მომენტი ნაკლები აქვს (10:1-ზე დაახლოებით 0.17 კგ·სმ, 30:1-ზე 0.45), ამიტომ ნელა აჩქარდება და ცუდად მუხრუჭდება; დამწყებისთვის უფრო დიდი გადაცემა უფრო მართვადია. სასწავლო L298N-ის ნაცვლად სწრაფ რობოტებში პატარა და მსუბუქ MOSFET-იან დრაივერებს იყენებენ, მაგალითად TB6612FNG-ს ან DRV8833-ს.
ბორბლები. რბილი რეზინის ან სილიკონის საბურავები მოსახვევში უკეთ ეჭიდება. წებოვანი საფარი აკრძალულია: RoboChallenge-ზე საბურავმა A4 ფორმატის ქაღალდი (80 გ/მ²) 2 წამზე მეტხანს არ უნდა აიტაცოს. მტვრიანი საბურავი სრიალებს, ამიტომ ყოველი ცდის წინ გაწმინდეთ.
ბატარეა. სწრაფ რობოტებს ჩვეულებრივ მსუბუქი LiPo ბატარეა აქვთ, ხშირად ორუჯრედიანი (2S). დაცლასთან ერთად ძაბვა ეცემა და სავსე ბატარეაზე მორგებული PID ბოლოს სხვანაირად იქცევა: ძაბვა გაზომეთ და PWM მის მიხედვით შეასწორეთ.
EDF ტურბინა. პატარა ელექტრო ვენტილატორი (electric ducted fan) რობოტის ქვეშ წნევას ამცირებს და რობოტს ტრასაზე აჭერს, ამიტომ მოსახვევს უფრო სწრაფად გადის. RoboChallenge-ის სტანდარტულ Line Follower-ში EDF დაშვებულია.
Line Follower შეჯიბრების წესები: RoboChallenge და ჩვენი ჩემპიონატი
ქვემოთ შედარებულია RoboChallenge-ის სტანდარტული Line Follower და ჩვენი Line Follower Classic საქართველოს 2026 წლის რობოტიკის ჩემპიონატიდან. ჩვენი წესები სრულად ხაზზე მავალი რობოტის წესების სტატიაშია და სტატიაში ჩემპიონატის SUMO და Line Follower კატეგორიებზე.
RoboChallenge Line Follower
- ზომა და წონა: მაქს. 25×25 სმ, მაქს. 1 კგ.
- მართვა: სრულად ავტონომიური.
- ხაზი: შავი, 15 მმ, თეთრ ზედაპირზე.
- EDF: დაშვებულია.
- მონაწილეები: ერთ ოპერატორს 2 რობოტამდე.
ჩვენი Line Follower Classic
- ზომა და წონა: 30×30 სმ ყუთში უნდა ეტეოდეს, 3 კგ-მდე.
- მართვა: საკუთარი პროგრამით, დისტანციური მართვის გარეშე.
- მონაწილეები: 14 წლიდან, გუნდში 2–5 წევრი.
- ხაზი და EDF: ჩემპიონატის 2026 წლის ანგარიშში მითითებული არ არის.
RoboChallenge-ის ტრასა და ცდები
- მოედანი 4.14×2.80 მ-ია, სტარტი და ფინიში ერთ წერტილშია;
- ხაზები არ იკვეთება, მეზობელი მონაკვეთები ერთმანეთისგან და მოედნის კიდიდან მინიმუმ 15 სმ-ითაა დაშორებული;
- მოსახვევის მინიმალური რადიუსი 75 მმ-ია, მწვავე კუთხე კი 70°-ზე ნაკლები არ არის;
- ტრასის დამახსოვრება (mapping) აკრძალულია (ასეთ შემთხვევაში ტრასას შეცვლიან), ამიტომ რობოტი მას რეალურ დროში „კითხულობს“;
- ერთი გარბენი მაქსიმუმ 3 წუთია; პირველ 120 წუთში ყველა რობოტს 3-მდე ცდა აქვს, ბოლო 60 წუთში კი საუკეთესო ათეულს 10-მდე დამატებითი ცდა;
- ხაზის პირველად დაკარგვისას რობოტი სტარტიდან იწყებს, მეორედ დაკარგვისას კი დრო 3:00-ად ჩაითვლება;
- რეიტინგს თითოეული რობოტის საუკეთესო დრო განსაზღვრავს.
RoboChallenge-ის სხვა Line Follower კლასები
RoboChallenge 2026-ზე ექვსი ასეთი კლასია. ოფიციალური წესების მიხედვით, სტანდარტულის გარდა:
- Kids: 18 წლამდე მონაწილეებისთვის, იგივე 25×25 სმ და 1 კგ; EDF-ზე წესები ურთიერთგამომრიცხავია, ამიტომ ორგანიზატორთან დააზუსტეთ;
- Enhanced: ხაზში 10 სმ-იანი წყვეტა, შემოსავლელი აგური და საქანელა (seesaw);
- Turbo: EDF სავალდებულოა, ტრასაზე კი მარყუჟის (loop) მონაკვეთებია;
- Advanced: EDF სავალდებულოა და რობოტი ჭერზეც მოძრაობს თავდაყირა, შავ ზედაპირზე დახატულ თეთრ ხაზზე;
- NXP Track Follower: ავტონომიური მანქანები 55 სმ სიგანის ტრასაზე, კიდეებზე 2 სმ-იანი შავი ხაზებით და გზაჯვარედინებით.
Kavtazi: საქართველოს ჩემპიონი ხაზზე მავალი რობოტების კატეგორიაში
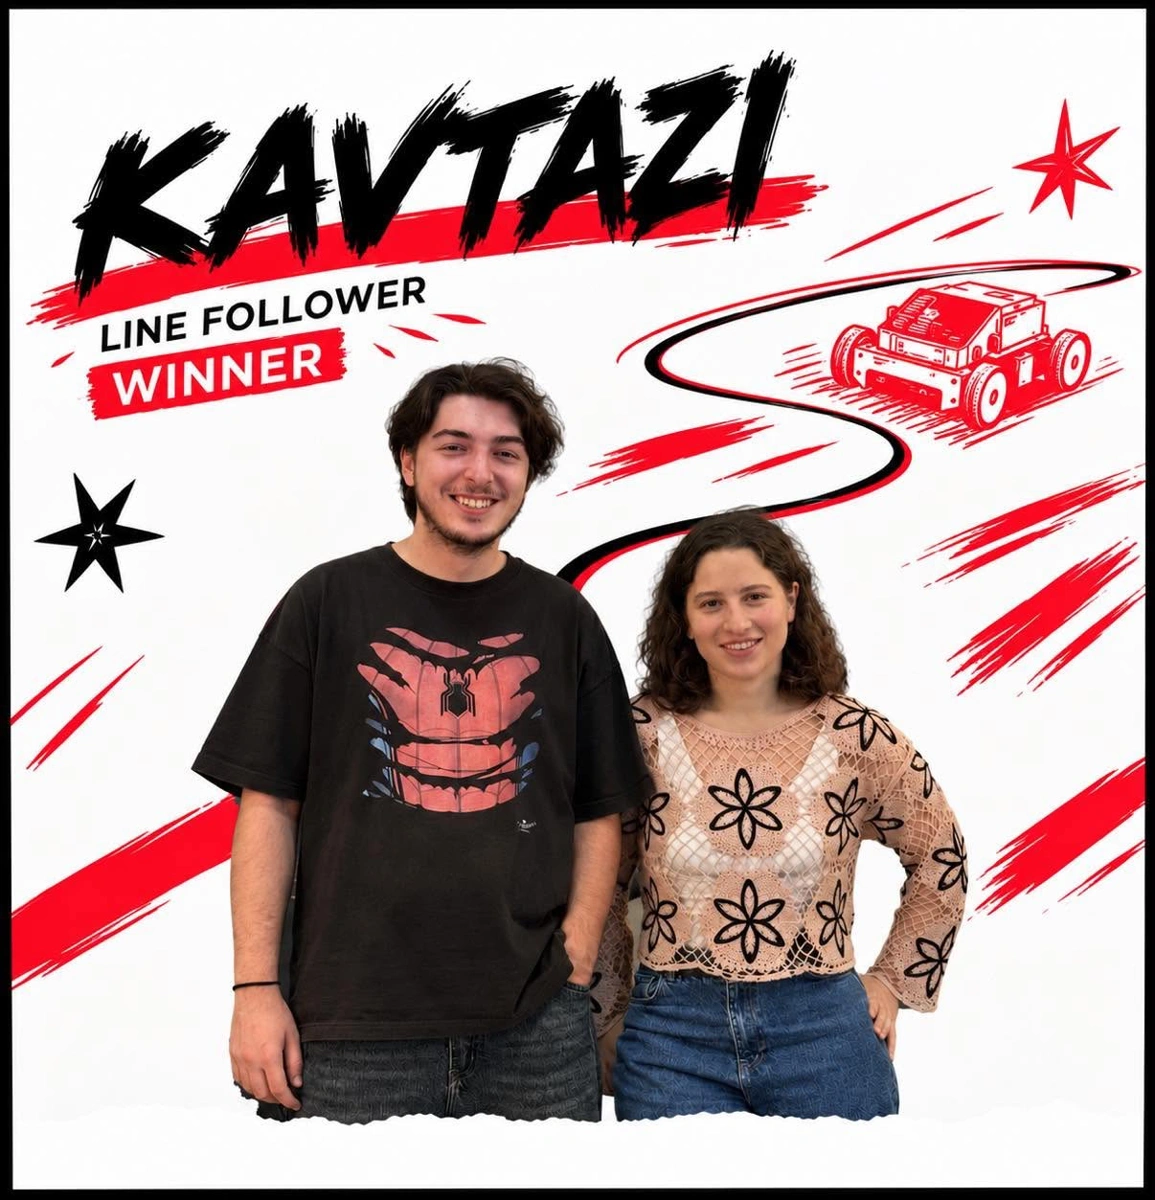
2026 წლის 20 ივნისს თბილისში, Radio City | District 4-ში, ჩვენმა ასოციაციამ საქართველოს STEAM და რობოტიკის ჩემპიონატი გამართა. Line Follower კატეგორიაში გაიმარჯვა გუნდმა Kavtazi, რომლის წევრებიც არიან რატი გოგიჩაშვილი და ნინო მეშველიანი. ყველა გამარჯვებული ნახეთ სტატიაში საქართველოს რობოტიკის ჩემპიონატი 2026: გამარჯვებულები.
SUMO და Line Follower კატეგორიების სამმა გამარჯვებულმა გუნდმა საქართველოს წარმოდგენის უფლება მოიპოვა RoboChallenge 2026-ზე, რომელიც 30 ოქტომბრიდან 1 ნოემბრამდე ბუქარესტში, POLITEHNICA-ს უნივერსიტეტში იმართება. საქართველოს ეროვნული ნაკრები ამ შეჯიბრებაში პირველად მონაწილეობს. Kavtazi-სთან ერთად ნაკრებშია RageByte, Mega Sumo-ს გამარჯვებული, და Kokadama, Mini Sumo-ს გამარჯვებული (იხილეთ ჩვენი სტატიები Mega Sumo რობოტი და Mini Sumo რობოტი).
ეს სტატია 2026 წლის 31 ოქტომბერს, შეჯიბრების მიმდინარეობისას დავწერეთ, ამიტომ შედეგები აქ ჯერ არ არის. ნაკრებზე მეტი წაიკითხეთ სტატიებში საქართველოს ნაკრები RoboChallenge 2026-ზე და როგორ დავეხმაროთ ნაკრებს.
ხშირი შეცდომები და სტარტის წინა ჩეკლისტი
- სწორზე ზიგზაგობს: დიდი Kp ან პატარა Kd; Kp შეამცირეთ, Kd გაზარდეთ.
- მწვავე კუთხეში გადავარდება: ზედმეტი სიჩქარე, ვიწრო მწკრივი; ბოლო მხარის დამახსოვრება, შენელება.
- ძრავები ზუზუნებს: ზედმეტი Kd, ხმაური; Kd შეამცირეთ, წაკითხვები გააშუალეთ.
- სახლში მუშაობს, შეჯიბრებაზე არა: სხვა განათება და ზედაპირი; კალიბრაცია ადგილზე.
- ბატარეის ბოლოს სხვანაირად მოძრაობს: ძაბვის ვარდნა; PWM-ის შესწორება ძაბვით.
- მოსახვევში სრიალებს: მტვრიანი საბურავი, ზედმეტი წონა; გაწმენდა, მსუბუქი შასი, EDF.
სტარტამდე შეამოწმეთ: სენსორები ზედაპირიდან 2–3 მმ-ზეა, ყველა ერთ სიმაღლეზე, და კალიბრაცია ოფიციალურ ტრასაზე ჩატარდა; ბატარეა დამუხტულია, საბურავები სუფთაა, დებაგის კოდი გამორთულია; PID-ის ბოლო მომუშავე პარამეტრები ცალკეა შენახული; რობოტი ზომის ჩარჩოში ეტევა და წონის ზღვარს არ აჭარბებს.
რჩევები ვარჯიშისთვის
- სიჩქარე მხოლოდ მაშინ აწიეთ, როცა რობოტი ტრასას ათჯერ ზედიზედ უშეცდომოდ გადის.
- ერთ ცდაზე მხოლოდ ერთი პარამეტრი შეცვალეთ.
- ყველაზე მკვეთრი მოსახვევი ცალკე, მოკლე ტრასაზე ივარჯიშეთ: ხაზი ყველაზე ხშირად იქ იკარგება.
უსაფრთხოება: LiPo ბატარეა და EDF ტურბინა
არასწორი მოპყრობისას LiPo ბატარეა შეიძლება გაიბეროს ან აალდეს. პენსილვანიის უნივერსიტეტის უსაფრთხოების ჩეკლისტიდან მთავარი:
- დამუხტეთ ხარისხიანი დამტენით, მიერთებული დაბალანსების (balance) კაბელით, გაგრილებული ბატარეა;
- დასამუხტი ბატარეა არასოდეს დატოვოთ უყურადღებოდ და LiPo-ს უსაფრთხო ჩანთაში დამუხტეთ;
- უჯრედის ძაბვა 3.0 ვოლტზე დაბლა არ ჩამოიყვანოთ: დააყენეთ ძაბვის მონიტორი ან სიგნალიზაცია;
- შესანახად დატოვეთ დაახლოებით 3.8 ვოლტი უჯრედზე;
- გაბერილი ბატარეა აღარ გამოიყენოთ და საწვავი მასალებისგან მოშორებით შეინახეთ.
EDF-ის ფრთები ძალიან სწრაფად ბრუნავს: ტურბინას თითებით არ მიეკაროთ, ჩართვამდე რობოტი მყარად დაიჭირეთ, თმა შეიკარით, დამცავი სათვალე გაიკეთეთ, რობოტზე მუშაობისას კი ბატარეა გამორთეთ. ბავშვები ასეთ რობოტზე მხოლოდ ზრდასრულის ზედამხედველობით უნდა მუშაობდნენ.
ხშირად დასმული კითხვები
რამდენი სენსორი სჭირდება ხაზზე მავალ რობოტს?
ნელი პირველი რობოტისთვის ორი სენსორიც საკმარისია, PID-ისთვის კი 8 სენსორიანი მწკრივი სჯობს, რადგან ხაზის ზუსტ მდებარეობას იძლევა. მთავარია, სენსორებს შორის მანძილი ხაზის სიგანეზე (ხშირად 15 მმ) ნაკლები იყოს.
რა არის PID რეგულატორი მარტივად?
ფორმულა, რომელიც ცდომილებიდან შესწორებას ითვლის: P რეაგირებს გადახრის სიდიდეზე, I დაგროვილ გადახრაზე, D კი გადახრის ცვლილების სიჩქარეზე. ხაზზე მავალ რობოტში ძირითად სამუშაოს P და D ასრულებს. სხვა ტერმინები ნახეთ ჩვენს რობოტიკის ლექსიკონში.
რატომ კარგავს რობოტი ხაზს მკვეთრ მოსახვევში?
ყველაზე ხშირად სიჩქარე ზედმეტია, ან მწკრივი ვიწროა და ხაზი მის საზღვრებს გარეთ რჩება. დაგეხმარებათ ბოლო მხარის დამახსოვრება, შენელება მოსახვევის წინ, უფრო ფართო მწკრივი და უკეთესი მოჭიდება.
ვის შეუძლია საქართველოს რობოტიკის ჩემპიონატში მონაწილეობა?
ჩვენს 2026 წლის ჩემპიონატზე მონაწილეობა 14 წლიდან ნებისმიერ დაინტერესებულს შეეძლო, სასკოლო გუნდებსაც, გუნდში 2–5 წევრით, ხოლო რობოტი დავალებას საკუთარი პროგრამით ასრულებდა. მომდევნო შეჯიბრებებს ვაცხადებთ ჩვენს შეჯიბრებების გვერდზე და Facebook-ზე.
შემდეგი ნაბიჯი
ხაზზე მავალ რობოტში სენსორი, ალგორითმი და მექანიკა ერთ პატარა მანქანაშია და ყოველი გაუმჯობესება წამზომზე ჩანს. დასაწყისისთვის საკმარისია Arduino, ორი TCRT5000 სენსორი, ორი ძრავა და დრაივერი (ჩემი პირველი რობოტი, შემდეგ ჩვენი ხაზზე მავალი რობოტის აწყობის გზამკვლევი). შემდეგ გადადით მწკრივზე, P-ზე და ბოლოს D-ზე.
როცა რობოტი ტრასას უშეცდომოდ გადის, მოიყვანეთ ის ჩვენს შეჯიბრებებზე. ჩვენი მომდევნო ღონისძიებაა ROBO BATTLE 2026, 21–28 ნოემბერს: დეტალები ROBO BATTLE 2026-ის გზამკვლევშია. Kavtazi-სა და მთელი ნაკრების შედეგებისთვის ბუქარესტიდან გამოგვყევით Facebook-ზე.
წყაროები
- Line Follower: regulation, RoboChallenge
- საქართველოს რობოტიკის ჩემპიონატი: SUMO და Line Follower, GRA
- საქართველოს რობოტიკის ნაკრები RoboChallenge 2026-ზე, GRA
- TCRT5000, TCRT5000L: Reflective Optical Sensor with Transistor Output, Vishay
- QTR-8A Reflectance Sensor Array, Pololu
- 3pi Robot User's Guide: Advanced Line Following with PID Control, Pololu
- Micro Metal Gearmotors, Pololu
- Lithium Polymer Battery Use Checklist, University of Pennsylvania EHRS
- ფოტო: Celesta IITPatna, CC BY-SA 4.0, Wikimedia Commons.