En

შესავალი
რა არის რობოტიკა და საიდან დავიწყოთ
ჩემი პირველი რობოტი არ უნდა იყოს დიდი ან ძვირი. მთავარია, იმუშაოს — და ყოველ ჯერზე, როცა არ იმუშავებს, რაიმე ახალი გასწავლოთ. ეს გზამკვლევი მათთვისაა, ვისაც სურს გაიგოს, როგორ ვისწავლოთ რობოტიკა ნულიდან: მოსწავლეებისთვის, სტუდენტებისთვის, მშობლებისა და მასწავლებლებისთვის.
რობოტიკა სამ სფეროს აერთიანებს: მექანიკას (კორპუსი, ბორბლები, მოტორები), ელექტრონიკას (სენსორები, დაფები, სადენები, ბატარეები) და პროგრამირებას (ინსტრუქციები, რომლებიც განსაზღვრავს, რას გააკეთებს რობოტი). ნებისმიერი რობოტი — სასკოლო ხაზის მიმდევრიდან ქარხნის რობოტ-მანიპულატორამდე — ერთსა და იმავე ციკლს იმეორებს:
- აღქმა — სენსორები გარემოს ზომავს: ხაზს იატაკზე, კედელს, მოწინააღმდეგეს;
- გადაწყვეტილება — კონტროლერი სენსორების ჩვენებებს კითხულობს და წყვეტს, რა გააკეთოს;
- მოქმედება — მოტორები რობოტს ამოძრავებს, გარემო იცვლება და ციკლი თავიდან იწყება.
ამიტომაა რობოტიკა ტექნოლოგიების სამყაროში შესვლის ერთ-ერთი საუკეთესო გზა: თქვენი დაწერილი კოდი რეალურ სამყაროში მოქმედებს, შეცდომას კი მაშინვე ხედავთ. რობოტის აწყობა ტექნოლოგიურ აზროვნებას გასწავლით — ამოცანის ნაწილებად დაშლას, ცდასა და გაუმჯობესებას.
საქართველოს რობოტიკის ასოციაცია (GRA) რობოტების სასკოლო შეჯიბრებს 2022 წლის დეკემბრიდან ატარებს — იხილეთ ჩვენი ჩემპიონატები წლების მიხედვით.
რობოტის ნაწილები: სენსორები, კონტროლერი, მოტორები და კვება
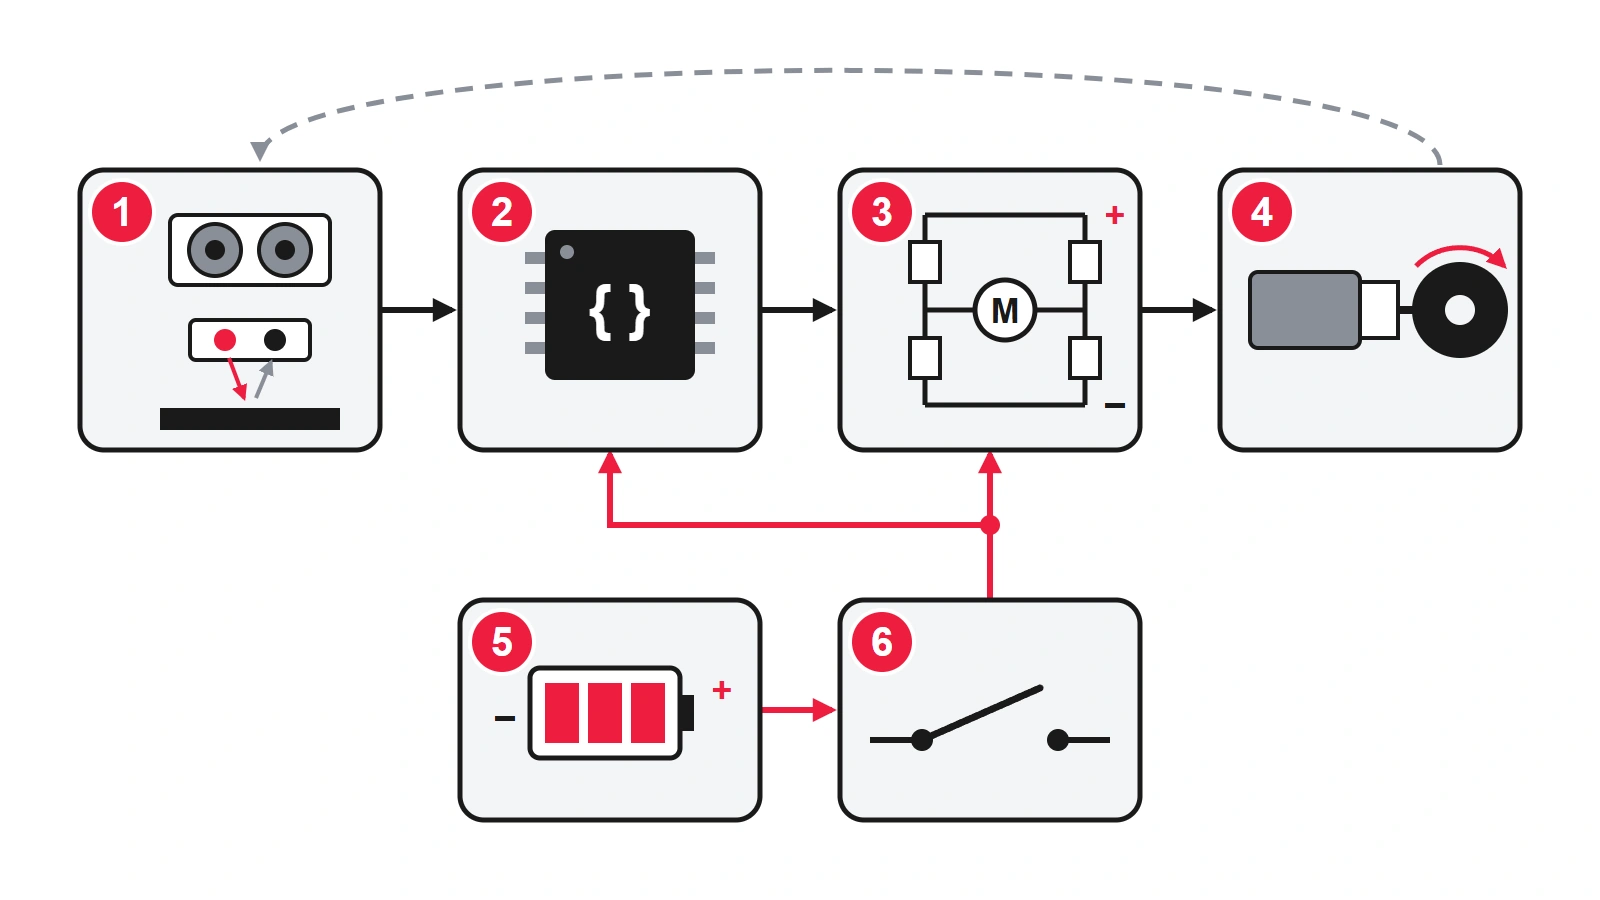
პირველ დიაგრამაზე მარტივი მოძრავი რობოტია:
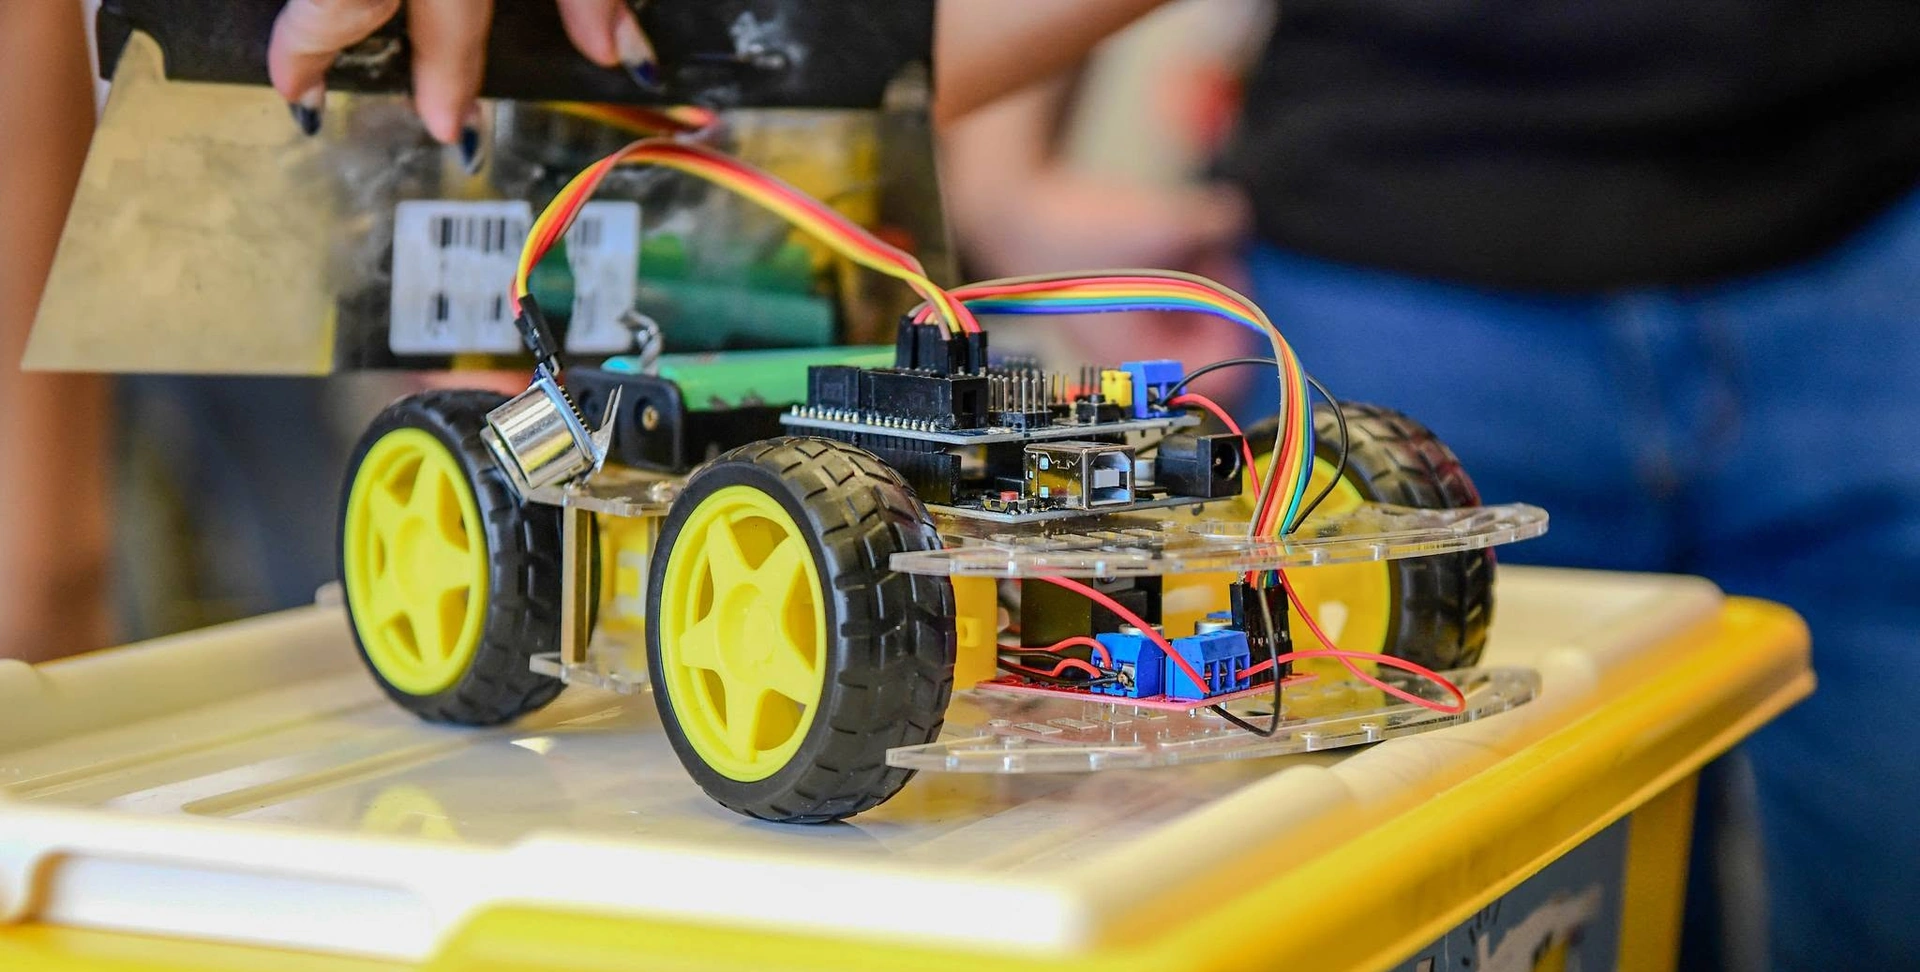
- სენსორები — რობოტის გრძნობის ორგანოები. ულტრაბგერითი მანძილის სენსორი (ultrasonic) ექოს დროით ზომავს, რა მანძილზეა კედელი; ინფრაწითელი არეკვლის სენსორი (IR, TCRT5000 / QTR-ის ტიპის) იატაკს ინფრაწითელ სინათლეს ანათებს და შავ ხაზს თეთრი ზედაპირისგან არჩევს. ღილაკები, გიროსკოპები და კამერებიც სენსორებია.
- კონტროლერი — პატარა კომპიუტერი: ჩვეულებრივ მიკროკონტროლერის დაფა (Arduino-ს ან ESP32-ის ტიპის), კამერისთვის კი — ერთდაფიანი კომპიუტერი (single-board computer). ის თქვენს პროგრამას ციკლში, წამში ბევრჯერ ასრულებს.
- მოტორის დრაივერი (motor driver) — მიკროკონტროლერის პინი მხოლოდ რამდენიმე მილიამპერს იძლევა, მოტორს კი გაცილებით მეტი სჭირდება. დრაივერი (H-ხიდი, H-bridge) ბატარეის დენს მოტორს წინ ან უკან მიმართულებით აწვდის, სიჩქარეს კი PWM-ით — სწრაფი ჩართვა-გამორთვის იმპულსებით — არეგულირებს.
- მოტორები — ჩვეულებრივ, პატარა მუდმივი დენის რედუქტორიანი მოტორები (gear motor): რედუქტორი სიჩქარის ხარჯზე ძალას — მაბრუნ მომენტს (torque) — ზრდის. სერვომოტორი (servo) მითითებულ კუთხეზე ბრუნდება, ბიჯური მოტორი (stepper) — ზუსტი ბიჯებით.
- ბატარეა — AA/NiMH ელემენტები, Li-ion ელემენტები ან LiPo აკუმულატორი.
- ჩამრთველი — ერთი ჩამრთველი, რომელიც მთელ კვებას თიშავს და ადვილად მისაწვდომია.
შავი ისრები სიგნალებია, წითელი ხაზები — კვება. წყვეტილი ისარი ციკლს კრავს: რობოტი მოძრაობს და მისი სენსორები უკვე ახალ გარემოს ხედავს.
ჩემი პირველი რობოტი: ორბორბლიანი რობოტი ნაბიჯ-ნაბიჯ
კლასიკური პირველი რობოტი ორი წამყვანი ბორბლითა და უკან თავისუფლად მოგორავე ბურთულით (caster) იწყობა. ის ტანკივით უხვევს — ამას დიფერენციალური ამძრავი (differential drive) ჰქვია. მეორე დიაგრამაზე:
- ულტრაბგერითი სენსორი წინ;
- ორი ინფრაწითელი ხაზის სენსორი ქვემოთ, ხაზის ორივე მხარეს თითო;
- კონტროლერის დაფა;
- მოტორის დრაივერი;
- ორი რედუქტორიანი მოტორი ბორბლებით (N20 ან ყვითელი „TT“ ტიპის);
- საყრდენი ბურთულა;
- ბატარეა, დაბლა დამაგრებული;
- კვების ჩამრთველი;
- წითელი ისრები: როცა მარცხენა ბორბალი მარჯვენაზე სწრაფად ბრუნავს, რობოტი მარჯვნივ უხვევს — მთელი მართვა სწორედ ესაა.
ააწყვეთ ეტაპობრივად და ყოველი ნაბიჯი შეამოწმეთ:
- დაამაგრეთ მოტორები, ბორბლები და ბურთულა ბრტყელ შასიზე (ნაკრების ფირფიტა, ფანერა ან 3D პრინტერზე დაბეჭდილი ფირფიტა).
- ატვირთეთ დაფაზე მაგალითი Blink — ასე დარწმუნდებით, რომ ხელსაწყოები მუშაობს.
- შეაერთეთ მოტორის დრაივერი და თითოეული ბორბალი ცალ-ცალკე წინ და უკან აამოძრავეთ.
- დაამატეთ ჩამრთველი და ბატარეა; ჩართვამდე პოლარობა ორჯერ შეამოწმეთ.
- რობოტს კვადრატი შემოატარეთ — ნახავთ, რამდენად განსხვავდება ორი „ერთნაირი“ მოტორი.
- დაამატეთ მანძილის სენსორი: რობოტი კედლის წინ უნდა გაჩერდეს ან მოუხვიოს.
- დაამატეთ ხაზის სენსორები: რობოტი ღია ფერის იატაკზე დაკრულ შავ იზოლენტს უნდა მიჰყვეს.
კარგი ორიენტირია GRA-ს სასკოლო შეჯიბრება: 2026 წლის წესებით, რობოტის წონა 1 კგ-ს არ უნდა აღემატებოდეს, ის 180 × 280 მმ ზომის ყუთში უნდა ეტეოდეს და „start“ ღილაკზე დაჭერიდან 5 წამში უნდა დაიძრას.
ბატარეის უსაფრთხოება: Li-ion და LiPo ელემენტები მხოლოდ შესაბამისი დამტენით დატენეთ (LiPo-სთვის — ბალანსური დამტენით, balance charger) და დასატენად არასოდეს დატოვოთ უყურადღებოდ; არ შეაერთოთ მოკლედ და ბოლომდე არ დაცალოთ; გაბერილი ან დაზიანებული ბატარეა აღარ გამოიყენოთ.
რა ვისწავლოთ: ელექტრონიკა, პროგრამირება, მექანიკა და რჩილვა
ყველაფრის წინასწარ სწავლა საჭირო არ არის — ისწავლეთ ის, რაც თქვენს რობოტს ახლა სჭირდება. გონივრული თანმიმდევრობა:
- ელექტრონიკის საფუძვლები — ძაბვა, დენი და წინაღობა (ომის კანონი), რატომ სჭირდება შუქდიოდს (LED) რეზისტორი, როგორაა შიგნიდან შეერთებული სამონტაჟო დაფა (breadboard), ციფრული და ანალოგური სიგნალები, PWM. იყიდეთ იაფი მულტიმეტრი და ყოველდღე გამოიყენეთ: „მკვდარ“ რობოტებს უმეტესად მოშვებული სადენი ან დამჯდარი ბატარეა აქვს.
- პროგრამირება — უმცროსი მოსწავლეებისთვის კარგი დასაწყისია ბლოკური პროგრამირება (Scratch-ის მსგავსი რედაქტორები); შემდეგ — Arduino-ს C++: ცვლადები, პირობები, ციკლები, ფუნქციები, სენსორის წაკითხვა, დროის თვლა delay()-ს გარეშე. მოგვიანებით მდგომარეობების მანქანა (state machine) — ძებნა → მიყოლა → გაჩერება — ნებისმიერი რობოტის პროგრამას დაალაგებს.
- მექანიკა — მაბრუნი მომენტი და სიჩქარე, გადაცემათა რიცხვი (gear ratio), სიმძიმის ცენტრი, ბორბლების მოჭიდება, ვიბრაციისგან დამცავი საკეტიანი ქანჩები და ადვილად შესაცვლელი ნაწილები.
- რჩილვა — უბრალოდ დაგრეხილი სადენები ადრე თუ გვიან წყდება. ისწავლეთ სადენის მოკალვა, გაახურეთ შეერთების ადგილი და არა კალა (solder), შეერთება კი თერმომილით (heat-shrink) დაფარეთ.
რჩილვის უსაფრთხოება: სარჩილავის წვერი დაახლოებით 350 °C-ია — ყოველთვის სადგამზე დადეთ; იმუშავეთ განიავებულ ოთახში (ფლუსის კვამლი სასუნთქ გზებს აღიზიანებს); დეტალების ფეხების მოჭრისას დამცავი სათვალე გაიკეთეთ; მუშაობის შემდეგ ხელები დაიბანეთ.
ელექტრონიკის კურსი ან რობოტიკის წრე ამ გზას მნიშვნელოვნად აჩქარებს, თუმცა უფასო გაკვეთილები და მუდმივი პრაქტიკაც შედეგს იძლევა.
როგორი უნდა იყოს კარგი რობოტიკის კურსი
საქართველოში რობოტიკის კურსს ბევრი სკოლა, წრე და სასწავლო ცენტრი გთავაზობთ. როცა ირჩევთ — საკუთარი თავისთვის თუ შვილისთვის — შეამოწმეთ:
- პრაქტიკა პირველივე გაკვეთილიდან — ყოველი მოსწავლე (ან წყვილი) ნამდვილ რობოტზე მუშაობს;
- ელექტრონიკა და პროგრამირება ერთად — კურსი სქემასაც ხსნის და არა მხოლოდ კოდის ბლოკებს;
- განვითარების გზა — ბლოკებიდან ტექსტურ კოდამდე, მზა ნაკრებიდან საკუთარ დიზაინამდე;
- პროექტები და გამოწვევები — ხაზი, ლაბირინთი, SUMO-ს რინგი: კონკრეტული მიზნით ცალკეულ სავარჯიშოებზე სწრაფად სწავლობთ;
- პატარა ჯგუფები და საკმარისი აღჭურვილობა — რიგში ლოდინი სწავლა არ არის;
- სახელოსნოს უსაფრთხო ჩვევები — ბატარეები, რჩილვა, ხელსაწყოები;
- გუნდური მუშაობა და საკუთარი რობოტის წარდგენა;
- ნამდვილი ღონისძიება ბოლოს — სასკოლო შეჯიბრი ან ჩემპიონატი კურსს მკაფიო ვადას აძლევს.
კარგი რობოტიკის სასწავლო კურსის შემდეგ მომდევნო რობოტს მასწავლებლის გარეშეც ააწყობთ.
სად ვივარჯიშოთ: სკოლის გუნდი, წრე და რობოტიკის შეჯიბრები
რობოტი ვადებით უმჯობესდება. რამდენიმე გზა:
- სკოლის გუნდი — 2–5 მოსწავლე და მასწავლებელი ან მენტორი. ჩვენი გზამკვლევი სასკოლო რობოტიკა: როგორ დავიწყოთ სკოლაში ხაზის მიყოლის, ზიგზაგისა და ლაბირინთის ამოცანებს ხსნის.
- სასკოლო შეჯიბრი — 2026 წელს GRA-ს სასკოლო რობოტების შეჯიბრება VII–XII კლასების მოსწავლეებისთვის ზიგზაგსა და ლაბირინთში ჩატარდა და სკოლებისთვის უფასო იყო.
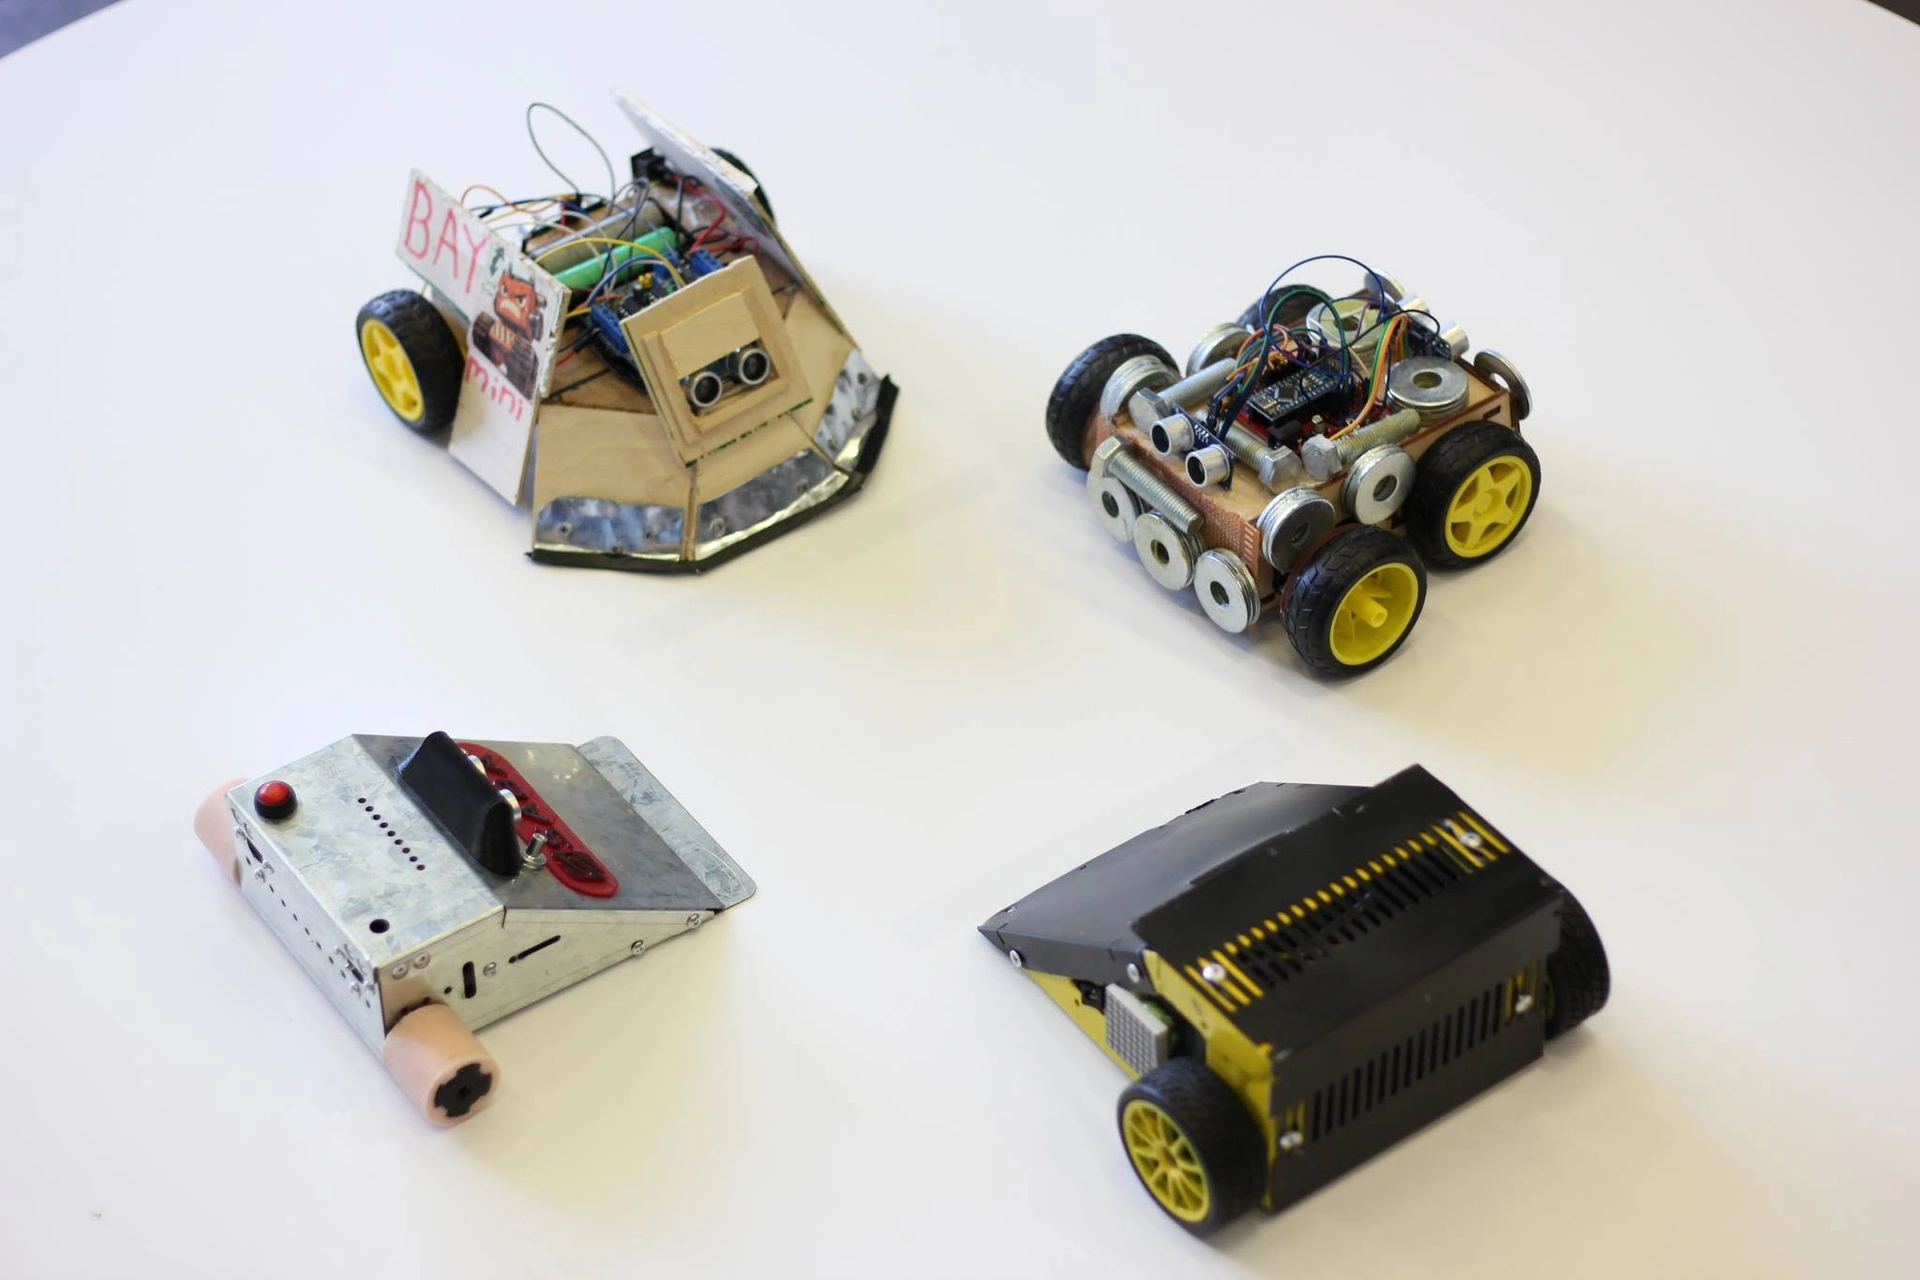
- SUMO და Line Follower — ავტონომიური რობოტები უფროსკლასელებისა და სტუდენტებისთვის; GRA-ს 2026 წლის წესებით, მონაწილეობა 14 წლიდან შეეძლო ყველას, სასკოლო გუნდებსაც. წაიკითხეთ ჩვენი SUMO გზამკვლევი და 2026 წლის ჩემპიონატის შესახებ.
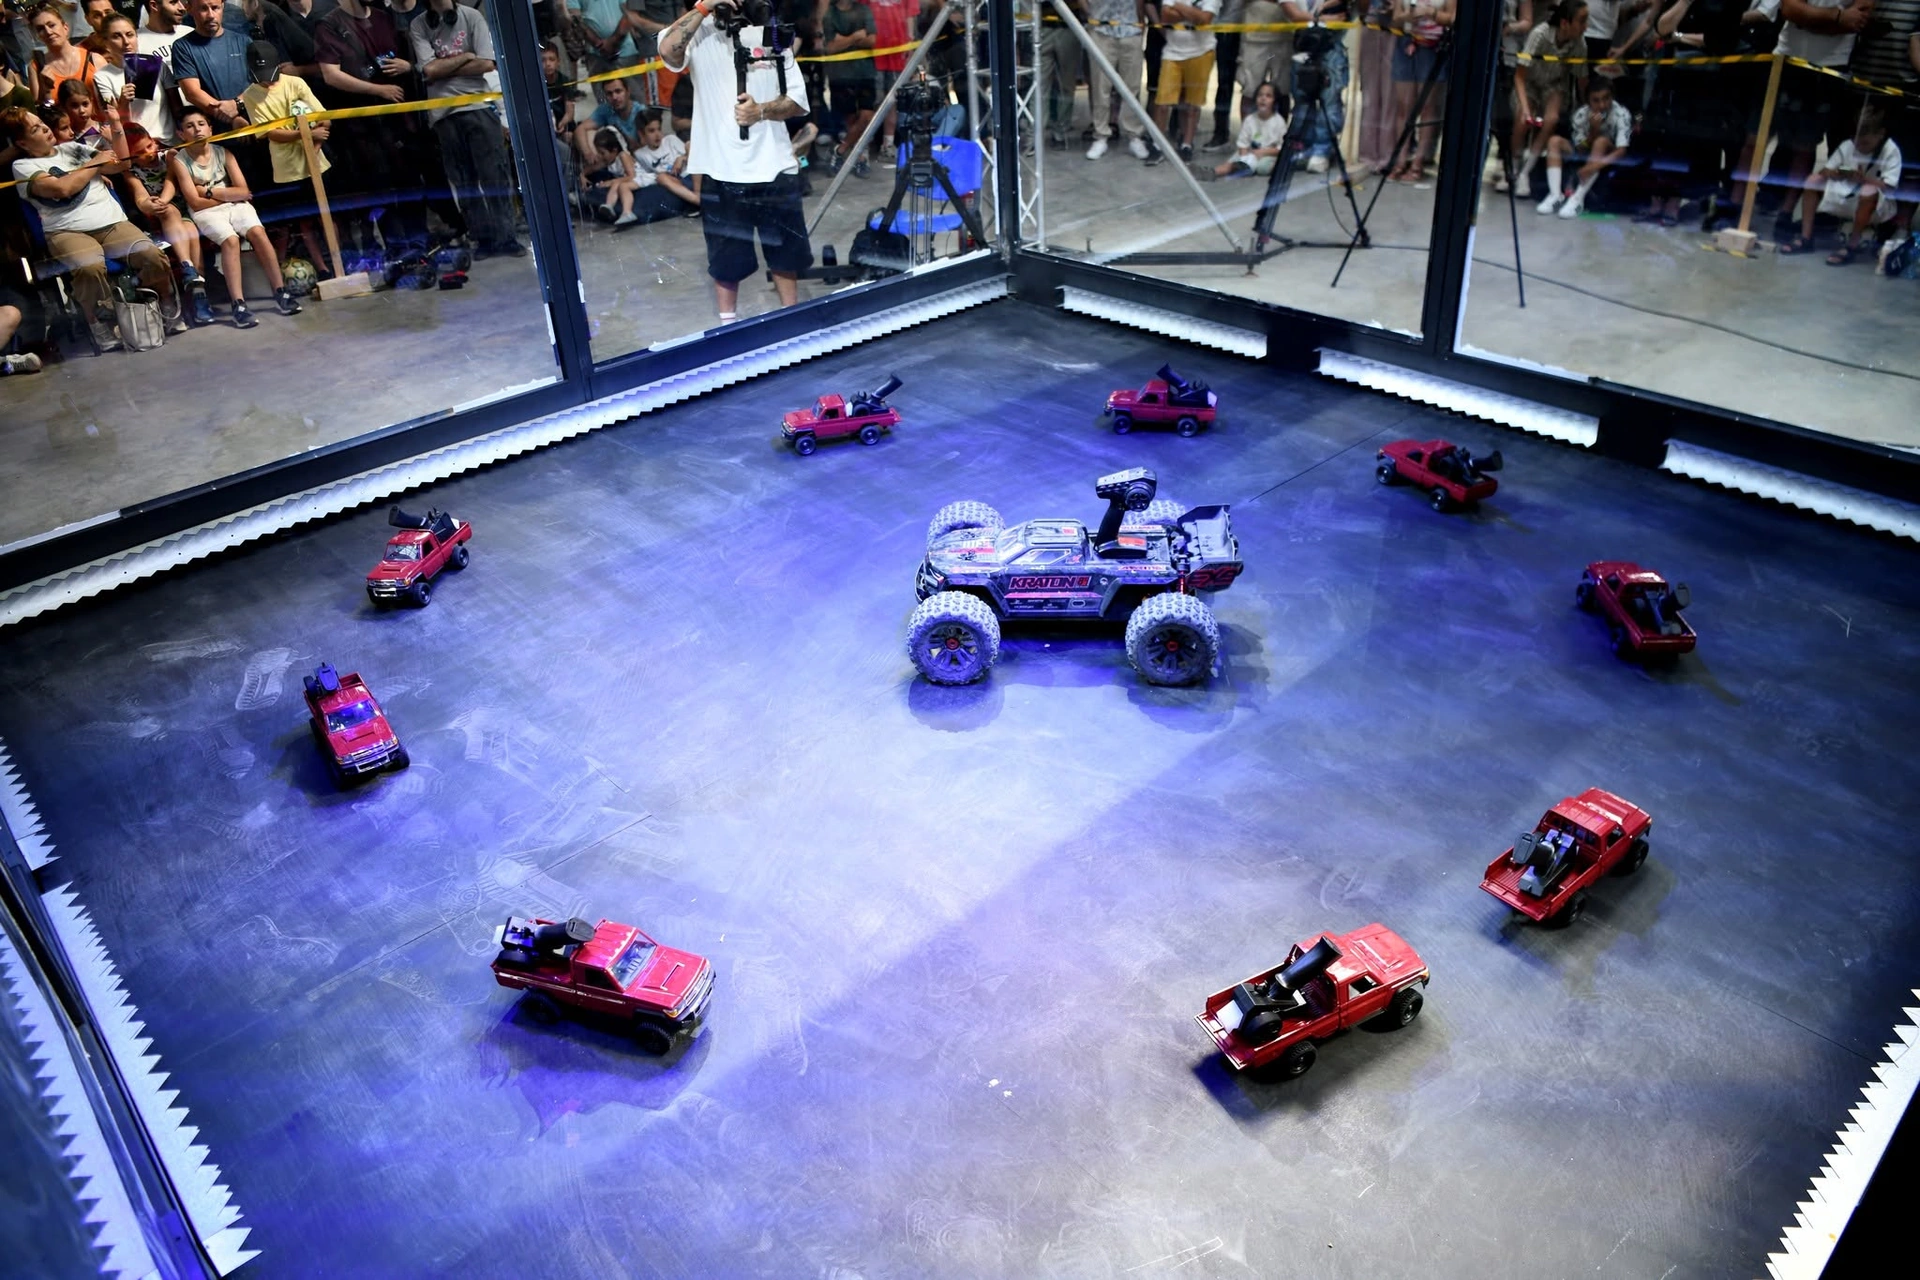
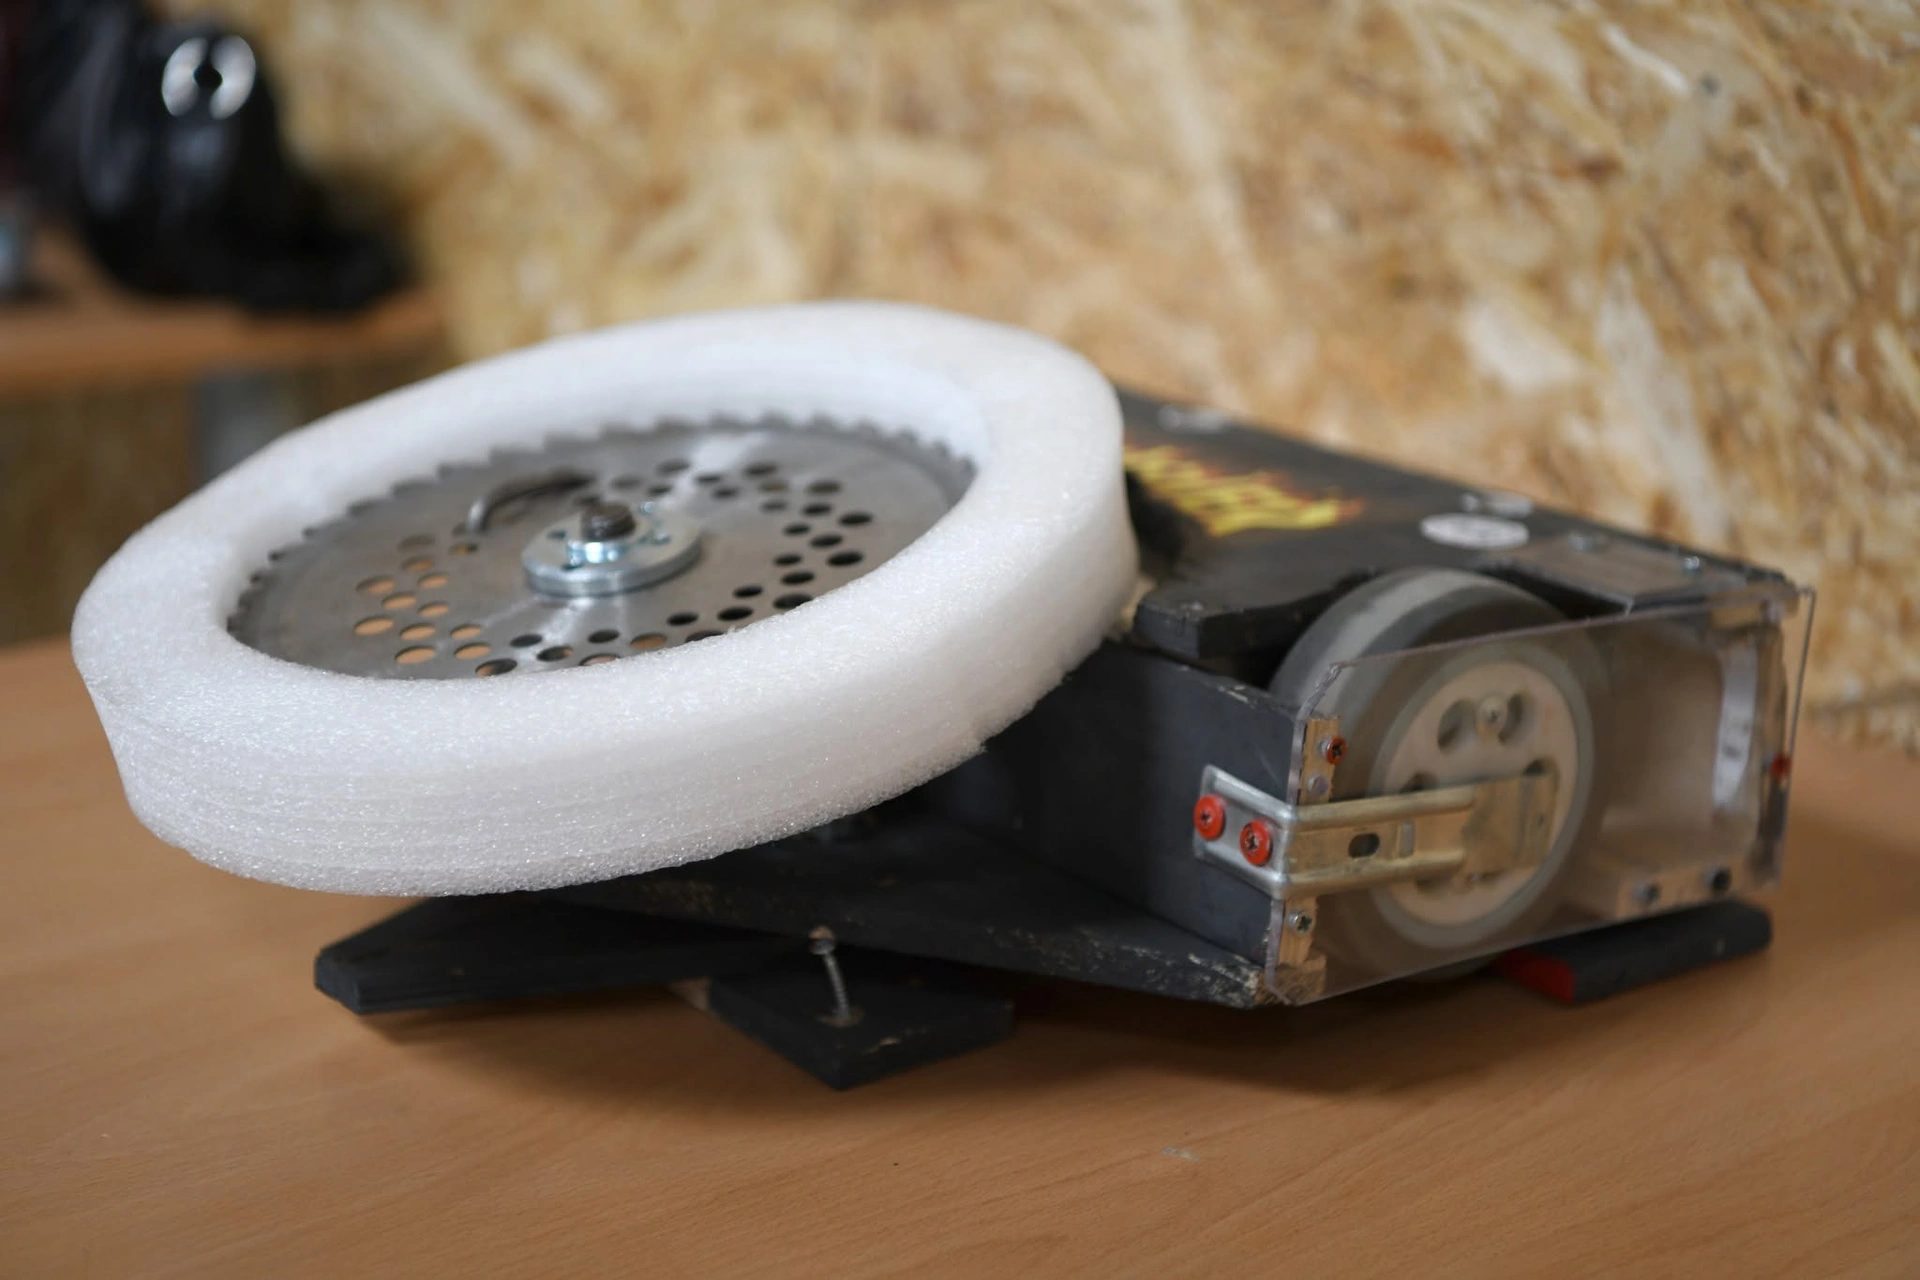
- საბრძოლო რობოტები — დისტანციურად მართვადი მანქანები გამოცდილი გუნდებისთვის: წონითი კატეგორიები, გუნდი და უსაფრთხოება და ROBO BATTLE 2026 — 2026 წლის 21 ნოემბერს, თბილისში, პირველად საერთაშორისო ფორმატით.
- RC მანქანები — RC მანქანების ჩემპიონატი 2026.
ჩვენს ღონისძიებებზე გუნდებსა და მენტორებს გაიცნობთ, GRA-ს ქსელში კი ის სკოლები და ორგანიზაციებია, რომლებთანაც ვთანამშრომლობთ. მოხალისედ ჩართვა შეჯიბრზე ასობით რობოტის ახლოდან ნახვის ყველაზე სწრაფი გზაა.
რა შემდეგ: გეგმა პირველი სამი თვისთვის
- ააწყვეთ ორბორბლიანი რობოტი და კვადრატი შემოატარეთ.
- ასწავლეთ, რომ ხაზს მიჰყვეს და კედლის წინ გაჩერდეს.
- შეუერთდით გუნდს ან შექმენით ახალი და შეჯიბრების გვერდზე ერთი ღონისძიება მიზნად აირჩიეთ.
- მიმდინარე წესები ადრევე წაიკითხეთ — ყოველი ჩემპიონატი მათ საკუთარ გვერდზე აქვეყნებს — და რობოტი მათ მიხედვით ააწყვეთ.
ახალი პრაქტიკული გზამკვლევებიც მალე დაემატება — ყველა მათგანს „გზამკვლევების“ თეგით იპოვით.