En

რობოტიკის ლექსიკონი: რობოტი, მისი ნაწილები და მექანიკა
რა არის სენსორი, სერვო ან PID? ეს რობოტიკის ლექსიკონი 80 ტერმინს ხსნის ქართულად და ინგლისურად, თემების მიხედვით: მექანიკა, ელექტრონიკა, სენსორები, ძრავები, მართვა და დაპროგრამება, შეჯიბრები და უსაფრთხოება, 3D ბეჭდვა და რადიომართვა. თითო ტერმინს ერთი-ორი მარტივი წინადადება ახლავს, ბმული კი იმ გზამკვლევზე მიგიყვანთ, სადაც თემა დაწვრილებითაა ახსნილი. რობოტიკის ტერმინები ქართულად ჯერ კიდევ მკვიდრდება, ამიტომ ფრჩხილებში ინგლისური სახელიც წერია — სწორედ მას იპოვით მონაცემთა ფურცლებსა და ინსტრუქციებში.
დიაგრამაზე პატარა ორბორბლიანი რობოტია, ზემოდან: 1 — შასი; 2 — ხაზის სენსორების მწკრივი; 3 — ულტრაბგერითი სენსორი; 4 — კონტროლერი; 5 — ძრავის დრაივერი; 6 — რედუქტორიანი ძრავა; 7 — ენკოდერი; 8 — საბურავი (მოჭიდება); 9 — საყრდენი ბურთულა; 10 — LiPo აკუმულატორი; 11 — ჩამრთველი; 12 — ბორბლებს შორის მანძილი (W). ყველა მათგანი ქვემოთ, ლექსიკონშია.
- რობოტი (robot) — მანქანა, რომელიც სამყაროს სენსორებით აღიქვამს, პროგრამით წყვეტს, რა გააკეთოს, და ძრავებით მოქმედებს. → ჩემი პირველი რობოტი
- ავტონომიური რობოტი (autonomous robot) — საკუთარი პროგრამით მოქმედებს, ადამიანის მართვის გარეშე: სუმო, ხაზზე მავალი და ლაბირინთის რობოტები. მისი საპირისპიროა დისტანციურად მართვადი რობოტი (remote-controlled robot), რომელსაც ოპერატორი რადიოთი მართავს, მაგალითად, საბრძოლო რობოტი.
- სენსორი (sensor) — რობოტის „გრძნობის ორგანო“: მანძილს, შუქს, ბრუნს ან დახრას ელექტრულ სიგნალად აქცევს.
- კონტროლერი (controller) — რობოტის „ტვინი“: სენსორებს კითხულობს, პროგრამას ასრულებს და ძრავებს ბრძანებებს აძლევს. ჩვეულებრივ, მიკროკონტროლერიანი დაფაა.
- აქტუატორი (actuator) — ყველაფერი, რაც მოძრაობას ქმნის: ძრავა, სერვო, ელექტრომაგნიტი ან პნევმატიკური ცილინდრი.
- შასი (chassis) — რობოტის ჩარჩო ან ფირფიტა, რომელზეც ყველაფერი მაგრდება: ფანერა, აკრილი, ალუმინი ან 3D პრინტერზე დაბეჭდილი პლასტმასი.
მექანიკა — ბორბლები, კბილანები და ძალები:
- დიფერენციალური მართვა (differential drive) — ორი დამოუკიდებლად მართული ბორბალი: ერთნაირი სიჩქარე — პირდაპირ, განსხვავებული — მოხვევა, საპირისპირო — ადგილზე შემობრუნება. ასე მოძრაობს პატარა რობოტების უმეტესობა.
- ბორბლებს შორის მანძილი (track width) — მანძილი მარცხენა და მარჯვენა ბორბლის ცენტრებს შორის (W). ადგილზე 90°-ით შემობრუნებისას თითო ბორბალი π·W/4-ს გადის. → ლაბირინთის რობოტი
- საყრდენი ბურთულა (ball caster) — თავისუფლად მოგორავე ბურთულა, ორბორბლიანი რობოტის მესამე საყრდენი წერტილი.
- რედუქტორი და გადაცემათა რიცხვი (gearbox, gear ratio) — კბილანების კომპლექტი ძრავის სწრაფ, სუსტ ბრუნს ნელ, მაგრამ ძლიერ ბრუნად აქცევს. 50:1 ნიშნავს, რომ ძრავის ღერძი 50-ჯერ ბრუნავს, ბორბალი კი — ერთხელ.
- მაბრუნი მომენტი (torque) — ბრუნვის „ძალა“, ნიუტონ-მეტრებში (N·m); სერვოებზე ხშირად კგ·სმ-ში წერია. დიდი მომენტი მძიმე რობოტს ადვილად აძრავს და აჩქარებს.
- მოჭიდება (traction) — რამდენად კარგად ეჭიდება საბურავი ზედაპირს. რობოტი თავისი წონისა და ხახუნის კოეფიციენტის ნამრავლზე მეტი ძალით ვერ უბიძგებს — ამიტომ სუმოში საბურავები გადამწყვეტია. → როგორ ავაწყოთ სუმო რობოტი
- სიმძიმის ცენტრი (centre of gravity) — წერტილი, სადაც რობოტის მთელი წონა შეიძლება „თავმოყრილად“ ჩავთვალოთ. რაც უფრო დაბლაა, მით უფრო ძნელია რობოტის გადაბრუნება.
- საკისარი (bearing) — ღერძის საყრდენი ბურთულებით, რომელიც ხახუნს ამცირებს; საბრძოლო რობოტის მბრუნავ იარაღში დარტყმის დატვირთვასაც იღებს. → საბრძოლო რობოტის დაპროექტება
ელექტრონიკის ტერმინები
- ძაბვა (voltage) — „წნევა“, რომელიც დენს წრედში აძრავებს; იზომება ვოლტებში (V). Arduino Uno 5 ვოლტზე მუშაობს, ESP32 — 3,3 ვოლტზე.
- დენი (current) — ელექტრული მუხტის ნაკადი; იზომება ამპერებში (A). ძრავები ამპერებს მოიხმარს, სენსორები — მილიამპერებს (mA).
- წინაღობა (resistance) — რამდენად „უშლის“ მასალა დენს; იზომება ომებში (Ω).
- ომის კანონი (Ohm's law) — U = I·R: ძაბვა დენისა და წინაღობის ნამრავლია. მაგალითად, LED-ის რეზისტორი 5 ვოლტზე: (5 − 2) V / 0,015 A = 200 Ω. სიმძლავრე (power) კი P = U·I, ვატებში (W).
- მიწა (ground, GND) — წრედის საერთო „ნული“, რომლის მიმართაც ძაბვები იზომება. რობოტის ყველა ნაწილის GND ერთმანეთთან უნდა იყოს შეერთებული.
- მოკლე ჩართვა (short circuit) — „+“ და „−“ თითქმის წინაღობის გარეშე შეერთდა: დენი უზარმაზარია, სადენები ცხელდება, აკუმულატორი შეიძლება აალდეს.
- სამონტაჟო დაფა (breadboard) — დაფა ნახვრეტებით, რომელზეც სქემას რჩილვის გარეშე აწყობთ და ამოწმებთ.
- რეზისტორი (resistor) — დენს ზღუდავს ან ძაბვას ყოფს; მისი მნიშვნელობა ფერადი ზოლებით აწერია.
- შუქდიოდი (LED) — დიოდი, რომელიც ანათებს, როცა დენი მასში სწორი მიმართულებით გადის; ყოველთვის რეზისტორით ჩართეთ.
- კონდენსატორი (capacitor) — მუხტს ინახავს და ძაბვის მოკლე ვარდნებს ასწორებს; კონტროლერს ძრავების ხმაურისგან იცავს.
- ტრანზისტორი და MOSFET (transistor, MOSFET) — ელექტრონული ჩამრთველი: პატარა სიგნალით დიდ დენს რთავს და თიშავს. ძრავის დრაივერები MOSFET-ებისგან შედგება.
- ძაბვის სტაბილიზატორი (voltage regulator) — აკუმულატორის ცვალებად ძაბვას კონტროლერისა და სენსორებისთვის სტაბილურ 5 ან 3,3 ვოლტად აქცევს.
- ჩამრთველი და დნობადი მცველი (switch, fuse) — ჩამრთველი რობოტის კვებას რთავს და თიშავს; დნობადი მცველი დიდი დენისას დნება და წრედს წყვეტს, სანამ სადენები ან აკუმულატორი დაზიანდება.
- მულტიმეტრი (multimeter) — ზომავს ძაბვას, დენსა და წინაღობას და ამოწმებს შეერთებებს. პირველი ხელსაწყო, რომელიც რობოტიკაში დაგჭირდებათ.
- რჩილვა (soldering) — ნაწილების შეერთება გამდნარი კალით, დაახლოებით 300–350 °C-ზე. სარჩილავი სადგამზე, ოთახი განიავებული, თვალზე სათვალე.
- მონაცემთა ფურცელი (datasheet) — მწარმოებლის დოკუმენტი ნაწილის ძაბვებით, დენებით, პინებითა და ზომებით. სანამ რამეს შეაერთებთ, ჯერ ის წაიკითხეთ.
→ ყველაფერი დაწვრილებით — ელექტრონიკის საფუძვლები.
სენსორები: როგორ „ხედავს“ რობოტი
- ინფრაწითელი არეკვლის სენსორი და ხაზის სენსორების მწკრივი (IR reflectance sensor, line sensor array) — ინფრაწითელ შუქს ასხივებს და არეკლილს ზომავს: თეთრი ბევრს ირეკლავს, შავი — ცოტას. 5–8 ასეთი სენსორი ერთ რიგში ხაზის მდებარეობას ზუსტად ითვლის. → ხაზზე მავალი რობოტის აწყობა
- ულტრაბგერითი სენსორი (ultrasonic sensor) — მანძილს ხმის ექოთი ზომავს (HC-SR04-ის ტიპის); სუმოში მოწინააღმდეგეს ეძებს, ლაბირინთში — კედლებს.
- ToF სენსორი (time-of-flight) — მანძილს სინათლის ფრენის დროით ზომავს: ვიწრო სხივი, მილიმეტრული სიზუსტე. → ლაბირინთის რობოტი
- ენკოდერი (encoder) — ბორბლის ან ღერძის ბრუნს იმპულსებად ითვლის: რობოტმა იცის, რამდენი გაიარა და რა სიჩქარით მიდის.
- გიროსკოპი (gyroscope) — ზომავს, რა სიჩქარით ბრუნავს რობოტი; მისით ზუსტ მოხვევებს აკეთებენ.
- აქსელერომეტრი და IMU (accelerometer, IMU) — აქსელერომეტრი აჩქარებასა და დახრას ზომავს; IMU (inertial measurement unit) ერთ ჩიპში აქსელერომეტრსა და გიროსკოპს აერთიანებს.
- ანალოგური და ციფრული სიგნალი (analogue, digital signal) — ციფრულს ორი მნიშვნელობა აქვს (0 ან 1), ანალოგურს — ნებისმიერი შუალედური (Arduino-ს ანალოგური შესასვლელი 0–1023-ს კითხულობს). იხილეთ შემდეგი ნაწილის დიაგრამა, 1 და 2.
- კალიბრაცია (calibration) — სენსორის მორგება რეალურ პირობებზე: ხაზისა და ფონის მინიმუმისა და მაქსიმუმის დამახსოვრება, გიროსკოპის „ნულის“ გაზომვა სტარტამდე.
→ სენსორები საქმეში — როგორ ავაწყოთ სუმო რობოტი და SUMO შეჯიბრები დამწყებთათვის.
ძრავები, დრაივერები და კვება
- მუდმივი დენის ძრავა (DC motor) — უმარტივესი ძრავა: ძაბვას მიაწოდებთ — ბრუნავს, პოლარობას შეუცვლით — უკუღმა ბრუნავს.
- რედუქტორიანი ძრავა (gear motor) — DC ძრავა ჩაშენებული რედუქტორით, მაგალითად, პატარა N20. პატარა რობოტების უმეტესობა ასეთით მოძრაობს.
- უჯაგრისო ძრავა (brushless motor, BLDC) — ჯაგრისების გარეშე: ძლიერი, ეფექტიანი და გამძლე, მაგრამ სპეციალურ რეგულატორს (ESC) საჭიროებს. გამოიყენება დრონებსა და საბრძოლო რობოტების იარაღში.
- სერვომოტორი (servo) — ძრავა, რომელიც მითითებულ კუთხეზე (ჩვეულებრივ, 0–180°) დგება და იქ რჩება; შიგნით რედუქტორი, პოტენციომეტრი და მართვის სქემაა.
- ბიჯური მოტორი (stepper motor) — ზუსტი „ნაბიჯებით“ ბრუნავს (ხშირად 200 ნაბიჯი ბრუნზე); 3D პრინტერებსა და ჩარხებში გამოიყენება.
- ძრავის დრაივერი და H-ხიდი (motor driver, H-bridge) — დრაივერი კონტროლერის სუსტ სიგნალს ძრავისთვის საკმარის დენად აქცევს; H-ხიდი ოთხი ჩამრთველით ძრავას ორივე მიმართულებით ატრიალებს.
- ძრავის სიჩქარის რეგულატორი (ESC) — დრაივერი რადიომართვადი მოდელებისთვის: მიმღების სიგნალს ძრავის სიჩქარედ აქცევს. → როგორ ავაწყოთ საბრძოლო რობოტი
- იმპულსის სიგანის მოდულაცია (PWM) — სიჩქარის ან სიკაშკაშის მართვა სწრაფი ჩართვა-გამორთვით: რაც უფრო დიდხანს არის სიგნალი ჩართული თითო პერიოდში (შევსების კოეფიციენტი, duty cycle), მით მეტი საშუალო ძაბვა მიდის ძრავაზე.
- ჩაკეტვის დენი (stall current) — დენი, რომელსაც ძრავა მოიხმარს, როცა ძაბვა აქვს, მაგრამ ბრუნვა არ შეუძლია; ეს ყველაზე დიდი დენია, რომელზეც დრაივერი და სადენები უნდა იყოს გათვლილი.
- LiPo აკუმულატორი (LiPo battery) — მსუბუქი და ძლიერი ლითიუმ-პოლიმერული აკუმულატორი: ერთი ელემენტი 3,7 V-ია (სრულად დატენილი — 4,2 V); „2S“ ორ ელემენტს ნიშნავს (7,4 V), mAh — ტევადობას, C — მაქსიმალურ დენს (1000 mAh და 20C → 20 A). მხოლოდ ბალანსირების დამტენით და არასდროს უყურადღებოდ.
დიაგრამაზე: 1 — ციფრული სიგნალი (0 ან 5 V); 2 — ანალოგური სიგნალი (ნებისმიერი მნიშვნელობა 0-დან 5 V-მდე); 3 — PWM 25 %: საშუალო ძაბვა (წითელი ხაზი) მაქსიმუმის მეოთხედია; 4 — PWM 75 %; 5 — სერვოს სიგნალი: 1–2 მილიწამიანი იმპულსი ყოველ 20 მილიწამში — იმპულსის სიგრძე სერვოს კუთხეს განსაზღვრავს.
მართვა და დაპროგრამება
- მიკროკონტროლერი (microcontroller) — პატარა კომპიუტერი ერთ ჩიპში: პროცესორი, მეხსიერება და შესასვლელ-გამოსასვლელი პინები. ერთ პროგრამას უსასრულოდ ასრულებს.
- არდუინო (Arduino) — პოპულარული ღია დაფები (Uno, Nano, Mega) და პროგრამა Arduino IDE, რომლითაც მიკროკონტროლერს C++-ზე დაფუძნებულ ენაზე აპროგრამებენ. → Arduino დამწყებთათვის
- სკეტჩი (sketch) — Arduino-ს პროგრამა: setup() ჩართვისას ერთხელ სრულდება, loop() — უსასრულოდ, ციკლად.
- პინი (pin) — კონტროლერის „ფეხი“: ციფრული ან ანალოგური შესასვლელი ან გამოსასვლელი (PWM-იანიც).
- სერიული მონიტორი (serial monitor) — ფანჯარა კომპიუტერზე, სადაც რობოტი რიცხვებსა და შეტყობინებებს გიგზავნით; შეცდომების ძებნის მთავარი ხელსაწყო.
- ბიბლიოთეკა (library) — მზა კოდი სენსორისთვის, ძრავისთვის ან ეკრანისთვის, რომ ყველაფრის ნულიდან დაწერა არ მოგიწიოთ.
- უკუკავშირი (feedback) — რობოტი შედეგს ზომავს და მოქმედებას ასწორებს (დახურული კონტური, closed loop). უკუკავშირის გარეშე (open loop) მან არ იცის, შესრულდა თუ არა ბრძანება.
- PID რეგულატორი (PID controller) — შესწორებას ცდომილებიდან (error) — სასურველსა და გაზომილს შორის სხვაობიდან — სამი ნაწილით ითვლის: P — ახლანდელი ცდომილება, I — დაგროვილი, D — მისი ცვლილების სიჩქარე. → ხაზზე მავალი რობოტის აწყობა
- მდგომარეობების მანქანა (state machine) — პროგრამა, რომელიც რამდენიმე მდგომარეობას შორის გადადის (მაგალითად, ლოდინი → ძებნა → შეტევა); სუმოსა და ლაბირინთის რობოტებისთვის იდეალური სტრუქტურაა.
- კედლის მიყოლა (wall follower) — ლაბირინთის ალგორითმი: რობოტი ერთ კედელს (მაგალითად, მარჯვენას) არ შორდება და ასე აღწევს გასასვლელამდე.
- „დატბორვის“ ალგორითმი (flood fill) — თითო უჯრას მიზნამდე მანძილის რიცხვი ენიჭება და რობოტი სულ უფრო მცირე რიცხვისკენ მიდის; მიკრომაუსის კლასიკა. → ლაბირინთის რობოტი
- ოდომეტრია (odometry) — მდებარეობის შეფასება ბორბლების ბრუნით (ენკოდერებით): რამდენი გაიარა რობოტმა და რამდენით მოუხვია.
შეჯიბრები და უსაფრთხოება
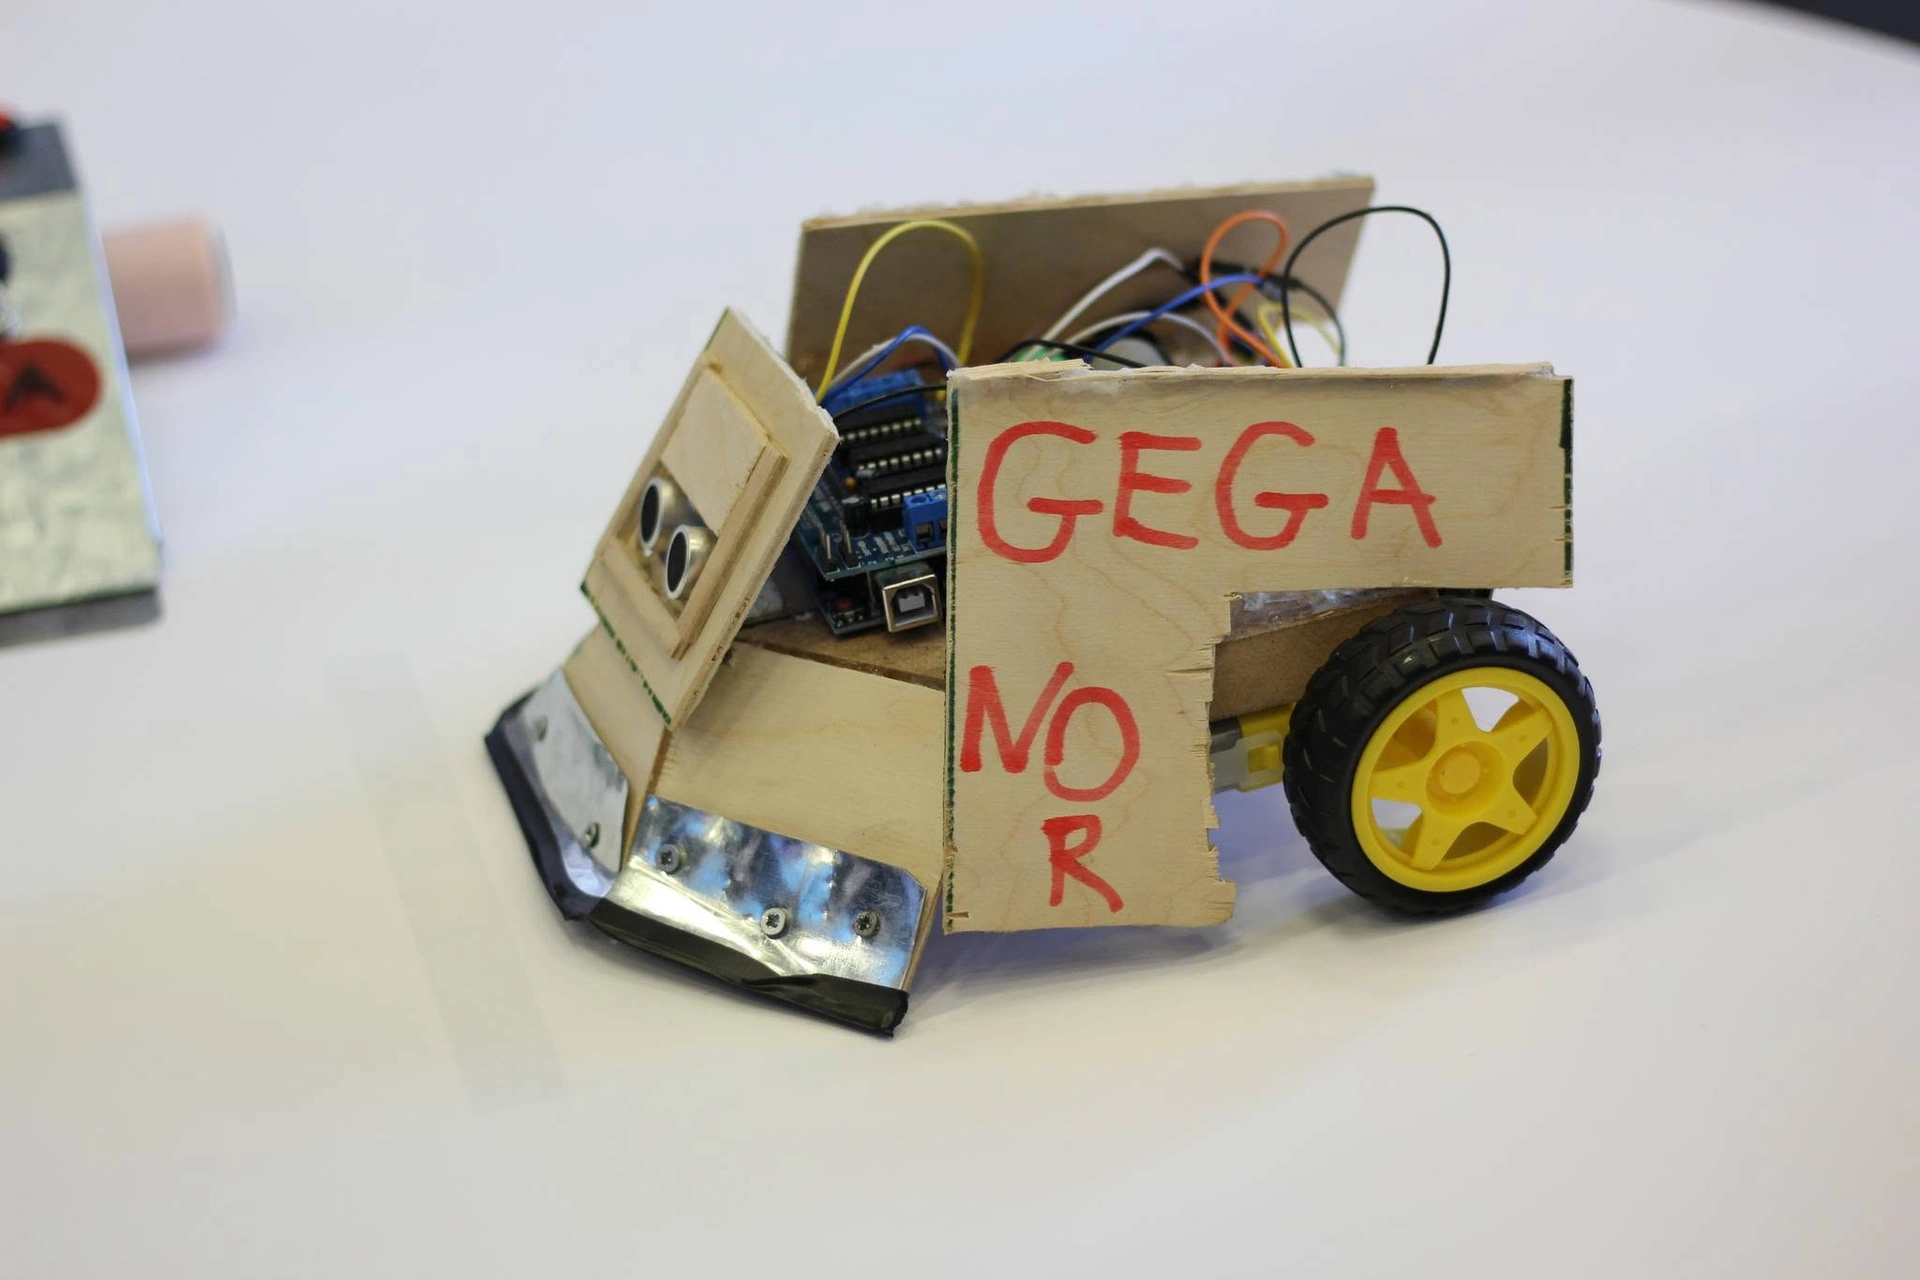
- სუმო რობოტი (SUMO robot) — ავტონომიური რობოტი, რომელიც მოწინააღმდეგეს მრგვალი რინგიდან (dohyo) აძევებს. GRA-ს 2026 წლის წესებში — Mini Sumo (0,5 კგ-მდე) და Mega Sumo (3 კგ-მდე). → SUMO შეჯიბრები, ჩემპიონატი 2026
- ხაზზე მავალი რობოტი (line follower) — ავტონომიური რობოტი, რომელიც ხაზს რაც შეიძლება სწრაფად და ზუსტად მიჰყვება. → აწყობა, წესები
- ლაბირინთი (maze, labyrinth) — სასკოლო შეჯიბრის ამოცანა: რობოტი გასასვლელამდე გზას თავად პოულობს; GRA-ს 2026 წლის სასკოლო წესებში — 30 სმ დერეფნები და 3 წუთი. → სასკოლო რობოტიკა, სასკოლო შეჯიბრი 2026
- საბრძოლო რობოტი (combat robot) — დისტანციურად მართვადი რობოტი, რომელიც დახურულ არენაზე მეორე რობოტს ებრძვის. → კლასები, გუნდები, უსაფრთხოება, ROBO BATTLE 2025
- წონითი კატეგორია (weight class) — რობოტის მაქსიმალური წონა, რომლის მიხედვითაც წყვილები დგება. ROBO BATTLE 2026-ს ხუთი კატეგორია აქვს — Antweight-იდან (500 გ) Lightweight-მდე (27 კგ). → ROBO BATTLE 2026: გზამკვლევი
- სტარტის მოდული (start module) — მიმღები, რომლითაც მსაჯი ავტონომიურ რობოტს ინფრაწითელი სიგნალით რთავს და აჩერებს; GRA-ს 2026 წლის SUMO-ს წესებში ორივე კლასისთვის სავალდებულოა.
- ავარიული გაჩერება კავშირის დაკარგვისას (failsafe) — თუ რადიოკავშირი გაწყდა, რობოტი თავად ჩერდება. ROBO BATTLE 2026-ის წესებით სიგნალის დაკარგვისას, გადამცემის გამორთვისას ან მართვის სისტემის კვების გაქრობისას სავალი სისტემა და ყველა აქტიური იარაღი ავტომატურად უსაფრთხო, გამორთულ მდგომარეობაში უნდა გადავიდეს.
- ავარიული გამომრთველი (kill switch) — ჩამრთველი, რომელიც რობოტს მაშინვე თიშავს; ROBO BATTLE 2026-ზე ადვილად მისაწვდომი უნდა იყოს, იარაღისგან მოშორებით.
- იარაღის საკეტი (weapon lock) — მექანიკური საკეტი, რომელიც არენის გარეთ იარაღს ადგილზე აკავებს.
- ტექნიკური შემოწმება (Tech Check) — შემოწმება ბრძოლამდე: წონა, მართვა, failsafe, აქტიური იარაღი, იარაღის საკეტი და კვების სისტემა. ROBO BATTLE 2026-ზე — ღონისძიებამდე ერთი კვირით ადრე. → ROBO BATTLE 2026
3D ბეჭდვა და რადიომართვა
- 3D პრინტერი (FDM 3D printer) — დამდნარი პლასტმასის ძაფიდან ნაწილს ფენა-ფენა აგებს. → 3D პრინტერით დაბეჭდილი რობოტი
- ფილამენტი (filament) — პრინტერის „მელანი“: PLA (მარტივი), PETG (მტკიცე და ნაკლებად მყიფე), TPU (რეზინისმაგვარი, საბურავებისთვის), ნეილონი (ძალიან გამძლე).
- სლაისერი (slicer) — პროგრამა, რომელიც 3D მოდელს ფენებად „ჭრის“ და პრინტერისთვის ბრძანებებს (G-code) ამზადებს.
- შევსება (infill) — ნაწილის შიდა ბადე, პროცენტებში. სიმტკიცეს უფრო მეტად კედლების (perimeters) რაოდენობა ზრდის, ვიდრე მაღალი შევსება.
- დაშვება (tolerance) — ზომის მარაგი, რომელსაც ნაწილებს შორის ტოვებთ, რომ ერთმანეთს მოერგოს: მაგალითად, ნახვრეტი ღერძზე ოდნავ ფართო.
- გადამცემი (transmitter) — ოპერატორის პულტი ჯოისტიკებით; ბრძანებებს რადიოთი, ჩვეულებრივ 2,4 GHz-ზე, გზავნის. → რადიომართვა რობოტებისთვის
- მიმღები (receiver) — რობოტზე დამაგრებული მოწყობილობა, რომელიც გადამცემის სიგნალს იღებს და არხებად ყოფს ESC-ებისა და სერვოებისთვის.
- არხი (channel) — ერთი დამოუკიდებელი ბრძანება: მაგალითად, 1 — მოხვევა, 2 — წინ/უკან, 3 — იარაღი.
- დაწყვილება (binding) — მიმღების დაკავშირება კონკრეტულ გადამცემთან, რომ რობოტმა მხოლოდ თქვენი პულტი გაიგოს.
- მიქსირება (mixing) — ორი ბრძანების შერევა ორ ძრავზე: მაგალითად, ტანკისებრი მართვა (tank steering) ერთი ჯოისტიკით.
→ რადიომართვა საქმეში — RC მანქანების ჩემპიონატი 2026.
შემდეგი ნაბიჯი
- დაიწყეთ აქედან — ჩემი პირველი რობოტი, ელექტრონიკის საფუძვლები და Arduino დამწყებთათვის.
- ააწყვეთ — სუმო რობოტი, ხაზზე მავალი რობოტი, ლაბირინთის რობოტი, საბრძოლო რობოტი; დაბეჭდეთ და მართეთ — 3D ბეჭდვა, რადიომართვა.
- სკოლებისთვის — რობოტიკის წრე სკოლაში, GRA-ს ქსელი და STEAM პროექტები 2026.
- შეჯიბრები — ყველა შეჯიბრი, ROBO BATTLE 2026 და მომავალი ღონისძიებები; მოხალისედ ან პარტნიორად — ჩაერთეთ.
- ყველა გზამკვლევი — გზამკვლევები.