En

შესავალი
მინი სუმო: 500-გრამიანი კლასი და მისი ქართველი ჩემპიონი
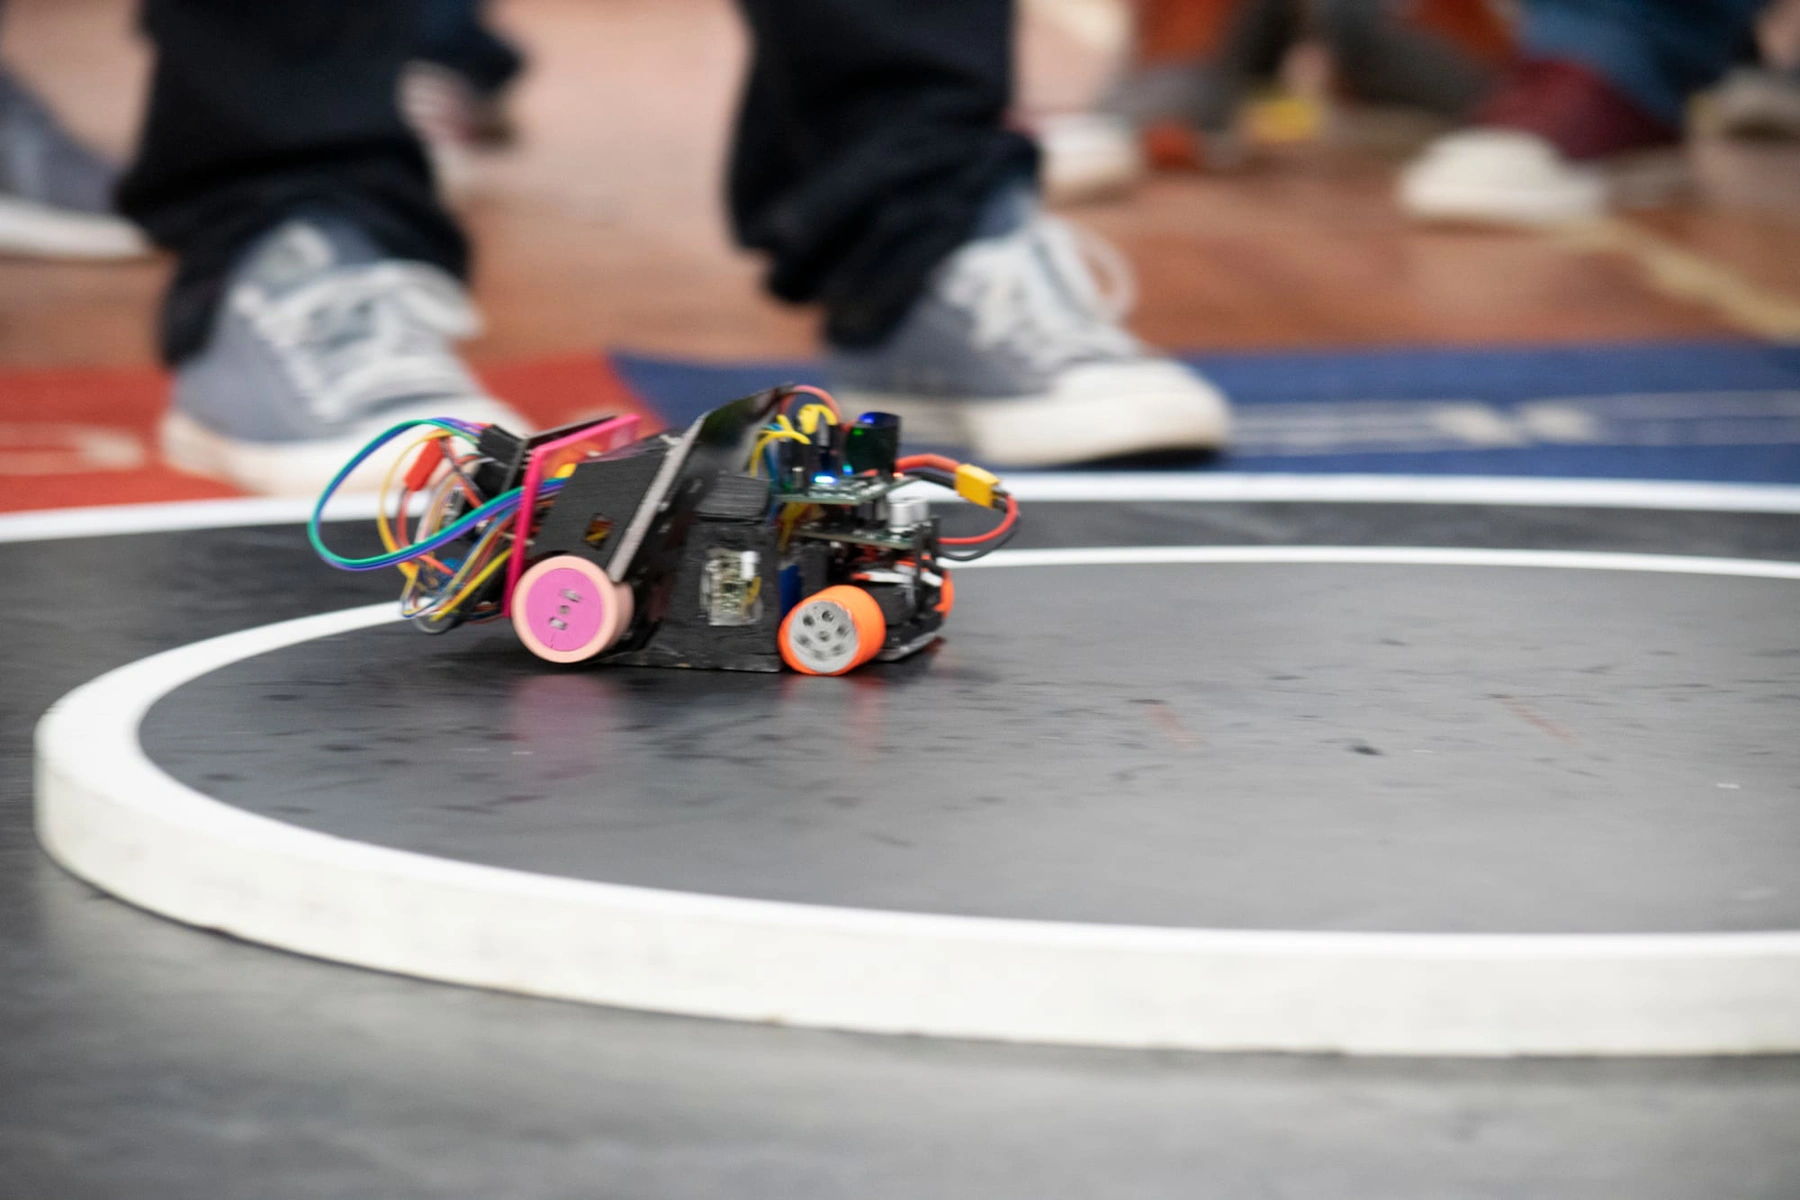
მინი სუმო (Mini Sumo) რობოტების სუმოს კლასია, სადაც ორი ავტონომიური რობოტი, თითოეული 10×10 სმ-ის ფარგლებში და 500 გრამამდე, მრგვალ შავ რინგზე ერთმანეთის გაძევებას ცდილობს. მინი სუმო რობოტი პატარაა, მისი ნაწილები ადვილად იშოვება, სავარჯიშო რინგი კი სახლშიც კეთდება. ამიტომ რობოტების სუმოში ეს კლასი მოზარდებისა და ოჯახებისთვის ყველაზე ხშირი პირველი არჩევანია.
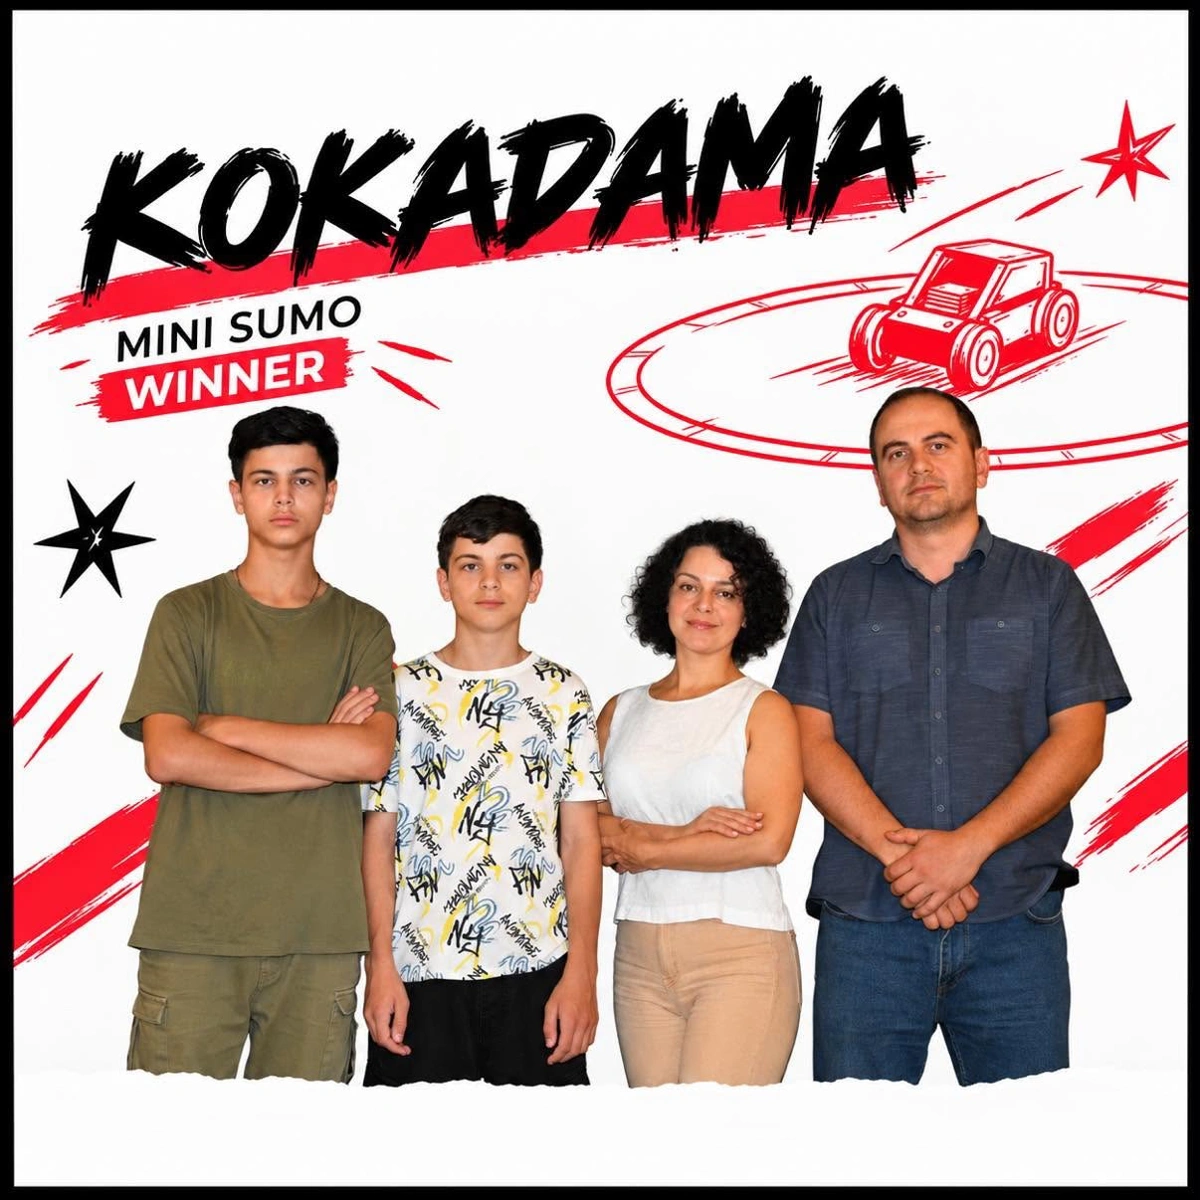
2026 წელს მინი სუმოს საკუთარი ჩემპიონი საქართველოშიც გამოჩნდა. 20 ივნისს თბილისში, ჩვენს ჩემპიონატზე, Mini Sumo-ში გუნდმა Kokadama გაიმარჯვა და ახლა საქართველოს ბუქარესტში, RoboChallenge 2026-ზე წარმოადგენს.
ეს სტატია მხოლოდ 500-გრამიან კლასს ეძღვნება: მის წესებს, ნაწილებს, 10 სანტიმეტრში ჩატეულ აწყობას და ჩვენს ჩემპიონს. თუ რობოტების სუმო თქვენთვის სულ ახალია, ჯერ წაიკითხეთ SUMO რობოტების შეჯიბრი: რა არის და როგორ მოვემზადოთ, სუმო რობოტის აწყობის ზოგადი ეტაპები კი აღწერილია გზამკვლევში როგორ ავაწყოთ სუმო რობოტი.
რა არის მინი სუმო და რატომ იწყებენ მისით?
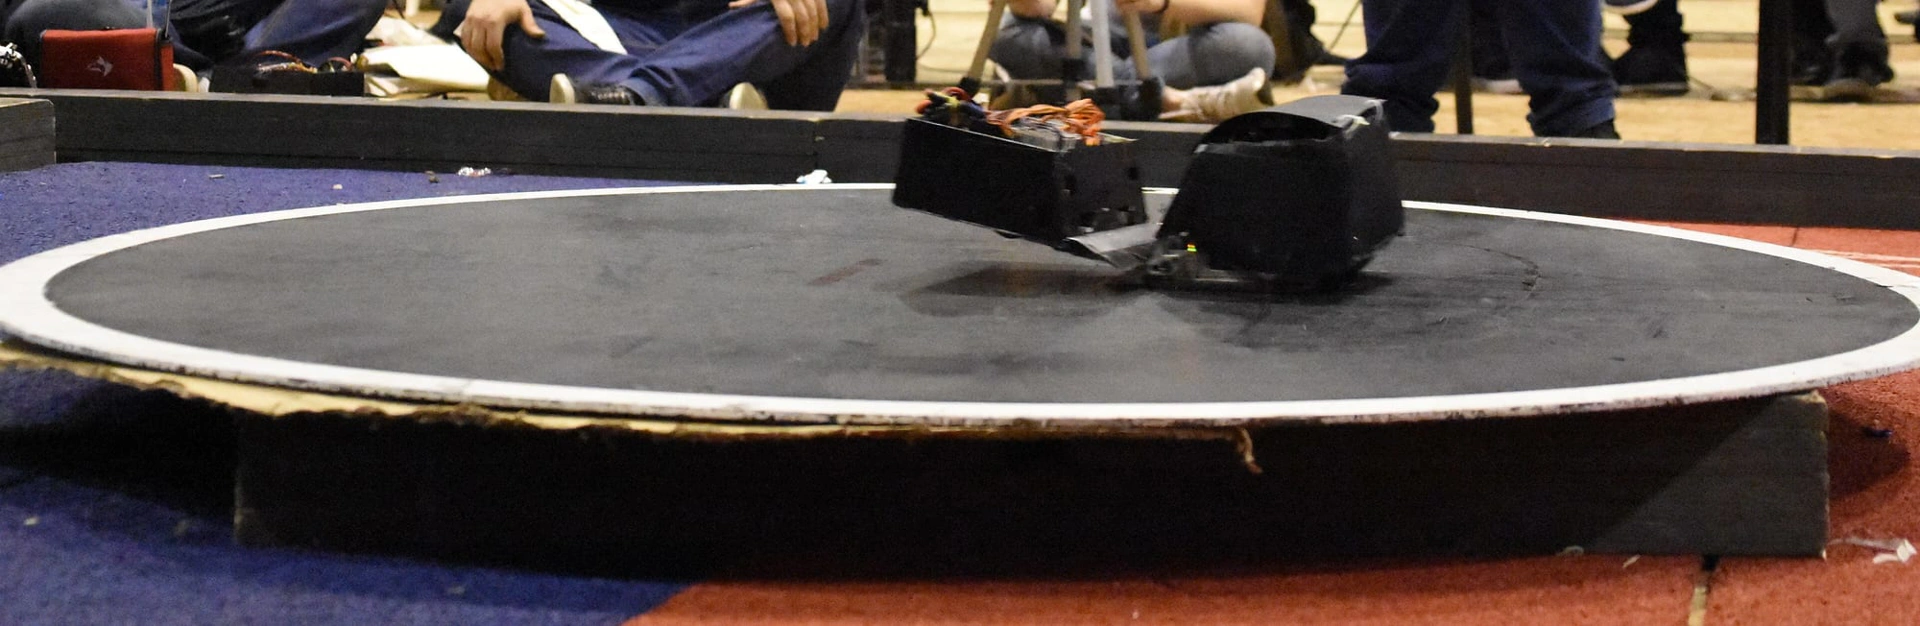
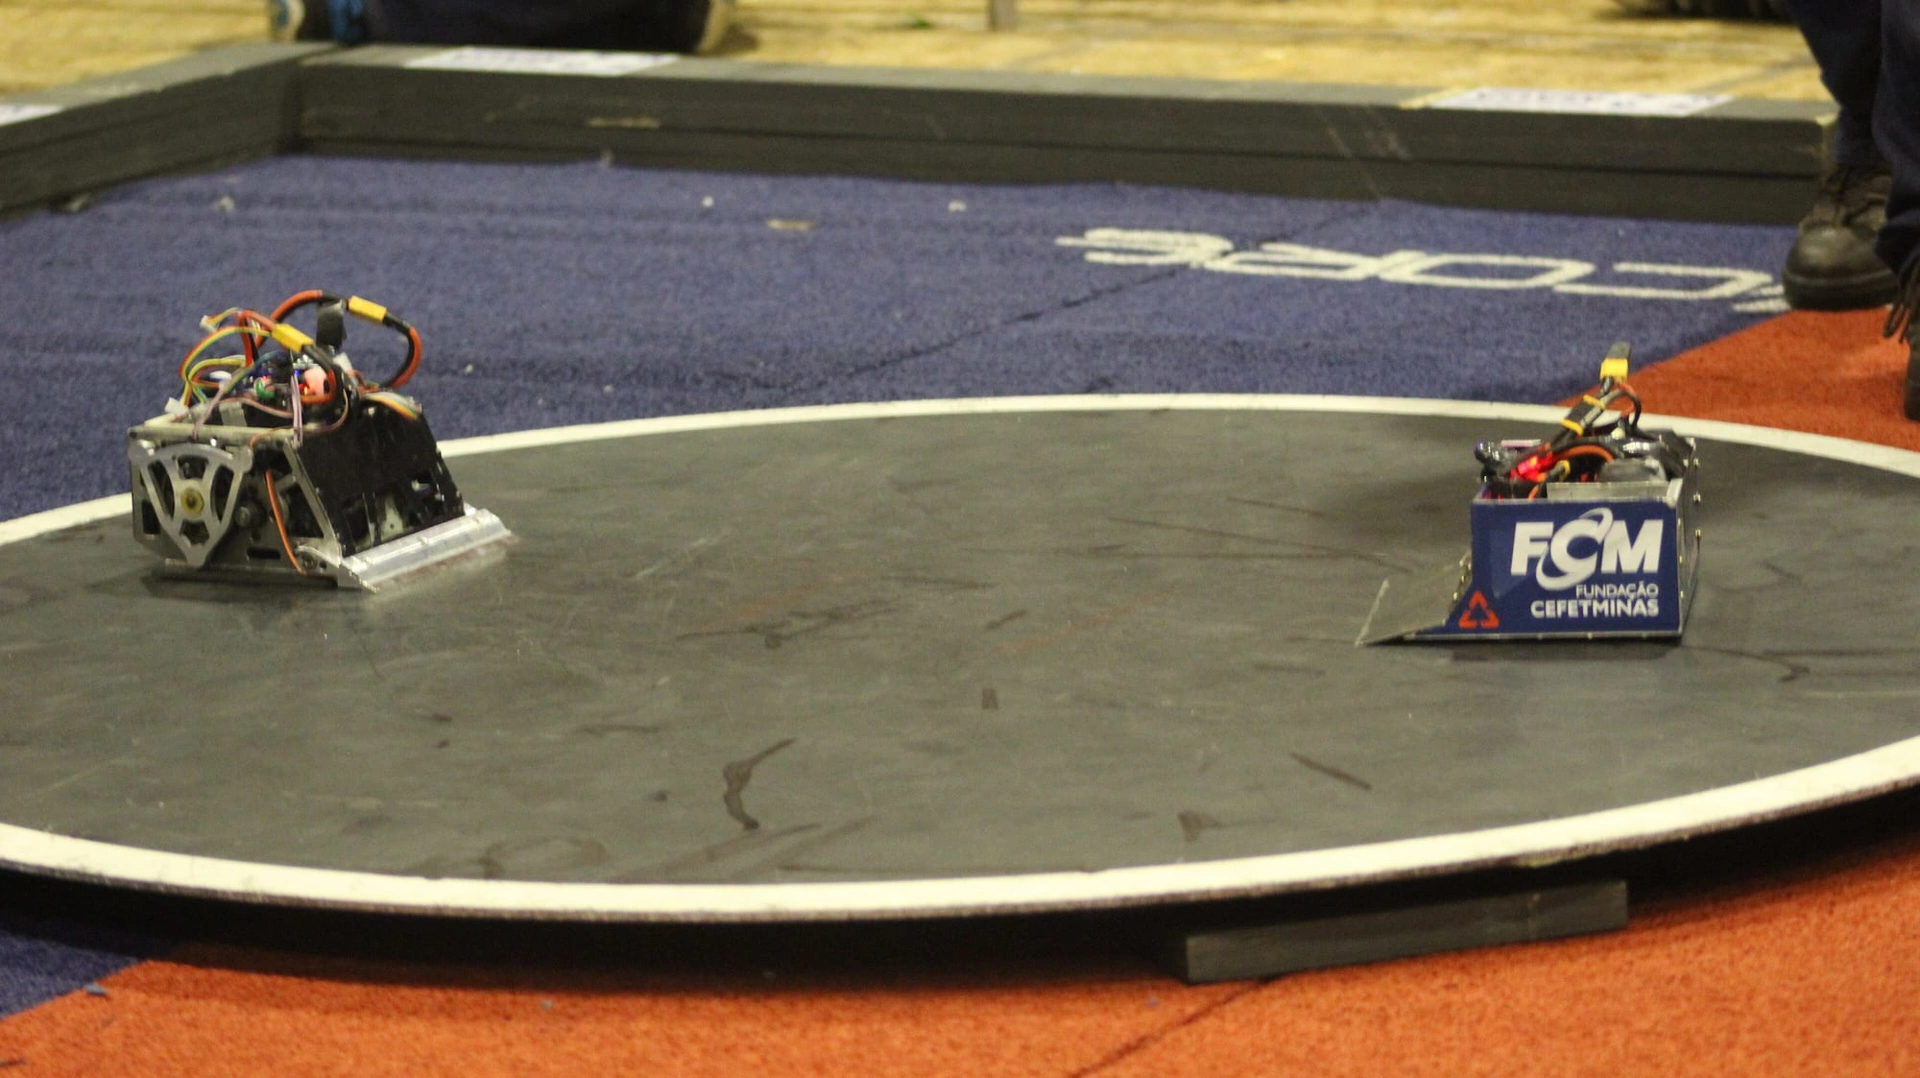
ორ რობოტს რინგზე (dohyo) დებენ, მსაჯი სტარტის სიგნალს აგზავნის და რობოტები ადამიანის ჩარევის გარეშე იბრძვიან. ვინც რინგის გარეთ იატაკს პირველი შეეხება, რაუნდს აგებს. პულტი არ არსებობს: რობოტმა თვითონ უნდა იპოვოს მოწინააღმდეგე, შეუტიოს და შეამჩნიოს რინგის კიდე.
რატომ არის მინი სუმო კარგი პირველი შეჯიბრება:
- პატარა რინგი. 77 სმ დიამეტრისაა და ჩვეულებრივ მაგიდაზე ეტევა.
- ყველა საინჟინრო თემა ერთად. მექანიკა (ძრავა, ბორბალი, სოლი), ელექტრონიკა (კვება, სენსორები) და პროგრამირება.
- სწრაფი უკუკავშირი. რაუნდი ხშირად წამებში მთავრდება და ყოველი ცვლილების შედეგი მაშინვე ჩანს.
- ფიზიკა, რომელსაც ხელით გრძნობ. მაქსიმალური ბიძგი დაახლოებით ხახუნის კოეფიციენტის, მასისა და თავისუფალი ვარდნის აჩქარების ნამრავლია (F ≈ μ·m·g). 0.5 კგ რობოტისთვის და μ ≈ 1-ისთვის ეს სულ 4.9 ნიუტონია.
ანუ ძლიერი ძრავა მარტო გამარჯვებას არ მოიტანს. გადამწყვეტია მთელი დასაშვები წონა, კარგი მოჭიდება და დაბალი სოლი, რომელიც მოწინააღმდეგის ქვეშ შედის და მის ბორბლებს ზედაპირს აშორებს.
მინი სუმოს წესები: RoboChallenge და ჩვენი ჩემპიონატი
წესები ორგანიზატორზეა დამოკიდებული. ქვემოთ ორი წესდებაა, რომელიც ქართველ მონაწილეებს ახლა ყველაზე მეტად ეხება, 2026 წლის მონაცემებით: ჩვენი, საქართველოს ჩემპიონატის (SUMO და Line Follower-ის წესები) და RoboChallenge 2026-ის Mini Sumo-ს წესდება.
- ზომა: ჩვენს ჩემპიონატზე რობოტი 10×10 სმ ყუთში უნდა ეტეოდეს; RoboChallenge-ზე 10×10 სმ, შემოწმება 10.2 სმ ჩარჩოთი.
- წონა: ჩვენს ჩემპიონატზე 0.5 კგ-მდე; RoboChallenge-ზე 500 გ-ზე ნაკლები, სასწორზე მაქსიმუმ 502 გ.
- სიმაღლე: ჩვენი ჩემპიონატის წესებში მითითებული არ იყო; RoboChallenge-ზე შეზღუდული არ არის.
- მართვა: ჩვენს ჩემპიონატზე ავტონომიური, საკუთარი პროგრამით; RoboChallenge-ზე ავტონომიური, მსაჯის IR სტარტ/სტოპ მოდულით.
- რინგი: ჩვენი ჩემპიონატის წესებში მითითებული არ იყო; RoboChallenge-ზე ხის, შავი, 77 სმ, 25 მმ თეთრი საზღვრით.
RoboChallenge-ის წესდების სხვა მნიშვნელოვანი პუნქტები:
- მატჩი სამი რაუნდია ჯამში 3 წუთში. იგებს, ვინც პირველი მოიპოვებს ორ ქულას (Yuhkoh); თუ დრო ამოიწურა, იგებს გუნდი, რომელსაც ერთი ქულა აქვს.
- რაუნდი სტარტის სიგნალისთანავე, დაყოვნების გარეშე იწყება. სტარტის მოდულის გარეშე ან გაუმართავი მოდულით გუნდი ვერ იასპარეზებს.
- აკრძალულია ქვედა ძალის (downforce) გამზრდელი მოწყობილობები: EDF ტურბინა, შემწოვი ტუმბო. დიდ კლასში კი ფოლადის რინგზე მაგნიტები და ვაკუუმი დაშვებულია (იხ. მეგა სუმო რობოტი).
- საბურავი წებოვანი არ უნდა იყოს: A4 ქაღალდი (80 გ/მ²) ორ წამზე მეტხანს არ უნდა აიტაცოს.
- აკრძალულია IR „დამაბრმავებელი“ შუქდიოდები, სითხე, ფხვნილი, აირი, ცეცხლი და სასროლი ნაწილები. დანა (blade) თეთრი არ უნდა იყოს.
- რობოტს სტარტის შემდეგ გაშლა შეუძლია, მაგრამ ნაწილებად არ უნდა დაიშალოს. თუ ის micro ან nano კლასის ზომებში ეტევა, Mini Sumo-ში ვერ ჩაერთვება.
ჩვენს ჩემპიონატზე მონაწილეობა 14 წლიდან შეიძლებოდა, სასკოლო გუნდებისთვისაც, გუნდში 2–5 წევრით. ერთ გუნდს რამდენიმე კატეგორიაში ჩართვა შეეძლო, მაგალითად მინი სუმოში და ხაზზე მავალ რობოტში. ყველა გამარჯვებული ნახეთ სტატიაში საქართველოს რობოტიკის ჩემპიონატი 2026.
Kokadama: საქართველოს მინი სუმოს ჩემპიონი RoboChallenge 2026-ზე
2026 წლის 20 ივნისს თბილისში, Radio City-ში (District 4), ჩვენმა ასოციაციამ საქართველოს STEAM და რობოტიკის ჩემპიონატი გამართა. Mini Sumo-ს კატეგორიაში გუნდმა Kokadama გაიმარჯვა. გუნდის წევრები არიან კონსტანტინე კვარაცხელია, კახაბერ კვარაცხელია, დავით კვარაცხელია და მაია წულაია.
SUMO-სა და Line Follower-ის გამარჯვებულებმა რუმინეთში, ევროპის ჩემპიონატზე, საქართველოს წარმოდგენის უფლება მოიპოვეს. Kokadama Mega Sumo-ს ჩემპიონ RageByte-თან და Line Follower-ის ჩემპიონ Kavtazi-სთან ერთად ასპარეზობს RoboChallenge 2026-ზე, რომელიც 30 ოქტომბრიდან 1 ნოემბრამდე ბუქარესტის POLITEHNICA უნივერსიტეტში იმართება. საქართველოს რობოტიკის ნაკრები ამ შეჯიბრებაში პირველად მონაწილეობს. ნაკრების მხარდამჭერთა შორისაა თბილისის ციფრული სკოლაც.
ამ სტატიის წერისას (2026 წლის 31 ოქტომბერი) შეჯიბრება ჯერ მიმდინარეობს და შედეგები ცნობილი არ არის. ნაკრებზე და შეჯიბრების მასშტაბზე წაიკითხეთ საქართველოს ნაკრები RoboChallenge 2026-ზე, გუნდის მხარდაჭერის გზები კი ცალკე გვაქვს აღწერილი: როგორ დავეხმაროთ ნაკრებს.
რა ნაწილები სჭირდება მინი სუმო რობოტს?
ქვემოთ დამწყებისთვის მარტივი და გავრცელებული ვარიანტებია, მინი სუმოს ზომასა და წონაზე მორგებული. სენსორებისა და ძრავების ტიპებზე ზოგადად წერია ჩვენს სუმო რობოტის აწყობის გზამკვლევში.
- მიკროკონტროლერი: Arduino Nano, 45×18 მმ და 7 გ. კვება VIN-ზე, 2S ბატარეიდან.
- ძრავები (2): მიკრო ლითონის რედუქტორიანი ძრავა, 10×12 მმ კვეთით. ყურადღება მიაქციეთ ნომინალურ ძაბვასა და გაჩერების დენს.
- ძრავის დრაივერი: DRV8833, 2.7–10.8 ვ, ორი არხი. არხზე 1.2 ა უწყვეტი და 2 ა პიკური დენი.
- ბატარეა: 2S LiPo, 7.4 ვ. მსუბუქია და დიდ დენს იძლევა; სრულად დატენილი 8.4 ვ-ია.
- მოწინააღმდეგის სენსორები (2–3): VL53L0X (ToF), რომელიც 2 მ-მდე ზომავს, ან ციფრული IR სენსორი. დაამონტაჟეთ დაბლა, წინ და გვერდებზე.
- ხაზის სენსორები (2): TCRT5000. თეთრ საზღვარს არჩევს, საუკეთესო სიგნალს 2.5 მმ-ზე იძლევა.
- სტარტის მოდული: IR სტარტ/სტოპ მოდული, წესდებით სავალდებულოა. მოათავსეთ ზევით, მსაჯის პულტისკენ.
- დანა: ფოლადის ფირფიტა, რომელიც მოწინააღმდეგის ქვეშ შედის. თეთრი არ უნდა იყოს.
- შასი და ბალასტი: ალუმინი, 3D ბეჭდვა, ფოლადის ფირფიტა. წონას 500 გ-მდე ავსებს; განათავსეთ რაც შეიძლება დაბლა.
ძრავა და დრაივერი ერთმანეთს უნდა შეეფერებოდეს. ჭიდილში ძრავები თითქმის გაჩერებულები აწვებიან მოწინააღმდეგეს და ყველაზე დიდ დენს მოიხმარენ. Pololu-ს მონაცემებით, მიკრო ძრავის HP 6V ვერსიის გაჩერების დენი 1.6 ა-ია (6 ვ-ზე), DRV8833-ის დაფა კი არხზე მუდმივად დაახლოებით 1.2 ა-ს უძლებს. 8.4 ვოლტზე დენი კიდევ მეტია, ამიტომ ხანგრძლივ ჭიდილში დრაივერი შეიძლება გადახურდეს და დროებით გაითიშოს. გამოსავალია ნაკლებ დენზე გათვლილი ძრავა (12V ვერსიის გაჩერების დენი 0.75 ა-ია, თუმცა 2S-ზე ნელა იმოძრავებს) ან ძლიერი დრაივერი. ნომინალზე მაღალი ძაბვა, მწარმოებლის თქმით, ძრავის სიცოცხლესაც ამცირებს.
რედუქტორის შეფარდება სიჩქარისა და ძალის არჩევანია: 10:1 სწრაფია, მაგრამ სუსტი, 100:1 ძლიერია, მაგრამ ნელი. სუმოსთვის შუალედური ვარიანტი ჯობია.
წონა ბოლომდე გამოიყენეთ. ელექტრონიკა ძალიან მსუბუქია: Nano 7 გრამია, VL53L0X-ის დაფა 0.5 გრამი. დარჩენილ მასას ლითონის შასით და ბალასტით ავსებენ, რაც შეიძლება დაბლა, რომ მოჭიდება გაიზარდოს. საბოლოოდ 490–495 გრამი დატოვეთ: ასე სხვა სასწორზეც არ გადააჭარბებთ.
მინი სუმო რობოტის აწყობა ნაბიჯ-ნაბიჯ
ბევრი სუმომდე სასწავლო რობოტ-მანქანით იწყებს: ის დრაივერს, სენსორებს და პროგრამირებას ასწავლის (იხ. ჩემი პირველი რობოტი). მინი სუმო იგივე იდეაა, ოღონდ 10 სანტიმეტრში ჩატეული. თუ Arduino ჯერ ახალია თქვენთვის, დაიწყეთ სტატიით Arduino დამწყებთათვის. სუმო რობოტის აწყობის ზოგადი ეტაპები ნაბიჯ-ნაბიჯ გზამკვლევშია; ქვემოთ ის ნაბიჯებია, რასაც 10×10 სმ-სა და 500 გრამში ჩატევა მოითხოვს.
- დახაზეთ გეგმა. ქაღალდზე ან CAD-ში დახაზეთ 9.5×9.5 სმ კვადრატი (ნახევარსანტიმეტრიანი მარაგით) და მასში განალაგეთ ძრავები, ბატარეა, დაფა და სენსორები.
- შასი და ძრავები. ძრავები დაამაგრეთ რაც შეიძლება დაბლა, ბორბლები შასის კიდესთან. შეამოწმეთ, რომ ორივე ძრავა ერთ მიმართულებით ბრუნავს.
- დანა. წინა ფირფიტა დახრილი უნდა იყოს და ზედაპირს მთელ სიგანეზე თითქმის ეხებოდეს. ყოველი მილიმეტრი ღრეჩო მოწინააღმდეგის დანას თქვენს ქვეშ შეძრომის შანსს აძლევს.
- კვება. ბატარეა, ჩამრთველი, შემდეგ დრაივერის VM და Nano-ს VIN. ყველა GND ერთ წერტილში შეაერთეთ.
- ხაზის სენსორები. ორი სენსორი წინა კუთხეებში, ქვემოთ მიმართული, ზედაპირიდან რამდენიმე მილიმეტრზე.
- მოწინააღმდეგის სენსორები. ერთი ცენტრში, წინ, ორი გვერდებზე ან კუთხით. დაბლა დაამონტაჟეთ, რომ დაბალი მოწინააღმდეგეც დაინახონ.
- სტარტის მოდული. რობოტის ზედა ნაწილზე, რომ მსაჯის პულტის სიგნალი ადვილად მიიღოს.
- აწონვა და ტესტი. აწონეთ, დაამატეთ ბალასტი, მერე კი ათობით რაუნდი რინგზე.
მიერთების ერთი მარტივი ვარიანტი (Nano-ს პინი და სად უერთდება):
- D2: სტარტის მოდულის სიგნალი.
- D5, D6: DRV8833 AIN1, AIN2 (მარცხენა ძრავა).
- D9, D10: DRV8833 BIN1, BIN2 (მარჯვენა ძრავა).
- D7, D8, D12: მოწინააღმდეგის სენსორები: მარცხენა, ცენტრი, მარჯვენა.
- A0, A1: ხაზის სენსორები: მარცხენა, მარჯვენა.
- A4, A5: I2C (SDA, SCL), თუ VL53L0X-ს იყენებთ.
- VIN, GND: ბატარეა, ჩამრთველის გავლით.
D5, D6, D9 და D10 PWM პინებია, ამიტომ ძრავის სიჩქარე analogWrite ფუნქციით იმართება. ყველა VL53L0X-ს ერთი საწყისი I2C მისამართი აქვს, ამიტომ რამდენიმე სენსორს XSHUT პინით სათითაოდ რთავენ და ახალ მისამართს ანიჭებენ. XSHUT 5 ვოლტს არ უძლებს: Nano-ს პინი LOW-ზე დააყენეთ (გამორთვა) ან INPUT-ად გადართეთ (ჩართვა).
სადენების უმეტესობა დარჩილვას (soldering) საჭიროებს, რადგან სამაკეტო დაფა (breadboard) სუმოს დარტყმებს ვერ უძლებს. თუ ჯერ არ გირჩილავთ, დაიწყეთ სტატიით ელექტრონიკის საფუძვლები რობოტიკისთვის.
სტრატეგია: ძებნა, შეტევა და კიდიდან გაქცევა
სუმო რობოტის პროგრამა ყველაზე მოხერხებულად მდგომარეობების მანქანით (state machine) იწერება: რობოტი ყოველ მომენტში ერთ მდგომარეობაშია (ლოდინი, ძებნა, შეტევა ან კიდიდან გაქცევა) და სენსორების მიხედვით მეორეში გადადის. მარტივი სასწავლო პროგრამა Arduino-ს მთავარ ციკლში (loop) ყოველ ჯერზე ამ ნაბიჯებს იმეორებს, პრიორიტეტის რიგით:
- გაჩერება. კითხულობს სტარტის მოდულის სიგნალს. თუ ის 0-ია, ძრავებს თიშავს და ელოდება. RoboChallenge-ის წესდებით სიგნალი ჩართვისას 0-ია, სტარტზე 1 ხდება და სტოპზე ისევ 0-ს უბრუნდება.
- კიდიდან გაქცევა. თუ რომელიმე ხაზის სენსორმა თეთრი დაინახა, რობოტი დაახლოებით 350 მილიწამით უკან მიდის მოხვევით, მერე კი ისევ ძებნას იწყებს.
- მოწინააღმდეგის დამახსოვრება. თუ მარცხენა ან მარჯვენა სენსორმა მოწინააღმდეგე დაინახა, პროგრამა იმახსოვრებს, რომელ მხარეს გამოჩნდა ის ბოლოს.
- შეტევა. თუ ცენტრალური სენსორი მოწინააღმდეგეს ხედავს, ორივე ძრავა სრული სიჩქარით წინ მიდის. თუ მოწინააღმდეგე ხედვიდან დაიკარგა, პროგრამა ძებნას უბრუნდება.
- ძებნა. თუ არაფერი ჩანს, რობოტი ადგილზე ტრიალებს იმ მხარეს, სადაც მოწინააღმდეგე ბოლოს გამოჩნდა.
ასეთი პროგრამა სასწავლოა და განზრახ მარტივი. თეთრის ზღვარი რინგზე დააკალიბრეთ: Serial Monitor-ში ჩაწერეთ ხაზის სენსორების მნიშვნელობები შავზე და თეთრზე და ზღვარი შუაში აირჩიეთ (ბევრ TCRT5000 მოდულზე თეთრი უფრო დაბალ რიცხვს იძლევა). მოწინააღმდეგის სენსორის წაკითხვაც სენსორს მოარგეთ: ზოგი მოწინააღმდეგის დანახვისას LOW-ს აბრუნებს, ზოგი HIGH-ს.
ერთი სუსტი წერტილი: თუ მოწინააღმდეგეს კიდესთან აწვებით, ხაზის სენსორი თეთრს დაინახავს და რობოტი უკან დაიხევს. გამოცდილი გუნდები ამატებენ წესს „თუ მოწინააღმდეგე ზუსტად წინაა, კიდესთანაც განაგრძე ბიძგი“ და სტარტის რამდენიმე ტაქტიკას, რომელსაც რაუნდებს შორის გადამრთველით ირჩევენ.
პრაქტიკული რჩევა
- ყოველი ცვლილების შემდეგ რობოტი ჯერ კიდის ტესტზე გაუშვით: დადეთ რინგის ცენტრში მოწინააღმდეგის გარეშე და დარწმუნდით, რომ 20 გაშვებაში ერთხელაც არ ჩამოვარდა. შეტევაზე მხოლოდ ამის შემდეგ იმუშავეთ.
- სავარჯიშო რინგისთვის 20–30 მმ სისქის ფანერიდან 77 სმ დიამეტრის დისკო გამოჭერით, შავად შეღებეთ და კიდეზე 25 მმ სიგანის თეთრი ზოლი დაუხატეთ.
ჰომოლოგაციის სია: რას ამოწმებენ შეჯიბრებამდე
ჰომოლოგაცია (homologation) ორთაბრძოლამდე ტექნიკური შემოწმებაა. RoboChallenge-ის წესდებაზე დაყრდნობით, სახლში შეამოწმეთ:
- რობოტი ფსკერის გარეშე 10.2×10.2 სმ ჩარჩოში ეტევა, სადენებისა და დანის ჩათვლით;
- წონა ბატარეით 500 გრამზე ნაკლებია;
- სტარტის მოდული მსაჯის პულტით ირთვება და ითიშება, ჩართვისას კი მისი მწვანე შუქდიოდი არ ანთია;
- საბურავები A4 ქაღალდს ორ წამზე მეტხანს არ იჭერს;
- დანა თეთრი არ არის და რინგის გარეთ დაფარულია (ორი გაფრთხილება მოწინააღმდეგეს ქულას აძლევს);
- კორპუსზე რობოტის უნიკალური ნომერი კარგად ჩანს;
- არ არის ქვედა ძალის მოწყობილობა, IR „დამაბრმავებელი“ და ფხვიერი ნაწილები;
- რობოტი რინგის საღებავს არ კაწრავს: 5 სმ-ზე გრძელი და 2 მმ სიგანის ნაკაწრი უხეში დარღვევაა.
ჩვენი ჩემპიონატის SUMO-ს წესები ცალკე სტატიაშია, სხვა შეჯიბრების წინ კი ზუსტი პროცედურა ორგანიზატორს ჰკითხეთ.
ხშირი შეცდომები და როგორ გავასწოროთ
- რობოტი თავად ჩამოდის რინგიდან. ხაზის სენსორი ძალიან მაღლაა ან ზღვარი დაუკალიბრებელია. მნიშვნელობები ოფიციალური ფერის რინგზე, იმავე განათებაში ჩაწერეთ.
- ჭიდილში ძრავები ჩერდება ან დრაივერი ითიშება. გაჩერების დენი დრაივერის ლიმიტს აღემატება. შეარჩიეთ ძრავისა და დრაივერის წყვილი მარაგით.
- Arduino ჭიდილისას თავიდან ირთვება. ძრავები ძაბვას დაბლა სწევენ. შეამოწმეთ GND-ის შეერთებები და ბატარეის მუხტი.
- მოწინააღმდეგე „უხილავია“. სენსორი მაღლაა. გამოცადეთ სხვადასხვა ფერისა და სიმაღლის „მოწინააღმდეგით“.
- რობოტი 420 გრამს იწონის. დაკარგული 80 გრამი დაკარგული მოჭიდებაა: დაამატეთ ბალასტი დაბლა.
- დანა ზედაპირს არ ეხება. მოწინააღმდეგის დანა თქვენს ქვეშ შედის. გაასწორეთ დანა მთელ სიგანეზე.
უსაფრთხოება: LiPo ბატარეა, დარჩილვა და დანა
LiPo ბატარეა მინი სუმოს ყველაზე სახიფათო ნაწილია. პენსილვანიის უნივერსიტეტის ლაბორატორიული უსაფრთხოების სიის მიხედვით:
- დატენეთ ხარისხიანი დამტენით და ბალანსის კაბელი ყოველთვის მიერთებული იყოს;
- არასოდეს დატენოთ უყურადღებოდ; დატენვისას გამოიყენეთ LiPo-ს დამცავი ჩანთა ან კონტეინერი, წვადი ნივთებისგან მოშორებით;
- გაცხელებული ბატარეა დატენვამდე გააგრილეთ;
- ელემენტის ძაბვას 3.0 ვოლტზე დაბლა ნუ დაუშვებთ, შესანახად კი ის დაახლოებით 3.8 ვოლტზე დატოვეთ;
- ბატარეები რეგულარულად შეამოწმეთ: გაბერილი ბატარეა დაზიანებულია და აღარ გამოიყენება.
დარჩილვისას გამოიყენეთ დამცავი სათვალე და ვენტილაცია, გაცხელებული ხელსაწყო სადგამზე დადეთ. ფოლადის დანა ბასრია: კიდეები ქლიბით მოასუფთავეთ, რინგის გარეთ დაფარეთ და სიბასრე ხელით ნუ შეამოწმეთ. ჩართული რობოტი ხელში ნუ გეჭიროთ. ბავშვებთან მუშაობისას ბატარეას ზრდასრული ტენის.
მინი სუმო ოჯახთან ერთად: როგორ გადავანაწილოთ საქმე
რობოტიკა ოჯახთან ერთად მინი სუმოთი კარგად იწყება: პროექტი პატარაა, მაგრამ საქმე ყველასთვის არის. საქართველოს რობოტიკის ნაკრები სტუდენტური და ოჯახური გუნდებისგან შედგება, ანუ ოჯახური გუნდი ამ შეჯიბრებებზე უცხო არ არის. როლების ერთი მაგალითი:
- მექანიკოსი: შასი, დანა, ბორბლები და ბალასტი;
- ელექტრონიკოსი: სქემა, დარჩილვა და კვება;
- პროგრამისტი: მდგომარეობების მანქანა და სენსორების კალიბრაცია;
- ტესტერი: დღიური: რამდენი გაშვება, რამდენი ჩამოვარდნა, რა შეიცვალა.
როლები დროდადრო შეცვალეთ. ზრდასრული ეხმარება და უსაფრთხოებას აკვირდება, კოდს კი მოზარდი წერს, რომ მერე თავად ახსნას, რატომ მოქმედებს რობოტი ასე.
ხშირად დასმული კითხვები
რამდენი უნდა იწონიდეს მინი სუმო რობოტი?
RoboChallenge-ზე 500 გრამზე ნაკლები (ჰომოლოგაციის სასწორზე მაქსიმუმ 502 გ), ჩვენს 2026 წლის ჩემპიონატზე 0.5 კგ-მდე. მიდით ზღვართან ახლოს, რადგან წონა მოჭიდებაა, მაგრამ 5–10 გრამი მარაგი დატოვეთ.
შეიძლება თუ არა მინი სუმოში მაგნიტის გამოყენება?
RoboChallenge-ის Mini Sumo-ს წესდება ქვედა ძალის გამზრდელ მოწყობილობებს (EDF ტურბინა, შემწოვი ტუმბო) კრძალავს. მინი სუმოს რინგი იქ ხისაა, ამიტომ მაგნიტი მას ისედაც ვერ მიიზიდავს. მაგნიტები მეგა სუმოში გამოიყენება, სადაც რინგი ფოლადისაა და წესდება მათ უშვებს.
რა ასაკიდან შეიძლება მინი სუმოში მონაწილეობა საქართველოში?
ჩვენს 2026 წლის ჩემპიონატზე მონაწილეობა 14 წლიდან შეიძლებოდა, 2–5 წევრიანი გუნდებით, სასკოლო გუნდების ჩათვლით. სხვა შეჯიბრებებს საკუთარი წესები აქვს, ამიტომ ყოველთვის ორგანიზატორის წესდება წაიკითხეთ.
შეიძლება თუ არა Arduino Uno-ს გამოყენება Nano-ს ნაცვლად?
შეიძლება, პროგრამაც იგივე რჩება. მაგრამ Uno 68.6×53.4 მმ-ია და ადგილს ძრავებს, ბატარეას და ბალასტს ართმევს. Nano მხოლოდ 45×18 მმ-ია, ამიტომ მინი სუმოში უფრო ხშირად მას ირჩევენ.
რით განსხვავდება მინი სუმო მეგა სუმოსგან?
RoboChallenge-ის Mega Sumo-ში რობოტი 20×20 სმ-ში ეტევა და 3 კგ-მდე იწონის, რინგი 154 სმ დიამეტრის ფოლადის დისკოა, მაგნიტები და ვაკუუმი კი დაშვებულია. მინი სუმოს რობოტი ექვსჯერ მსუბუქია და მისი რინგი სახლის მაგიდაზე ეტევა, ამიტომ დასაწყებად უფრო მოსახერხებელია.
შემდეგი ნაბიჯი
პირველი მინი სუმო რობოტისთვის საკმარისია Nano, ორი ძრავა, დრაივერი, ორი ხაზის და ორი-სამი მოწინააღმდეგის სენსორი, სტარტის მოდული და ფანერის სავარჯიშო რინგი. ჯერ რობოტმა რინგზე დარჩენა ისწავლოს, მერე მოწინააღმდეგის პოვნა, ბოლოს კი ტაქტიკა.
როცა რობოტი მზად იქნება, გამოსცადეთ ის ჩვენს შეჯიბრებებზე: ჩვენი ჩემპიონატები შეჯიბრებების გვერდზეა. შემდეგი ღონისძიებაა ROBO BATTLE 2026, 21–28 ნოემბერს: დეტალები ROBO BATTLE 2026-ის გზამკვლევშია. Kokadama-სა და მთელი ნაკრების შედეგებს RoboChallenge 2026-დან ჩვენს Facebook გვერდზე გამოვაქვეყნებთ: გამოგვყევით, რომ არაფერი გამოგრჩეთ.
წყაროები
- Mini Sumo Regulation, RoboChallenge
- საქართველოს რობოტიკის ჩემპიონატი 2026: SUMO და Line Follower, GRA
- საქართველოს რობოტიკის ნაკრები RoboChallenge 2026-ზე: როგორ დავეხმაროთ, GRA
- Micro Metal Gearmotors, Pololu
- DRV8833 Dual Motor Driver Carrier, Pololu
- VL53L0X Time-of-Flight Distance Sensor Carrier, Pololu
- TCRT5000 Reflective Optical Sensor, Vishay
- Lithium Polymer Battery Use Checklist, University of Pennsylvania EHRS
- ფოტოები: Trsumo (CC BY-SA 4.0) და Mpt-matthew (CC BY-SA 3.0), Wikimedia Commons.