En

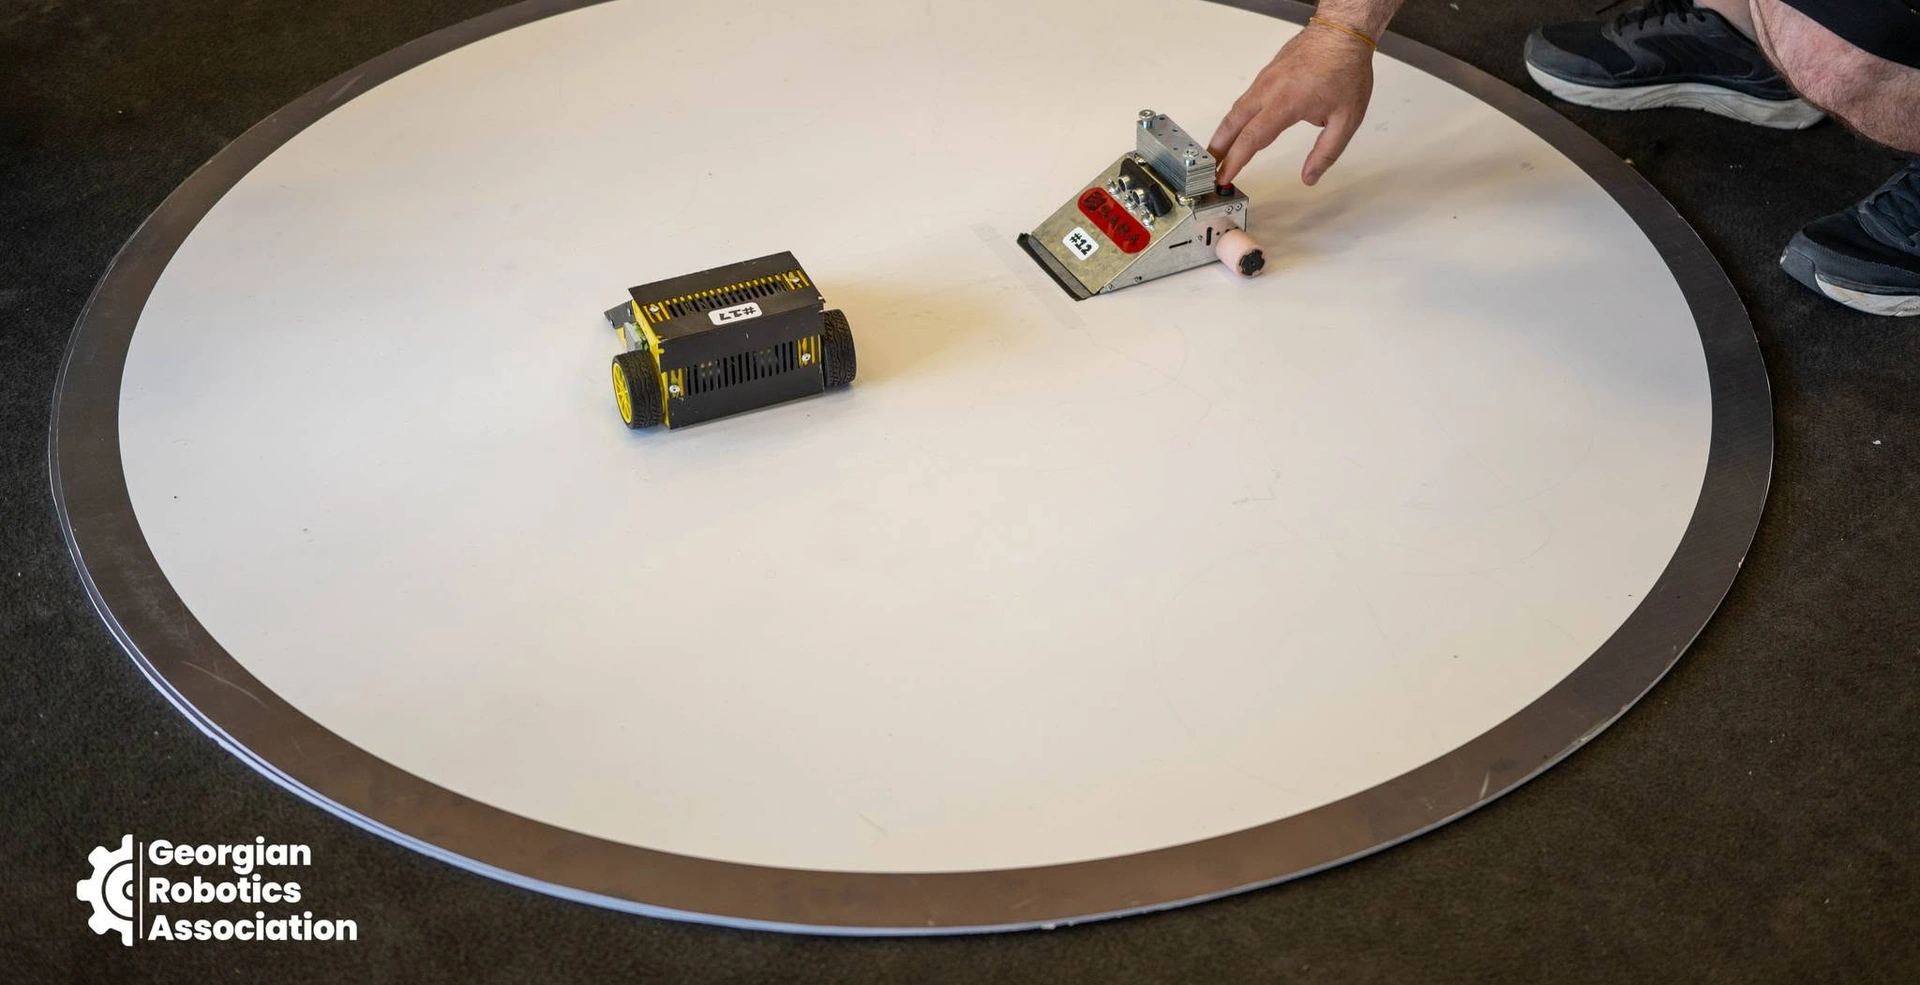
მიკრო სუმო რობოტი: 100 გრამი, 5 სანტიმეტრი და წონითი კატეგორიები
მიკრო სუმო რობოტი სუმოს საიუველირო კლასია: მოტორები, ბატარეა, სენსორები, დაფა და დანა 5 სანტიმეტრიან კუბში უნდა ჩაეტიოს, მთელი რობოტი კი 100 გრამზე ნაკლები იწონიდეს. აქ ვაჩვენებთ, როგორ აწყობენ მას გამოცდილი მშენებლები: ბეჭდური დაფის (PCB) დაპროექტება და დამზადება, რიცხვითი მართვის ჩარხზე (CNC) ფრეზირება, ლაზერული ჭრა (laser cutting), 3D ბეჭდვა და საბურავების ჩამოსხმა. საფუძვლები სტატიაშია როგორ ავაწყოთ სუმო რობოტი, წესები და მატჩის მსვლელობა — მინი სუმოს სტატიაში; ჩვენ კი სახელოსნოში გადავდივართ.
კატეგორიები ბუქარესტის RoboChallenge-ის 2026 წლის წესებით (ბოლო ცვლილება — 8 ოქტომბერი):
- ნანო სუმო — 25 გ-ზე ნაკლები, 2,5 სმ-იანი კუბი; რინგი Ø 19,25 სმ.
- მიკრო სუმო — 100 გ-ზე ნაკლები, 5 სმ-იანი კუბი; რინგი Ø 38,5 სმ, თეთრი ზოლი 12,5 მმ.
- მინი სუმო — 500 გ-ზე ნაკლები, 10 × 10 სმ, სიმაღლე შეუზღუდავია; რინგი Ø 77 სმ.
- მეგა სუმო — 3 კგ-ზე ნაკლები, 20 × 20 სმ; ფოლადის რინგი Ø 154 სმ, მაგნიტები დაშვებულია.
პირველ ნახაზზე ისინი ერთ მასშტაბშია (ნომრები სიას ემთხვევა): ყოველ საფეხურზე რინგიც და რობოტის სიგანეც ორჯერ მცირდება, წონა კი — ოთხიდან ექვსჯერამდე. მიკრო სუმოში რინგი შავად შეღებილი ხისაა, ვენტილატორი და ვაკუუმი აკრძალულია, საბურავებმა A4 ფურცელი 2 წამზე მეტხანს არ უნდა დაიჭირონ, ინფრაწითელი start/stop მოდული კი სავალდებულოა.
GRA-ს 2026 წლის ჩემპიონატზე მინი და მეგა სუმო იყო — როგორ იასპარეზეს ჩვენმა გუნდებმა ბუქარესტში, აქ წაიკითხავთ. ოთხივე კატეგორია ერთ ვიდეოში, ვროცლავის Robotic Arena 2026-დან:
დიზაინი: CAD მოდელი და წონის გეგმა გრამამდე
ადგილი იმდენად ცოტაა, რომ რობოტი ჯერ კომპიუტერში, ავტომატიზებული დაპროექტების (CAD) პროგრამაში უნდა „ააწყოთ“. Instructables-ის ავტორმა m_piotrowicz-მა გარსი Autodesk Inventor-ში დახაზა, ელექტრონიკა — KiCad-ში; ესპანელი ავტორის, Javier Isabel-ის რობოტის, Micropanda-ს კორპუსი FreeCAD-ის ღია ფაილია; ვროცლავის პოლიტექნიკური უნივერსიტეტის სტუდენტური წრის, KoNaR-ის წევრის, KamilWu-ს Stratos-ში კი კბილანები, საბურავის ყალიბი და დანაც მოდელირებულია. დაფა KiCad-იდან STEP მოდელად გამოიტანეთ და რობოტის საერთო მოდელში ჩასვით — ნაწილების შეჯახებას შეკვეთამდე დაინახავთ.
ყველაზე ძნელი მოტორების ჩატევაა. მიკრო რედუქტორიანი მოტორის (N20-ის კლასის) განივკვეთი 10 × 12 მმ-ია, სიგრძე ლილვის გარეშე — დაახლოებით 26 მმ: ერთ ღერძზე ორი ასეთი მოტორი 52 მმ-ია, მთელ რობოტზე მეტი. ამიტომ მოტორებს წანაცვლებით ათავსებენ — ერთს ღერძის წინ, მეორეს უკან — ბორბლებს კი კბილანებით ატრიალებენ. მეორე ნახაზზე:
- დანა;
- ბეჭდური დაფა — რობოტის ძირი და კორპუსის ნაწილი;
- წანაცვლებული მოტორები;
- კბილანები, რომლებიც ბორბლებს საერთო ღერძზე ატრიალებს;
- ბორბლები ჩამოსხმული საბურავებით;
- LiPo ბატარეა;
- მოწინააღმდეგის სენსორები;
- კიდის სენსორები დანის უკან;
- start/stop მოდული ზემოთ;
- ბალასტი — დაბლა და წინ;
- დაბეჭდილი ან ფრეზირებული გარსი.
მესამე ნახაზი ორელემენტიანი (2S) მიკრო სუმოს წონის გეგმის მაგალითია — რა რამდენს იწონის, დამრგვალებული გრამებით: 1 — ორი მოტორი 19; 2 — დაფა 10; 3 — ბატარეა 10; 4 — დაბეჭდილი კორპუსი 10; 5 — ბორბლები საბურავებით 6; 6 — სენსორები და start მოდული 4; 7 — სადენები და ხრახნები 4; 8 — დანა 2; 9 — ბალასტი 33. სულ 98 გ.
ელექტრონიკა მსუბუქია, ამიტომ მიკრო სუმოს, როგორც წესი, 30–40 გრამი აკლია. m_piotrowicz-მა კორპუსის ქვეშ ტყვია ეპოქსიდით მიაწება; ეკვადორის სალეზიანური პოლიტექნიკური უნივერსიტეტის სადიპლომო ნაშრომის PLA-ის რობოტი კი 99,0 გ-ს იწონიდა. ბალასტი სიმკვრივით აირჩიეთ: 33 გ ვოლფრამი 1,7 სმ³-ია, ტყვია — 2,9 სმ³, ფოლადი — 4,2 სმ³ (ნახაზის ქვედა ნაწილი). დაამაგრეთ დაბლა და წინ, დანასთან; მიზნად 98–99 გ დაისახეთ (ორი სასწორი იშვიათად აჩვენებს ერთსა და იმავეს) და ყველა ნაწილი 0,01 გ სიზუსტის სასწორზე აწონეთ.
ელექტრონიკა: ბეჭდური დაფა (PCB), როგორც რობოტის სხეული
მიკრო სუმოში ბეჭდური დაფა ხშირად რობოტის ძირია. Micropanda-ს ორფენიან, 50 × 45 მმ-იან დაფაზეა STM32F103 მიკროკონტროლერი, TB6612FNG მოტორის დრაივერი, ოთხი QRE1113 კიდის სენსორი და ავტორის მიერ აწყობილი ინფრაწითელი მოწინააღმდეგის სენსორები; დაბეჭდილი კორპუსი ზემოდან ხრახნებით მაგრდება. Stratos-ის პირველი ვერსია ოთხფენიანი, 42,9 × 50 მმ-იანი დაფაა: ESP32-S3 მოდული, თითო მოტორზე DRV8210 დრაივერი, ორი VL53L0X მანძილის (ToF) სენსორი, start სიგნალის 38 kHz-იანი მიმღები და ერთელემენტიანი LiPo-ს დამტენი.
ორი ფენა თუ ოთხი? ორი საკმარისი და იაფია. ოთხფენიანში შიდა ფენები მიწას (GND) და კვებას ეთმობა: დენი მოკლე გზით ბრუნდება, მოტორების ელექტრული ხმაური სენსორებს ნაკლებად სწვდება, გაყვანილობაც ადვილდება.
სქემის ბლოკებია: კვება (ჩამრთველი, პოლარობის შებრუნებისგან დაცვა, 3,3 და 5 ვოლტის სტაბილიზატორები, ბატარეის ძაბვის გამყოფი), მიკროკონტროლერი და დაპროგრამების გასართი, დრაივერები, სენსორები, start მოდული, ტაქტიკის ღილაკები და შუქდიოდები. KiCad-ში:
- დახაზეთ სქემა და გაუშვით ელექტრული შემოწმება (ERC).
- კონტური CAD-იდან შემოიტანეთ (DXF), ბორბლების ამონაჭრებითა და სამაგრი ხვრელებით.
- ჯერ ის განალაგეთ, რასაც მექანიკა კარნახობს (სენსორები, გასართები, ჩამრთველი), მერე — დანარჩენი.
- კვებისა და მოტორების გამტარები განიერი გაავლეთ, თავისუფალი ადგილი მიწის (GND) სპილენძით შეავსეთ და დამამზადებლის წესებით გაუშვით DRC.
- STEP ექსპორტი CAD-ში გადაამოწმეთ, მერე Gerber და ბურღვის ფაილები მოამზადეთ.
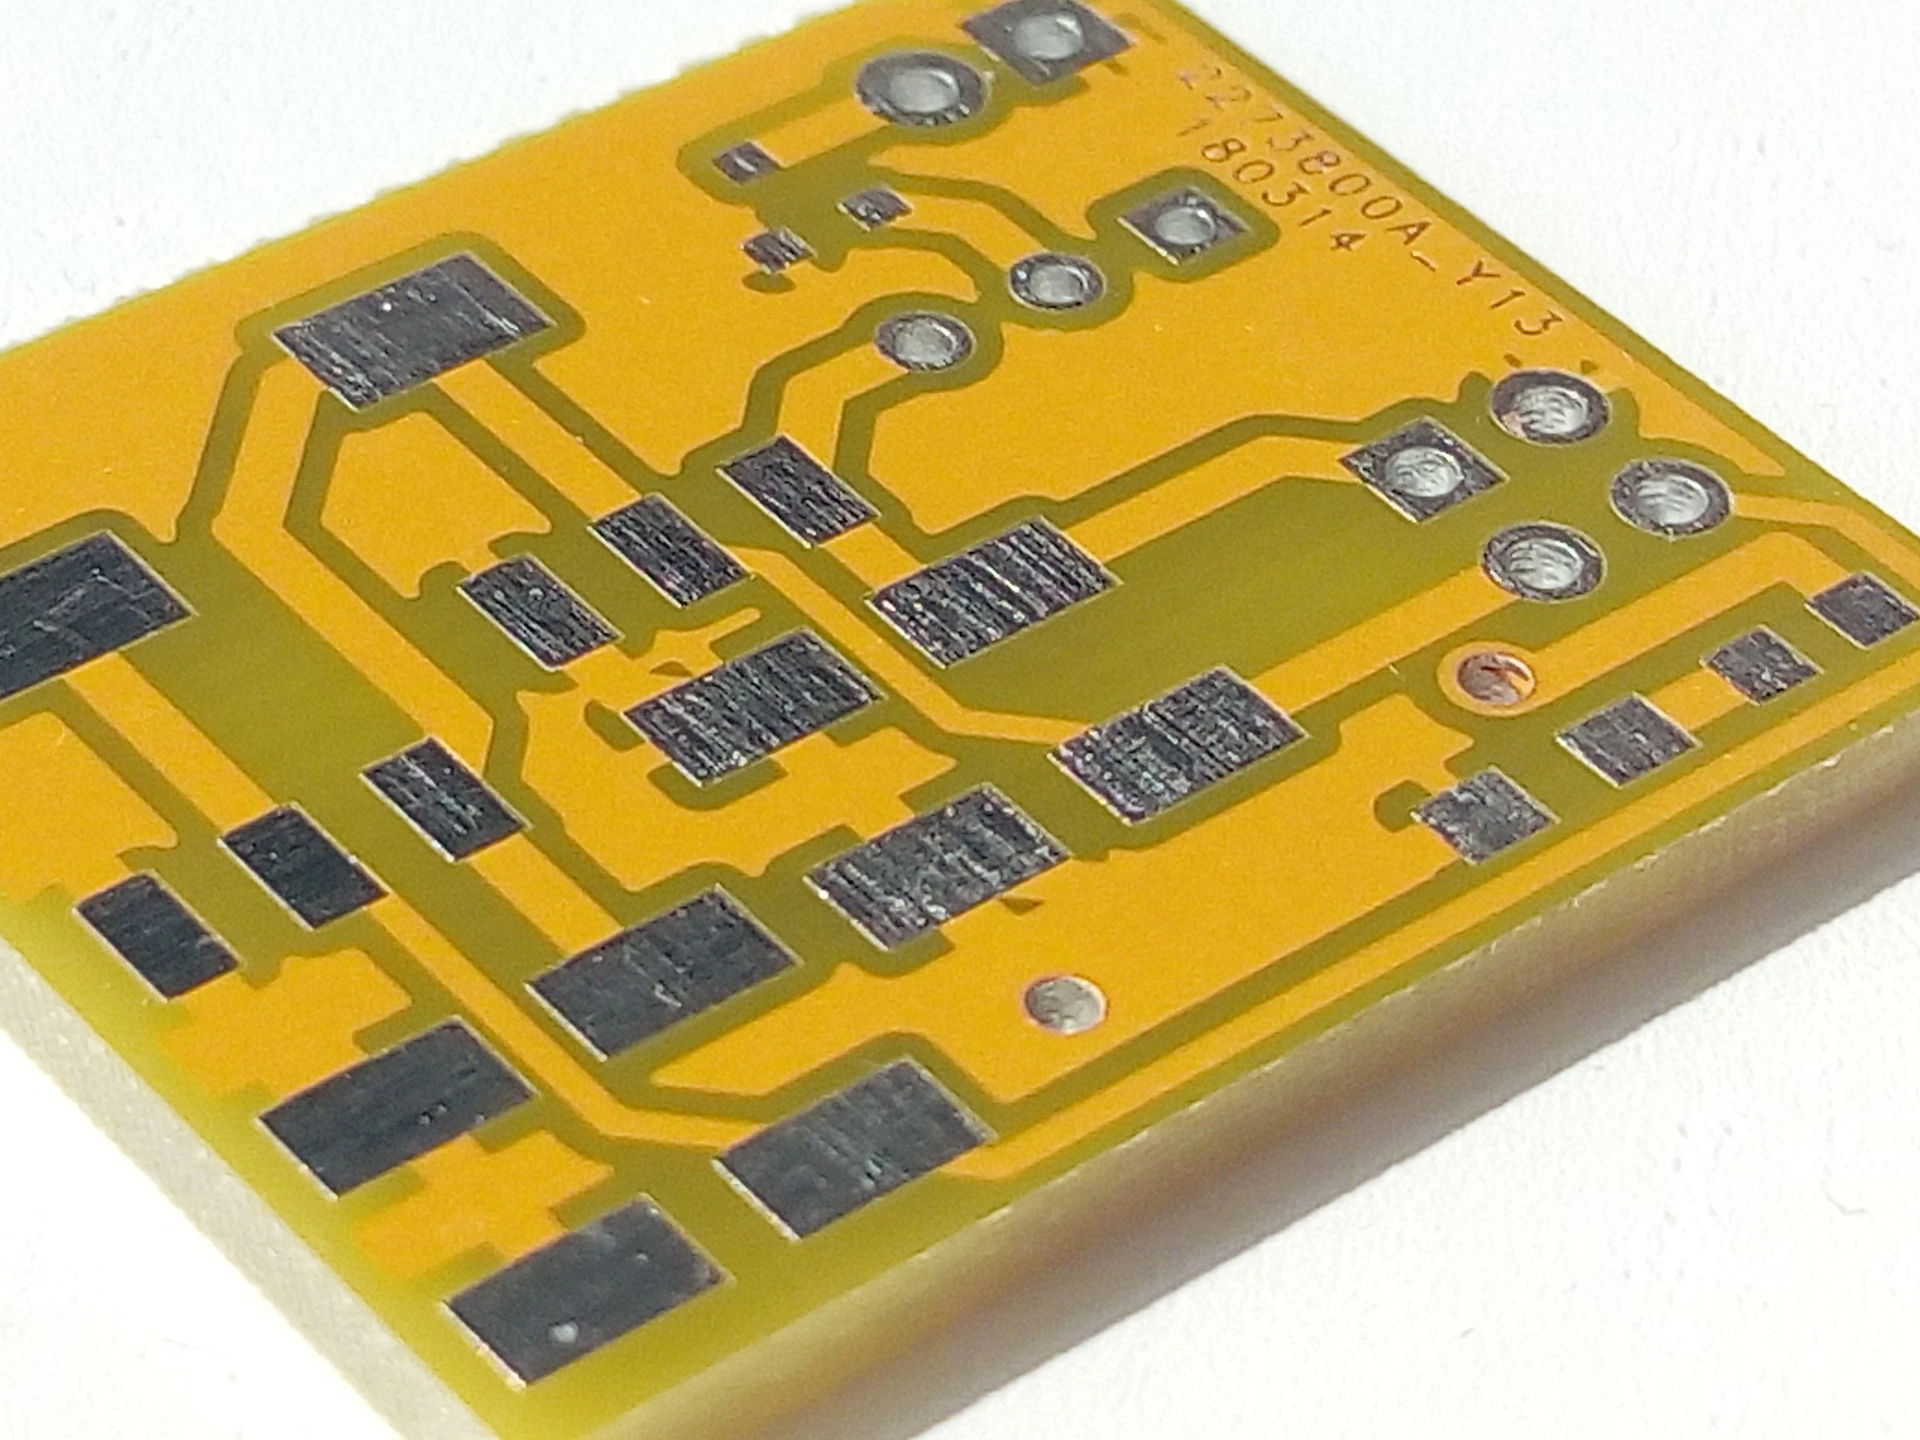
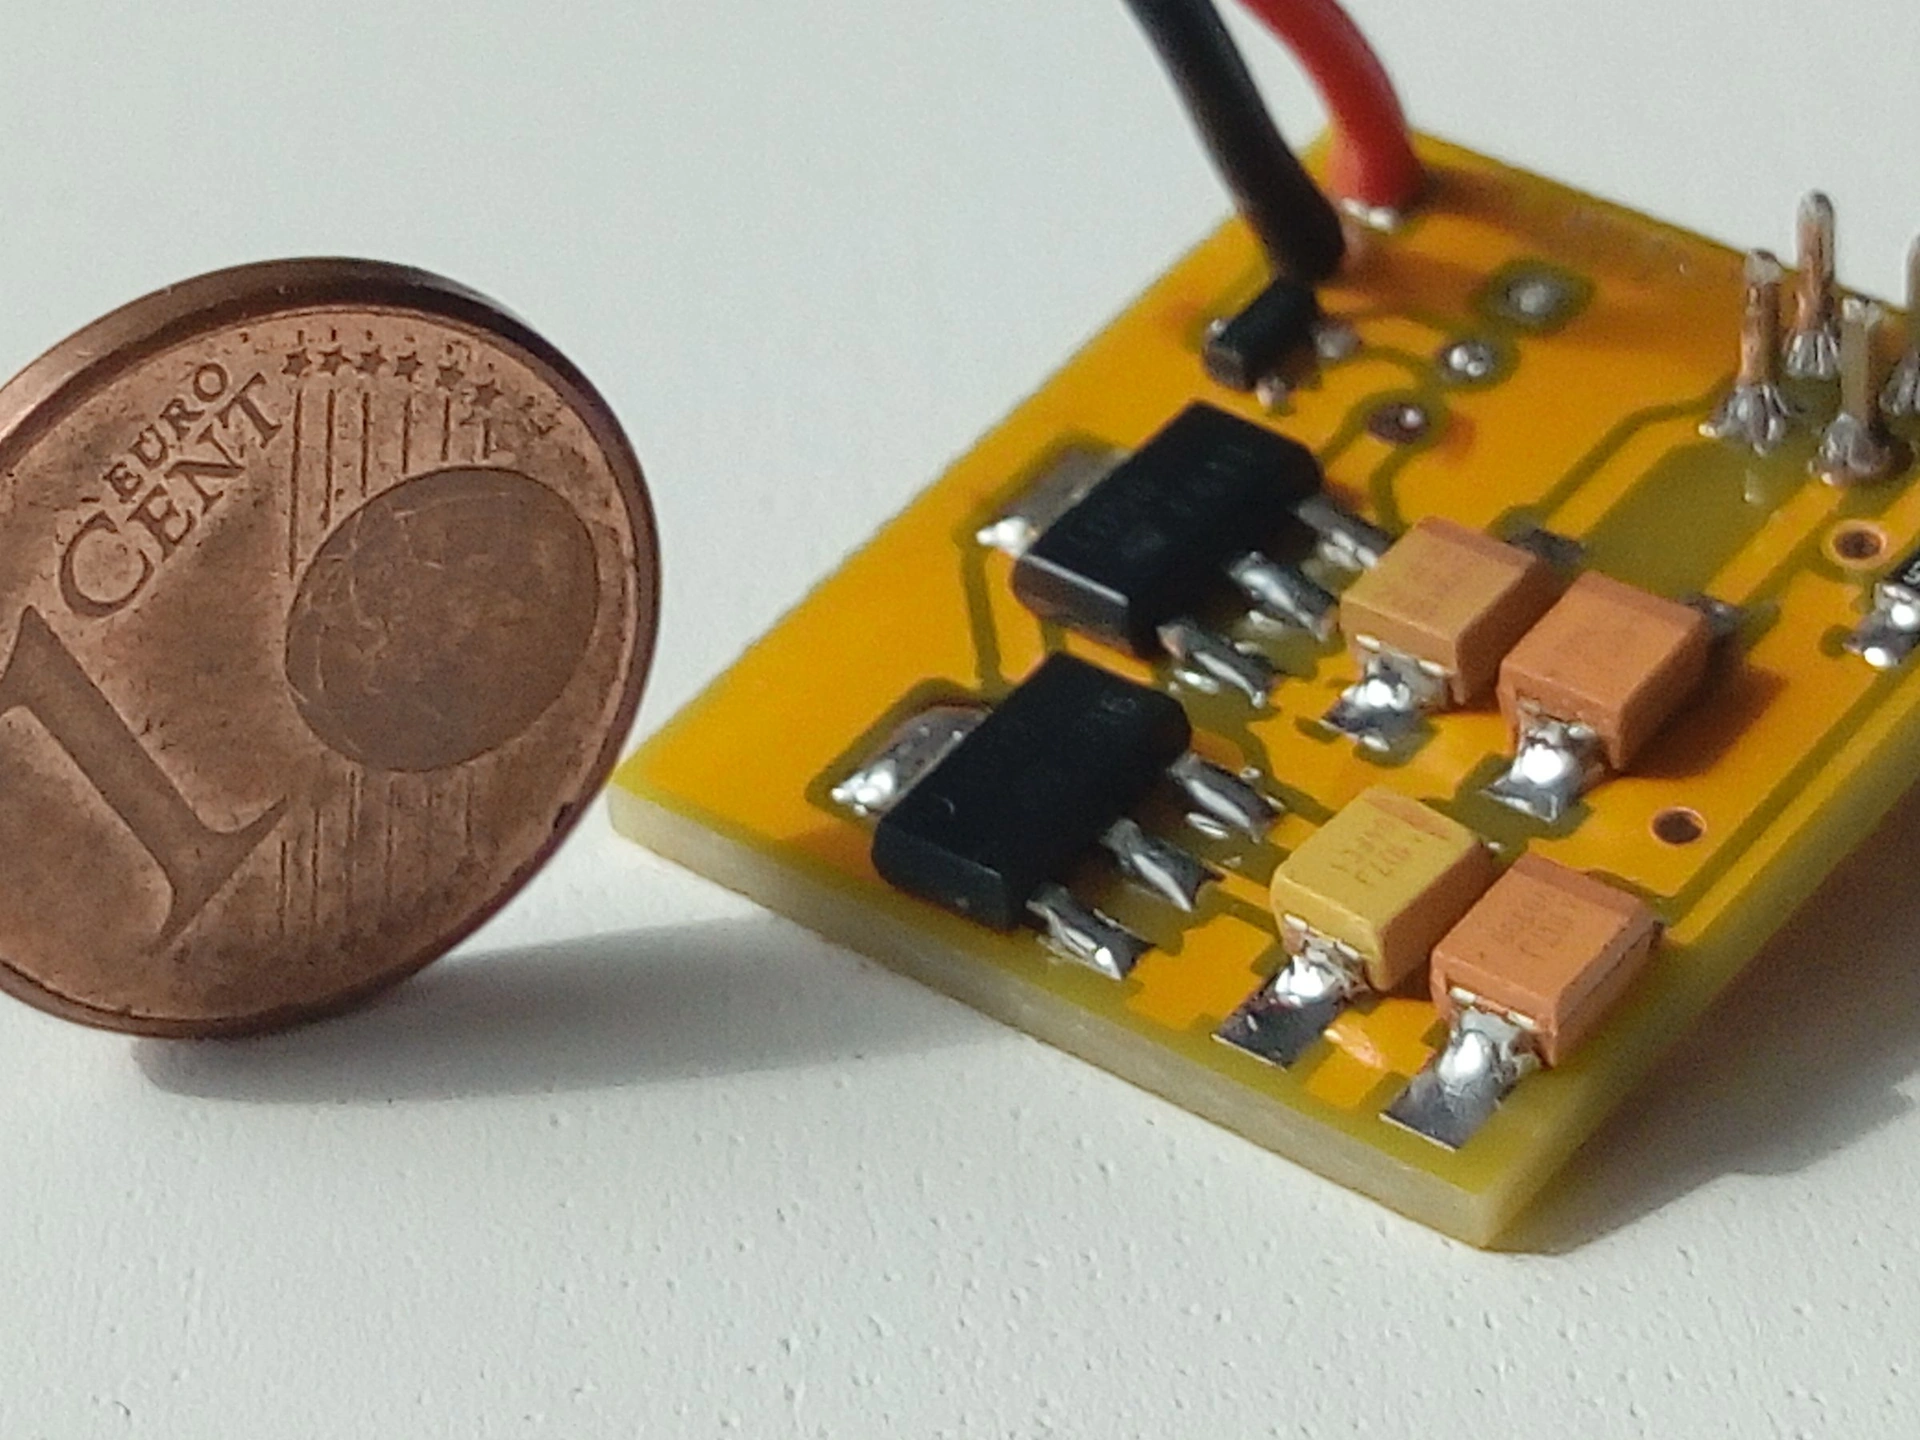
დამზადება. დაფა ქარხანაში შეუკვეთეთ; ორფენიანი პროტოტიპი სახლშიც კეთდება — CNC ჩარხზე სპილენძის იზოლაციური ფრეზირებით ან ტონერის გადატანითა და რკინის ქლორიდში მოწამვლით (etching). ფოტოებზე m_piotrowicz-ის დაფაა: ჯერ ცარიელი, მერე — ორი დარჩილული LM1117 სტაბილიზატორით, ერთცენტიანი მონეტის გვერდით.
რჩილვა და პირველი ჩართვა. 0603 ზომის ზედაპირზე სამონტაჟო (SMD) დეტალები სარჩილავის წვრილი წვერითა და ფლუსით ხელითაც ირჩილება; QFN კორპუსებს სარჩილი პასტა, ტრაფარეტი (stencil) და ცხელი ჰაერი ან ცხელი ფილა სჭირდება. ჯერ შეამოწმეთ, „პლიუსი“ და მიწა ხომ არ არის მოკლედ ჩართული; ჩართეთ დენის შეზღუდვის მქონე კვების წყაროდან, გაზომეთ ძაბვები, ჩაწერეთ შუქდიოდის ციმციმის პროგრამა, მერე დრაივერები და სენსორები სათითაოდ გამოცადეთ.
GALVISENPAI-ის ესპანურენოვან ვიდეოში მიკრო სუმოს დაფის დაპროექტება და რობოტის აწყობაა:
ფოტოები: m_piotrowicz, Instructables (CC BY-NC-SA 4.0)
რობოტის მოტორები, კბილანები და ბატარეა
კარგ საბურავებზე (ხახუნის კოეფიციენტი 1-თან ახლოსაა) 100-გრამიანი რობოტი მხოლოდ დაახლოებით 1 ნიუტონით აწვება — ამას პატარა მოტორიც ახერხებს, ამიტომ გადაცემის რიცხვს სიჩქარისა და მართვადობისთვის ირჩევენ. სიჩქარე = π × ბორბლის დიამეტრი × ბრუნი წამში: 20 მმ-იანი ბორბალი წუთში 600 ბრუნზე დაახლოებით 0,63 მ/წმ-ს იძლევა და 38,5 სმ-იან რინგს დაახლოებით 0,6 წამში გადაკვეთს. უფრო სწრაფი რობოტი თეთრ ზოლს გადაირბენს, სანამ სენსორები რეაგირებას მოასწრებენ. m_piotrowicz-ის რობოტში 50:1 გადაცემის მიკრო მოტორებია, 2S ბატარეით.
განლაგება: წანაცვლებული მოტორები კბილანებით (მეორე ნახაზი); გასწვრივ მოთავსებული მოტორები, რომლებიც კბილანების მწკრივით ორ ან ოთხ ბორბალს ატრიალებს (ოთხ ბორბალზე რობოტი უფრო მდგრადია); ან 6–8 მმ-იანი რედუქტორიანი მოტორები პირდაპირ ბორბალზე — მარტივი, მაგრამ სუსტი, უფრო ნანო სუმოსთვის დამახასიათებელი.
დრაივერმა მოტორის გაჩერების დენს (stall current) ბატარეის რეალურ ძაბვაზე უნდა გაუძლოს: m_piotrowicz-ის რობოტსა და Micropanda-ში ორარხიანი TB6612FNG-ია, Stratos-ში — თითო მოტორზე DRV8210.
1S თუ 2S? 2S (7,4 ვ, დატენილი 8,4 ვ) 6-ვოლტიან მოტორებს სწრაფად ატრიალებს — KamilWu-ს წინა რობოტი, Beetle, 2S-ზეა და 7,5 ვოლტზე ქვემოთ შუქდიოდით აფრთხილებს. 1S (3,7 ვ, დატენილი 4,2 ვ) გრამებს ზოგავს, ბალანსირების სადენი არ სჭირდება და დაფაზევე იტენება, როგორც Stratos-ის პირველ ვერსიაში, ოღონდ დაბალი ძაბვის მოტორებს მოითხოვს. KamilWu-ს ორივე რობოტში 150 mAh-იანი ბატარეაა: მოკლე მატჩში დენის გაცემის უნარი (C-რეიტინგი) და წონა უფრო მნიშვნელოვანია, ვიდრე ტევადობა.
GALVISENPAI-ის პირველ ნაწილში პატარა რობოტის მექანიკა და გადაცემებია, ნაწილების STL ფაილებით:
კორპუსი: 3D ბეჭდვა, CNC ფრეზირება და ლაზერული ჭრა
3D ბეჭდვა ყველაზე სწრაფი გზაა: Micropanda-ს კორპუსი, მოტორის სამაგრი და ბორბლები დაბეჭდილია, ეკვადორული ნაშრომის რობოტი კი მთლიანად PLA-საგანაა და ოთხ M2 ხრახნზე იხსნება. PLA მარტივია, PETG — უფრო გამძლე, ნახშირბადის ბოჭკოთი შევსებული პლასტმასი — უფრო ხისტი (სიმკვრივე 1,6 გ/სმ³, PLA-ისა — 1,24). ფენა 0,1–0,15 მმ, 3–4 კედელი, ხრახნების ირგვლივ მაღალი შევსება (infill); მოტორის მომჭერი ისე დაბეჭდეთ, რომ მოჭერამ ფენები არ დააცილოს; ხვრელები 0,1–0,2 მმ-ით ვიწრო დაბეჭდეთ და ბურღით გაასწორეთ. მეტი — 3D ბეჭდვის სტატიაში.
CNC ფრეზირება იმისთვისაა, რაც დარტყმას იღებს ან წონას ატარებს: ალუმინის, თითბრის ან ფოლადის ფუძე, გვერდითი ფირფიტები, მოტორის მომჭერები. თითბერი და ფოლადი თან ბალასტიცაა. თანმიმდევრობა: CAD → ხელსაწყოს ტრაექტორიები CAM პროგრამაში → ნამზადი მარწუხში ან ორმხრივ წებოვან ლენტზე → 1–2 მმ-იანი ფრეზი → ხორკლების მოცილება.
ლაზერული ჭრა: CO2 ლაზერი აკრილს და ფანერას ჭრის — პროტოტიპებისთვის, შაბლონებისთვის, სავარჯიშო რინგისა და 51 მმ-იანი ჩარჩოსთვის. ფოლადის დანის ნამზადს და უჟანგავ ფირფიტას ბოჭკოვანი (fiber) ლაზერი სჭირდება: DXF ფაილი ასეთ სახელოსნოს გაუგზავნეთ.
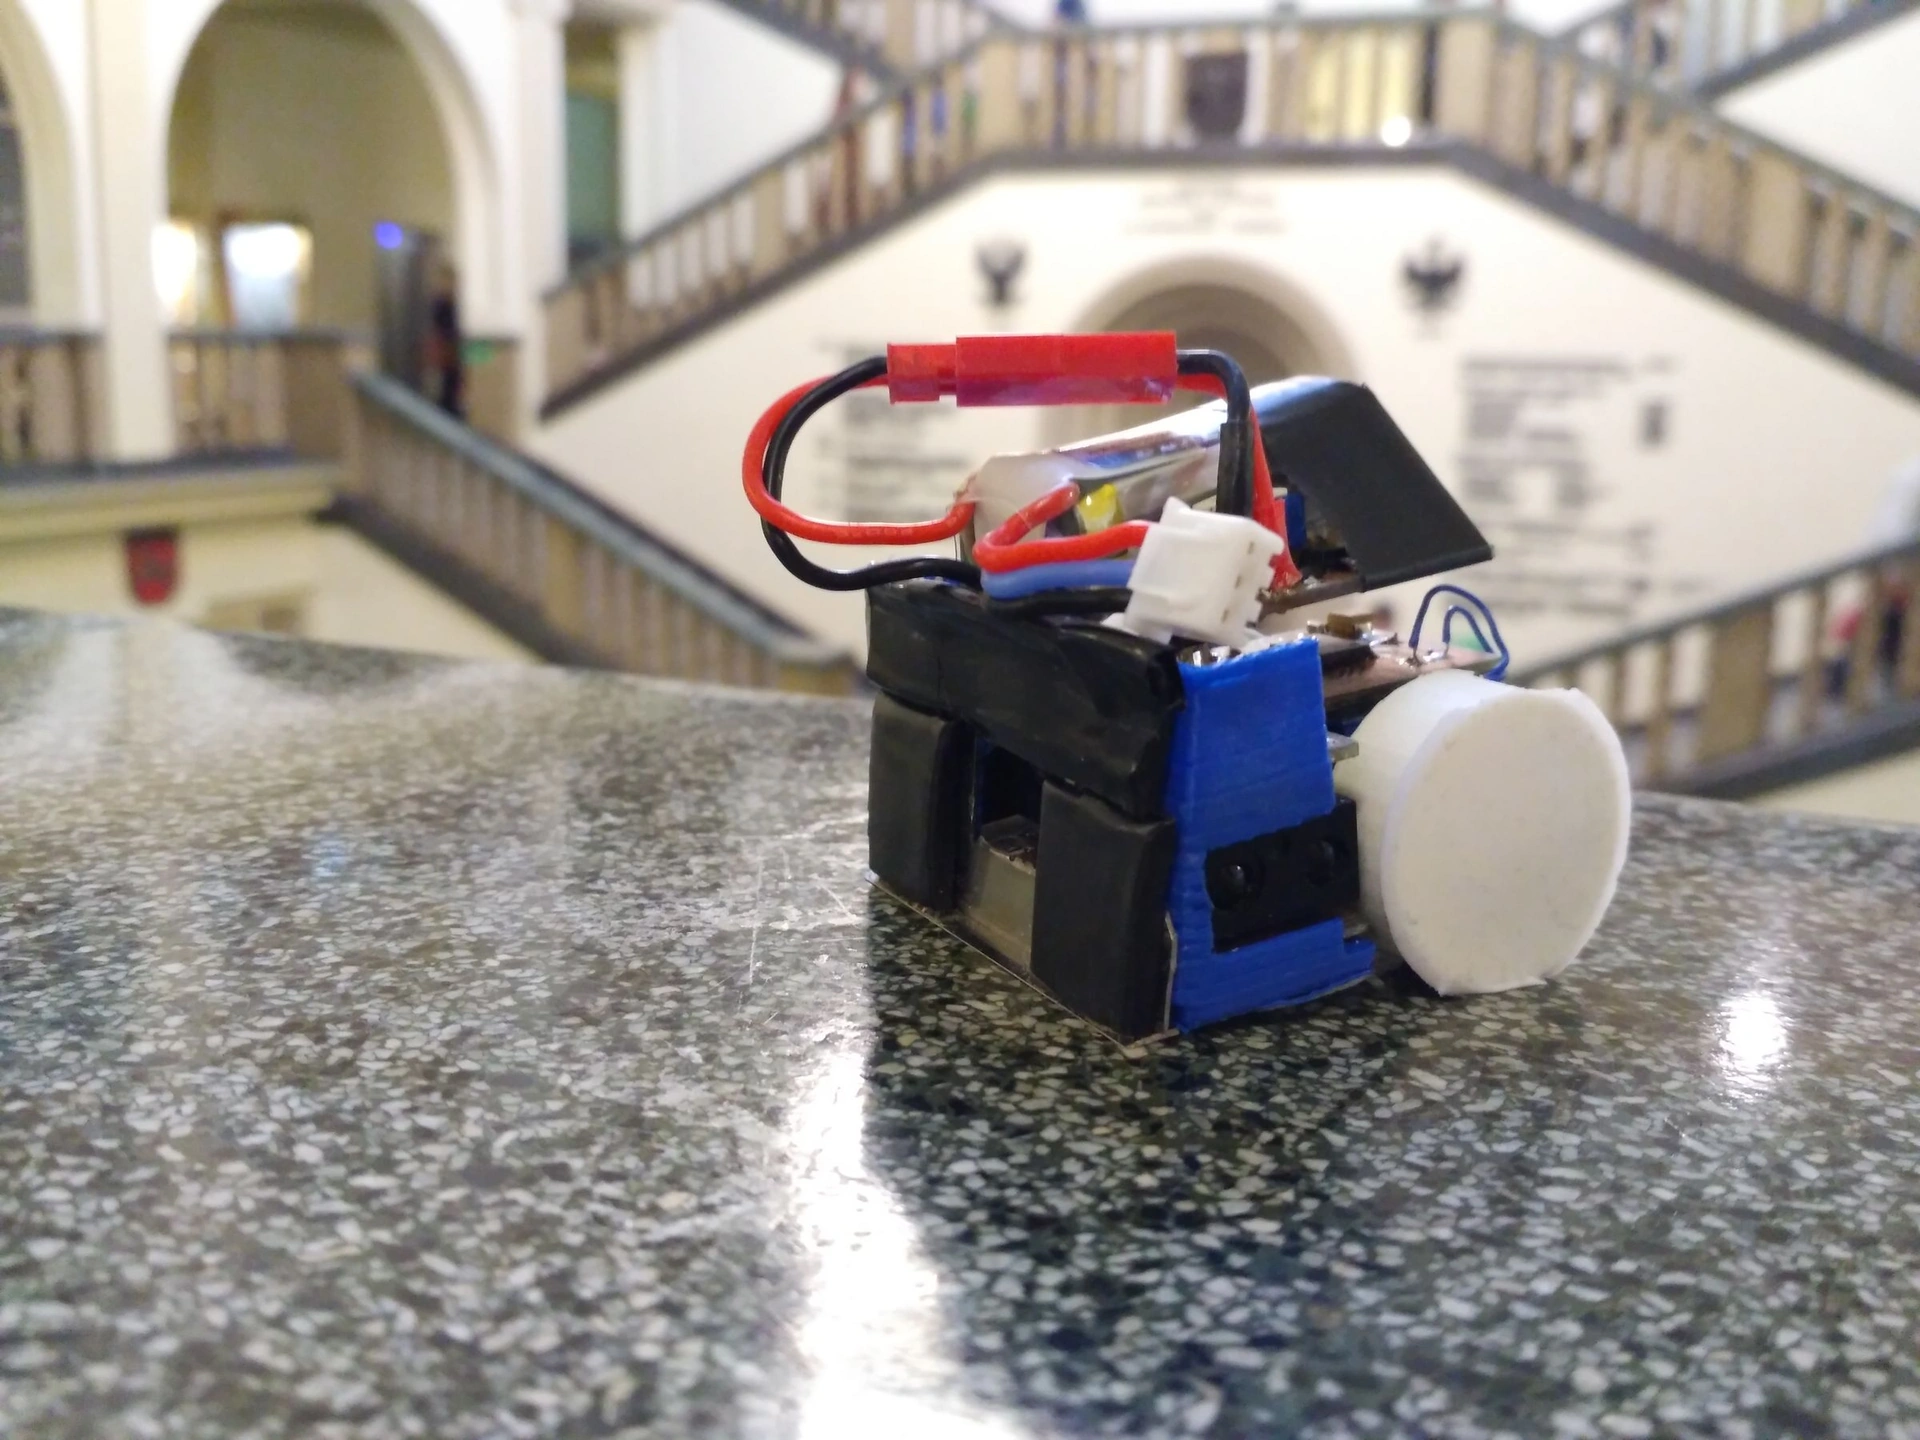
ფოტოზე Micropanda-ს დაბეჭდილი კორპუსია წითელ დაფაზე.
ფოტო: Javier Isabel (JavierIH), GitHub (CC BY-SA 3.0)
დანა და ჩამოსხმული საბურავები
დანა მატჩს წყვეტს: ვინც პირველი შეძვრება მეორის ქვეშ, ის უფრო ხშირად იგებს.
- აიღეთ თხელი ნაწრთობი ზამბარის ან უჟანგავი ფოლადი, მილიმეტრის რამდენიმე მეათედის სისქის, რობოტის მთელ სიგანეზე.
- გამოჭერით მაკრატლით ან ლაზერით; ნაწრთობ ფოლადს ჩვეულებრივი ბურღი ვერ ხვრეტს, ამიტომ დანა მიაწებეთ ან მომჭერით დაამაგრეთ.
- პირი წყლით გაგრილებულ წვრილ ქვაზე მცირე კუთხით გალესეთ; გალურჯებულმა ფოლადმა სიმაგრე დაკარგა.
- უკანა მხრიდან ხორკლი მოაშორეთ და დანა ისე დაამაგრეთ, რომ ოდნავ ზამბარობდეს და რინგს მთელ სიგანეზე ეხებოდეს.
დანა თეთრი არ უნდა იყოს და რინგის გარეთ დაფარული უნდა იყოს (ორი გაფრთხილება მოწინააღმდეგეს ქულას აძლევს).
საბურავებს ჩვეულებრივ ასხამენ. m_piotrowicz-მა სილიკონი დაბეჭდილ ბორბლებზე ჩამოასხა; Stratos-ის ფაილებში საბურავის ყალიბია. Erich Styger-მა პოლიურეთანით ჩამოსხმა აღწერა: სიმაგრე Shore 20, A და B ნაწილები წონით 1:2, დაბეჭდილი ყალიბი, გამყოფ საშუალებად გლიცერინი, გამყარება 16 საათი — პირველი პარტია კი ცუდად მორევის გამო საერთოდ ვერ გამყარდა. მოკლედ: ბორბლის დისკზე ღარები გააკეთეთ, რომ საბურავი ჩაეჭიდოს, ორნაწილიან ყალიბს ჰაერის გამოსასვლელი დაუტოვეთ, ნელა მოურიეთ და ნელა ჩაასხით, გამყარებული საბურავი კი მოტორზე დატრიალებით წვრილი ზუმფარით გაასწორეთ. წებოვანი საბურავები აკრძალულია (A4 ფურცლის ტესტი). ჩამოსხმაზე მეტი — მინი სუმოს აწყობის სტატიაში.
სენსორები და start/stop მოდული
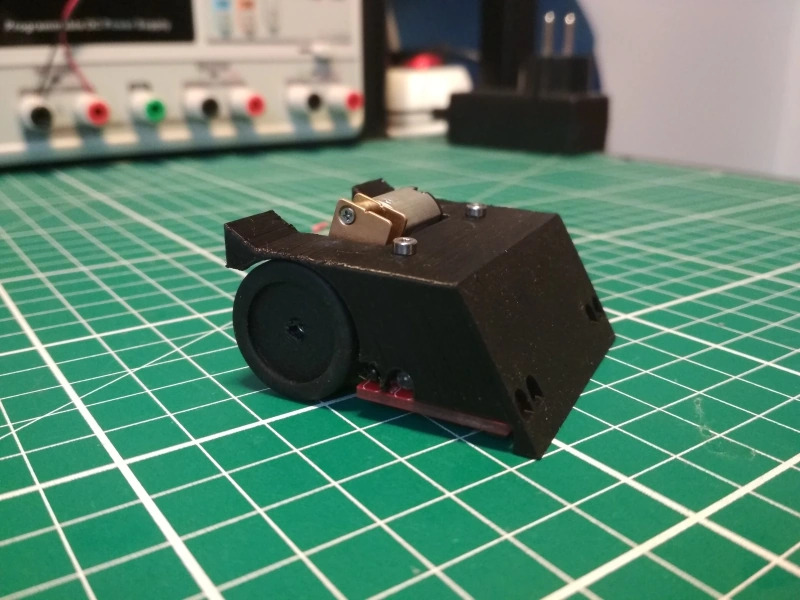
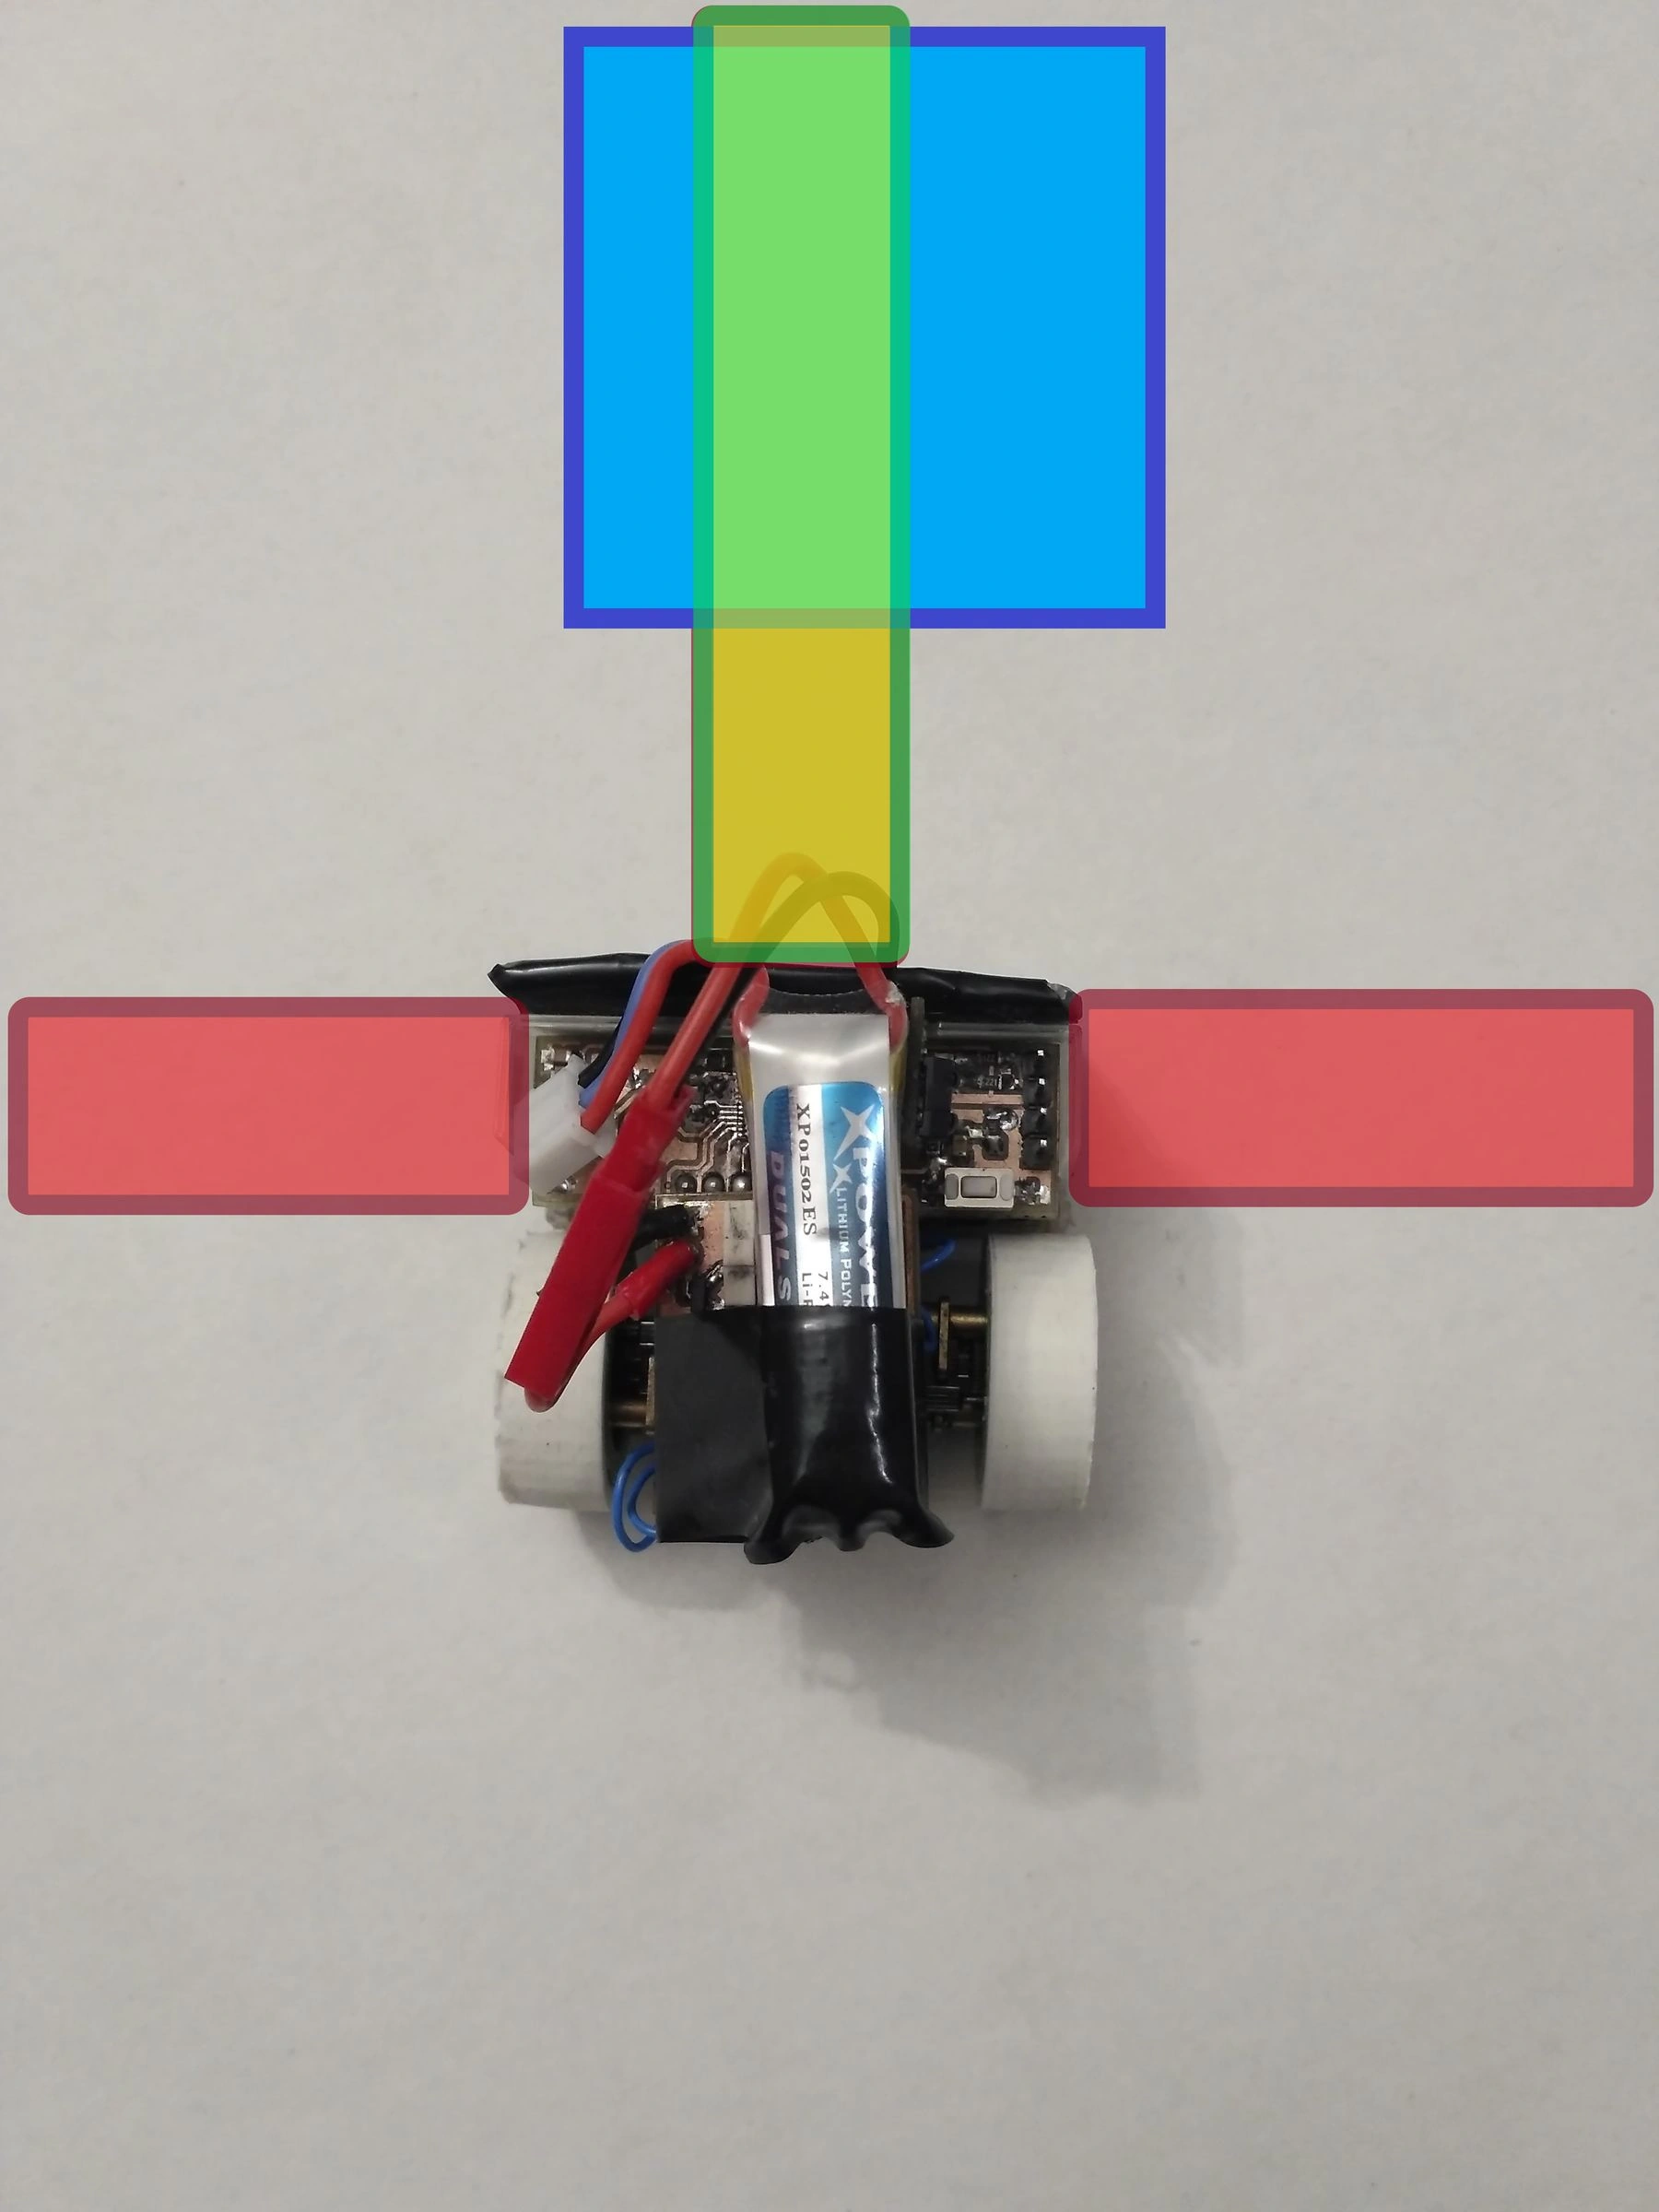
მოწინააღმდეგის სენსორები ორნაირია. პირველი — ციფრული ინფრაწითელი, დაახლოებით 40 სმ-იანი მოქმედების მანძილით: m_piotrowicz-ის Sharp GP2Y0D340K პრაქტიკაში დაახლოებით 25 სმ-ს „ხედავდა“, ეკვადორულ ნაშრომსა და GALVISENPAI-თან JS40F-ია. მეორე — მანძილის მზომი VL53L0X-ის ტიპის ToF სენსორები: Stratos-ში ორია, Beetle-ში ოთხი; თითოეულს XSHUT პინით საკუთარ I2C მისამართს ანიჭებენ (იხ. მინი სუმოს სტატია). 38,5 სმ-იან რინგზე 40 სმ ყველაფერს ფარავს; სენსორები ოდნავ ქვემოთ დახარეთ, რომ მსაჯი არ „დაინახონ“. ფოტოზე ჩანს, საით იყურება m_piotrowicz-ის რობოტის წინა და გვერდითი სენსორები.
კიდის სენსორები: QRE1113-ის ტიპის პატარა არეკვლის სენსორები დანის უკან, რინგიდან 1–3 მმ-ზე. 0,6 მ/წმ სიჩქარით 12,5 მმ-იან ზოლს რობოტი დაახლოებით 20 მილიწამში გადაკვეთს, ამიტომ მათ ყოველ 2–5 მილიწამში კითხულობენ ან კომპარატორსა და შეწყვეტაზე (interrupt) აერთებენ. m_piotrowicz აღიარებს, რომ მისი კიდის სენსორები ტესტებში ვერ ამართლებდა — ადგილი მათთვის თავიდანვე დაგეგმეთ.
Start/stop მოდული სავალდებულოა. RoboChallenge-ის მოდულს ოთხი გამომყვანი აქვს — VCC, GND, Start და Kill: Start სტარტზე 0-დან 1-ზე გადადის და სტოპზე ისევ 0 ხდება, Kill სტოპზე 1-დან 0-ზე ეცემა; ჩართვისას მწვანე შუქდიოდი არ უნდა ენთოს. ადგილის დასაზოგად ან დაფაზე მოდულის პატარა გასართი დატოვეთ, ან, Stratos-ის მსგავსად, საკუთარი 38 kHz-იანი მიმღები დააყენეთ და პულტის RC-5 ბრძანებები პროგრამულად გაშიფრეთ (ბრძანებები სუმო რობოტის სტატიაშია; ორგანიზატორის დანართიც გადაამოწმეთ). მიმღები ზემოთ მოათავსეთ.
ფოტო: m_piotrowicz, Instructables (CC BY-NC-SA 4.0)
მიკრო სუმო რობოტის აწყობა ნაბიჯ-ნაბიჯ
- საცდელი ბეჭდვა — კორპუსი და სამაგრები ნამდვილ მოტორებზე, ბატარეასა და დაფაზე მოარგეთ.
- დაფა — რობოტში მხოლოდ დარჩილული და შემოწმებული ჩადეთ.
- მოტორები და კბილანები — კბილანების მოდება ქაღალდის ზოლით დააყენეთ; ორივე ბორბალი თავისუფლად უნდა ბრუნავდეს.
- ბორბლები — სწორ ფილაზე ორივე ბორბალიც და დანის პირიც ზედაპირს უნდა ეხებოდეს.
- დანა — სინათლეზე გახედეთ: ღრეჩო არსად უნდა ჩანდეს.
- სენსორები — ჩვენებები სერიულ მონიტორში შეამოწმეთ.
- ბატარეა — მყარად, დანისა და ხრახნებისგან დაცული; გასართი და ჩამრთველი ხელმისაწვდომი.
- ბალასტი — აწონეთ, დაბლა და წინ დაამატეთ, ეპოქსიდით დაამაგრეთ.
- ზომები — სახლში გაკეთებული 51 მმ-იანი უძირო ჩარჩო, სიმაღლე 51 მმ-ზე ნაკლები, წონა 98–99 გ.
- ნომერი და დანის საფარი.
ფოტო: m_piotrowicz, Instructables (CC BY-NC-SA 4.0)
პროგრამა, ტესტები და ჰომოლოგაცია
მდგომარეობების მანქანა (ლოდინი, ძებნა, შეტევა, კიდიდან თავის დაღწევა) სუმო რობოტის სტატიაშია. მიკრო სუმოში ემატება:
- სტარტი ბევრს წყვეტს. რინგი პატარაა და რობოტები ახლოს იწყებენ. რამდენიმე სასტარტო ვარიანტი ჩაწერეთ (პირდაპირი შეტევა, გვერდზე გადახვევა, ადგილზე შემობრუნება) და რაუნდებს შორის ღილაკით ან DIP გადამრთველით აირჩიეთ — Stratos-ს ორივე აქვს, Beetle-ს ორი გადამრთველი; RoboChallenge-ზე რაუნდებს შორის წუთამდე შესვენებაა.
- ციკლის რიგი: ჯერ start/stop და კიდე, მერე მოწინააღმდეგე; სიმძლავრე თანდათან აწიეთ, რომ ბორბლები არ დაბუქსავდეს, ბიძგისას კი — სრული; ჩართვისას ბატარეა შეამოწმეთ.
- დროშები: KamilWu Stratos-ს „დროშებიან“ მიკრო სუმოს უწოდებს — სტარტის შემდეგ გაშლილი ფირფიტები მოწინააღმდეგის სენსორებს აბნევს. გაშლა დაშვებულია, თუ რობოტი ერთიანი რჩება; სენსორების აქტიური ჩახშობა აკრძალულია.
ტესტები: 38,5 სმ-იანი, 1,25 სმ სისქის ფანერის ან MDF-ის რინგი, მქრქალ შავად შეღებილი, 12,5 მმ-იანი თეთრი ზოლით. 50 გაშვება კიდისკენ ყველა კუთხით, მერე 100-გრამიანი მაკეტი, ნახევრად დაცლილი ბატარეა და სხვადასხვა განათება.
ჰომოლოგაცია (RoboChallenge, მიკრო სუმო) ჯგუფის დაწყებისას და ყოველი მატჩის წინ: ნომერი ჩანს (ჯგუფის დასაწყისში რობოტს ფოტოსაც უღებენ); რობოტი 51 მმ-იან უძირო ჩარჩოში ეტევა და 51 მმ-ზე დაბალია; სასწორი მაქსიმუმ 101 გ-ს აჩვენებს; start და stop მსაჯის პულტით მუშაობს; დანა დაფარულია; ოპერატორი იგივეა.
უსაფრთხოება სახელოსნოში
- LiPo: პაწაწინა გასართებზე მოკლე ჩართვას მოერიდეთ; დატენეთ ბალანსური დამტენით (2S) ან დაფის დამტენით (1S), არაწვად ზედაპირზე, არასოდეს უყურადღებოდ; გაბერილი ბატარეა აღარ გამოიყენოთ.
- რჩილვა: ფლუსის ბოლი გამწოვით მოაშორეთ, გაიკეთეთ სათვალე, მერე ხელები დაიბანეთ.
- დაფის მოწამვლა: რკინის ქლორიდი კოროზიულია — ხელთათმანი, სათვალე, პლასტმასის ჭურჭელი; კანალიზაციაში არ ჩაასხათ. FR-4-ის მინაბოჭკოვანი მტვერი დაასველეთ ან მტვერსასრუტით აიღეთ და ნიღაბი გაიკეთეთ.
- CNC: სათვალე, დამაგრებული ნამზადი, ხელები ფრეზისგან შორს; ფრიალა სახელოები და ხელთათმანები — არა.
- ლაზერი: უყურადღებოდ არ დატოვოთ, გამწოვი ჩართეთ, PVC და ვინილი არ დაჭრათ (ქლორი გამოიყოფა).
- ჩამოსხმა: პოლიურეთანი იზოციანატებს შეიცავს — ხელთათმანი და ვენტილაცია.
- დანა: ლესვისას სათვალე; მზა დანა ყოველთვის საფარით.
- ტყვია შხამიანია: ეპოქსიდში ჩასვით, ხელები დაიბანეთ, მასთან მოზრდილმა იმუშაოს; ვოლფრამი ან ფოლადი უფრო უსაფრთხოა.
სხვა კატეგორიები: როგორ ავაწყოთ ისინი
- მეგა სუმო რობოტის აწყობა — 3 კგ, 20 × 20 სმ: CNC ჩარჩო, ლაზერული ჭრა, მაგნიტები.
- მინი სუმო რობოტის აწყობა — 500 გ, 10 × 10 სმ: დაფა როგორც შასი, SMD რჩილვა, ჩამოსხმული საბურავები.
- ნანო სუმო რობოტი — 25 გ, 2,5 სმ-იანი კუბი: ყველაზე პატარა მოტორები და კონტროლერები.
- პროფესიონალური ლაინფოლოვერის აწყობა — სენსორების დაფა, ენკოდერიანი მოტორები, ვენტილატორი Turbo კლასისთვის.
დამწყებთათვის და წესები: სუმო რობოტი ნაბიჯ-ნაბიჯ, ხაზზე მავალი რობოტი ნაბიჯ-ნაბიჯ, მეგა სუმო, მინი სუმო, ლაინფოლოვერი და PID; საბრძოლო რობოტები — პირველი საბრძოლო რობოტი.
შეჯიბრისთვის ემზადებით? GRA-ს ჩემპიონატები და მათი წესები შეჯიბრების გვერდზეა; საბრძოლო რობოტების საერთაშორისო ჩემპიონატზე, ROBO BATTLE 2026–2027-ზე, რეგისტრაცია უკვე ღიაა. ყველა სტატია ამ თემაზე — სუმოს თეგში.
წყაროები და ვიდეოები
- Micro Sumo Regulation, RoboChallenge
- Nano Sumo Regulation, RoboChallenge
- Mini Sumo Regulation, RoboChallenge
- Mega Sumo 3kg (auto) Regulation, RoboChallenge
- MicroSumo (100g) Competition Robot, m_piotrowicz / Instructables
- Micropanda: microsumo robot (hardware, 3D, firmware), Javier Isabel / GitHub
- Stratos: MicroSumo robot with flags, KamilWu (KoNaR) / GitHub
- Beetle: a microSumo robot, KamilWu / GitHub
- Desarrollo de robot micro sumo autónomo para competencias de robótica profesional, Derian Guevara / Universidad Politécnica Salesiana, 2025
- Making Perfect Sticky DIY Sumo Robot Tires, Erich Styger / MCU on Eclipse
- MICROSUMO | TUTORIAL PARTE 1 (ვიდეო), GALVISENPAI / YouTube
- MICROSUMO | PARTE 2 | PCB & MONTAJE (ვიდეო), GALVISENPAI / YouTube
- Robotic Arena Wrocław 2026 - Nano Sumo, Micro Sumo, Mini Sumo, Sumo (ვიდეო), SimeonBotics / YouTube
- RoboChallenge Romania 2025 - Mini Sumo, Micro Sumo (ვიდეო), SimeonBotics / YouTube
ფოტოები: m_piotrowicz, Instructables (CC BY-NC-SA 4.0); Javier Isabel (JavierIH), GitHub (CC BY-SA 3.0). მთავარი ფოტო: საქართველოს რობოტიკის ასოციაცია, SUMO — სასკოლო რობოტების შეჯიბრი 2024. ნახაზები: GRA.