En

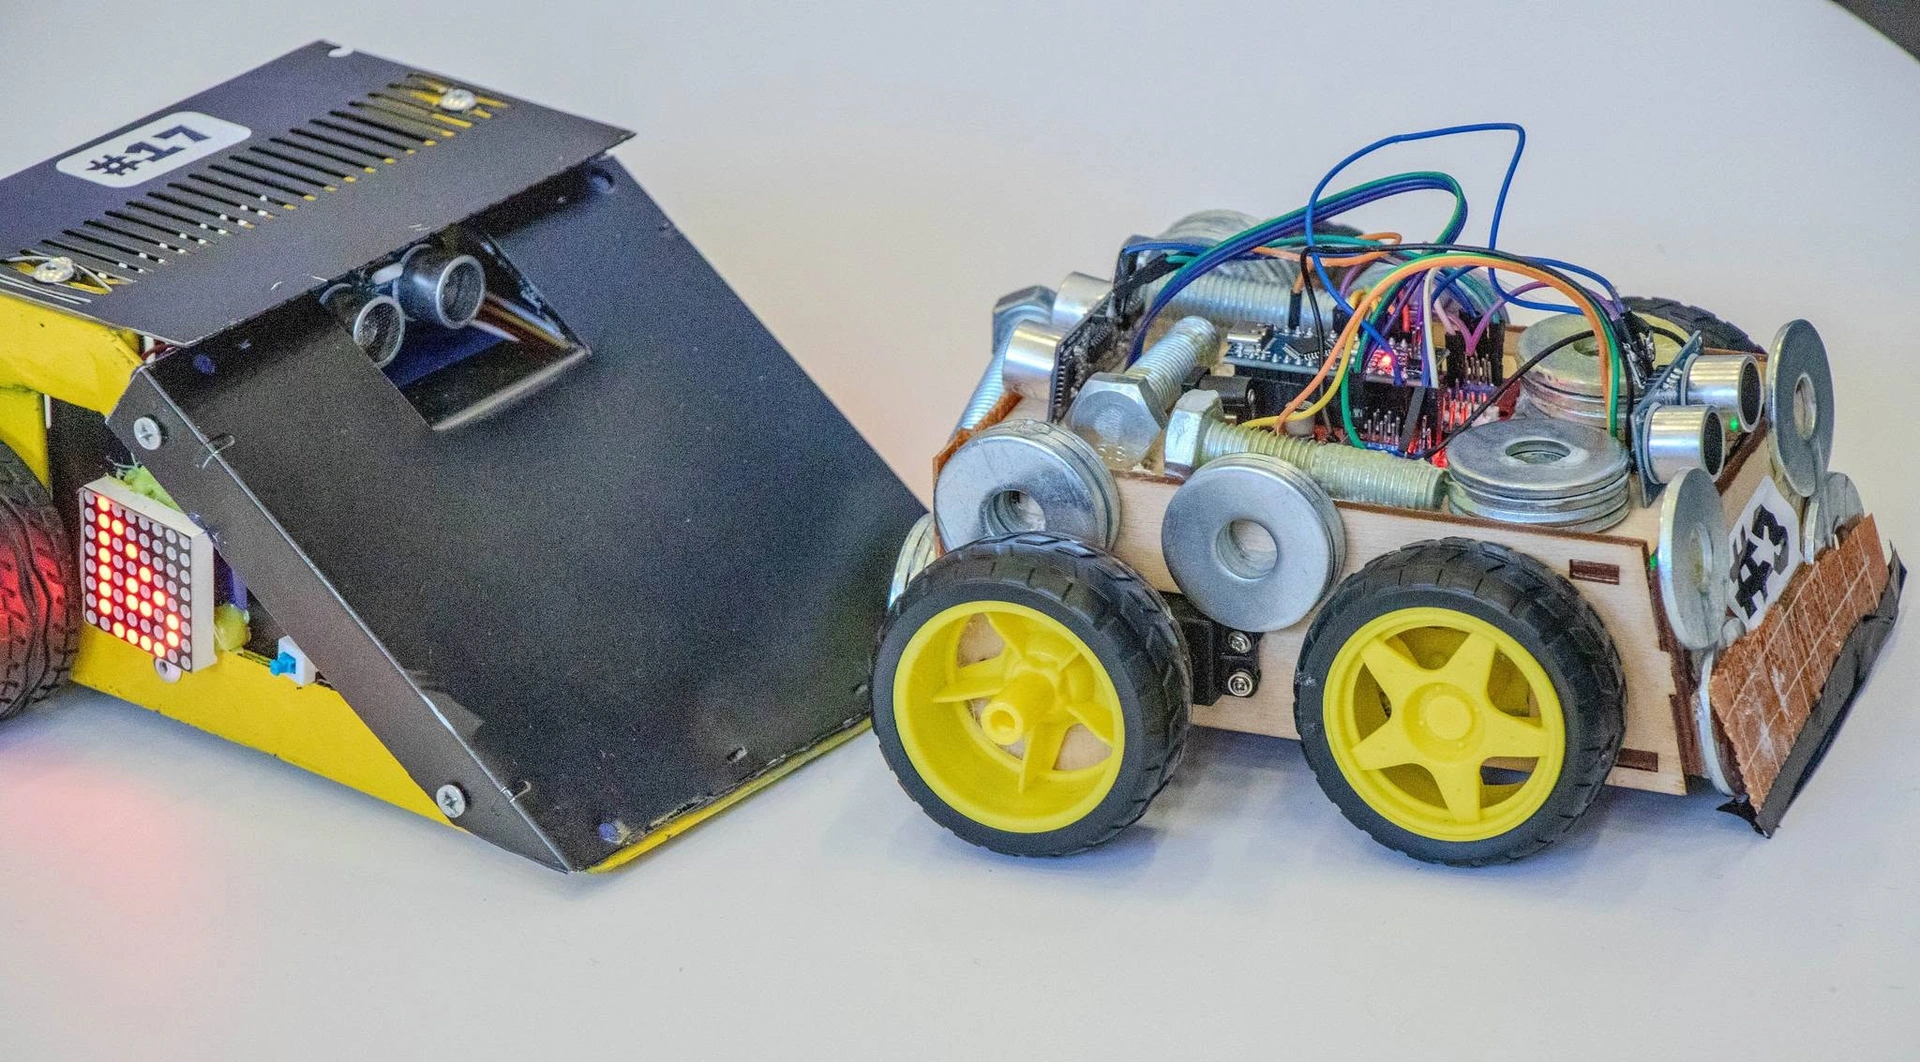
მეგა სუმო რობოტი და სხვა წონითი კატეგორიები
მეგა სუმო რობოტ-სუმოს ყველაზე მძიმე კლასია: ავტონომიური რობოტი 20 × 20 სმ კვადრატში უნდა ეტეოდეს და 3 კგ-ზე ნაკლებს იწონიდეს. ამ გზამკვლევში ვაჩვენებთ, როგორ ავაწყოთ მეგა სუმო რობოტი ისე, როგორც გამოცდილი გუნდები აკეთებენ: CNC ჩარხზე დამუშავებული ჩარჩოთი, ლაზერით მოჭრილი ჯავშნით, 3D პრინტერზე დაბეჭდილი ბლოკებით, მაგნიტებითა და საკუთარი ბეჭდური დაფით. წესები და ჩვენი ჩემპიონი RageByte აღწერილია სტატიაში მეგა სუმო: წესები და რჩევები, RageByte-ის გამოსვლა ბუქარესტში — აქ.
კლასები წონით, ზომითა და რინგით (დოჰიოთი) განსხვავდება. RoboChallenge 2026-ის წესებით (პირველ ნახაზზე ყველაფერი ერთ მასშტაბშია):
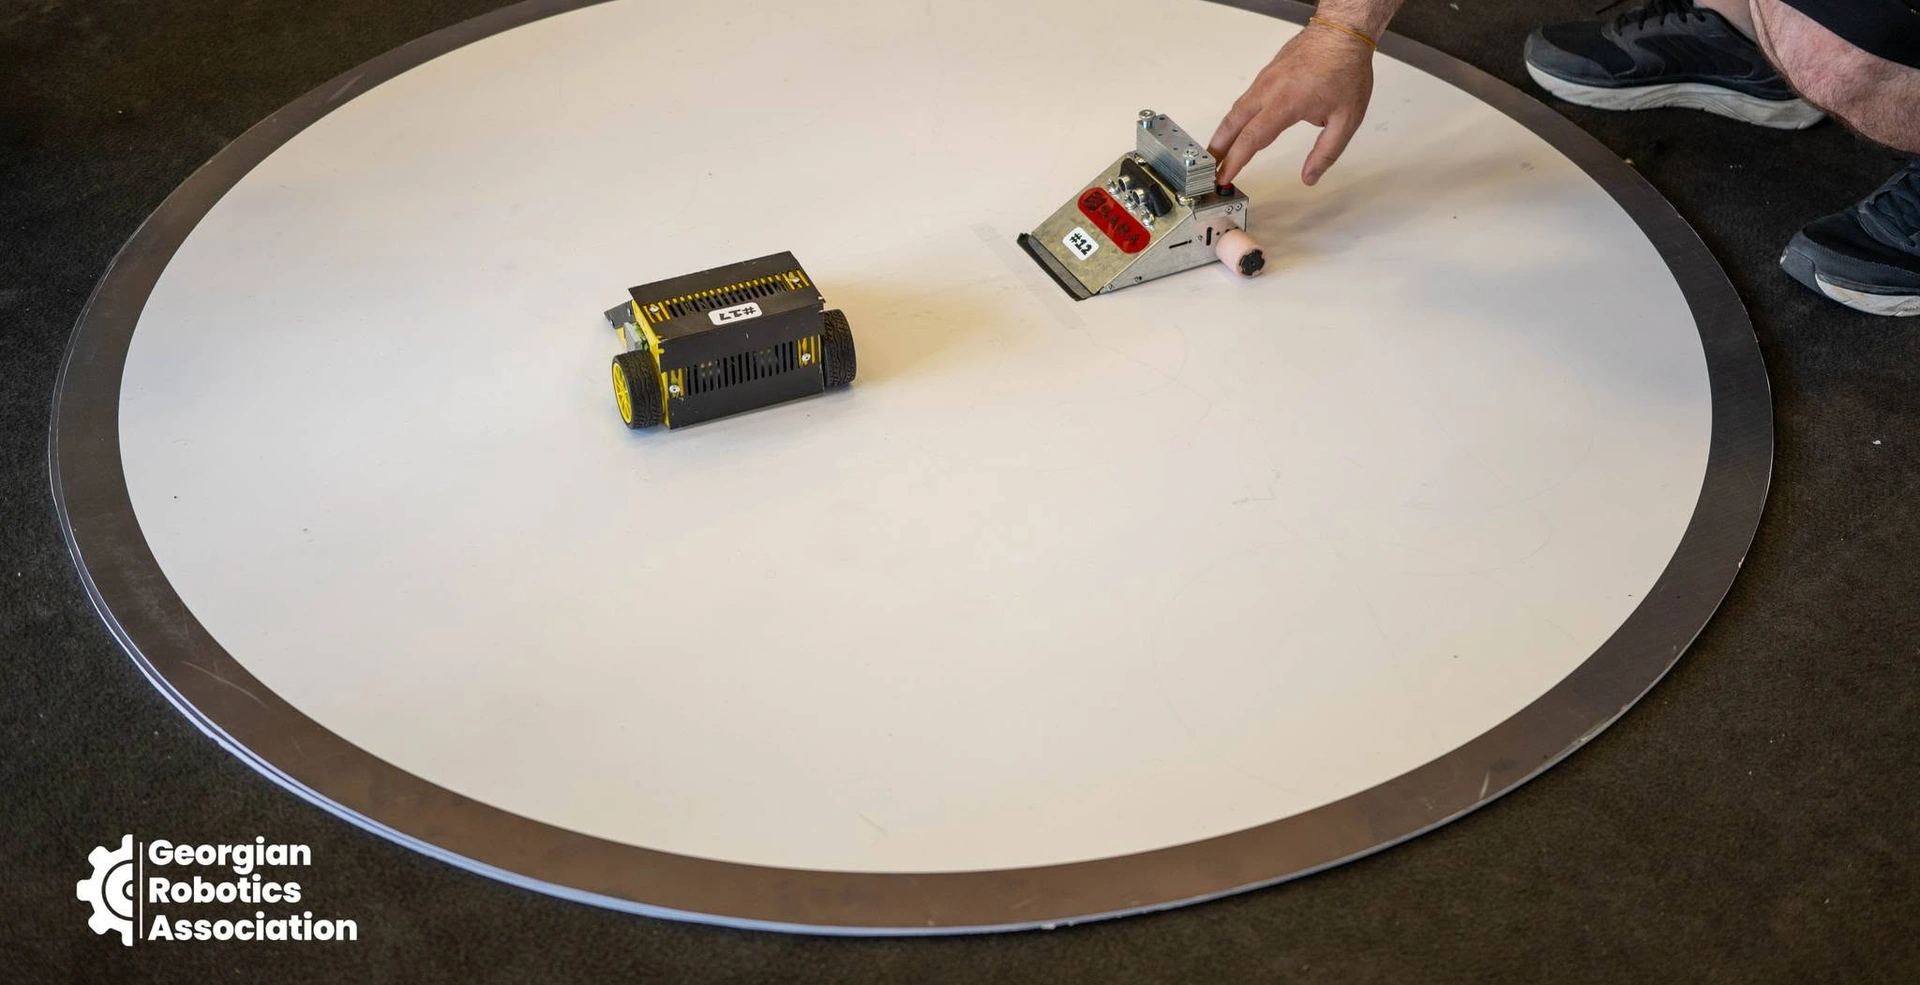
- მეგა სუმო — 20 × 20 სმ, სიმაღლე შეუზღუდავი, 3 კგ-ზე ნაკლები; რინგი — 154 სმ დიამეტრის, 5 მმ სისქის შავი ფოლადის დისკი 5 სმ-იანი თეთრი ზოლით. მაგნიტები და ვაკუუმი დაშვებულია.
- მინი სუმო — 10 × 10 სმ, 500 გ-ზე ნაკლები, ხის რინგი 77 სმ (მინი სუმოს აწყობა).
- მიკრო სუმო — 5 × 5 × 5 სმ, 100 გ-ზე ნაკლები, ხის რინგი 38,5 სმ (მიკრო სუმოს აწყობა).
- ნანო სუმო — 2,5 სმ-იანი კუბი, 25 გ-ზე ნაკლები, ხის რინგი 19,25 სმ (ნანო სუმოს აწყობა).
პატარა კლასებში მიწოლის გამაძლიერებელი მოწყობილობები აკრძალულია, ხის რინგზე კი მაგნიტი არც იმუშავებდა. ფოლადის რინგზე მაგნიტები რობოტს ათობით კილოგრამის ძალით აჭერს, ამიტომ მეგა სუმოში ყველაფერი დიდია — მოტორები, კბილანები, დენები და ჩარჩოს დატვირთვა. GRA-ს 2026 წლის ჩემპიონატზე მეგა სუმოს რობოტი 0,5–3 კგ იყო, ავარიული გამთიშველი (kill switch) კი სავალდებულო.
მეგა სუმო რობოტის დიზაინი: CAD, ზომა და წონის გეგმა
ამ გზამკვლევის მთავარი წყაროა იაპონელი კონსტრუქტორის, noclaf8810373-ის, ღია პროექტი 3DP Sisaku H (2026, Instructables). იდეა მარტივია: ორი წყვილი ალუმინის ჩარჩო ლითონის გამჭოლი ღერძებით ხისტ ყუთად იკვრება და მათ შორის მდგარ დაბეჭდილ ბლოკებს დიდი დატვირთვა არ ხვდება. ბლოკებზე მაგნიტები, სენსორები და ბატარეაა და თითოეული ცალკე იცვლება — ახალი იდეის შესამოწმებლად ერთ ბლოკს ცვლით და არა მთელ რობოტს. წინამორბედი, Sisaku-E (2023), თითქმის მთლიანად დაბეჭდილი იყო; H ვერსიაში სუსტი ადგილები ალუმინმა შეცვალა.
დიზაინის წესები:
- ზომის მარაგი: დააპროექტეთ 200 მმ-ზე ოდნავ ნაკლები — შემოწმებისას 203 × 203 მმ-იან უძირო ჩარჩოს ადებენ, ხრახნის თავები და სადენები კი მოდელზე მეტ ადგილს იკავებს.
- წონის გეგმა: CAD-ში ნაწილებს მასალა მიანიჭეთ, რომ პროგრამამ მასა დაითვალოს; ყველა ნაწილი ცხრილში ჩაწერეთ და დამზადების შემდეგ აწონეთ. ბოლო გრამები მაგნიტებით შეავსეთ — წონა მოჭიდებაში გადადის.
- სიმძიმის ცენტრი დაბლა: მაგნიტები, ბატარეა და მოტორები ქვემოთ.
- სწრაფი მომსახურება: რაუნდებს შორის ერთი წუთია — მცველსა და ბორბლებს დაშლის გარეშე უნდა მისწვდეთ.
მეორე ნახაზზე დამზადების გზაა: (1) CAD მოდელი (ავტორი Fusion 360-ში მუშაობს); (2) CNC ფრეზვა: STEP და PDF ნახაზი → ჩარჩო; (3) ლაზერული ჭრა: DXF → ჯავშანი; (4) 3D ბეჭდვა: STL/3MF → ბლოკები; (5) დაფა: KiCad → Gerber; (6) საცდელი აწყობა; (7) მაგნიტები; (8) საბოლოო აწყობა; (9) ტესტები, რომელთა დასკვნები CAD-ში ბრუნდება.
ავტორის ვიდეო:
CNC ფრეზვა და ლაზერული ჭრა: ჩარჩო, ჯავშანი, დანა
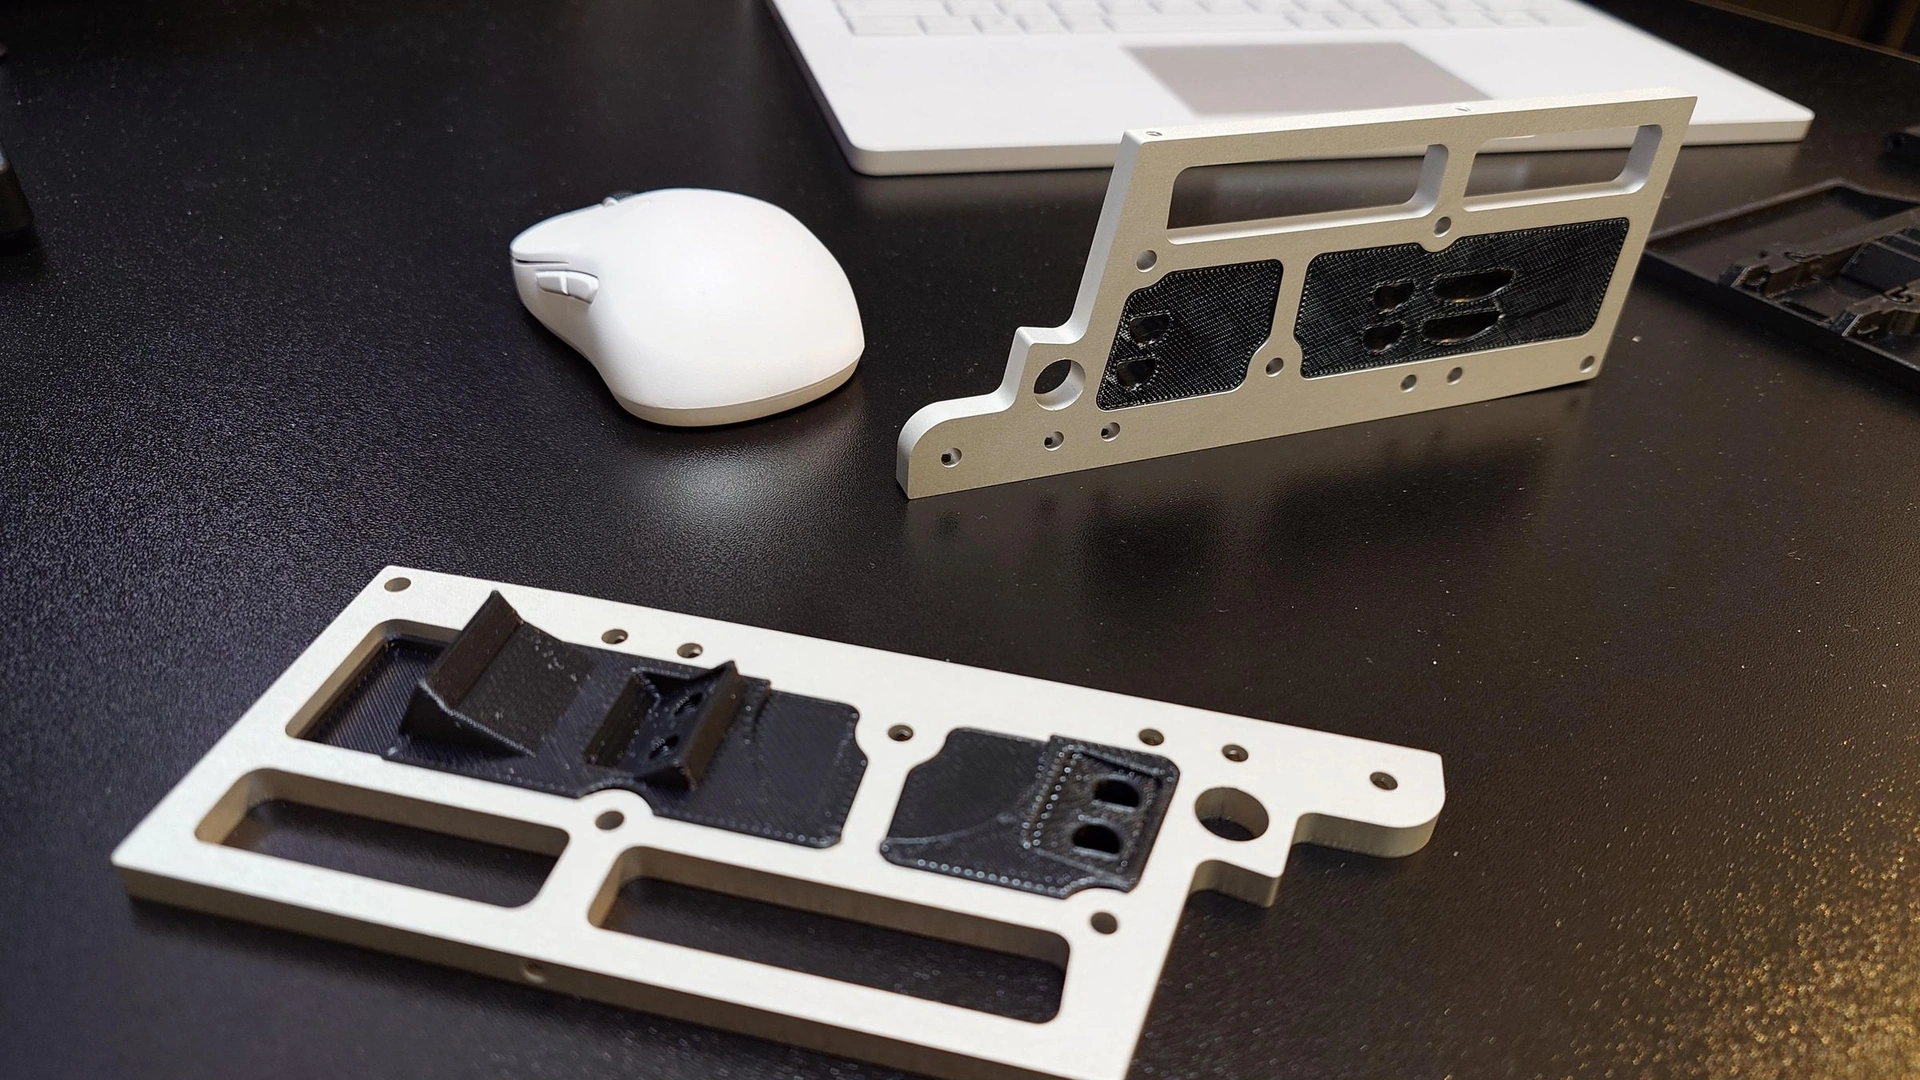
რიცხვითი პროგრამული მართვის ჩარხი (CNC) ლითონს 3D მოდელის მიხედვით, მილიმეტრის მეასედების სიზუსტით ფრეზავს. Sisaku H-ში CNC-ზე ოთხი გვერდითი ჩარჩო მზადდება მაღალი სიმტკიცის 7075 ალუმინისგან, უკანა საფარი კი — 1 მმ-იანი ნახშირბადბოჭკოვანი ფირფიტისგან (CFRP). ფოტოზე ჩარჩოა, რომელსაც დაბეჭდილი სენსორების სამაგრები მიეწებება.
ჩარხი თუ არ გაქვთ, ნაწილი ონლაინ დამუშავების სერვისში შეუკვეთეთ, როგორც ავტორი აკეთებს:
- გაგზავნეთ STEP მოდელი და PDF ნახაზი ხრახნიანი ნახვრეტებითა და დაშვებებით.
- საკისრებისა და ღერძების ნახვრეტებს H7 დაშვება სჭირდება; დანარჩენზე ავტორი ±0,05 მმ-ს ითხოვს.
- M3 ხრახნები მოდელში მხოლოდ წინასწარი ნახვრეტებითაა — მიუთითეთ, რომ ხრახნი უნდა ამოიჭრას.
- თუ H7 ძნელი მისაღწევია, ნახვრეტი ოდნავ ვიწრო გააკეთებინეთ და 4,05 მმ-იანი ზუსტი ბურღით ან გამშლელით (reamer) თავად გაასწორეთ.
ლაზერული ჭრა (laser cutting) ბრტყელ ნაწილებს უფრო სწრაფად ამზადებს: ფილიპინელმა aaronOS-მა 1 კგ-იანი სუმოს შასი 2,2 მმ-იანი ალუმინის ფურცლისგან გააკეთებინა, ლაზერული ჭრის სახელოსნოში DXF ფაილების გაგზავნით.
ჯავშანი და დანა. Sisaku H-ის სამნაწილიანი წინა ჯავშანი თხელი ლითონის ფურცლისგან ლაზერით იჭრება; ლაზერის გარეშე ლითონის მაკრატლითა და კუთხსახეხითაც გამოიჭრება, ოღონდ ნელა, რომ ფურცელი არ დაიღრიცოს. ჯავშანზე მეგა სუმოში გავრცელებული 200 × 23 × 2 მმ-იანი No.5 დანები მაგრდება; ნახმარ დანებს ბასრ კიდეს ალმასის ქლიბით აბლაგვებენ. ბრაზილიელ სტუდენტთა გუნდმა FEG Robótica-მ (UNESP) მოხრილი ფოლადის დანის 28°-იანი კუთხე ბრძოლებში ზედმეტად დიდად მიიჩნია. დანა თეთრი არ უნდა იყოს და რინგის გარეთ დაფარული უნდა იყოს.
ფოტო: noclaf8810373, Instructables (CC BY-NC-SA 4.0)
3D ბეჭდვა: რობოტის სხეულის ბლოკები
Sisaku H-ში ოცდაათამდე ნაწილი იბეჭდება: დანის საყრდენები, ბორბლის დისკები, შიდა ბლოკები, მაგნიტებისა და სენსორების სამაგრები, ბატარეის ყუთი, საფარები. საფუძვლები 3D ბეჭდვის სტატიაშია; მეგა სუმოსთვის:
- მასალა: ABS დარტყმას უკეთ უძლებს, მაგრამ დახურულ პრინტერს მოითხოვს, თორემ იღუნება; სხვა შემთხვევაში — PETG. ბოჭკოთი გაძლიერებულ ფილამენტს ავტორი არ გირჩევთ: დარტყმაზე ადვილად იმსხვრევა.
- პარამეტრები: 0,4 მმ საქშენი, 0,2 მმ ფენა, შევსება 30–80%, დანის გარშემო — მეტი.
- ზომის სიზუსტე: პრინტერი წინასწარ დააკალიბრეთ — თუ ბლოკისა და ალუმინის ჩარჩოს ღერძების ნახვრეტები არ ემთხვევა, რობოტი ვერ აიწყობა.
ბეჭდვის შემდეგ:
- მოაშორეთ საყრდენები და მაგნიტების ბუდეები ქლიბით გაასუფთავეთ.
- დანის საყრდენის ზედაპირი გაასწორეთ, რომ დანა რინგს მთელ სიგრძეზე ეხებოდეს.
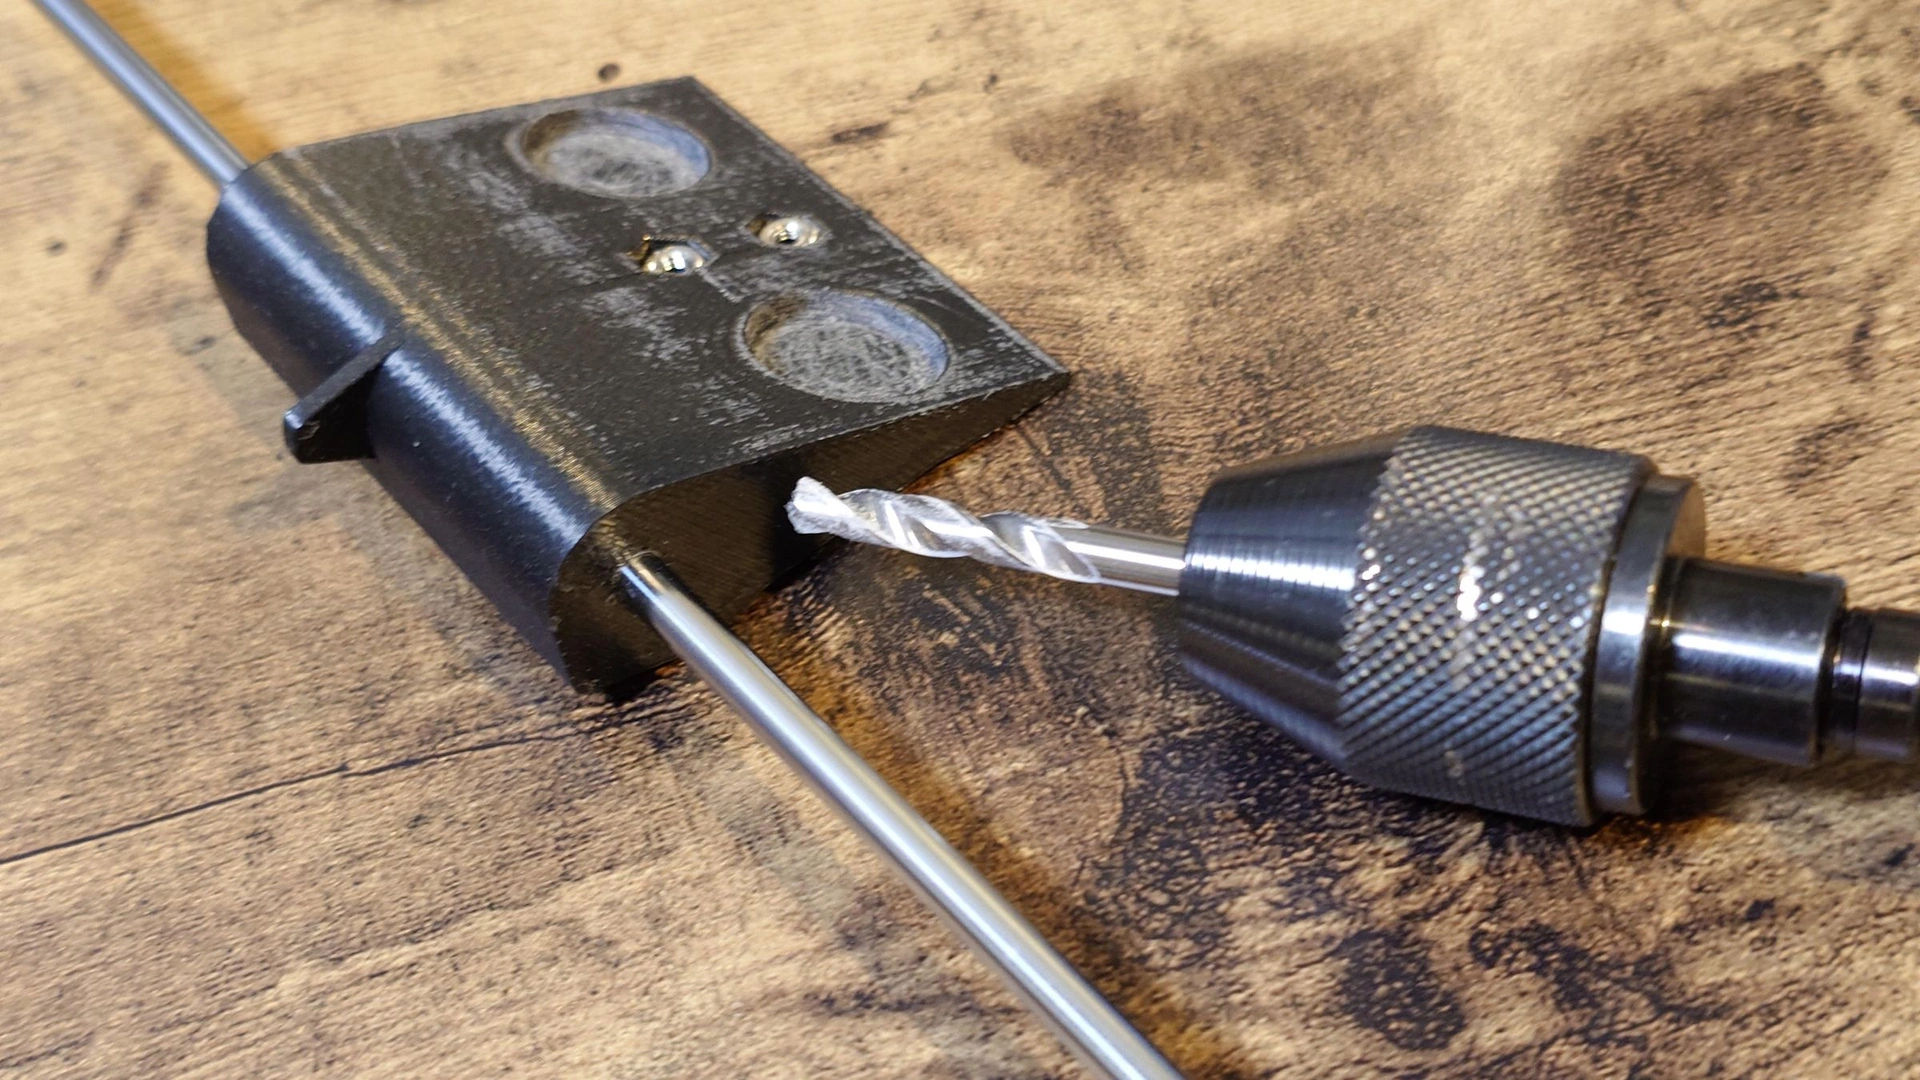
- 4 მმ-იანი ღერძების ნახვრეტები 4,05 მმ-იანი ბურღით გაატარეთ (ფოტოზე).
- M2,6 ქანჩები ბუდეებში ხრახნით ჩასვით, ცხელი წებოთი დააფიქსირეთ, ხრახნი ამოიღეთ.
- თვითმჭრელი ხრახნის ნახვრეტი ჯერ ერთ ხრახნზე გამოცადეთ: ვიწრო ნახვრეტში პლასტმასი სკდება, განიერში ხრახნი არ იჭერს.
ABS-ის ბეჭდვისას ოთახი გაანიავეთ.
ფოტო: noclaf8810373, Instructables (CC BY-NC-SA 4.0)
მოტორები, კბილანები, საბურავები და მაგნიტები
მოტორები. მაღალ დონეზე ხშირად ძვირადღირებულ უგულარო (coreless) მოტორებს იყენებენ — ავტორის ადრეულ რობოტში Maxon DCX35L იყო. ერთ პროექტში მან დაახლოებით ათჯერ იაფი Mabuchi RZ-735VA გამოიყენა, მაგრამ ის ხშირ დაძვრა-გაჩერებაზე სწრაფად ცხელდება: გაშვება ერთ წუთზე ნაკლები უნდა იყოს და სათადარიგოებიც გჭირდებათ. ბრაზილიურმა გუნდმა 775 ზომის კოლექტორიანი მოტორი 64:1 პლანეტარულ რედუქტორთან დააწყვილა და ≈2,1 მ/წმ მიიღო.
კბილანები. Sisaku H-ში მოტორზე 0,8 მოდულის 14-კბილიანი კბილანაა, ბორბლის დისკზე — 38-კბილიანი, შუაში კი ორმაგი კბილანა 6 მმ-იან ღერძზე. კბილანა ღერძზე ასე მაგრდება: ორივე ზედაპირს ცხიმი მოაშორეთ, წაუსვით ანაერობული ფიქსატორი (retaining compound) და გამაგრებამდე (დაახლოებით ერთი დღე) არ დატვირთოთ.
საბურავები. Sisaku H-ში საბურავს რეზინის მილისგან ჭრიან, დისკზე სუპერწებოთი აკრავენ და კიდეებს წაკვეთენ; საკისრებს დისკში წნეხავენ. ბრაზილიურმა გუნდმა კი საბურავები სილიკონისგან ყალიბში ჩამოასხა და კედელზე მიწოლისას მოტორის დენი გაზომა: 50 Shore A საბურავებზე მაგნიტების გარეშე 25 ა იყო, მაგნიტებით — 40 ა. წებოვანი საბურავი აკრძალულია (A4 ფურცლის ტესტი).
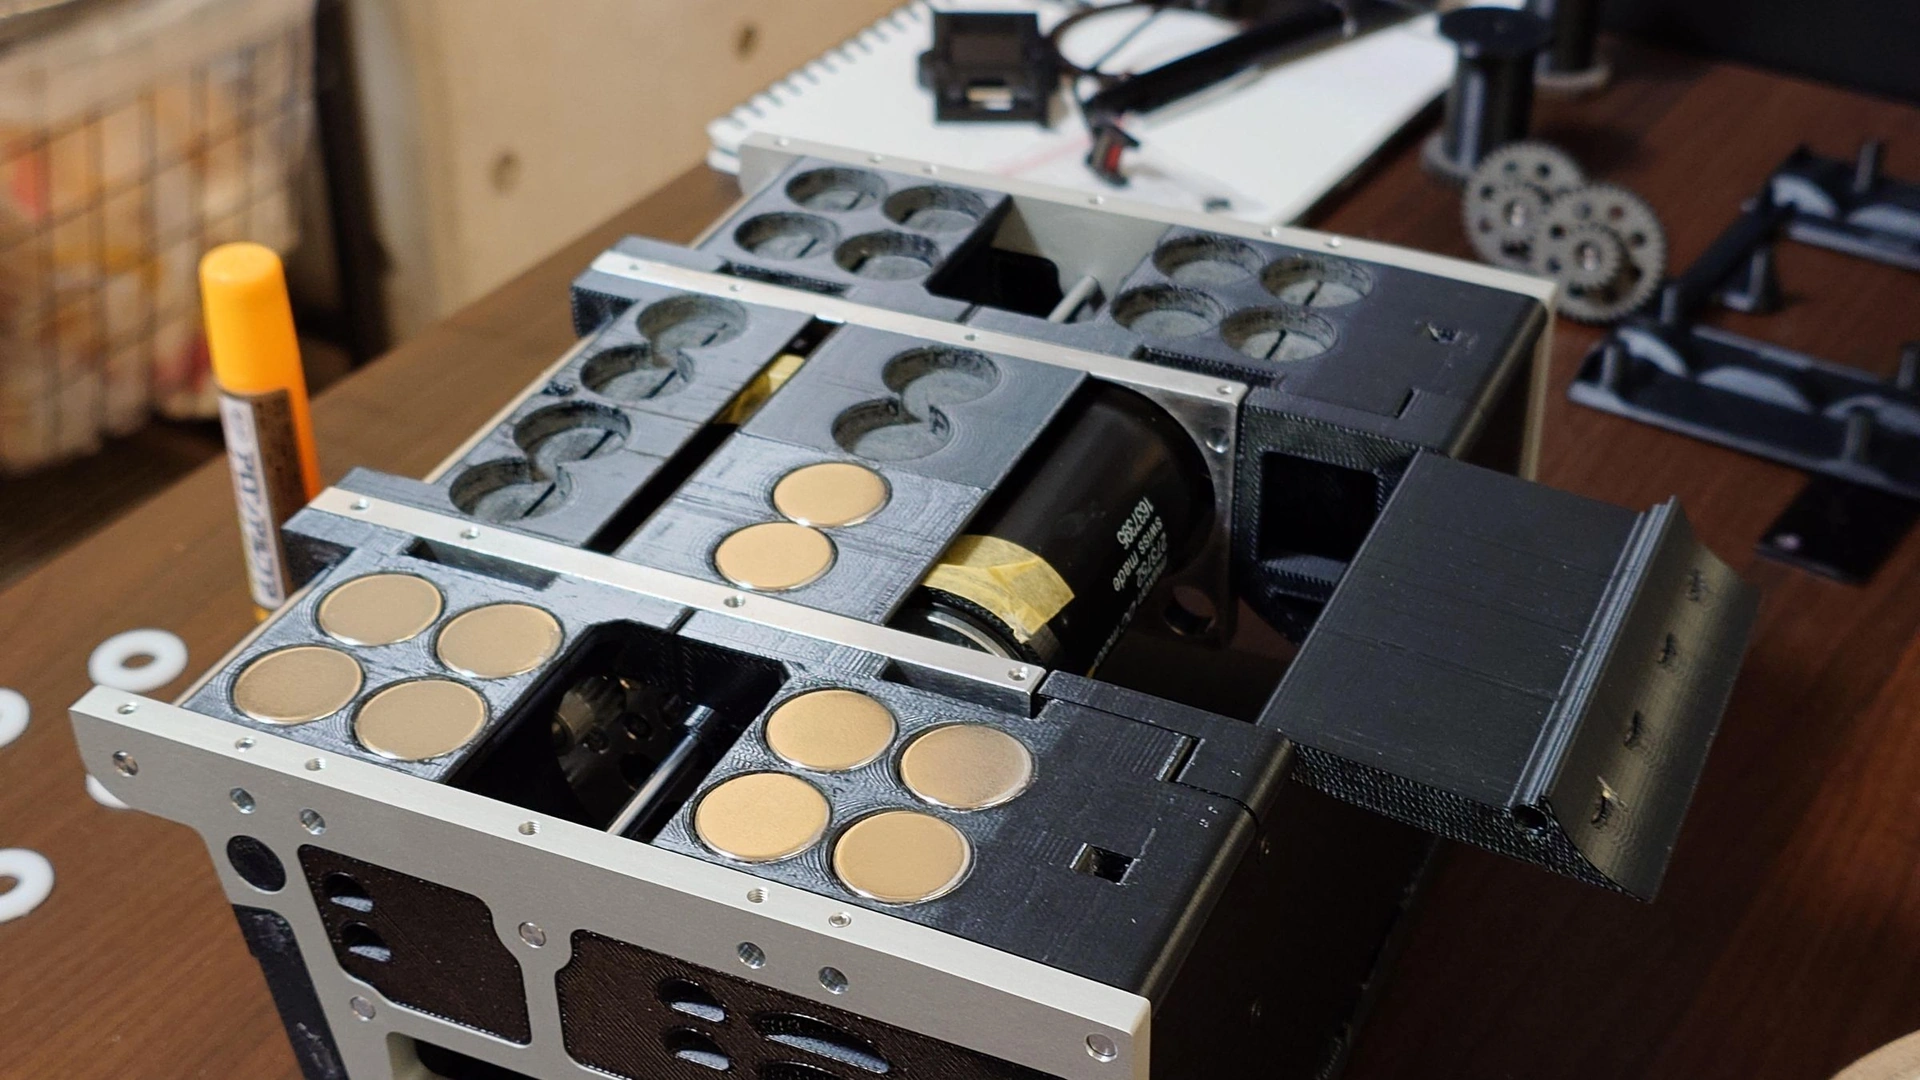
მაგნიტები. ნეოდიმის მაგნიტები რობოტს ფოლადზე აჭერს. Sisaku H-ში 20 ცალი Ø18 × 5 მმ და 8 ცალი Ø15 × 2 მმ მაგნიტია; ბრაზილიურ რობოტს რვა N45 კლასის Ø22 × 10 მმ მაგნიტი ჰქონდა, თითო ≈10 კგ ძალით, ჯამში ≈80 კგ. მიზიდულობა მანძილთან ერთად სწრაფად ეცემა: მაგნიტი რინგთან ახლოს უნდა იყოს, მაგრამ არ უნდა ეხებოდეს. პოლუსების განლაგებაც წინასწარ დაგეგმეთ.
ჩაწებება:
- ჯერ რობოტი წებოს გარეშე ააწყვეთ და ყველაფერი შეამოწმეთ — მაგნიტების შემდეგ ნაწილებს ვეღარ დაშლით.
- ორივე ზედაპირი გახეხეთ და გაწმინდეთ, მაგნიტი სუპერწებოთი ჩასვით, ღრიჭოები თხელ ფენებად შეავსეთ.
- 24 საათი აცადეთ, ზედმეტი წებო მოფხიკეთ, დახშული ნახვრეტები ბურღით გახსენით.
ფოტოები: noclaf8810373, Instructables (CC BY-NC-SA 4.0)
ელექტრონიკა: ბეჭდური დაფის (PCB) დაპროექტება და დამზადება
მესამე ნახაზზე ელექტრონიკის ბლოკებია: (1) LiPo აკუმულატორი; (2) მცველი; (3) ავარიული გამთიშველის რელე, რომელიც „Stop“-ზე მოტორების კვებას წყვეტს; (4) მოტორის დრაივერი (ორი H-ხიდი); (5) მოტორები; (6) DC-DC გარდამქმნელი ლოგიკისთვის; (7, 8) ორი მიკროკონტროლერი, Sisaku H-ში SPI-ით დაკავშირებული; (9) მოწინააღმდეგის და (10) კიდის სენსორები; (11) start/stop მოდული; (12) ტაქტიკის გადამრთველი 0–F.
Sisaku H-ის მართვის დაფა სამონტაჟო დაფაზე ხელითაა აწყობილი, დრაივერი კი ცალკეა, 14 და 16 AWG სილიკონის სადენებით; Mabuchi-ის ვერსიაში 100 ამპერიანი დრაივერი და 80 ამპერიანი მცველია. ავტორი წერს, რომ ეს დაფა ერთჯერადია და საკუთარის დაპროექტება მოგიწევთ — აქ იწყება ბეჭდური დაფა (PCB). ბრაზილიურმა გუნდმა ორი დაფა გააკეთა, რომ მოტორების დენმა ლოგიკა არ შეაშფოთოს: მართვის დაფა ათ სენსორს კითხულობს, სიმძლავრის დაფაზე კი ოთხი BTN7970 ნახევარხიდი (ორი H-ხიდი), დენის გაზომვა, TVS დიოდები და შებრუნებული მიერთებისგან დამცავი დიოდია.
საკუთარი დაფა:
- ბლოკ-სქემა, როგორც ნახაზზე.
- პრინციპული სქემა უფასო KiCad-ში; ყოველი მიკროსქემის კვებასთან — 100 ნფ-იანი კონდენსატორი.
- განლაგება: სიმძლავრე და ლოგიკა ცალ-ცალკე, მიწა ერთ წერტილში, დიდი დენის ბილიკები მოკლე და განიერი.
- შეკვეთა: წესების შემოწმება (DRC), Gerber ფაილები, ორშრიანი დაფა; პროტოტიპი CNC-ზეც გამოიფრეზება.
- რჩილვა: SMD ხელით — ფლუსი, პინცეტი, წვრილი წვერი — ან სარჩილი პასტა, ტრაფარეტი და ცხელი ფილა (reflow).
- ტესტი: შეამოწმეთ, ბატარეის „+“ მიწაზე ხომ არ არის მოკლედ ჩართული; პირველად დენის შეზღუდვიანი წყაროდან ჩართეთ, მერე სათითაოდ — კვება, სენსორები, მოტორები (ბორბლები ჰაერში).
ელექტრონიკის საფუძვლები აქ არის.
სენსორები და start/stop მოდული
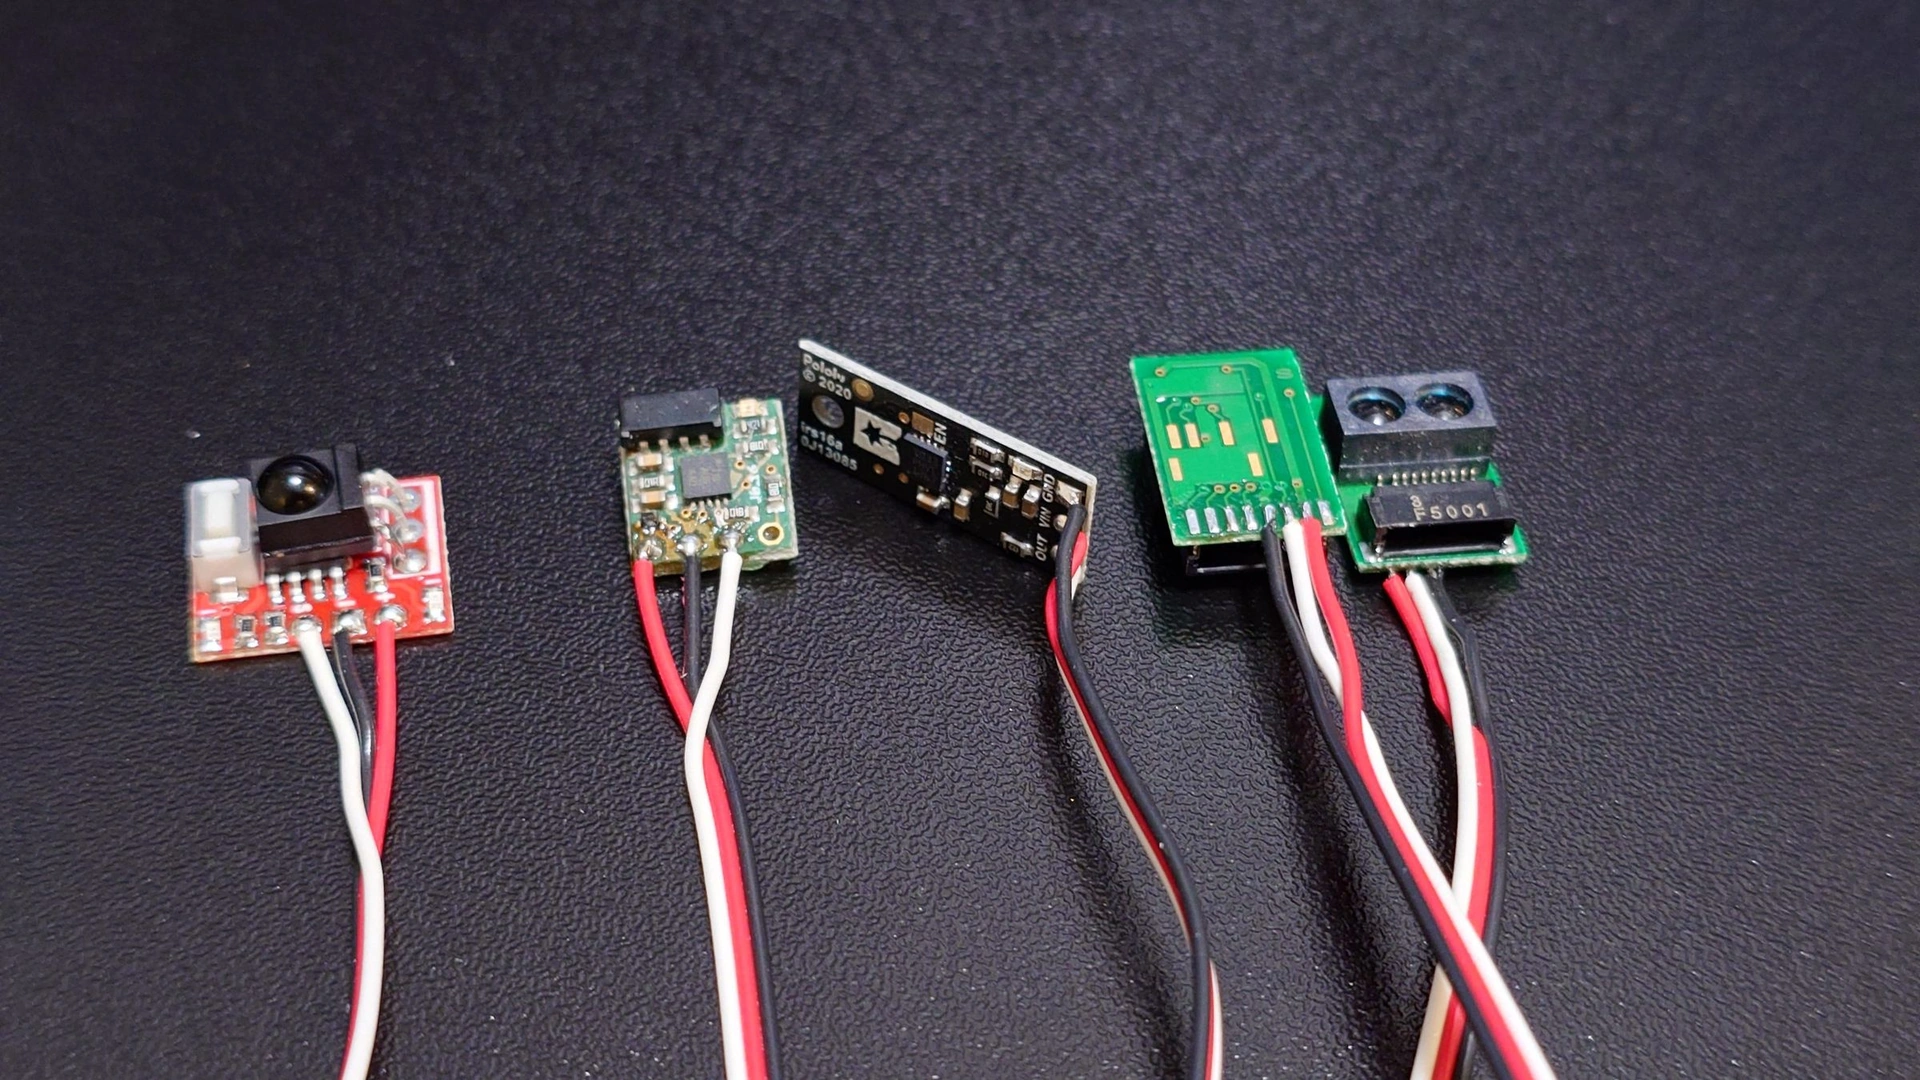
Sisaku H სენსორებს მთელ პერიმეტრზე ატარებს: წინ — ციფრული ინფრაწითელი მანძილის სენსორი (IRS17A ტიპის), წინა კუთხეებში — GP2Y0E03 სენსორები და ინფრაწითელი დეტექტორები, უკანა გვერდებზე — თითო დეტექტორი. კიდის სენსორი ოთხია: ორი დანის საყრდენში, ორი უკან. თითოეულს სამძარღვიანი სადენი მიერჩილება და ცხელი წებოთი მაგრდება (ფოტოზე): ლინზა წებოთი არ დაფაროთ, მოძრავ ნაწილებთან სადენს მარაგი დაუტოვეთ, ყოველი სენსორი ცალკე შეამოწმეთ.
ბრაზილიურმა გუნდმა ნელი ანალოგური სენსორები (≈39 მს) სამრეწველო ლაზერულით შეცვალა: 0,5 მს რეაქცია, 1 მ-მდე მანძილი და რეგულირებადი ზღვარი, რომ რინგის მიღმა ხალხი არ დაინახოს. Sisaku-E-მ კი RoboChallenge 2023-ზე აჩვენა, რომ ორი რობოტის სენსორები ერთმანეთს ხელს უშლის — მოწინააღმდეგესთან მიახლოებისას რობოტი მიიკლაკნებოდა.
start/stop მოდული RoboChallenge-ზე სავალდებულოა: 3,3 ან 5 ვ კვება და ოთხი გამომყვანი — VCC, GND, Start და Kill. Kill ჩართვისას მაღალ დონეზეა, „Stop“-ზე კი ნულზე ეცემა და რელეს ან ოპტრონს მართავს, რომელიც დრაივერის კვებას წყვეტს. RoboChallenge ავარიულ გამთიშველს გირჩევთ, GRA-ს 2026 წლის წესებით კი 3 კგ-ში სავალდებულო იყო. 38 kHz-ზე მომუშავე სენსორები სტარტის შემდეგ ჩართეთ, რომ start/stop მოდულის მიმღებს არ შეეშალოს. დეტალები — სუმოს გზამკვლევში.
ფოტო: noclaf8810373, Instructables (CC BY-NC-SA 4.0)
მეგა სუმო რობოტის აწყობა ნაბიჯ-ნაბიჯ
Sisaku H-ის აწყობის რიგი, ჩვენი სიტყვებით:
- კბილანები ღერძებზე ფიქსატორით დაამაგრეთ (ერთი დღე).
- დაბეჭდილ ნაწილებში ქანჩები ჩასვით; ზედა საფარებს ბერკეტები 3 მმ-იანი ღერძებით მიუერთეთ.
- ჩარჩოებსა და შიდა ბლოკებში M3 × 4 უთავო ხრახნები (set screws) ჩაახრახნეთ, ჯერ მოუჭერლად; სენსორების სამაგრები ჩარჩოებზე მიაწებეთ.
- ააწყვეთ ბორბლები და ორი კბილანური კვანძი „ცრუ“ დისკზე (საბურავის გარეშე).
- მოტორებს 16 AWG სადენი მიარჩილეთ (წითელი „+“, შავი „−“) და თბოდაჯდომადი მილით დაფარეთ.
- ააწყვეთ მართვის ბლოკი და ჩაწერეთ პროგრამა.
- საცდელი აწყობა, ჯავშანი ორმხრივ სკოჩზე: შეამოწმეთ სიხისტე, კბილანების ჩაბმა, სენსორების ხედვა, დანისა და საფარის მოძრაობა, სადენების გზა.
- ჩააწებეთ მაგნიტები (24 სთ), მერე დაამონტაჟეთ სენსორები.
- საბოლოო აწყობა: შიდა ბლოკები, მოტორები, ღერძები და საკისრები → კბილანები → საფარები და დანის საყრდენები → გარე ჩარჩოები; ღერძები უთავო ხრახნებით დაამაგრეთ, ჩადგით მართვის ბლოკი, მოაწესრიგეთ სადენები, ყველაფერი მოუჭირეთ.
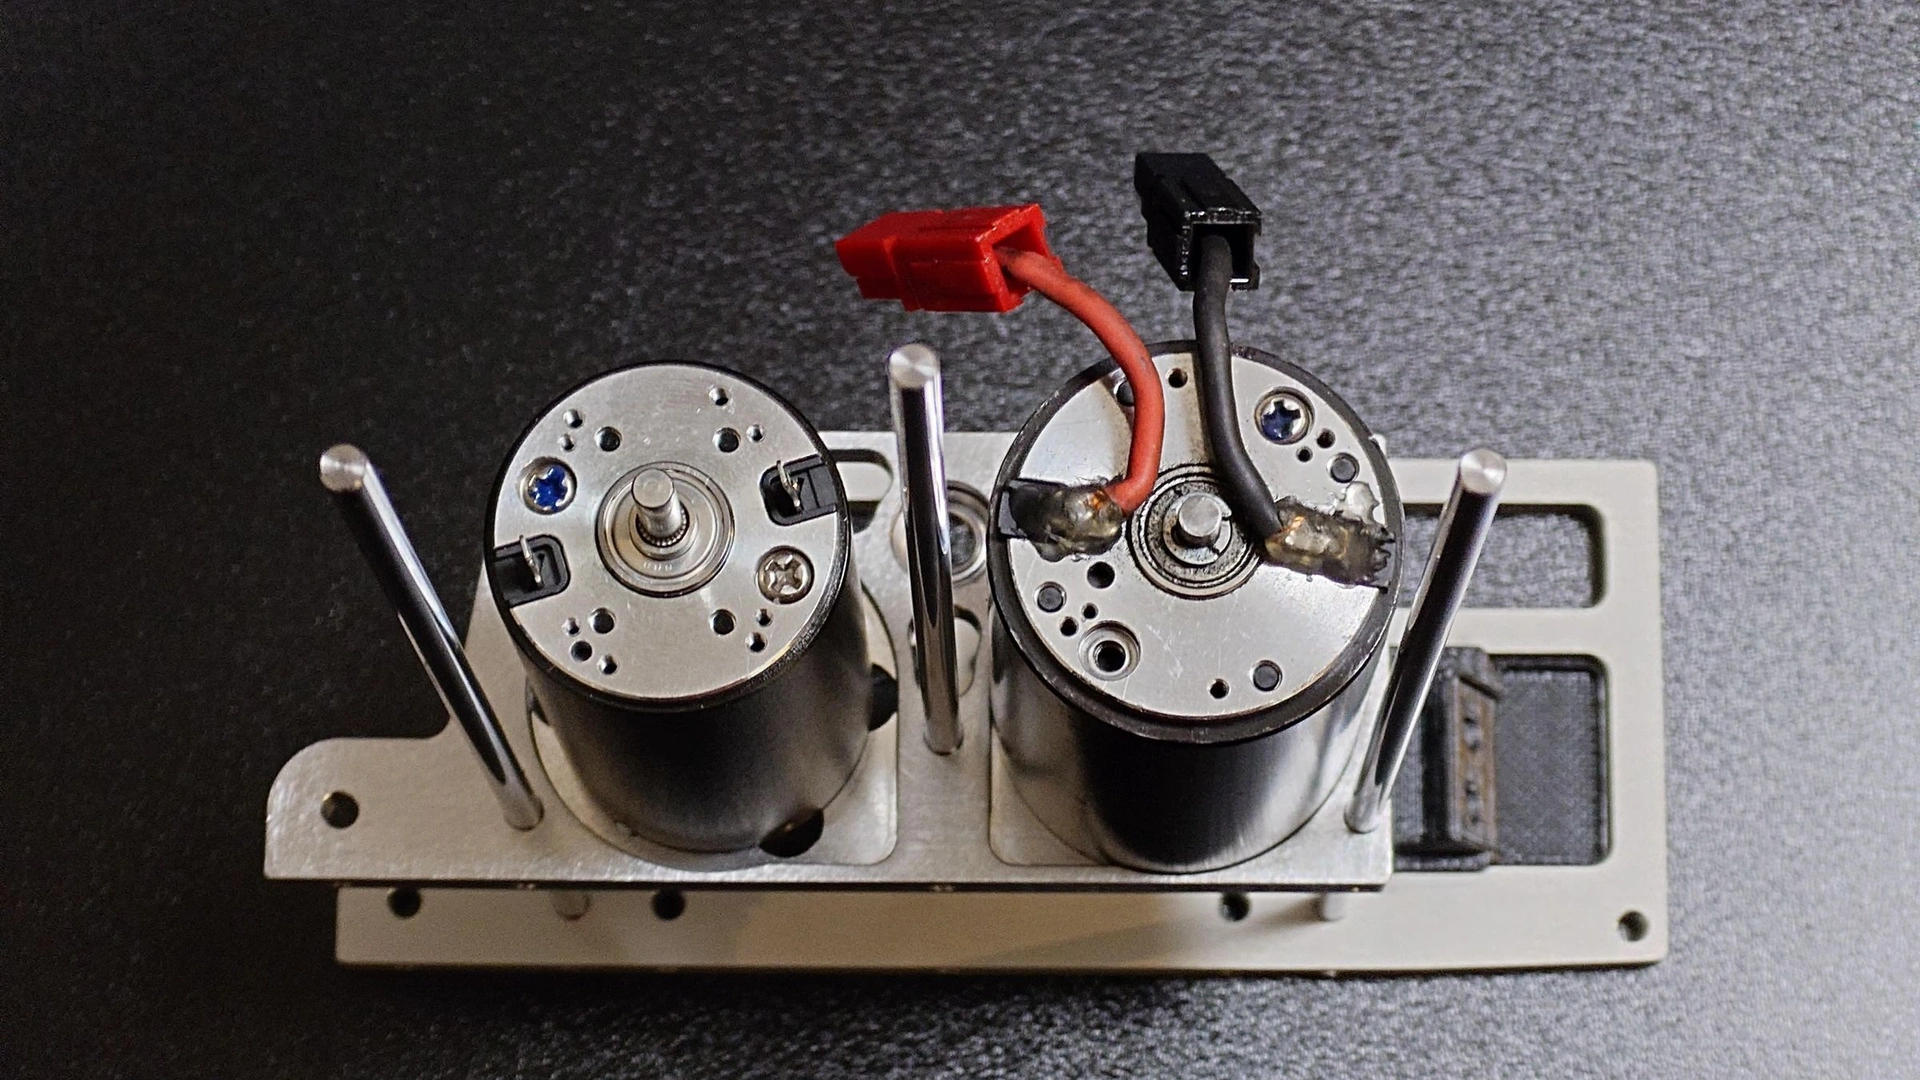
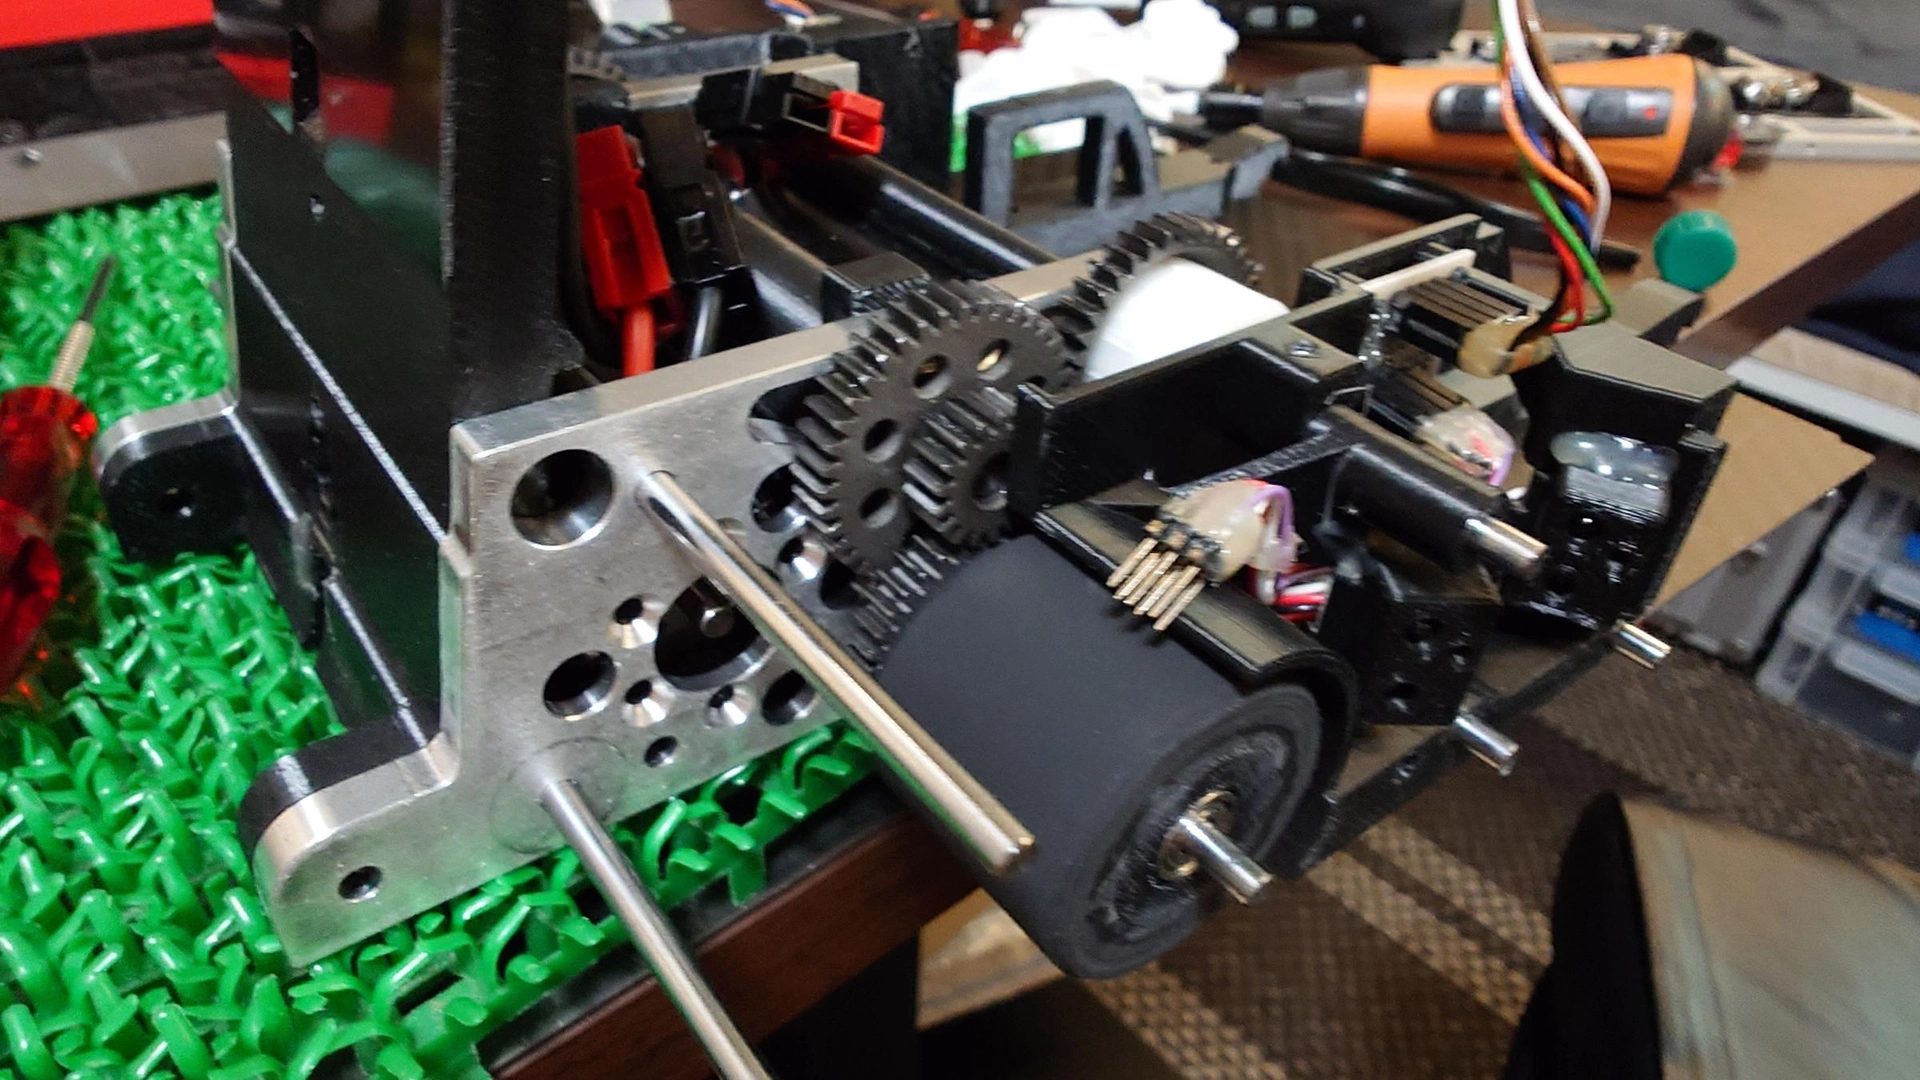
ფოტოზე კბილანური გადაცემაა. ბევრი ნაბიჯი Mabuchi-ის ვერსიის მსგავსია, რომლის აწყობაც ვიდეოშია:
ფოტო: noclaf8810373, Instructables (CC BY-NC-SA 4.0)
პროგრამა, ტესტირება და ტექნიკური შემოწმება
პროგრამა მდგომარეობების მანქანაა (state machine): ლოდინი → სტარტი → საწყისი ტაქტიკა → ძებნა → შეტევა, კიდის სენსორი კი ყველაფერს სჭარბობს (საფუძვლები). Sisaku H-ში საწყისი ტაქტიკა ბრძოლამდე 16-პოზიციიანი გადამრთველით ირჩევა — ეს გადაპროგრამებად არ ითვლება.
ტესტირება:
- შეზელვა (break-in): რობოტი 10–20 წუთი ნელა ატარეთ წინ, უკან და წრეზე — კბილანები ერთმანეთს შეეზილება და მოძრაობა განმეორებადი გახდება. მხოლოდ ამის მერე დააკალიბრეთ სწორი სვლა და მობრუნების კუთხეები.
- ჯერ თითო მოტორი ცალკე, მერე სენსორები და start/stop.
- ივარჯიშეთ ფოლადის ფურცელზე — ხეზე მაგნიტები სხვანაირად იქცევა.
- ყოველი ცდის შემდეგ შეამოწმეთ მოტორის, დრაივერისა და ბატარეის ტემპერატურა.
- ბრძოლები ვიდეოზე გადაიღეთ: Sisaku-E-ს მოწინააღმდეგე თავზე გადაუარა და ავტორმა დაასკვნა, რომ წინა ნაწილის ფორმა გადასაკეთებელი იყო.
ტექნიკური შემოწმება (ჰომოლოგაცია): 203 × 203 მმ-იანი ჩარჩო; მაქსიმუმ 3005 გ ალმებიანად; მუშა start/stop (GRA-ს წესებით — ავარიული გამთიშველიც); A4 ტესტი; არათეთრი, დაფარული დანა; რობოტის ნომერი; ხელთათმანი და დამცავი სათვალე; სათადარიგო მცველები და დატენილი ბატარეები. სრული სია — მეგა სუმოს სტატიაში.
უსაფრთხოება სახელოსნოში
- LiPo: ბალანსური დამტენი, ცეცხლგამძლე ჩანთა, არასოდეს უყურადღებოდ; მოკლე ჩართვა ხანძარს იწვევს. გაბერილი აკუმულატორი აღარ გამოიყენოთ.
- რჩილვა: კვამლის გამწოვი ან ღია ფანჯარა.
- CNC ჩარხი: დამცავი სათვალე, დახურული ფარი; მბრუნავ ხელსაწყოსთან — არც ხელთათმანი, არც ფართო ტანსაცმელი; ლითონის ბურბუშელა ხელით არ მოხვეტოთ.
- ლაზერი: ჭრისას არ მოშორდეთ (ხანძარი), გამწოვი ჩართეთ; PVC არასოდეს მოჭრათ — ქლორიან გაზს გამოყოფს.
- სახეხი და დანა: სათვალე და ჭრისგან დამცავი ხელთათმანი; ნაპერწკლები ბატარეებს მოარიდეთ.
- მაგნიტები: თითებს მაგრად იჭერს და შეჯახებისას იმსხვრევა; ელექტრონიკას და კარდიოსტიმულატორს მოარიდეთ.
- წებოები: განიავება და ხელთათმანი.
- ტესტები: ბორბლები ჰაერში, ავარიული გამთიშველი ჩართული, დანა დაფარული.
სხვა კატეგორიები: როგორ ავაწყოთ ისინი
- მინი სუმო რობოტის აწყობა — 500 გ: ბეჭდური დაფა როგორც შასი, SMD რჩილვა, ჩამოსხმული საბურავები.
- მიკრო სუმო რობოტი — 100 გ: მინიატურული მოტორები, დაფა როგორც კორპუსი, 1S LiPo.
- ნანო სუმო რობოტი — 25 გ: ყველაზე პატარა მოტორები და კონტროლერები.
- პროფესიონალური ლაინფოლოვერის აწყობა — სენსორების დაფა, ენკოდერები, ვენტილატორი Turbo კლასისთვის.
- დამწყებთათვის: სუმო რობოტი ნაბიჯ-ნაბიჯ, ლაინფოლოვერი ნაბიჯ-ნაბიჯ.
- წესები და ჩემპიონები: მეგა სუმო, მინი სუმო, ლაინფოლოვერი.
- საბრძოლო რობოტები: პირველი საბრძოლო რობოტი.
შეჯიბრისთვის ემზადებით? GRA-ს ჩემპიონატები და მათი წესები შეჯიბრების გვერდზეა; საბრძოლო რობოტების საერთაშორისო ჩემპიონატზე, ROBO BATTLE 2026–2027-ზე, რეგისტრაცია უკვე ღიაა. ყველა სტატია ამ თემაზე — სუმოს თეგში.
წყაროები და ვიდეოები
- 3DP Sisaku H: Modular, Durable Design With CNC Upgrades, noclaf8810373 / Instructables
- Mega Sumo Robot Autonomous Sisaku-E, noclaf8810373 / Instructables
- 3DP and CNC Mega Sumo Robot With Mabuchi Motors, noclaf8810373 / Instructables
- FFF 3D-Print Mega Sumo Robot, noclaf8810373 / Instructables
- 3 კგ-იანი სუმო რობოტის აპარატურა (პორტუგალიურად), Miranda Neto / UNESP, 2017
- 1KG Sumobot Build, aaronOS / Instructables
- Mega Sumo, RoboChallenge
- Mini Sumo, RoboChallenge
- Micro Sumo, RoboChallenge
- Nano Sumo, RoboChallenge
- Robot Start Module, p1r.se
- ვიდეო: Sisaku H, noclaf8810 / YouTube
- ვიდეო: Mabuchi Motors, noclaf8810 / YouTube
- ვიდეო: Robochallenge 2023, noclaf8810 / YouTube
ფოტოები: noclaf8810373, Instructables (CC BY-NC-SA 4.0); მთავარი ფოტო: GRA, სასკოლო სუმოს შეჯიბრი 2024.