En

მინი სუმო რობოტი: წონითი კატეგორიები და 500 გრამის კლასი
სუმო რობოტები, მოჭიდავეების მსგავსად, წონითა და ზომით იყოფა. ეს სტატია მინი სუმო რობოტის აწყობაა სახელოსნოს დონეზე: საკუთარი ბეჭდური დაფა (PCB), რიცხვითი მართვის ჩარხზე (CNC) დამუშავებული ჩარჩო, ლაზერული ჭრა (laser cutting), 3D ბეჭდვა, ჩამოსხმული საბურავები და ნაწრთობი ფოლადის დანა. წესებსა და ჩვენს ჩემპიონ Kokadama-ზე მინი სუმოს სტატიაში წაიკითხავთ, პირველი რობოტისთვის კი დაიწყეთ ნაბიჯ-ნაბიჯ გზამკვლევით. ჩვენი გუნდების შედეგები RoboChallenge 2026-ზე — აქ.
პირველ ნახაზზე ოთხივე სუმო კატეგორიაა RoboChallenge-ის 2026 წლის რეგლამენტით (ზემოთ რობოტები ერთ მასშტაბში, ქვემოთ — მათი რინგები):
- Mega Sumo — 3 კგ-მდე (სასწორზე 3005 გ), 20 × 20 სმ; ფოლადის რინგი Ø 154 სმ, მაგნიტები დაშვებულია.
- Mini Sumo — 500 გ-ზე ნაკლები (სასწორზე 502 გ-მდე), 10 × 10 სმ, სიმაღლე თავისუფალია; ხის რინგი Ø 77 სმ, 25 მმ-იანი თეთრი ზოლით.
- Micro Sumo — 100 გ-ზე ნაკლები, 5 × 5 × 5 სმ; რინგი Ø 38,5 სმ.
- Nano Sumo — 25 გ, 2,5 სმ-იანი კუბი; რინგი Ø 19,25 სმ.
წყვეტილი კვადრატი ჰომოლოგაციის ჩარჩოა (მინისთვის 10,2 სმ). GRA-ს 2026 წლის ჩემპიონატზე ლიმიტი 0,5 კგ იყო (სასწორზე 0,505 კგ), მაგნიტები და ვაკუუმი კი აკრძალული. RoboChallenge-ზე ვენტილატორი და ტუმბოც აკრძალულია, ხოლო რობოტი, რომელიც მიკრო ან ნანო კლასის ზომებში ეტევა, მინი სუმოში ვერ გამოვა.
დიზაინი CAD-ში: ზომა, მასის ცენტრი და წონის გეგმა
სანამ რამეს დაჭრით, მთელი რობოტი Fusion 360-ში, FreeCAD-ში ან Onshape-ში დააპროექტეთ. მეორე ნახაზი გვერდითი ჭრილია:
- ნაწრთობი ფოლადის დანა;
- ჩარჩო და დანის საყრდენი, CNC-ზე დამუშავებული ალუმინი;
- ბეჭდური დაფა;
- მოტორი;
- ბორბალი ჩამოსხმული საბურავით;
- ბატარეა;
- ბალასტი;
- მოწინააღმდეგის სენსორი;
- ხაზის სენსორი;
- სტარტის მოდული.
წითელ-თეთრი წრე მასის ცენტრია: დაბლა უნდა იყოს, წონა კი ისე გაანაწილეთ, რომ საბურავებმაც მოჭიდონ და დანაც რინგს მიეკრას.
მარჯვნივ წონის გეგმაა — მაგალითი და არა სტანდარტი: ჩარჩო 150 გ, დანა 50, მოტორები 4 × 15, ბორბლები 4 × 12, ბატარეა 35, ელექტრონიკა (3, 8, 9, 10) 30, სადენები და ხრახნები 22, ბალასტი 100 — ჯამში 495 გ, 5 გრამის მარაგით. ბალასტად ვოლფრამის შენადნობი ჯობია: ფოლადზე ორჯერ უფრო მკვრივია და უფრო დაბლა ჯდება.
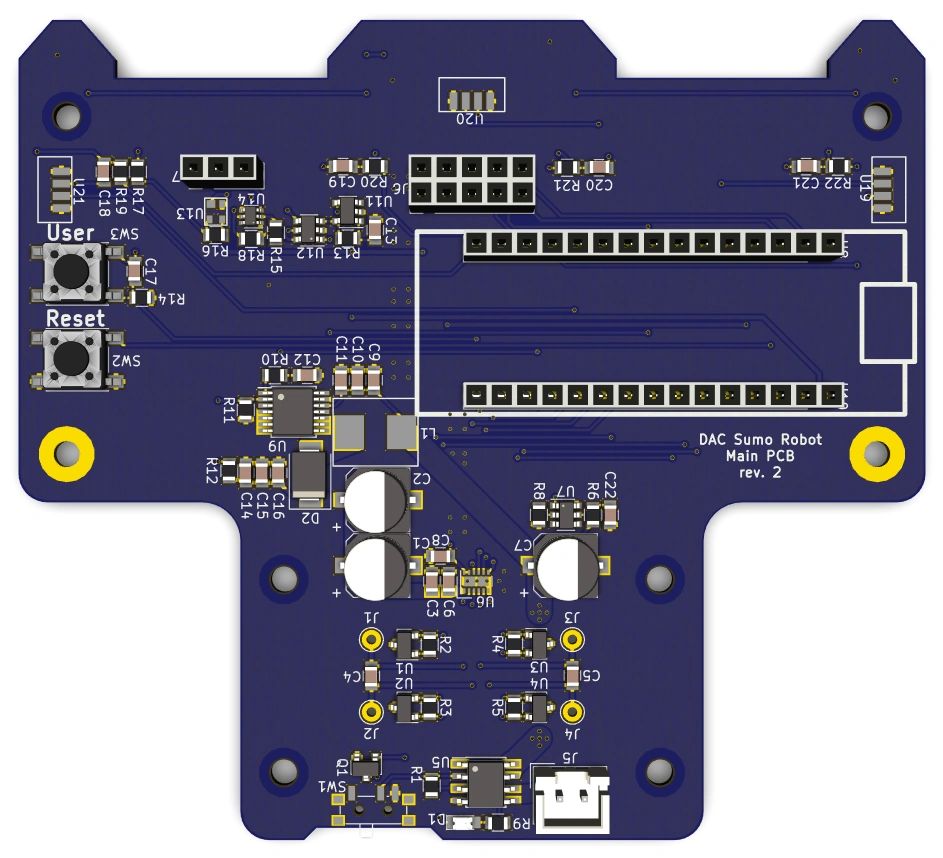
ფოტოზე McuMiniSumoRobot-ის მთავარი დაფაა — Erich Styger-ისა და Simon Herzog-ის ღია პროექტი (ლუცერნის გამოყენებითი მეცნიერებებისა და ხელოვნების უნივერსიტეტი): დაფა რობოტის საფუძველია, მოტორები კი მასზე მიმაგრებულ, დაბეჭდილ სამაგრებში ჯდება.
ფოტო: Erich Styger, GitHub (MIT ლიცენზია)
მინი სუმოს ბეჭდური დაფის (PCB) დაპროექტება KiCad-ში
საკუთარი დაფა სადენების გროვას ცვლის: ნაკლები წონა და ნაკლები შეერთება, რომელიც დარტყმისას გაწყდება. დაპროექტეთ უფასო პროგრამა KiCad-ში. მესამე ნახაზზე დაფის ბლოკებია:
- ბატარეა, 2S–3S LiPo (7,4–12,6 ვ);
- ჩამრთველი, პოლარობისგან დაცვა და მცველი;
- 5 ვ და 3,3 ვ ძაბვის სტაბილიზატორები;
- მიკროკონტროლერი (MCU);
- მოტორის დრაივერები (H-ხიდები), ბატარეიდან პირდაპირ კვებით;
- მოტორები;
- მოწინააღმდეგის სენსორები — ციფრული ინფრაწითელი და ToF (I2C);
- ხაზის სენსორები (ADC);
- სტარტის მოდული: START კონტროლერს უერთდება, KILL კი დრაივერების ჩართვის პინს, რომ „Stop“-მა მოტორები გაჭედილი პროგრამის დროსაც გათიშოს;
- პროგრამირების პორტი, შუქდიოდები და DIP-გადამრთველი;
- კონდენსატორი დრაივერთან.
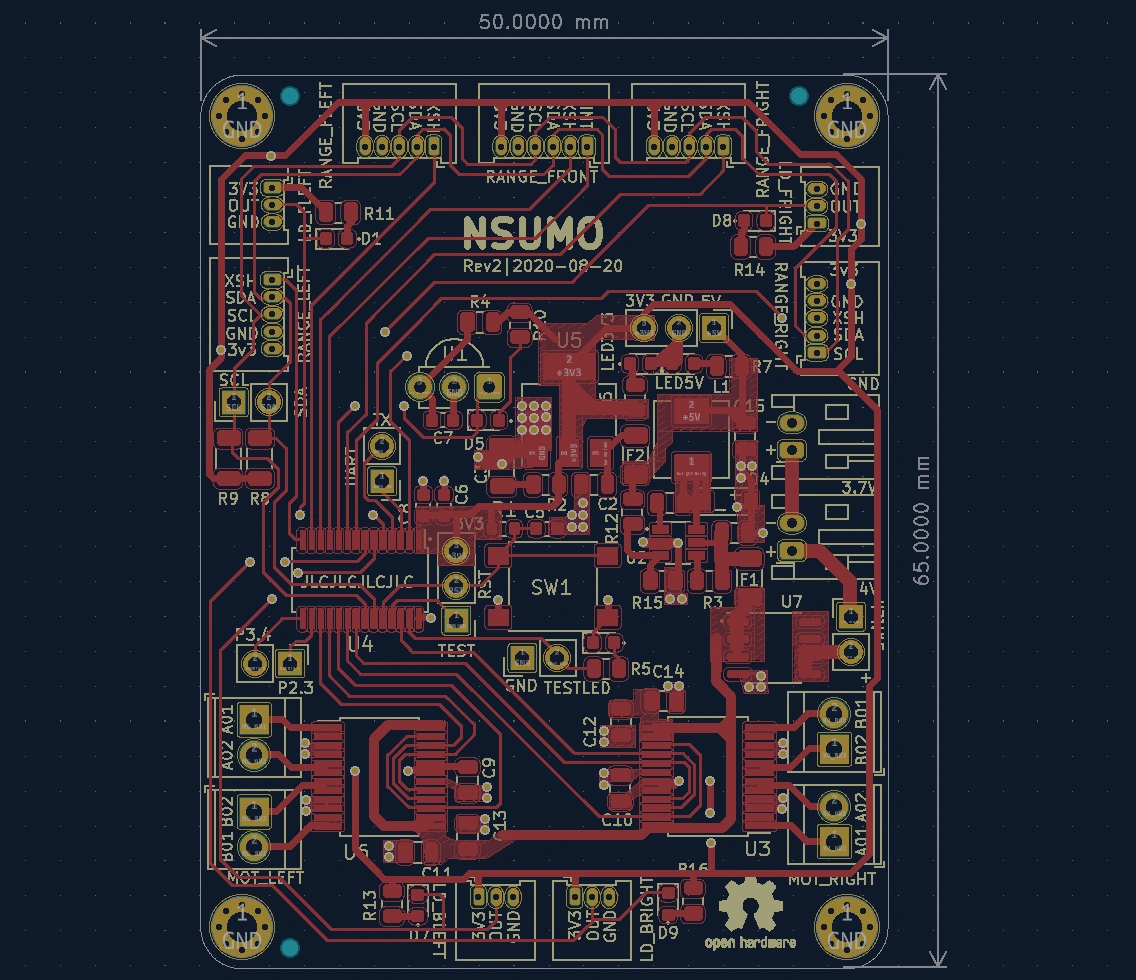
კარგი მაგალითია შვედი ინჟინრის, Niklas-ის (Artful Bytes), Nsumo: ორშრიანი დაფა 50 × 65 მმ, MSP430G2553, ორი TB6612FNG დრაივერი ოთხი მოტორისთვის და TSOP382 ინფრაწითელი მიმღები:
განლაგების წესები: მოტორის ბილიკები განიერი (35 მკმ სპილენძზე 3 ამპერს დაახლოებით 1,3–1,5 მმ სჭირდება); კონდენსატორები დრაივერთან; მიწის მთლიანი ფენა; ინფრაწითელი მიმღები ზემოთ; შესაერთებლები ჩამკეტით.
ფოტოზე Nsumo-ს დაფის განლაგებაა KiCad-ში.
ფოტო: Artful Bytes, GitHub (MIT ლიცენზია)
დაფის დამზადება: შეკვეთა, SMD დარჩილვა და პირველი ჩართვა
- ფაილები. გაუშვით წესების შემოწმება (DRC), მერე KiCad-იდან გამოიტანეთ Gerber და ბურღვის ფაილები, კომპონენტების სია (BOM) და მათი კოორდინატები.
- შეკვეთა. ორშრიანი FR-4 დაფა 1,6 მმ სისქით ნებისმიერი PCB ქარხნის სტანდარტული პროდუქტია. ზედაპირული მონტაჟის (SMD) ნაწილების პასტით დასარჩილად ლითონის ტრაფარეტიც (stencil) შეუკვეთეთ.
- ხელით დარჩილვა. 0805 და 0603 ზომის ნაწილებს წვრილი წვერით, ფლუსითა და პინცეტით არჩილავენ: ერთ ბალიშზე დაიტანეთ კალა, მიამაგრეთ ნაწილი, მერე მეორე მხარე დაარჩილეთ. წვრილფეხიან მიკროსქემას (TSSOP) ფლუსით და წვერის ფეხებზე გასრიალებით არჩილავენ, ხიდებს კი სპილენძის ლენტით (wick) აშორებენ.
- დნობით დარჩილვა (reflow). ტრაფარეტით დაიტანეთ სარჩილი პასტა, ნაწილები დააწყვეთ და დაფა ცხელ ფილაზე ან ღუმელში გაახურეთ პასტის ინსტრუქციით (პიკი ტყვიიან პასტაზე დაახლოებით 220 °C-ია, უტყვიოზე — 245 °C). მერე გამადიდებლით შეამოწმეთ ყოველი ფეხი.
- პირველი ჩართვა (bring-up). მოტორები ჯერ არ მიაერთოთ. შეამოწმეთ, ხომ არ არის მოკლე ჩართვა კვებასა და მიწას შორის; დაფა ლაბორატორიული წყაროდან ჩართეთ, დენის 100–200 მილიამპერიანი ზღვრით; გაზომეთ 5 ვ და 3,3 ვ; ჩაწერეთ შუქდიოდის ციმციმის პროგრამა; მერე სათითაოდ შეამოწმეთ სენსორები, სტარტის მოდული და ბოლოს — მოტორები.
უსაფრთხოება: დარჩილვის კვამლი გამწოვით მოაშორეთ, ტყვიიანი კალის მერე ხელები დაიბანეთ.
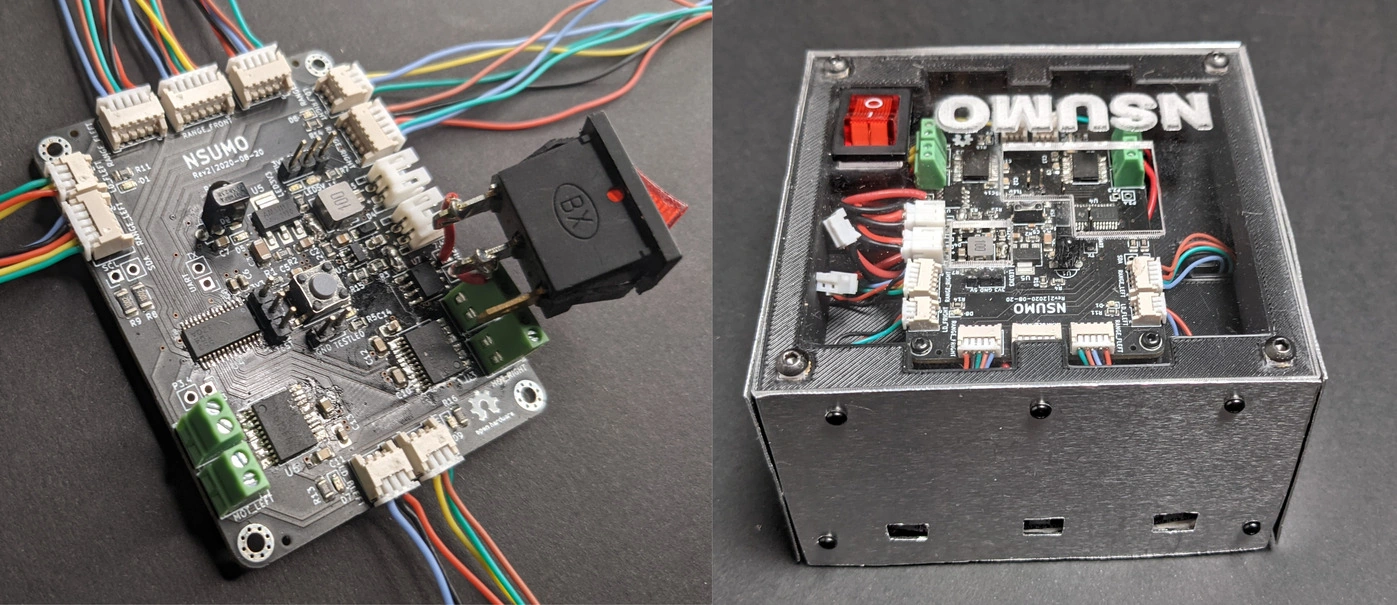
ფოტოზე Nsumo-ს აწყობილი დაფა და მზა რობოტია.
ფოტო: Artful Bytes, GitHub (MIT ლიცენზია)
მექანიკა: CNC ფრეზირება, ლაზერული ჭრა, 3D ბეჭდვა და დანა
- CNC ფრეზირება — ჩარჩო, დანის საყრდენი და მოტორების სამაგრები ალუმინისგან (6061 ან უფრო მტკიცე 7075). ჩარხი მოტორის ბუდეს მილიმეტრის მეათედის სიზუსტით ჭრის. შიგა კუთხის მომრგვალება ფრეზის რადიუსზე ნაკლები ვერ იქნება, ჭრის მერე კი წიბოები ხორკლისგან გაწმინდეთ.
- ლაზერული ჭრა — ბრტყელი დეტალები: CO2 ლაზერი აკრილს და ფანერას ჭრის, ბოჭკოვანი (fiber) ლაზერი — ფოლადის ფურცელს, ამიტომ დანის ნამზადს ხშირად ლაზერული ჭრის სახელოსნოში უკვეთავენ. სხივი დაახლოებით 0,1–0,2 მმ-ს წვავს — ზომაში გაითვალისწინეთ. Styger-ის პროექტში ლაზერით საჭრელი კონტური ცალკე SVG ფაილადაა.
- 3D ბეჭდვა — პროტოტიპები, სამაგრები, ბორბლის დისკები და საბურავის ყალიბები; დაწვრილებით — 3D პრინტერით დაბეჭდილი რობოტი.
დანა მინი სუმოს ყველაზე „პროფესიული“ ნაწილია:
- მასალა: ნაწრთობი ზამბარის ან ინსტრუმენტული ფოლადის თხელი ზოლი ხისტ საყრდენზე. ნახვრეტები წრთობამდე გაბურღეთ ან ლაზერით თუ ელექტროეროზიით ამოჭერით.
- პირის ხეხვა ბრტყელსახეხ ჩარხზე ან ალმასის ფილაზე, სანამ მთელ სიგანეზე სწორი არ გახდება. ფოლადი არ გადაახუროთ: გალურჯებული პირი სიმაგრეს კარგავს.
- ხორკლის მოცილება: ხორკლი რინგის საღებავს კაწრავს, RoboChallenge-ზე კი დაახლოებით 5 სმ × 2 მმ-ზე დიდი ნაკაწრი მძიმე დარღვევაა.
- სიმაღლე საფენებით დააყენეთ: რობოტი სწორ ფილაზე დადგით და უკნიდან მიანათეთ — პირის ქვეშ შუქი არ უნდა გამოჩნდეს.
- დანა თეთრი არ უნდა იყოს, რინგს გარეთ კი საფარი უნდა ეკეთოს.
უსაფრთხოება: CNC-სთან — სათვალე და დახურული კარი, ფრეზთან ხელთათმანის გარეშე; ლაზერით არასოდეს დაჭრათ PVC (ქლორიან აირს გამოყოფს); ხეხვისას ნაპერწკლები წვადი ნივთებისკენ არ მიმართოთ, პატარა დეტალი კი მარწუხში დაამაგრეთ.
საბურავები: სილიკონისა და პოლიურეთანის ჩამოსხმა
ბიძგის ძალა მოჭიდებაზეა დამოკიდებული, მოჭიდება კი — საბურავზე. ამიტომ ძლიერი გუნდები საბურავებს თავად ასხამენ რბილი პოლიურეთანით ან სილიკონით:
- დისკი დაბეჭდეთ ან ჩარხზე დაამუშავეთ, ღარებით, რომ რეზინი მყარად ჩაეჭიდოს.
- ყალიბი: Erich Styger-მა ყალიბი 3D პრინტერზე დაბეჭდა (TireMold.stl მის პროექტშია); Dave Hylands-მა კი სახარატო ჩარხზე UHMW პლასტმასისგან გამოთალა, აკრილის სახურავითა და საბურავის ამოსაგდები ხრახნებით.
- გამყოფი საშუალება (release agent): Styger-ის პირველი საბურავი ყალიბს მიეწება, გლიცერინით კი მეორე სუფთად ამოვიდა.
- შერევა და ჩასხმა: კომპონენტები ზუსტად აწონეთ (Styger-ის Shore A 20 სიხისტის პოლიურეთანი წონით 1 : 2 ირეოდა, Hylands-ისა — 1 : 1), ნელა მოურიეთ და ნელა ჩაასხით, რომ ჰაერმა გასვლა მოასწროს.
- გამყარება ინსტრუქციით (Styger-ს 16 საათი დასჭირდა), მერე ზედმეტის მოჭრა და საბურავის გასწორება მოტორზე, ზუმფარით.
- შემოწმება: საბურავმა A4 ფურცელი 2 წამზე მეტხანს არ უნდა დაიჭიროს.
რბილი რეზინი უკეთ იჭერს, მაგრამ სწრაფად ცვდება.
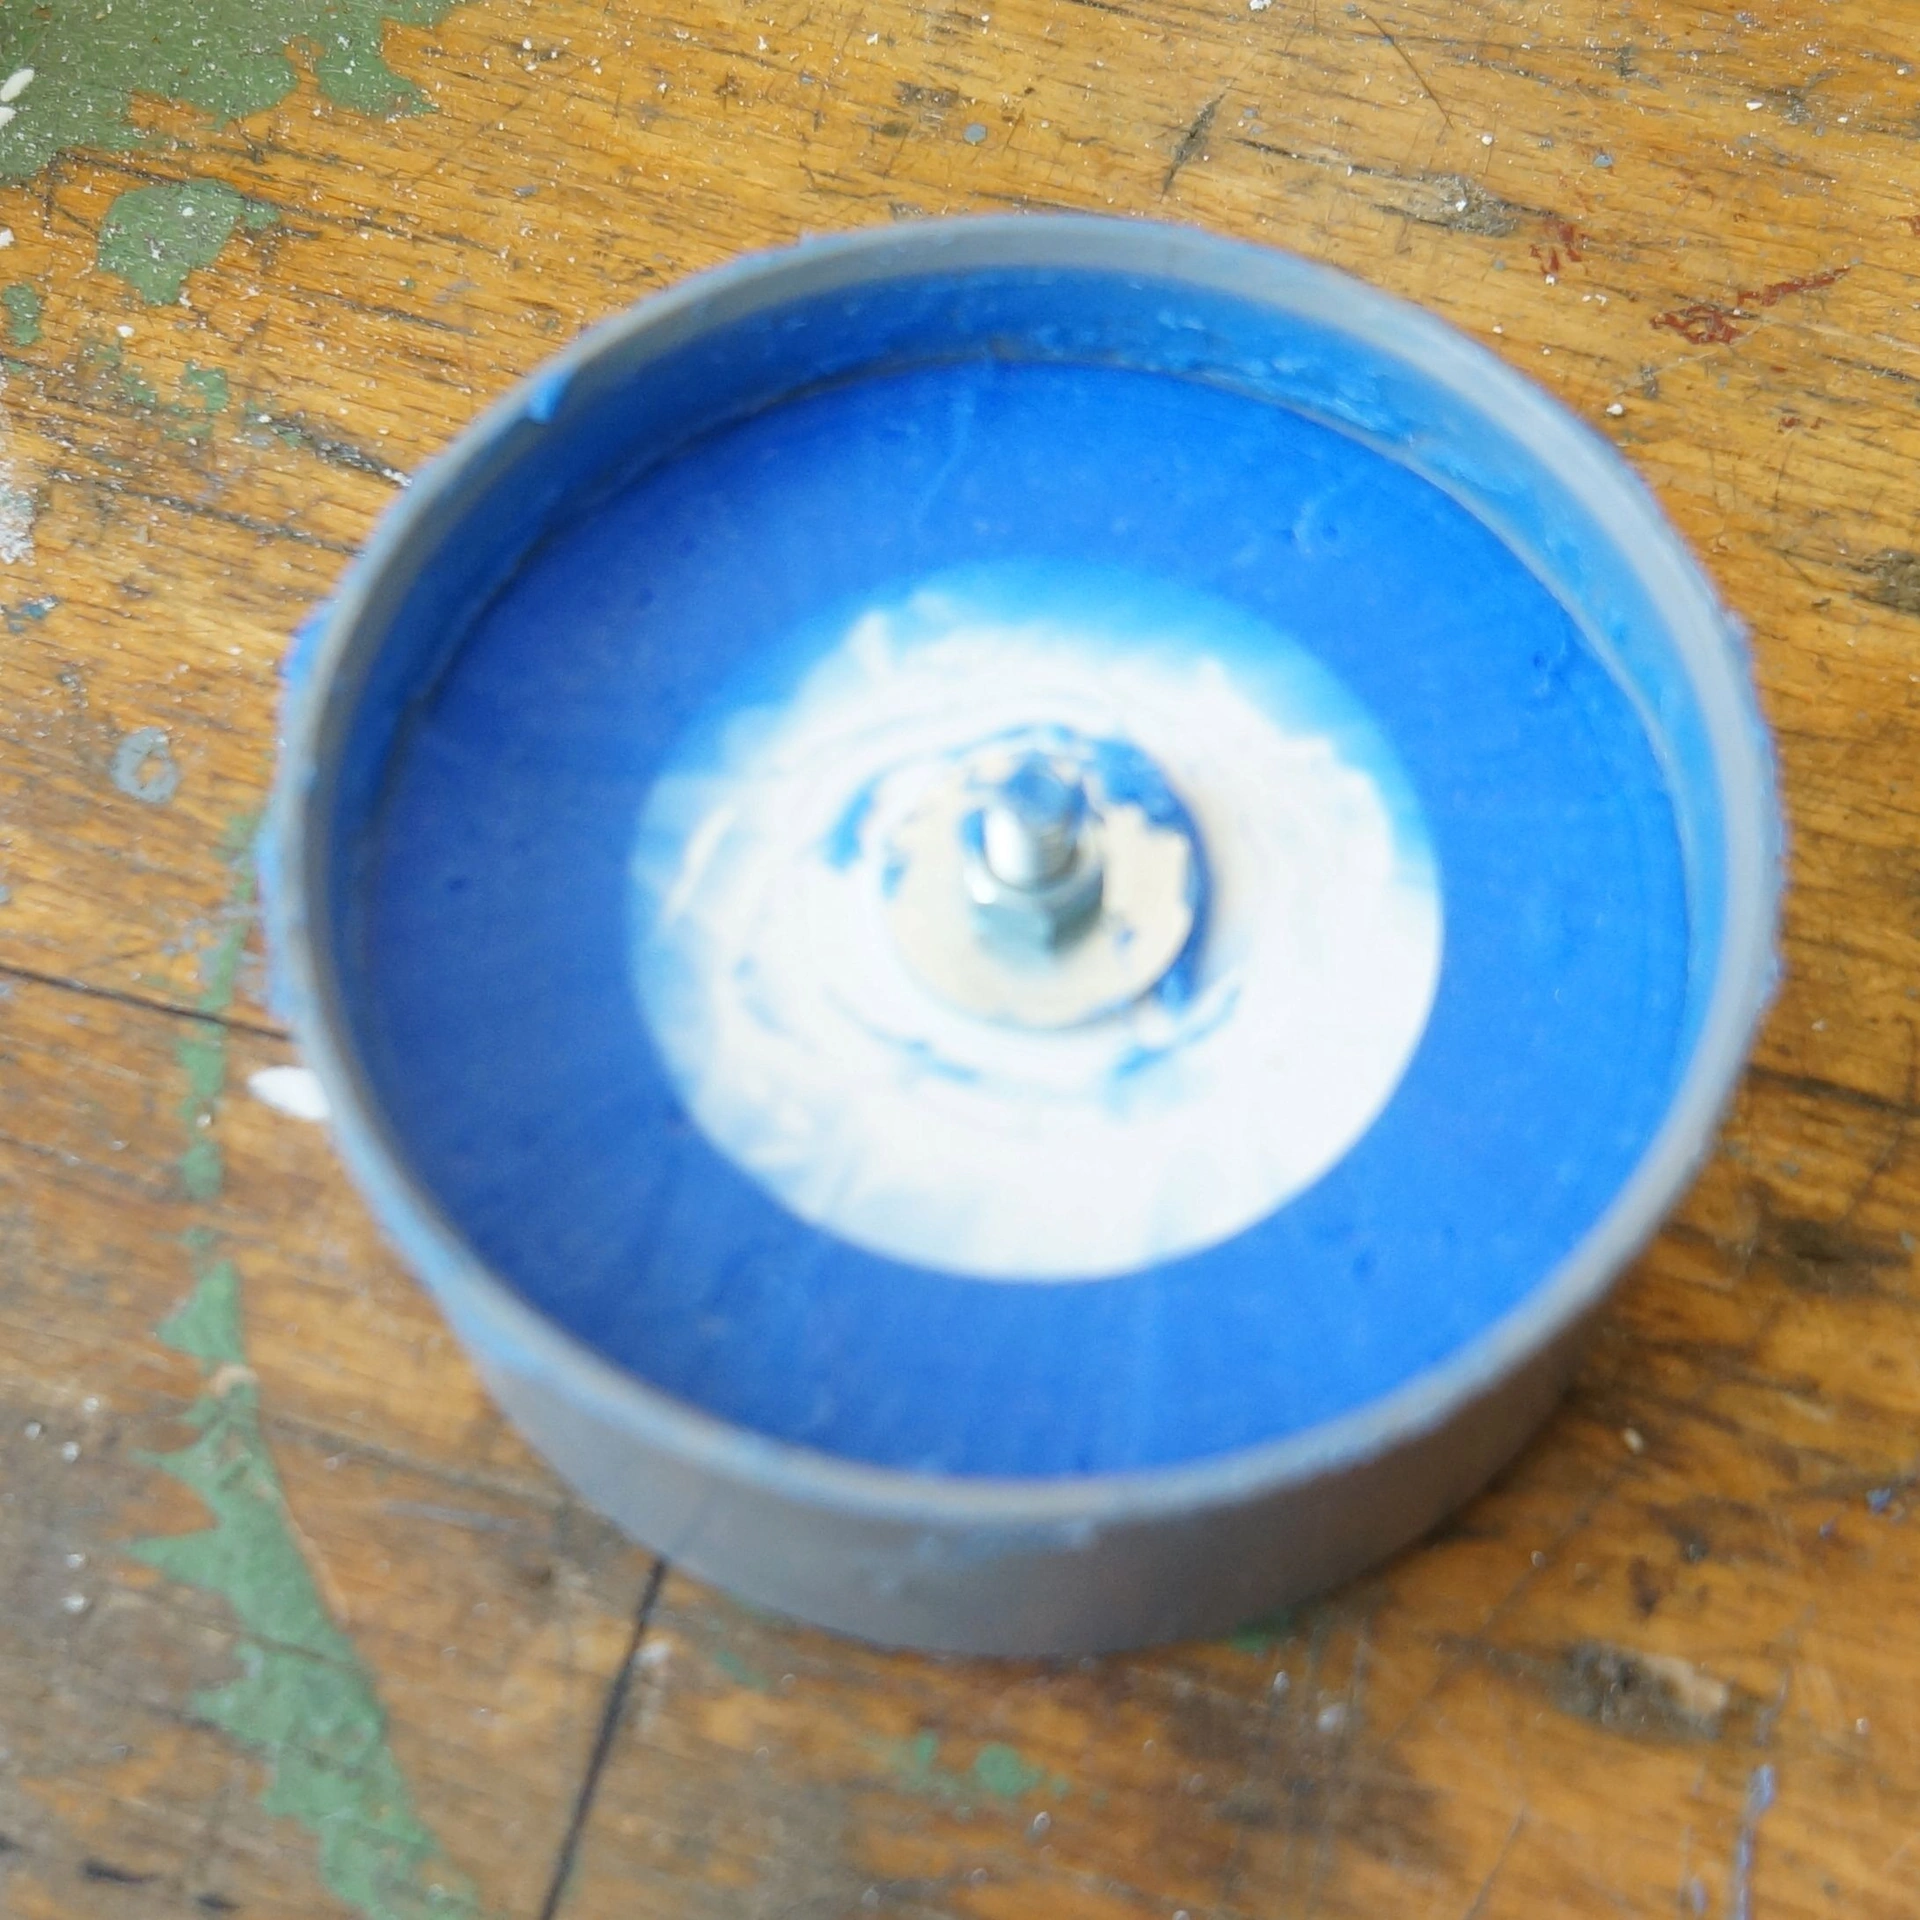
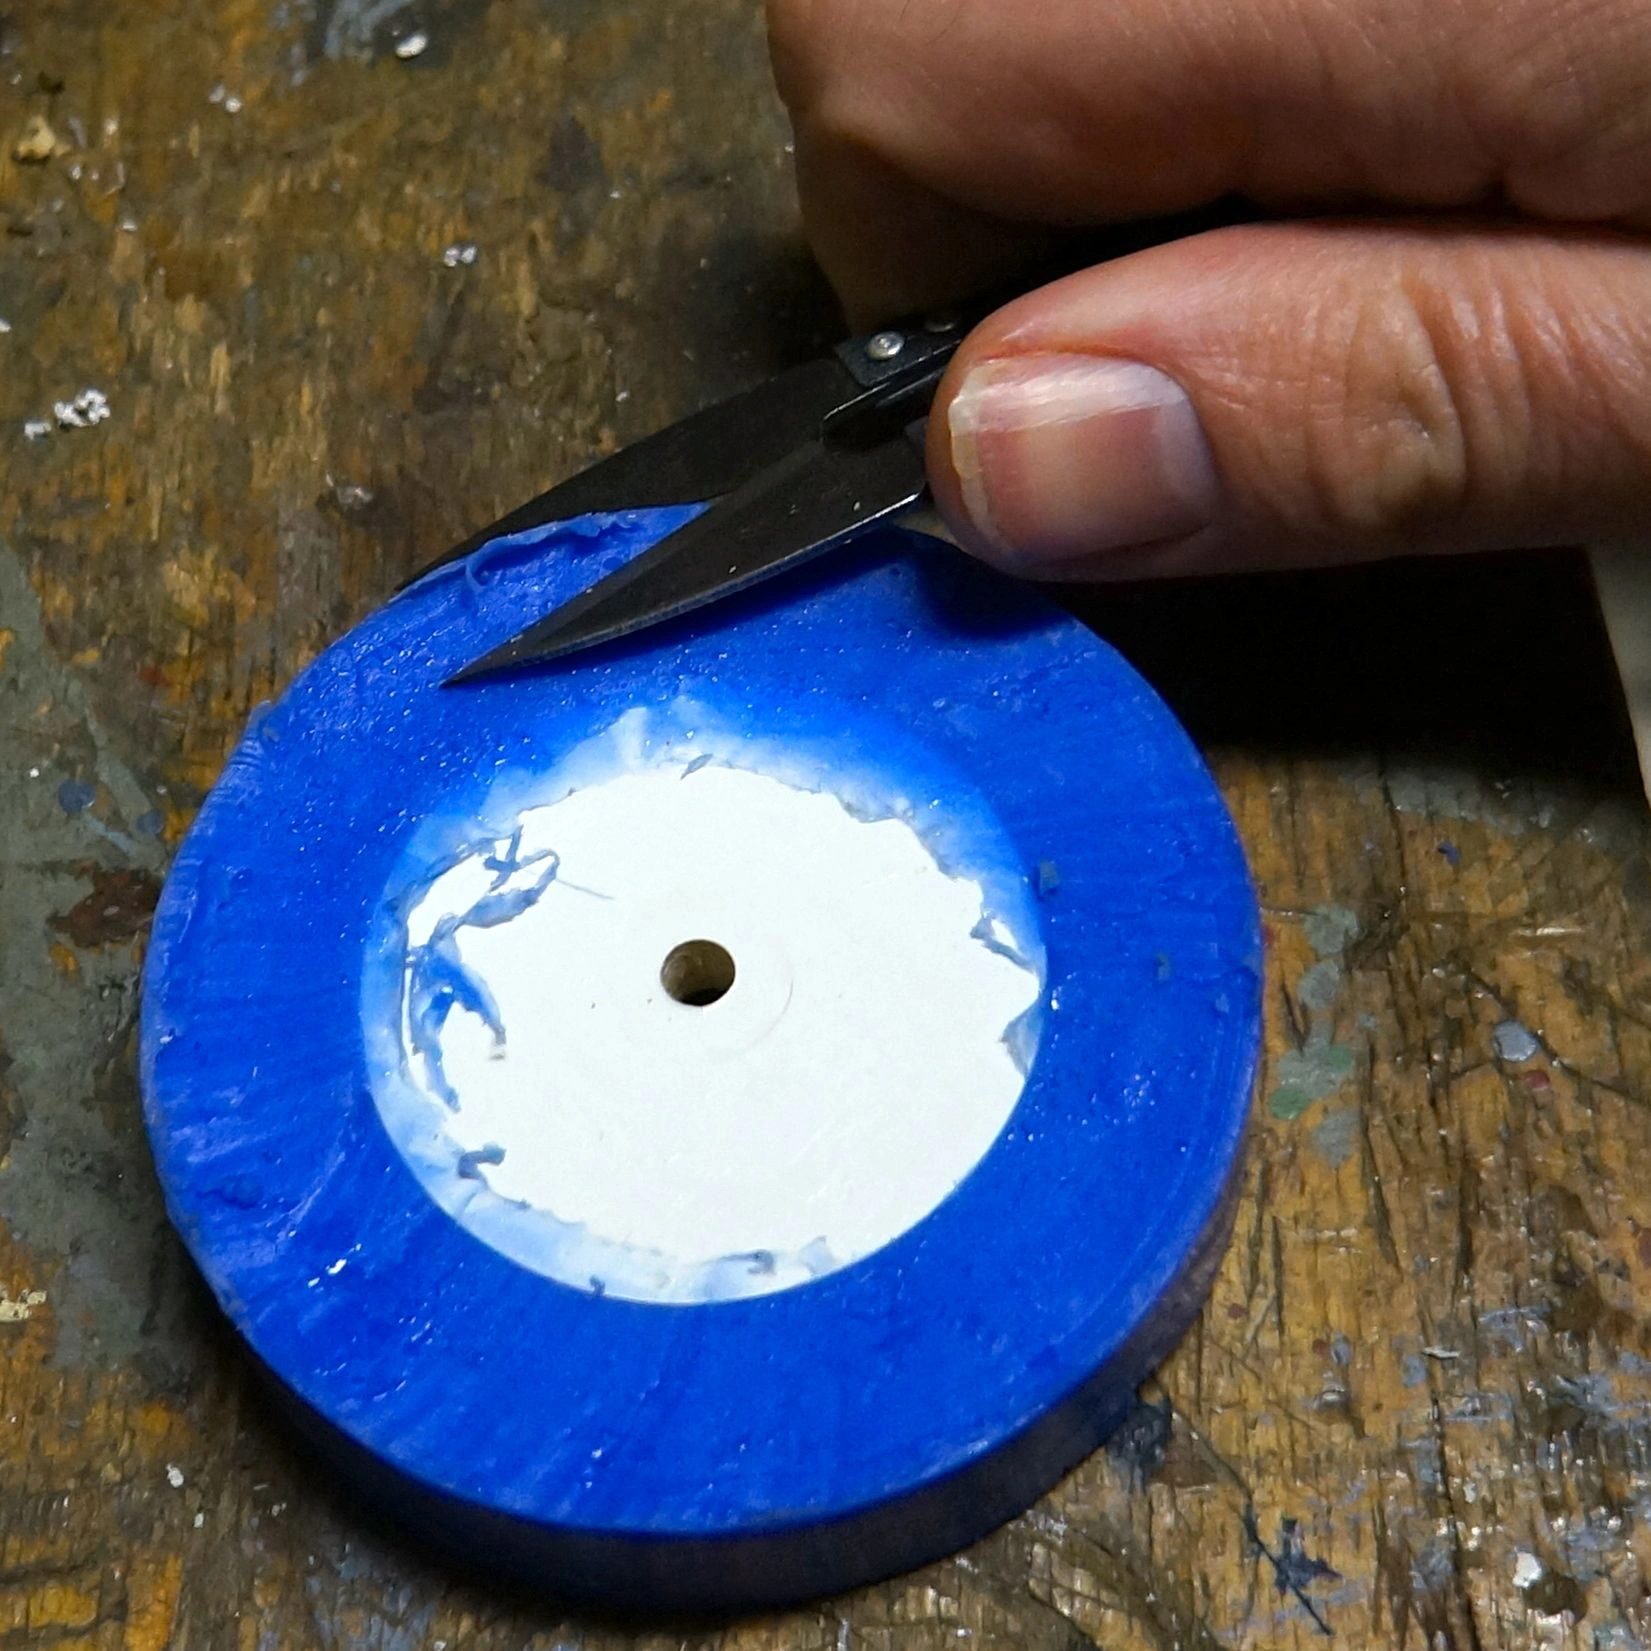
ფოტოებზე უფრო მარტივი ხერხია, რომელიც kenyer-მა თავისი მინი სუმოსთვის მოიფიქრა: ყალიბად PVC მილის თავსახური, საბურავად კი სილიკონის ჰერმეტიკისა და სიმინდის სახამებლის ნარევი (მოცულობით 1 : 1), რომელიც ოთხ საათში გამყარდა. ჯერ ჩასხმული ყალიბია, მერე — ამოღებული საბურავი, რომელსაც ზედმეტს აჭრიან.
უსაფრთხოება: პოლიურეთანი იზოციანატებს შეიცავს — ხელთათმანი, სათვალე და ვენტილაცია; სილიკონის ჰერმეტიკი გამყარებისას ხშირად ძმარმჟავას ორთქლს გამოყოფს.
ფოტოები: kenyer, Instructables (CC BY-NC-SA 4.0)
მოტორები, სენსორები და სტარტის მოდული
მოტორები. მინი სუმოში ძირითადად 10 × 12 მმ კვეთის, ლითონის რედუქტორიან მიკრომოტორებს (N20 ზომის) იყენებენ — ორს ან ოთხს. Nsumo-ს ოთხი 6-ვოლტიანი, წუთში 400 ბრუნიანი მოტორი აქვს: 30 მმ-იან ბორბალზე ეს დაახლოებით 0,63 მ/წმ-ია. დრაივერი გაჩერების დენით აარჩიეთ: TB6612FNG ერთ არხზე საშუალოდ 1,2 ამპერს და პიკში 3,2 ამპერს უძლებს. უფრო თამამი გზა უჯაგრისო (brushless) მოტორებია: OPRobots-ის გუნდის UltiBot ორ გიმბალის მოტორს FOC მართვით ატრიალებს.
მოწინააღმდეგის სენსორები. ციფრული ინფრაწითელი სენსორი (JS40F-ის ტიპის) სწრაფად პასუხობს „არის“ ან „არ არის“ — მისი ადგილი წინაა, შეტევისთვის. ToF სენსორი (VL53L0X, VL53L1X) მანძილს ზომავს, მაგრამ ერთ გაზომვას ათეულობით მილიწამი სჭირდება — ის გვერდებზე ჯობია. Nsumo-ს ხუთი VL53L0X აქვს. ყველას ერთი I2C მისამართი აქვს, ამიტომ თითოეულს დაფაზე თავისი XSHUT ხაზი სჭირდება.
ხაზის სენსორები (მაგალითად, QRE1113) დანის პირს უკან, კუთხეებში, რინგთან ახლოს დგას.
სტარტის მოდული RoboChallenge-ის რეგლამენტით ოთხპინიანია — VCC, GND, Start და Kill — და 5 ვ-ზეც მუშაობს, 3,3 ვ-ზეც. Kill ჩართვისას 1-ია და მსაჯის „Stop“-ზე 0 ხდება — სწორედ ეს პინი მიაერთეთ დრაივერების ჩართვის პინს. მოდული ზემოთ დადგით.
მინი სუმოს აწყობა ნაბიჯ-ნაბიჯ
- ჯერ მექანიკა, ელექტრონიკის გარეშე; ზომა სახლში დამზადებულ 102 მმ-იან ჩარჩოში შეამოწმეთ.
- მოტორები: ლილვები პარალელური, ოთხივე ბორბალი მაგიდას ერთდროულად ეხება.
- ბორბლები: დისკი ლილვზე ხრახნით ან წებოთი; საბურავი ბოლოს, მოტორზე გაასწორეთ.
- დანა: დაამაგრეთ და სინათლით შეამოწმეთ.
- დაფა: მხოლოდ შემოწმებული დაფა; მოტორის სადენები მოკლე და ერთმანეთზე დახვეული.
- სენსორები თავ-თავის ადგილზე, სადენები ცხელი წებოთი ან კაპტონის ლენტით დამაგრებული.
- ბატარეა დაბლა და მჭიდროდ; ჩამრთველი ხელმისაწვდომი.
- ბალასტი დაბლა, ხრახნით, 490–495 გრამამდე.
- ბოლო შემოწმება: ჩარჩო, წონა, სტარტის მოდული, დანის საფარი.
პროგრამირება: სტრატეგია მარტივი სიტყვებით
საბაზისო ლოგიკა ნაბიჯ-ნაბიჯ გზამკვლევშია. შეჯიბრის რობოტის კოდი ორ ფენად დაყავით: დრაივერები (მოტორების PWM, ხაზის სენსორების ADC, ToF-ის I2C, სტარტის მოდული) და ლოგიკა, რომელიც მხოლოდ დრაივერებს იძახებს. ასეა აგებული Nsumo-ს პროგრამა და მისი მდგომარეობების მანქანა (state machine):
- ლოდინი — სტარტის სიგნალამდე;
- ძებნა — ადგილზე ტრიალი ან წინ სვლა, ტაიმერით მონაცვლეობით;
- შეტევა — მარცხნივ, პირდაპირ ან მარჯვნივ, იმის მიხედვით, რომელი სენსორი ხედავს;
- უკან დახევა — მანევრი იმაზეა დამოკიდებული, რომელმა ხაზის სენსორმა დაინახა თეთრი;
- ხელით მართვა — პულტით, მხოლოდ ტესტებისთვის.
Niklas-მა პროგრამა რინგამდე საკუთარ 2D სიმულატორში გამოცადა. რჩევები:
- დრო delay()-ით კი არა, მილიწამების მთვლელით ითვალეთ;
- შეტევა მხოლოდ ზედიზედ ორი-სამი დადასტურების შემდეგ;
- სტარტის რამდენიმე ტაქტიკა (გვერდზე გადახტომა, რკალით შემოვლა, პირდაპირი შეტევა) რაუნდებს შორის DIP-გადამრთველით აირჩიეთ. RoboChallenge-ზე რობოტი სიგნალისთანავე იძვრება.
ტესტირება, დახვეწა და ჰომოლოგაციის სია
საბაზისო ტესტები ნაბიჯ-ნაბიჯ გზამკვლევშია. შეჯიბრის რობოტს დამატებით სჭირდება:
- ბიძგის ტესტი კედელზე მიმაგრებულ ბარგის სასწორზე: კარგ საბურავებზე ძალა რობოტის წონას უახლოვდება.
- სითბოს ტესტი: ათწამიანი ბიძგის მერე ხომ არ გაცხელდა დრაივერი და მოტორები? თუ ასეა, დენი შეზღუდეთ.
- სენსორების ტესტი დაბალ, შავ, მქრქალ „მოწინააღმდეგეზე“, კაშკაშა განათებისას.
- სპარინგი ნამდვილ რობოტთან — გადაიღეთ და ნელა ნახეთ.
ჰომოლოგაციის სრული სია მინი სუმოს სტატიაშია; შეჯიბრამდე სახლშივე გაიარეთ: 10,2 სმ-იანი ჩარჩო, სასწორი, A4 ფურცელი და სტარტის მოდული სატესტო პულტით.
LiPo ბატარეა: ბალანსური დამტენით, ცეცხლგამძლე ჩანთაში და არასოდეს უყურადღებოდ; გაბერილი ბატარეა აღარ გამოიყენოთ; ბავშვებთან დატენვა უფროსის საქმეა.
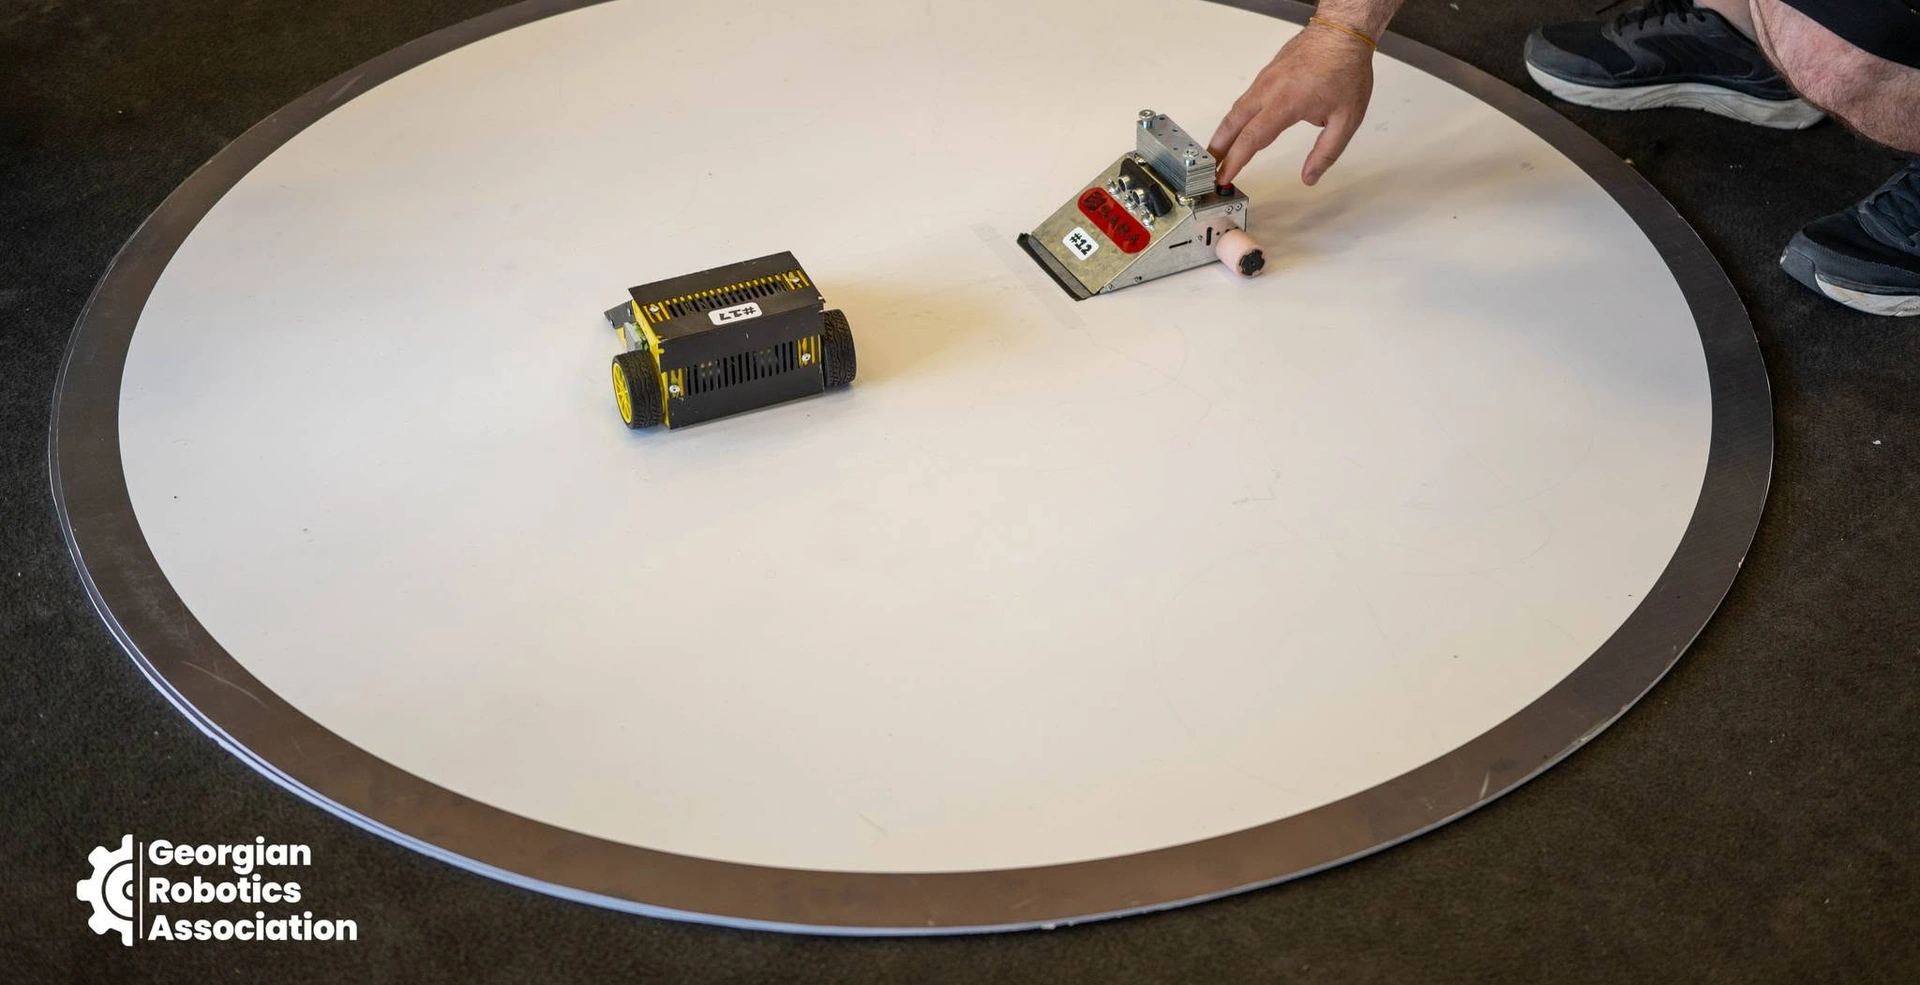
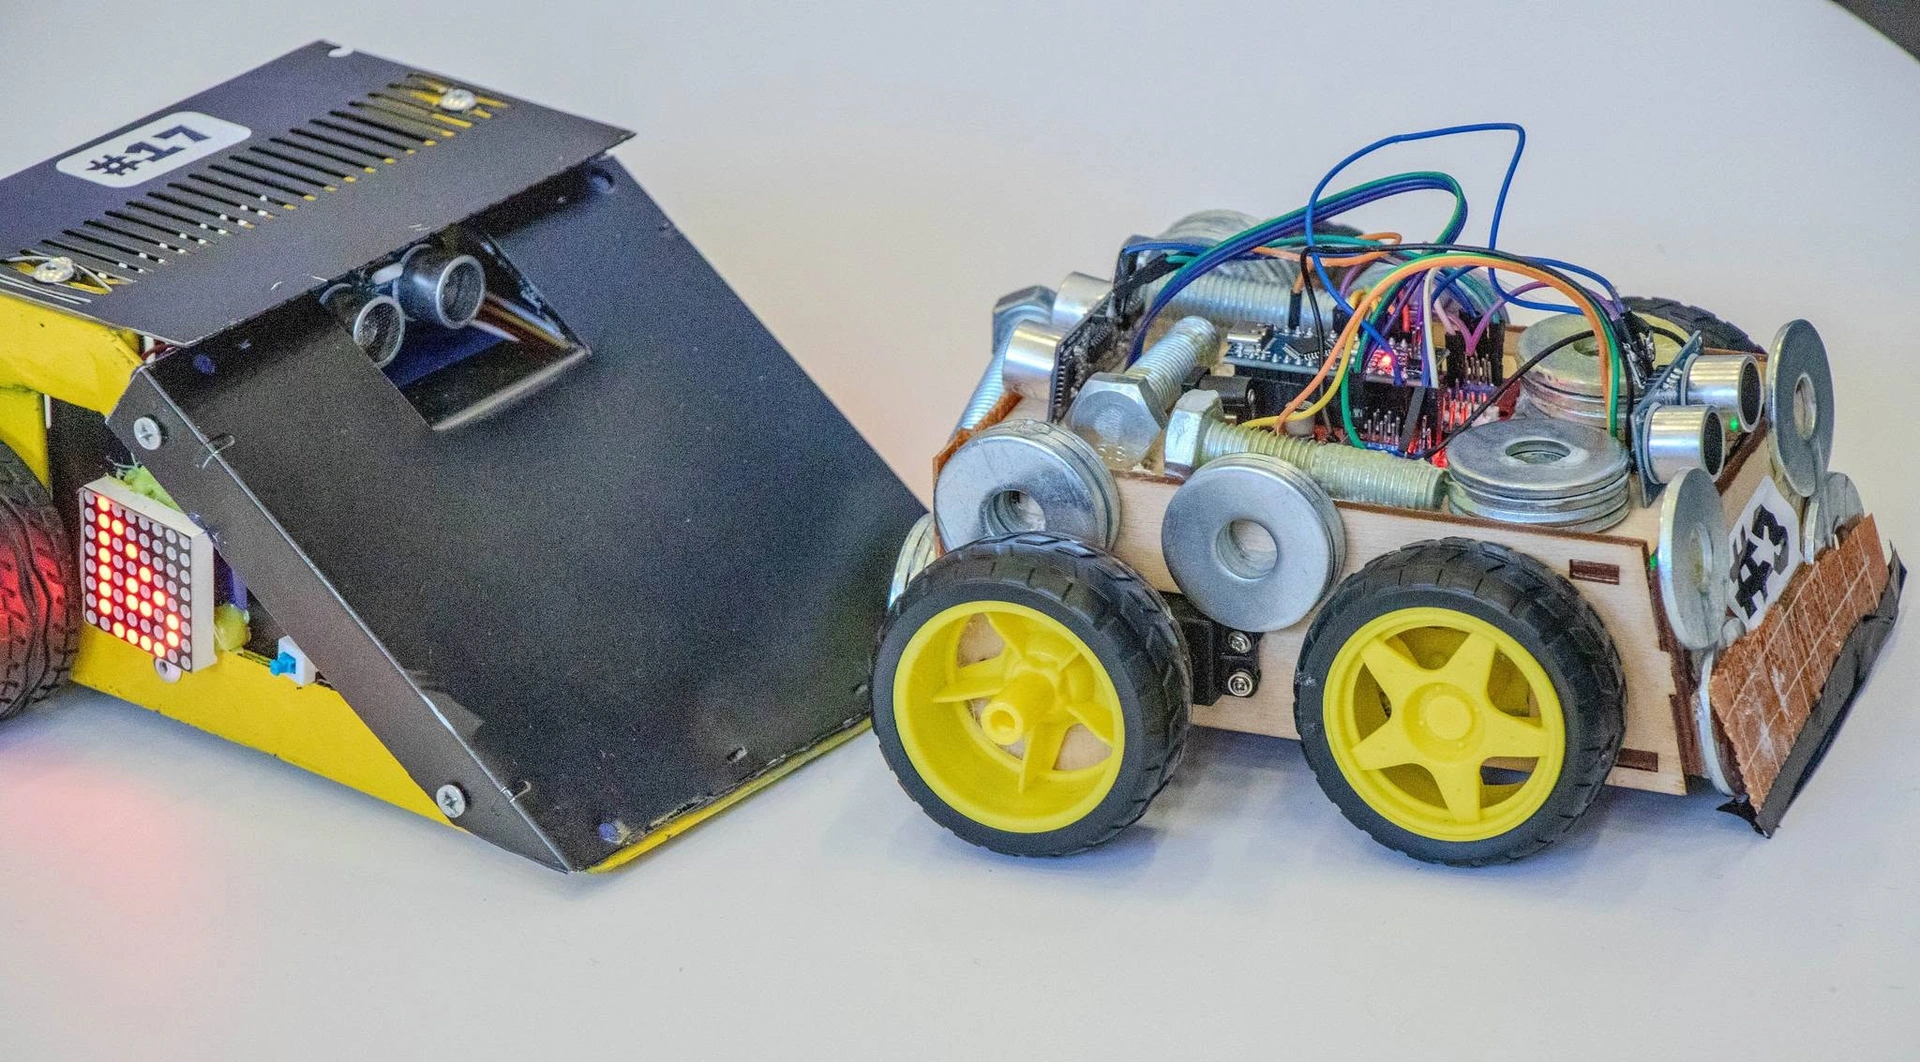
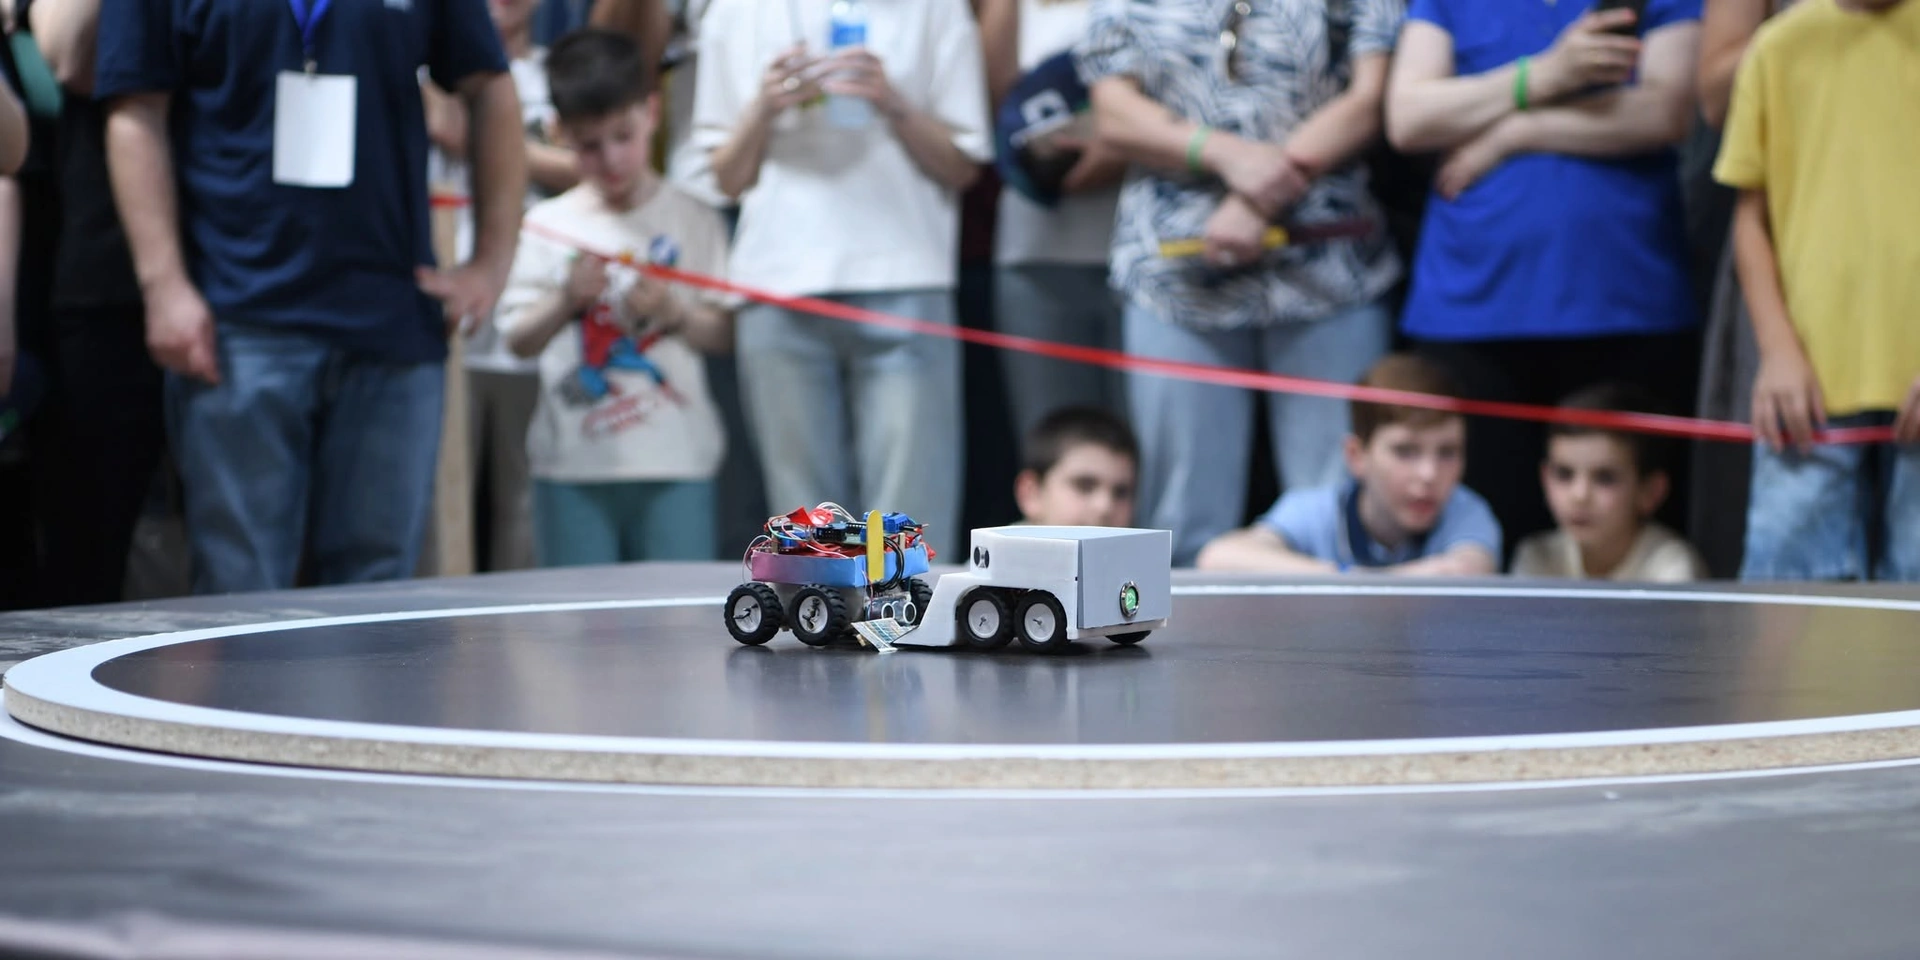
მინი და მიკრო სუმოს ბრძოლები RoboChallenge 2025-ზე:
სხვა კატეგორიები: როგორ ავაწყოთ ისინი
- მეგა სუმო რობოტის აწყობა — 3 კგ, 20 × 20 სმ, ფოლადის რინგი.
- მიკრო სუმო რობოტის აწყობა — 100 გ 5 სმ-იან კუბში, დაფა როგორც კორპუსი.
- ნანო სუმო რობოტი — 25 გ და 2,5 სმ: მინიატურიზაციის ზღვარი.
- პროფესიონალური ლაინფოლოვერის აწყობა — სენსორების დაფა, ენკოდერები და ვენტილატორი Turbo კლასისთვის.
- დამწყებთათვის: როგორ ავაწყოთ სუმო რობოტი და ხაზზე მავალი რობოტი ნაბიჯ-ნაბიჯ.
- წესები და ჩემპიონები: მეგა სუმო, მინი სუმო, ლაინფოლოვერი.
- საბრძოლო რობოტები: პირველი საბრძოლო რობოტის აწყობა.
შეჯიბრისთვის ემზადებით? GRA-ს ჩემპიონატები და მათი წესები შეჯიბრების გვერდზეა; საბრძოლო რობოტების საერთაშორისო ჩემპიონატზე, ROBO BATTLE 2026–2027-ზე, რეგისტრაცია უკვე ღიაა. ყველა სტატია ამ თემაზე — სუმოს თეგში.
წყაროები და ვიდეოები
- McuMiniSumoRobot, Erich Styger და Simon Herzog / GitHub
- New Concept for 2018 Mini Sumo Roboter, Erich Styger / MCU on Eclipse
- Making Perfect Sticky DIY Sumo Robot Tires, Erich Styger / MCU on Eclipse
- Nsumo hardware, Artful Bytes / GitHub
- Nsumo firmware, Artful Bytes / GitHub
- Grippy Robot Wheels, kenyer / Instructables
- Making Tires, Dave Hylands
- UltiBot, OPRobots / GitHub
- Mini Sumo regulation, RoboChallenge
- Mega Sumo regulation, RoboChallenge
- Micro Sumo regulation, RoboChallenge
- Nano Sumo regulation, RoboChallenge
- PCB Design Walkthrough Sumo Robot, Artful Bytes / YouTube
- Casting Urethane Tires for Mini Sumo Robotics, dtengineering / YouTube
- RoboChallenge Romania 2025 - Mini Sumo, Micro Sumo, SimeonBotics / YouTube
ფოტოები: Erich Styger, GitHub (MIT ლიცენზია); Artful Bytes, GitHub (MIT ლიცენზია); kenyer, Instructables (CC BY-NC-SA 4.0). მთავარი ფოტო და ნახაზები — GRA.